Physical AI & Robotik-KI · Analyse
RAIBO2: was von 67 Kilometern Reichweite im Betrieb übrig bleibt
Kurz gesagt: RAIBO2 hat im November 2024 den Marathon von Sangju über 42,195 Kilometer in 4:19:52 mit einer Akkuladung beendet. Zwei Monate früher war ein Roboter aus demselben Labor bei Kilometer 37 stehengeblieben, weil das Tempo im Läuferfeld ständig wechselte — nicht wegen eines Defekts. Nach unserer Auswertung der offenen Telemetrie lag er 81,2 Prozent der Zeit im Effizienzband um 3 Meter je Sekunde, und 15 Prozent der Zeit stand er praktisch still, dabei bei 101,7 Watt. Die vielzitierten 67 Kilometer sind eine Hochrechnung für gerade Strecke, kein gelaufener Wert.
Bei Kilometer 37 war der Akku leer
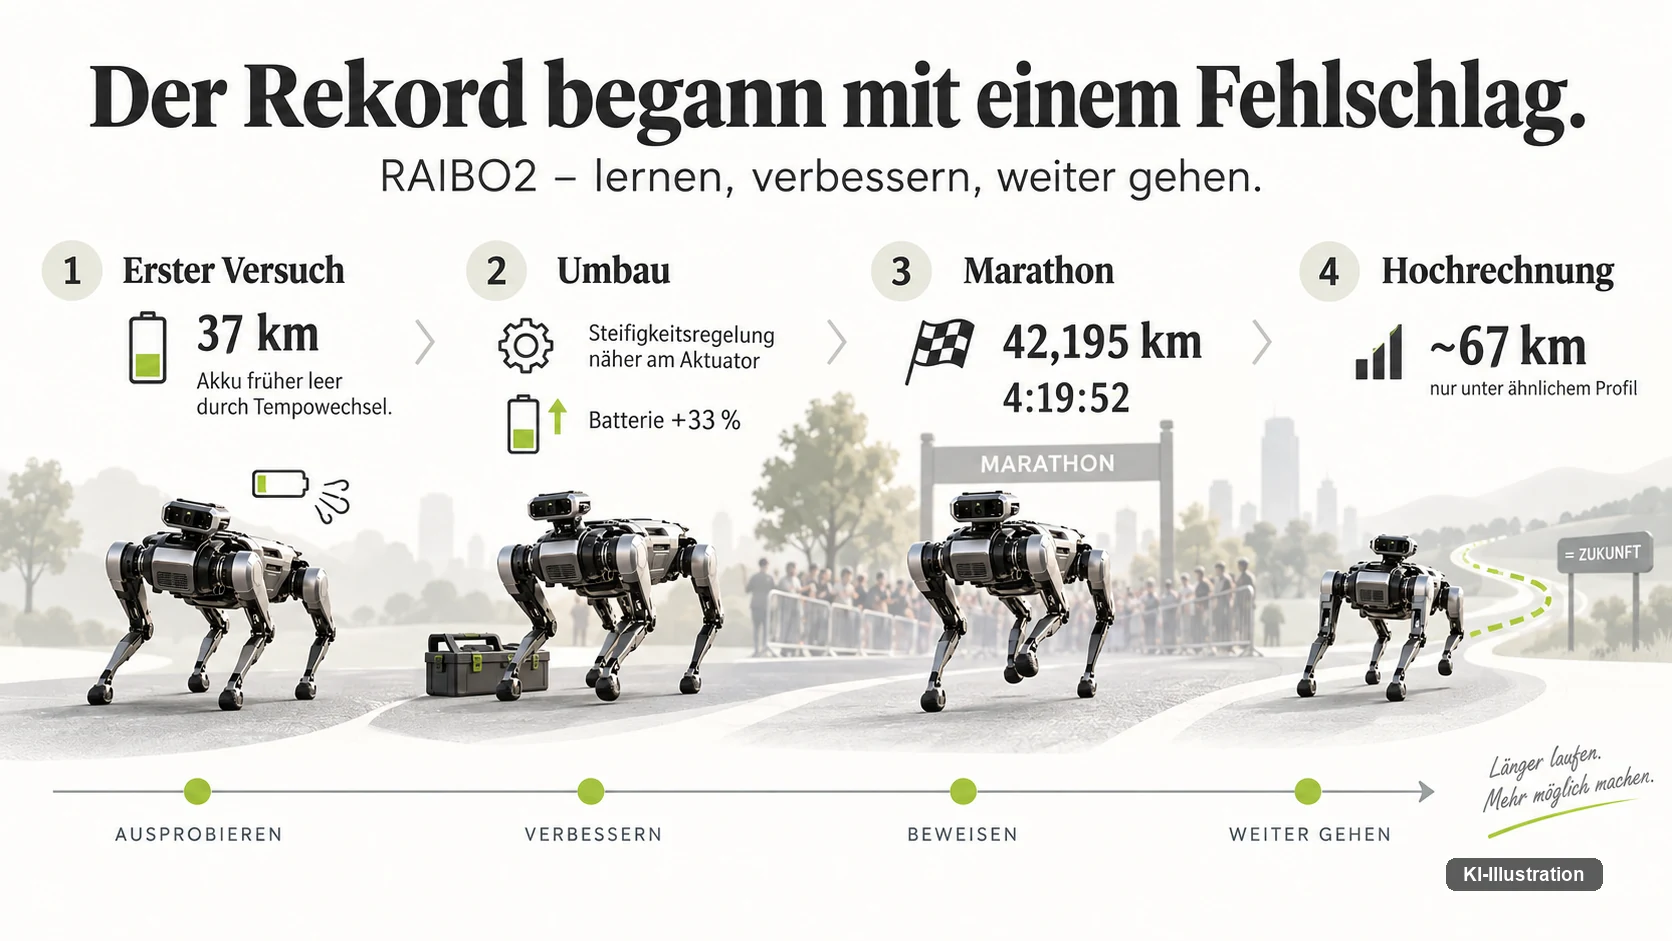
Im September 2024 lief ein vierbeiniger Roboter aus dem Labor von Jemin Hwangbo beim Marathon des Geumsan-Insam-Festivals mit. Bei Kilometer 37 war der Akku leer, gut fünf Kilometer vor dem Ziel. Ein Defekt lag nicht vor: Die Batterie war rund zehn Kilometer früher erschöpft als erwartet, weil der Roboter sein Tempo laufend an die Menschen um ihn herum anpassen musste.
Das ist der lehrreichere der beiden Läufe. Zwei Monate später beendete RAIBO2 den Marathon von Sangju über die vollen 42,195 Kilometer in 4 Stunden, 19 Minuten und 52 Sekunden mit einer einzigen Ladung, und diese Zahl ging um die Welt — auch, weil die bisherige Bestmarke für Vierbeiner bei rund 20 Kilometern lag. Für eine Beschaffungsentscheidung ist die andere Zahl ergiebiger. Zehn Kilometer Reichweite verschwanden nicht durch Kälte, nicht durch Steigung und nicht durch Verschleiß, sondern allein dadurch, dass das Tempo nicht konstant blieb.
Wenn Sie über Einsatz oder Anschaffung eines Laufroboters in der Instandhaltung, im Werkschutz oder in der Inspektion mitentscheiden, ist das der Punkt, an dem eine Reichweitenangabe aufhört, nützlich zu sein. Sie gilt für ein Bewegungsprofil. Ändert sich das Profil, ändert sich die Reichweite — und zwar nicht um ein paar Prozent.
Warum Reichweite bei Beinen keine Konstante ist
Ein Rad rollt weiter, auch wenn kein Motor arbeitet. Ein Bein muss das Körpergewicht in jedem Moment aktiv halten, und dieses Halten kostet Strom, sogar im Stand. Dazu verliert der Roboter bei jedem Fußaufsetzen Bewegungsenergie im Stoß, weil das Auftreffen auf den Boden nie vollständig weich gelingt.
Diese beiden Verluste hängen gegenläufig zusammen, und darin liegt der eigentliche Konstruktionsärger. Eine höhere Getriebeübersetzung oder eine höhere Körperhaltung senkt die elektrischen Verluste im Antrieb, vergrößert aber die wirksame Trägheit des Fußes und damit den Aufprallverlust. Umgekehrt genauso. Es gibt deshalb keinen einzelnen Parameter, den man besser einstellt, sondern nur einen Arbeitspunkt, an dem die Summe aller Verluste am kleinsten ausfällt.
Bei RAIBO2 liegt dieser Arbeitspunkt bei rund 3 Metern je Sekunde; dort erreicht der Transportaufwand sein Minimum von 0,237. Oberhalb dieses Tempos steigen die mechanischen Verluste steil an — sie sind der dokumentierte Grund dafür, dass die Kurve nach 3 Metern je Sekunde wieder nach oben geht. Unterhalb davon fällt die Grundlast des Systems immer stärker ins Gewicht, weil sie sich auf weniger zurückgelegte Meter verteilt.
Ein Tempowechsel kostet damit doppelt. Er verlangt Beschleunigungsenergie, und er schiebt den Roboter jedes Mal aus dem Band heraus, in dem er sparsam ist. Wer eine Reichweite als Datenblattwert liest, liest eine Aussage über diesen einen Arbeitspunkt und nicht über einen Betriebstag. Wie weit ein Datenblatt überhaupt trägt, haben wir am Beispiel dessen, was das Spot-Datenblatt hergibt und was es offenlässt, im Einzelnen durchgesehen.
Wohin die 299,7 Watt bei 3 Metern je Sekunde gehen
Bevor die Gruppe an der Hardware arbeitete, hat sie gemessen, wo die Energie bleibt. Diese Aufschlüsselung ist der eigentliche Kern der Arbeit, und sie ist nur im Preprint vollständig belegbar — die begutachtete Fassung in Nature vom 23. September 2026 liegt hinter einer Bezahlschranke, frei ist dort nur das Abstract. Die Werte gelten für eine Konfiguration mit 1.512-Wh-Akku und für einen Laufbandversuch bei konstanten 3 Metern je Sekunde, nicht für die Marathonmaschine.
| Verlustanteil | Leistung bei 3 m/s | Anteil |
|---|---|---|
| Kupferverlust in der Motorwicklung | 120,6 W | 40,2 % |
| Gelenkreibung im Getriebe | 40,0 W | 13,4 % |
| Schaltverluste im Motortreiber | 39,9 W | 13,3 % |
| Grundlast des Systems (Rechner, Sensorik, Verteilung) | 28,7 W | 9,6 % |
| Eigenverbrauch der Treiberelektronik | 24,0 W | 8,0 % |
| Fußaufprall | 19,3 W | 6,4 % |
| Leitungsverluste im Motortreiber | 17,4 W | 5,8 % |
| Schlupf des Fußes am Boden | 8,8 W | 2,9 % |
| Eisenverlust im Motor | 1,0 W | 0,3 % |
| Gesamtverlust | 299,7 W | 100 % |
Zwei Drittel der Verluste, nämlich 202,9 Watt, entstehen im Aktuator — in Motor und Treiberelektronik, als Wärme. Das Mechanische, das man einem Laufroboter intuitiv zuschreibt, macht zusammen nur 68,1 Watt aus. Der größte einzelne Posten ist die Motorwicklung mit 120,6 Watt, und er hängt am Strom im Quadrat.
Daran entscheidet sich, warum gleichmäßiges Tempo so viel wert ist. Jede Lastspitze über dem Nenndrehmoment führt in die magnetische Sättigung des Motors: Ab dort bringt zusätzlicher Strom immer weniger zusätzliches Drehmoment, der Wicklungsverlust wächst aber weiter quadratisch. Bei konstanten 3 Metern je Sekunde bleibt der gelernte Regler zu 84,1 Prozent des Betriebs innerhalb der Nenndrehmomentgrenze. Für den Betrieb mit ständigem Anpassen liegt kein entsprechender Wert vor.
Was zwischen September und November geändert wurde
Zwei Eingriffe nennt das Team ausdrücklich nach dem Fehlschlag. Die Gelenksteifigkeitsregelung wanderte direkt auf den Motoraktuator, und die Batteriekapazität stieg durch eine Überarbeitung des inneren Aufbaus um 33 Prozent. Dazu kam die Fertigungsseite: Die Stabilität über mehr als vier Stunden im Publikum schreibt das Team der Zusammenarbeit mit RAION Robotics zu, einer Firmengründung aus dem eigenen Labor.
Ein Drittel mehr Akku ist ein Drittel mehr Akku. Das ist keine Kritik, sondern der Hinweis darauf, dass die 67 Kilometer und die 37 Kilometer nicht auf derselben Achse liegen. Die 37 waren ein gelaufener Wert unter ständigem Tempowechsel; die 67 sind eine Hochrechnung für gerade Strecke aus den Energiedaten. Wer beide Zahlen nebeneinanderstellt, vergleicht zwei verschiedene Fragen.
Bemerkenswert ist eher, dass die Eingriffe in verschiedenen Domänen liegen — Regelung, Elektronik, Mechanik. Das Team führt genau das als Grund für den Sprung an: Frühere Arbeiten konnten jeweils nur an einer Stelle ansetzen, weil sie fremde Bauteile oder fremde Software nicht ändern durften. Hier wurden Mechanik, Elektrik, Software und die lernende Regelung im Haus entwickelt, trainiert im hauseigenen Simulator RaiSim. Für einen Betrieb heißt das, dass sich dieser Effizienzgewinn nicht als Nachrüstsatz kaufen lässt.
Der Marathon: 1.280 von 2.016 Wattstunden
Der 22. Sangju-Gotgam-Marathon war für diesen Test kein leichter Kurs. 286 Höhenmeter summiert die Strecke, mit zwei Anstiegen von je 50 Metern bei Kilometer 14 und 28, Steigungen bis 18,4 Grad und Abschnitten voller feuchter Blätter auf Asphalt. RAIBO2 kam in 4:19:52 durch, bei einer Durchschnittsgeschwindigkeit von 2,64 Metern je Sekunde.
Verbraucht hat der Roboter dabei 1.280 Wattstunden von 2.016 Wattstunden Kapazität, also 63 Prozent. Die Spannung fiel von 67,2 auf 57,6 Volt, bei einer Abschaltschwelle von 48 Volt. Aus diesem Verhältnis stammt die Angabe von bis zu 67 Kilometern auf gerader Strecke — sie ist eine Fortschreibung der gemessenen Energiedaten und kein weiterer Lauf.
Gefahren wurde mit einem blinden Regler unter menschlicher Führung. Der Roboter arbeitete also ohne Kamera- oder Lidar-Auswertung der Umgebung und stützte sich auf seine eigenen Gelenk- und Lagesensoren; die Autoren schreiben ausdrücklich, dass ihre Arbeit menschliche Bedienung voraussetzt. Der oft mit dem Marathon verwechselte Dauerlauf über 43 Kilometer fand vorher auf dem Campus-Sportplatz statt, GPS-geführt, in 4 Stunden 40 Minuten. Zwei Tests, zwei Bedingungen.
Aus dem Marathon folgt der Wert, der die Arbeit berühmt gemacht hat: ein normierter Transportaufwand von 0,248, gerundet 0,25, womit RAIBO2 den menschlichen Richtwert von 0,37 unterbietet. Diese Kennzahl setzt verbrauchte Energie ins Verhältnis zu Masse und Weg, hier zu 45 Kilogramm und 42,195 Kilometern. Sie vergleicht damit zwei Normgrößen und keine zwei Energierechnungen. Beim Menschen wird Stoffwechselenergie bilanziert, beim Roboter elektrische Energie aus dem Akku, und was vor dem Akku an Erzeugung und Ladung anfällt, steht in dieser Zahl nicht.
81,2 Prozent der Zeit lief er in seinem besten Band
Die Gruppe hat die Marathon-Telemetrie offengelegt: drei Logdateien mit zusammen 17.758 Messpunkten im Sekundentakt, mit Batteriespannung, Batteriestrom und der Geschwindigkeit des Rumpfes. Gemessen wurde an Bord über einen Spannungsteiler und einen Hall-Stromsensor, abgetastet mit 15 Kilohertz und über EtherCAT mit 2 Kilohertz weitergegeben. Wir haben daraus Leistung und Energie nachgerechnet. Über 4,93 Stunden Aufzeichnung ergeben sich 1.307,4 Wattstunden; die 1.280 Wattstunden der Veröffentlichung beziehen sich auf die 4:19:52 des Rennens, die Logs decken 2.166 Sekunden mehr ab. Die Differenz ist damit erklärt und kein Widerspruch.
Aufschlussreich ist die Verteilung der Geschwindigkeit. Nach unserer Auswertung der offenen Telemetrie lag die Körpergeschwindigkeit 14.423 Sekunden lang zwischen 2,4 und 3,2 Metern je Sekunde, also 81,2 Prozent der Zeit im Band um das Effizienzminimum. Die mittlere Leistung in diesem Band betrug 297,0 Watt.
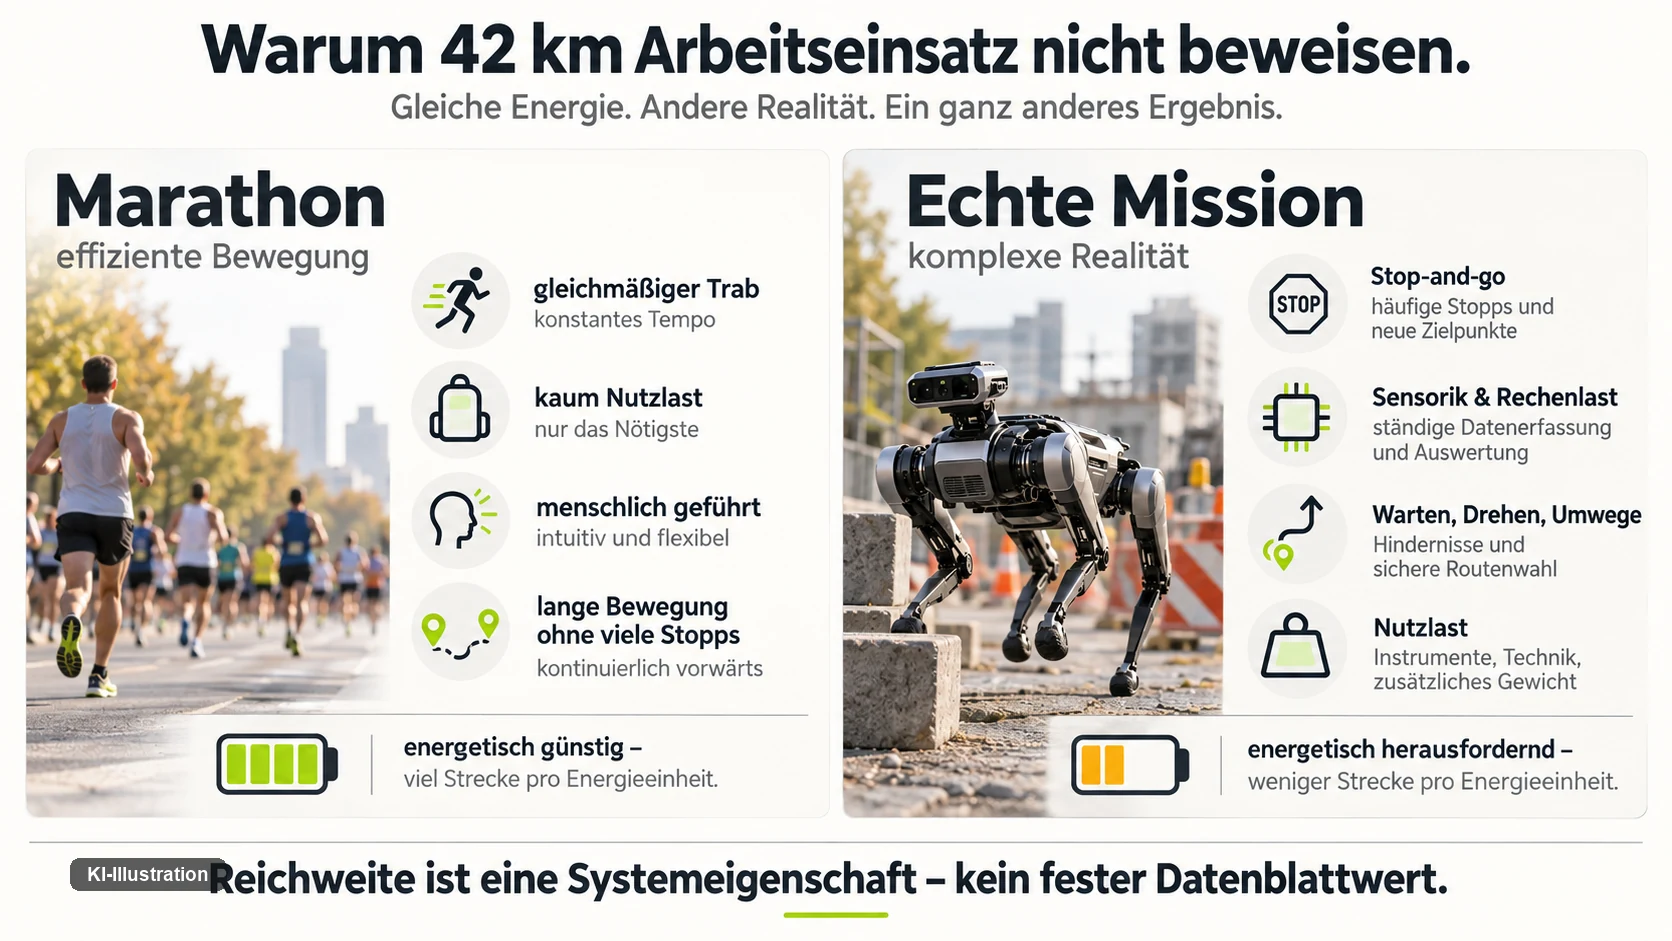
Damit war der Marathon für diesen Roboter ein außergewöhnlich günstiges Einsatzprofil. Ein Läuferfeld auf Asphalt bewegt sich über Stunden in einem engen Tempokorridor, und genau darin ist RAIBO2 gebaut, um sparsam zu sein. Der Kurs hatte 286 Höhenmeter, aber er hatte keine Türen, keine Treppen und keine Wartezeiten.
Ein Inspektionsgang sieht anders aus. Er besteht aus Anfahren, Anhalten, Ausrichten, Messen, Weiterfahren, und jeder dieser Wechsel führt aus dem Band heraus. Die 81,2 Prozent sind deshalb keine Eigenschaft des Roboters, sondern eine Eigenschaft der Aufgabe, die er an diesem Tag hatte. Wer die Reichweite auf eine Rundenaufgabe überträgt, überträgt dieses Profil stillschweigend mit.
Fünfzehn Prozent der Zeit stand er, bei 101,7 Watt
Am anderen Ende der Verteilung steht ein Wert, den die Veröffentlichungen der Gruppe nicht ausweisen. 2.659 Sekunden, also 15,0 Prozent der aufgezeichneten Zeit, lag die Geschwindigkeit unter 0,3 Metern je Sekunde — der Roboter kam praktisch nicht voran. Die mittlere Leistungsaufnahme betrug in diesen Phasen nach unserer Auswertung 101,7 Watt.
Dieser Anteil ist allerdings nicht gleichmäßig über die Strecke verteilt, und die Aufzeichnung reicht über das Rennen hinaus: Sie umfasst 17.758 Sekunden, das offizielle Rennen dauerte 15.592. Wir haben die 49 Stillstandsphasen deshalb über die Aufzeichnung aufgeteilt. Im letzten Zehntel liegt der Anteil bei 83,5 Prozent, im ersten bei 30,4 — das sind der Start und die Zeit nach dem Zieleinlauf, in der die Maschine für Fotos auf den Beinen blieb. Zwischen dem zweiten und dem siebten Zehntel liegt er bei null bis gut fünf Prozent. Die fünfzehn Prozent sind also keine Eigenschaft des Laufs. Was bleibt, ist die Leistungsaufnahme selbst, und die gilt unabhängig davon, wann der Roboter steht.
Das summiert sich auf 75,1 Wattstunden. Gemessen an den 30,3 Wattstunden, die der Roboter im Marathonmittel je Kilometer brauchte, ist das der Gegenwert von rund 2,5 Kilometern Fahrt, und es sind 5,7 Prozent der Energie des gesamten Logs. Für null zurückgelegte Kilometer.
Der Grund steckt in der Verlustrechnung. Auch ein stehender Vierbeiner hält sein Gewicht über Gelenkmomente, und Gelenkmomente brauchen Motorstrom; dazu läuft der Steuerrechner weiter, die Sensorik ebenso, und die Treiberelektronik zieht ihre Grundlast. Stehen kostet nach unserer Auswertung damit gut ein Drittel der Leistung, die derselbe Roboter bei Marschtempo aufnimmt — beide Werte stammen aus demselben Log und derselben Maschine, sind also direkt vergleichbar.
Der Abstand zwischen beiden Zahlen ist die eigentlich interessante Größe. Die Verlustrechnung der Autoren weist für den Betrieb bei 3 Metern je Sekunde 28,7 Watt reine Systemgrundlast aus — Rechner, Sensorik, Treiberelektronik. Von den gut 100 Watt im Stand entfällt der Rest auf das Halten der Haltung. Anders gesagt: Der weitaus größere Teil des Stillstandsverbrauchs ist Haltemoment, und Haltemoment lässt sich abstellen, indem die Maschine sich absetzt. Wie viel ein Ablegen tatsächlich spart, ist in den offenen Daten nicht gemessen; dass dort der Hebel liegt, folgt aber unmittelbar aus den beiden Zahlen. Wer Rundgänge mit langen Messhalten plant, sollte danach fragen.
Für die Praxis ist das der unangenehmere unserer eigenen Befunde. Eine Schicht mit hohem Wartezeitanteil verbraucht Energie, ohne dass ein einziger Kilometer entsteht, und diese Energie taucht in keiner Reichweitenangabe auf. Bei einem Radfahrzeug fällt der Effekt kaum auf; bei einem Laufroboter bedeuten null Kilometer nicht null Energie. Für die Frage, welche Kennzahl an dieser Stelle tatsächlich etwas aussagt, haben wir die produktive Roboterstunde als Alternative zur Akkulaufzeit hergeleitet.
Was von der Rückgewinnung am Gefälle beim Akku ankommt
KAIST nennt die Energierückgewinnung am Gefälle ausdrücklich als einen Grund für die hohe Effizienz: Das drehmomentdurchlässige Gelenk kann beim Bergabgehen einen Teil der Energie zurückholen, die der Aufstieg gekostet hat. Die Zahlen dazu stehen im Preprint. Bei 3 Metern je Sekunde entstehen an einer 7-Grad-Steigung 100,5 Watt zusätzlicher mechanischer Verlust, während das Gefälle 107,5 Watt zurückgibt. Diese Bilanz gilt auf der mechanischen Ebene, im Gelenk und innerhalb des Gangzyklus.
Uns hat interessiert, was davon am Akku ankommt. In 17.758 Sekunden Telemetrie floss an genau 24 Sekunden Strom in die Batterie zurück, insgesamt 0,2 Wattstunden; die stärkste Rückspeisung lag bei minus 91 Watt. Auf die Gesamtbilanz gerechnet sind das 0,0 Prozent.
Eigener Befund, andere Messstelle: Diese Zahl widerspricht keiner Angabe der Autoren, sie misst eine andere Stelle im System. Am Gelenk gewonnene Energie wird im System verbraucht, bevor sie den Akku erreicht — sie deckt in derselben Sekunde den Bedarf der übrigen elf Aktuatoren, die Grundlast und die Verluste der Treiberelektronik. Dass am Akku fast nichts ankommt, ist also kein Beleg gegen die Rückgewinnung, sondern ein Beleg dafür, dass sie innerhalb des Systems aufgezehrt wird.
Praktisch ist der Unterschied trotzdem erheblich. Der Gewinn zeigt sich als verringerter Verbrauch, nicht als steigender Ladestand, und er ist in den 1.280 Wattstunden des Marathons bereits enthalten. Eine Routenplanung, die Gefälle als Energiequelle einkalkuliert, rechnet mit einem Effekt, den der Akku nicht sieht.
Dreimal so weit — gegen den Trend, nicht gegen jeden Läufer
Die Formulierung, die durch die Berichterstattung läuft, stammt aus der Arbeit selbst: rund die dreifache Strecke je Wattstunde. Der Preprint sagt dabei genau, wogegen verglichen wird, nämlich gegen aktuelle Vierbeiner auf dem Stand der Technik. Belegt wird das mit zwei Regressionsgeraden in einer Grafik aus Reichweite über Akkukapazität — RAIBO2 folgt der Geraden y = 0,0278x + 11,0, das übrige Feld der Geraden y = 0,00708x + 1,442. Verglichen wird also mit einer Trendlinie durch ein Anbieterfeld, nicht mit dem besten Einzelgerät.
Das ist mehr als eine Fußnote, denn in der Vergleichstabelle der Autoren selbst stehen zwei Läufer, die je Wattstunde deutlich weiter kommen. Sie sind passiv-dynamisch gebaut, verlassen sich also überwiegend auf die Pendelmechanik ihrer Beine statt auf aktive Antriebe.
| Plattform | Strecke je Kilowattstunde | Woher die Zahl stammt |
|---|---|---|
| Xingzhe, passiv-dynamisch | 167,5 km | Vergleichstabelle der Autoren (Zenodo), eigene Umrechnung |
| Ranger, passiv-dynamisch | 131,8 km | Vergleichstabelle der Autoren (Zenodo), eigene Umrechnung |
| RAIBO2, Hochrechnung | 33,2 km | 67 km bei 2.016 Wh Kapazität, Angabe der Autoren |
| RAIBO2, Marathon gemessen | 33,0 km | 42,195 km bei 1.280 Wh, eigene Rechnung |
| Unitree B2 | mindestens rund 8,9 km | über 20 km bei 2.250 Wh, Herstellerangabe (Abruf 31.08.2026) |
Die Aussage der Autoren bleibt damit korrekt, sie ist nur enger als ihre Wiedergabe. RAIBO2 ist nicht der sparsamste Laufroboter dieser Tabelle; er ist der sparsamste unter denen, die ein Arbeitsgerät sein können. Ein passiv-dynamischer Läufer geht auf ebenem Grund mit minimalem Antrieb, und er nimmt keine 286 Höhenmeter und keine 18,4 Grad Steigung mit. Dass gemessener und hochgerechneter Wert bei RAIBO2 mit 33,0 und 33,2 Kilometern je Kilowattstunde so nah beieinanderliegen, spricht im Übrigen für die Hochrechnung — konsistent ist sie, ein gelaufener Wert wird sie dadurch nicht. Zum Vergleichsfeld gehört auch der Schweizer Laufroboter ANYmal für industrielle Inspektionen, der in der Reichweitengrafik der Autoren ebenfalls als Datenpunkt geführt wird.
Drei Konfigurationen, drei Zahlen
Wer die Zahlen dieses Projekts nebeneinanderlegt, stößt auf scheinbare Widersprüche. Sie lösen sich auf, sobald man beachtet, welche Maschine gemeint ist. Die Arbeit beschreibt nicht einen einzigen Roboter, sondern denselben Aufbau in verschiedenen Bestückungen — und die Batterie ist bei einem Laufroboter kein Zubehör, sondern ein erheblicher Teil der Masse, die getragen werden muss.
| Bezug | Masse | Akku | Wofür die Angabe gilt |
|---|---|---|---|
| Marathon Sangju | 45 kg | 2.016 Wh | 42,195 km in 4:19:52, 1.280 Wh verbraucht, Transportaufwand 0,248 |
| Verlustanalyse im Preprint | für diese Bestückung nicht genannt; Gleichung 1 rechnet mit 40 kg Auslegungsmasse | 1.512 Wh | 299,7 W Gesamtverlust bei 3 m/s, Minimum des Transportaufwands 0,237 |
| Verlustanalyse in Nature | nicht prüfbar, Bezahlschranke | 1.447 Wh | dieselbe Abbildung, abweichende Kapazitätsangabe |
| Vergleichstabelle Zenodo | 43 kg | keine Angabe | 67 km, Datenpunkt in der Reichweitengrafik |
Die 43 Kilogramm stehen ausschließlich in der Vergleichstabelle der Autoren, nicht im Methodenteil. Rechnet man den Wert aus dem Verlustdiagramm gegen das Minimum des Transportaufwands zurück, ergibt sich eine Masse von knapp 43 Kilogramm: 299,7 Watt geteilt durch 0,237, durch 9,81 Meter je Quadratsekunde und durch 3 Meter je Sekunde. Das ist unsere Rechnung und keine Angabe der Autoren; sie stützt aber deren eigenen Hinweis, dass Verlustanalyse und Marathon nicht dieselbe Bestückung beschreiben.
Dass die mittlere Leistung im Effizienzband des Marathons mit 297,0 Watt so dicht am Gesamtverlust von 299,7 Watt liegt, ist deshalb keine Bestätigung, sondern eine Ähnlichkeit zweier verschiedener Messungen. Die eine stammt aus einem Laufbandversuch mit kleinerem Akku, die andere aus einem Straßenlauf mit größerem. Für die Lektüre eines Datenblatts folgt daraus etwas Unbequemes: Eine Reichweite ohne Angabe von Masse und Kapazität ist nicht vergleichbar, auch nicht mit sich selbst.
Was davon in Ihrem Betrieb übrig bleibt
Von diesen Zahlen führt kein Weg über die Reichweite zu einer Einsatzentscheidung. Er führt über Angaben, die in einem Datenblatt selten zusammen stehen, und die banalste davon wird am häufigsten übersehen: Auf welche Masse und welche Akkukapazität bezieht sich der Wert? Bei RAIBO2 unterscheiden sich die dokumentierten Bestückungen um über 500 Wattstunden. Wer die Effizienzzahl der einen mit der Reichweite der anderen kombiniert, erhält eine Zahl, die es nie gegeben hat.
Ebenso trägt die Herkunft der Zahl. 42,195 Kilometer sind gelaufen, 67 Kilometer sind gerechnet, und beide Werte sind redlich, solange die Unterscheidung mitgeliefert wird. Dahinter steht die Geschwindigkeitsverteilung, nicht der Durchschnitt. Ein Mittelwert von 2,64 Metern je Sekunde entsteht sowohl aus vier Stunden gleichmäßigem Trab als auch aus einem ständigen Wechsel zwischen Stillstand und Sprint, und die Energiebilanz dieser beiden Fälle hat nichts miteinander zu tun.
Dann bleibt die Leistungsaufnahme bei Aufgabengeschwindigkeit null. Für RAIBO2 liegt sie nach unserer Auswertung bei 101,7 Watt, und in Rundgängen mit langen Messpausen bestimmt sie die nutzbare Schichtlänge mit. In der Aufzeichnung des Marathons waren es 15,0 Prozent der Zeit und 5,7 Prozent der Energie, überwiegend vor dem Start und nach dem Ziel; bei einem Inspektionsgang mit Messhalten an jedem Punkt fällt derselbe Posten dagegen mitten in die Arbeitszeit. Für eine Größenordnung gibt es genau einen dokumentierten Fall: Der Septemberlauf verlor durch ständige Tempowechsel rund zehn von erwarteten siebenundvierzig Kilometern, also gut ein Fünftel. Das war ein Läuferfeld, kein Anlagenrundgang mit Vollhalt an jedem Messpunkt — als Untergrenze für den Aufschlag taugt es trotzdem.
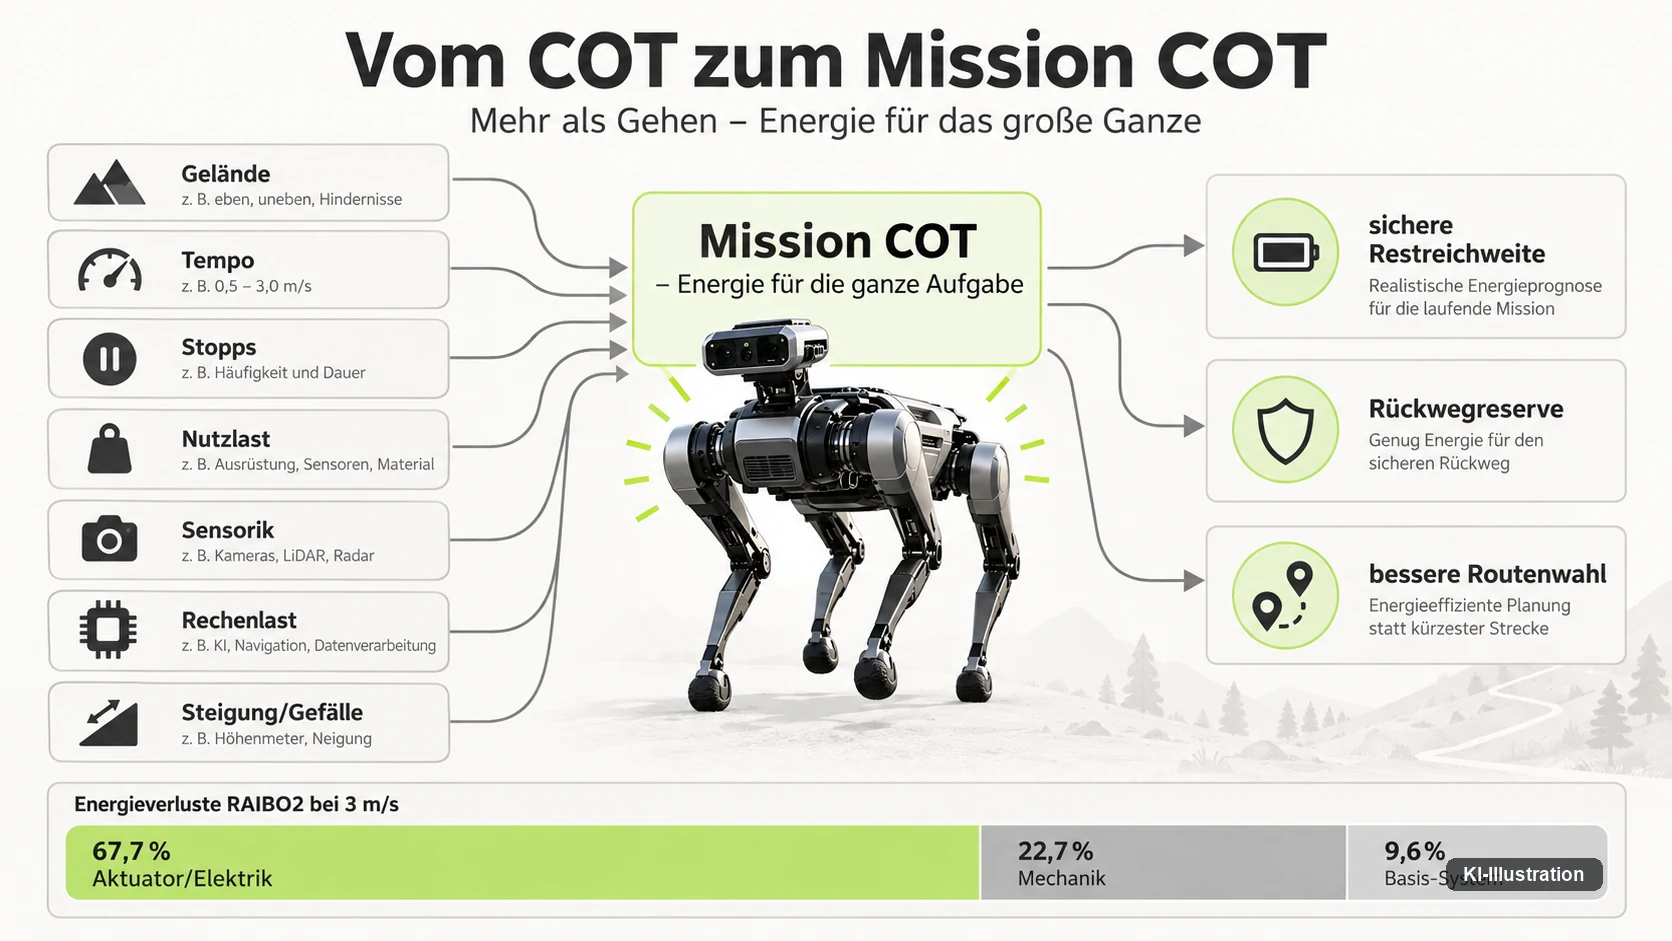
Dazu kommt eine Verschiebung, die man leicht übersieht. Die Verlustaufteilung mit ihren 67,7 Prozent im Antrieb gilt für 3 Meter je Sekunde. Ein Anlagenrundgang läuft bei einem Bruchteil dieses Tempos, und der Wicklungsverlust wächst mit dem Quadrat des Stroms, die Grundlast dagegen gar nicht. Bei Schrittgeschwindigkeit ist deshalb nicht die Motorwicklung der große Posten, sondern das, was ohnehin läuft: Rechner, Sensorik, Haltemoment. Die erste Frage an einen Anbieter lautet damit nicht, wie effizient sein Antrieb bei Höchstgeschwindigkeit arbeitet, sondern wie hoch die Grundlast im Betrieb ist und ob sie sich in Pausen senken lässt.
Für Treppen und Podeste, die auf jedem Werksgelände vorkommen, liegt in den offenen Daten nichts vor. Die Autoren nennen ausdrücklich, dass Treppen und Bergland andere Verlustmodelle erzwingen, und messen sie nicht. Auch hier gilt: Was Sie nicht in einer Veröffentlichung finden, müssen Sie sich als Log aus einer Demonstration auf Ihrem eigenen Gelände geben lassen.
Und schließlich die Nutzlast. Eine Wärmebildkamera, ein Gasmesskopf oder zusätzliche Rechenleistung erhöhen die zu tragende Masse, damit das Gelenkmoment und damit den Motorstrom. Weil der Wicklungsverlust mit dem Quadrat des Stroms wächst, wird der Zuwachs mit jedem zusätzlichen Kilogramm größer und nicht gleich groß. Eine Reichweitenangabe ohne die Nutzlast, mit der sie erzielt wurde, ist deshalb schwer zu verwenden.
RAIBO2 selbst ist eine Forschungsplattform aus dem RAI Lab der KAIST, entwickelt mit RAION Robotics und gefördert unter anderem vom Samsung Electronics Future Technology Development Center. RAION führt RAIBO2 inzwischen als Feldplattform im Verkauf: Die Produktseite bietet Kauf, Demo und Angebot auf Anfrage an, einen Preis nennt sie nicht (Abruf 24. September 2026). Zu einem Angebot in Deutschland liegt uns nichts vor.
Und dort schließt sich der Kreis auf eine Weise, die dieser Beitrag nicht erfunden hat. Die Produktseite führt die Aktuatordaten bis auf die Nachkommastelle — 100 Newtonmeter Spitzendrehmoment, 48 Volt Nennspannung, 195,8 Umdrehungen je Minute, 14,1 Ampere, 1,8 Kilogramm je Antrieb. Eine Batteriekapazität steht dort nicht. Eine Laufzeit steht dort nicht. Eine Reichweite steht dort nicht. Die Produktseite der Maschine, die als erster Vierbeiner einen Marathon mit einer Ladung beendet hat, nennt also keine Reichweite — und das ist konsequenter, als es zunächst aussieht: Sie müsste sonst angeben, unter welchem Geschwindigkeitsprofil, mit welcher Nutzlast und mit wie viel Stillstand der Wert gilt. Genau diese drei Angaben fehlen in den Datenblättern, aus denen im Beschaffungsverfahren verglichen wird. Eine Laufzeitangabe taucht auf der Startseite derselben Adresse nur in einem Presseanriss auf, als Zitat aus einem Zeitungsbericht, nicht als Spezifikation.
Daraus folgt die einzige Forderung, die Sie aus diesem Beitrag unabhängig macht. Verlangen Sie für jede Demonstration auf Ihrem Gelände das Batterielog im Sekundentakt, mit Spannung, Strom und Geschwindigkeit. Die Rechnung dahinter ist die, die wir für den Marathon durchgeführt haben: Leistung ist Spannung mal Strom, Energie die Summe über die Sekunden geteilt durch 3.600. Damit messen Sie Ihren eigenen Verbrauch auf Ihrem eigenen Profil — und brauchen keine Reichweitenangabe mehr, deren Bedingungen Sie ohnehin nicht kennen. Übertragbar ist von RAIBO2 nicht das Gerät, sondern diese Art, seine Angaben zu lesen. Welche Bauart für welchen Rundgang überhaupt infrage kommt, ordnet unser Vergleich von Luftdrohne, Bodenroboter und Indoor-Drohne ein.
Die nächste Kennzahl ist Energie je erledigter Aufgabe
Strecke je Wattstunde ist eine Laborgröße. Sie belohnt gleichmäßiges Vorwärtskommen und blendet aus, was ein Betrieb tatsächlich bezahlt: die Energie, die zwischen zwei erledigten Aufgaben verbraucht wird. Genau dort liegen die 75,1 Wattstunden, die RAIBO2 im Stand verbraucht hat, und dort landen auch die Verluste jedes Anfahrens und Anhaltens, die eine Reichweitenangabe nicht kennt.
Die Autoren benennen die Lücke selbst. Ihr Regler ist auf typische Laufszenarien getrimmt, während Treppen oder Bergland andere Verlustmodelle und andere Körperhaltungen erzwingen. Und ihre Arbeit setzt menschliche Bedienung voraus: Autonomes Fahren bräuchte eine Bahnplanung, die energetisch günstige Wege auf einer Karte erkennt — eine Planung also, die weiß, dass ein Umweg mit gleichmäßigem Tempo billiger sein kann als die kurze Strecke mit zehn Stopps.
Solange diese Planung fehlt, entscheidet das Bewegungsprofil der Aufgabe über die Reichweite, und dieses Profil steht in keinem Datenblatt. Für eine Inspektionsrunde wäre die aussagekräftigere Größe deshalb die Energie je abgearbeitetem Messpunkt, samt Anfahrt, Ausrichtung und Wartezeit. Uns ist kein Hersteller bekannt, der so etwas ausweist — das ist unsere Einschätzung und keine eingeführte Branchenkennzahl.
Was der Marathon von Sangju belegt, ist echt und nicht klein: Ein Vierbeiner mit Arbeitsanspruch kam über 42 Kilometer und 286 Höhenmeter mit einer Ladung durch, und er brauchte dafür ein gutes Drittel weniger Kapazität, als er dabeihatte. Was er nicht belegt, ist eine Reichweite für den Betrieb. Die hängt am Profil, und das Profil bestimmt nicht der Roboter. Wie unterschiedlich schon die Varianten einer einzigen Baureihe ausfallen, zeigt sich daran, was AIR, PRO, X und EDU beim Unitree Go2 wirklich unterscheidet.
Lässt sich die Reichweite von 67 Kilometern auf einen Inspektionsgang übertragen?
Nein. Die 67 Kilometer sind eine Hochrechnung der Autoren für gerade Strecke aus den Energiedaten des Marathons, also für gleichmäßiges Tempo nahe dem Effizienzminimum von 3 Metern je Sekunde. Ein Inspektionsgang mit Anfahren, Anhalten und Messpausen liegt systematisch außerhalb dieses Bandes. Der erste Marathonversuch im September 2024 zeigt die Größenordnung: Dort kosteten allein die Tempowechsel im Läuferfeld rund zehn Kilometer Reichweite.
Lief RAIBO2 den Marathon autonom?
Nein. Der Lauf fand mit einem blinden Regler unter menschlicher Führung statt; die Autoren schreiben ausdrücklich, dass ihre Arbeit menschliche Bedienung voraussetzt. Blind heißt hier, dass der Regler auf Gelenk- und Lagesensoren zurückgreift und nicht auf eine Kamera- oder Lidar-Auswertung der Umgebung. Der GPS-geführte Dauerlauf über 43 Kilometer auf dem Campus war ein anderer Test unter anderen Bedingungen. Autonome Navigation nennt das Team selbst als nächsten Arbeitsschritt.
Warum kosteten Tempowechsel zehn Kilometer, obwohl der Roboter nicht schneller lief?
Weil der Verbrauch nicht am Durchschnittstempo hängt, sondern an der Verteilung. Der größte Verlustposten ist die Motorwicklung mit 120,6 Watt bei 3 Metern je Sekunde, und dieser Verlust wächst mit dem Quadrat des Stroms. Jede Beschleunigung treibt den Strom kurzzeitig nach oben, teils bis in die magnetische Sättigung des Motors, wo zusätzlicher Strom immer weniger zusätzliches Drehmoment bringt. Ein gleichmäßiger Trab über vier Stunden ist deshalb energetisch etwas anderes als derselbe Durchschnitt aus Bremsen und Anfahren.
Warum sagt ein niedriger Transportaufwand nichts über die Energiekosten?
Weil die Kennzahl auf Masse und Weg normiert ist. Der Wert 0,248 aus dem Marathon entsteht, indem 1.280 Wattstunden auf 45 Kilogramm und 42,195 Kilometer bezogen werden; ein schwereres Gerät kann bei gleichem Verbrauch besser dastehen. Für die Betriebskosten zählt die absolute Energie je Aufgabe, und darin stecken Wartezeiten, Ladeverluste und Nutzlast. Der Vergleich mit dem menschlichen Richtwert von 0,37 ist zusätzlich eingeschränkt, weil beim Menschen Stoffwechselenergie bilanziert wird und beim Roboter elektrische Energie aus dem Akku.
Gilt der gemessene Verbrauch im Stand auch für wartende Roboter?
Nur eingeschränkt. Die 101,7 Watt stammen nach unserer Auswertung der offenen Telemetrie aus Phasen der Aufzeichnung, in denen die Geschwindigkeit unter 0,3 Metern je Sekunde lag — der Roboter stand also auf den Beinen und hielt seine Haltung, in laufender Regelung. Ein Gerät, das sich absetzt oder in einen Ruhezustand geht, verbraucht weniger; eine Messung dazu liegt uns nicht vor. Belastbar ist die Richtung: Bei einem Laufroboter bedeuten null Kilometer nicht null Energie.
Warum kommen zwei passiv-dynamische Läufer in der Tabelle der Autoren weiter als RAIBO2?
Weil sie für eine andere Aufgabe gebaut sind. Xingzhe kommt in dieser Tabelle auf 167,5 und Ranger auf 131,8 Kilometer je Kilowattstunde, RAIBO2 auf 33,2. Passiv-dynamische Läufer nutzen überwiegend die Pendelmechanik ihrer Beine und brauchen deshalb sehr wenig Antriebsleistung, bewegen sich dafür aber auf ebenem Grund. Die Aussage der Autoren bezieht sich ausdrücklich auf aktuelle Vierbeiner auf dem Stand der Technik und nicht auf jeden Laufroboter — sie ist enger, als sie in Meldungen wiedergegeben wird.
Lässt sich aus dem Marathon eine Batterielaufzeit in Stunden ableiten?
Nur für dieses eine Profil. 1.280 Wattstunden in 4:19:52 ergeben eine mittlere Aufnahme von rund 296 Watt, und daraus folgen für 2.016 Wattstunden knapp sieben Stunden bei genau diesem Tempo. Bei überwiegendem Stehen wären die Stunden deutlich mehr und die Kilometer nahe null. Laufzeit und Reichweite sind bei einem Laufroboter zwei getrennte Angaben, die sich ohne das Bewegungsprofil nicht ineinander umrechnen lassen.
Wo lassen sich die Marathondaten selbst nachrechnen?
Die Gruppe hat den Datensatz unter CC BY 4.0 bei Zenodo veröffentlicht, darunter die Marathon-Logs mit 17.758 Messpunkten im Sekundentakt und die Tabelle hinter der Reichweitengrafik. Leistung ergibt sich als Produkt aus Batteriespannung und Batteriestrom je Sekunde, Energie als Summe geteilt durch 3.600. Alle in diesem Beitrag als eigene Auswertung gekennzeichneten Werte stammen aus dieser Rechnung. Methodenteil und Verlustaufschlüsselung stehen dagegen nur im frei zugänglichen Preprint, nicht im offenen Teil der Nature-Fassung.
Quellen & Stand: Angaben zur Plattform, zum Vertriebsweg und die Feststellung, dass dort keine Reichweite steht, von der Produktseite von Raion Robotics, koreanische Fassung, abgerufen am 24.09.2026. Marathonzeit, Distanz, Energierückgewinnung am Gefälle und Entwicklungsweg aus den KAIST-Mitteilungen vom 15.11.2024 und 17.11.2024; darin auch Kilometer 37, die 33 Prozent mehr Kapazität, die 67 Kilometer, die bisherige Bestmarke von rund 20 Kilometern und der GPS-geführte 43-Kilometer-Test. Verlustaufschlüsselung, Konfigurationen, Regressionsgeraden, Methodenteil und der Vorbehalt zur menschlichen Bedienung aus dem Preprint Research Square, DOI 10.21203/rs.3.rs-6040970/v1 vom 26.03.2025, 51 Seiten, nicht begutachtet. Die begutachtete Fassung erschien am 23.09.2026 als Nature, DOI 10.1038/s41586-026-11102-5; sie steht hinter einer Bezahlschranke, frei zugänglich ist nur das Abstract mit dem Transportaufwand 0,25 gegen 0,37 und der Angabe zur mehr als dreifachen Reichweite. Vergleichstabelle und Marathon-Telemetrie aus dem offenen Datensatz Zenodo, DOI 10.5281/zenodo.14825866, CC BY 4.0. Kapazität und Reichweite des Unitree B2 nach Herstellerangabe, Abruf 31.08.2026, ohne Gewähr. Alle mit „nach unserer Auswertung“ gekennzeichneten Werte sind eigene Berechnungen aus den Zenodo-Logs vom 24.09.2026 und keine Angaben der Autoren. RAIBO2 ist eine Forschungsplattform; dieser Text ist redaktionelle Einordnung und keine Kauf-, Anlage- oder Rechtsberatung. Stand: 24. September 2026.