Physical AI & Robotik-KI · Analyse und Debatte
Operation Vivaldi: Wenn Drohnen Roboter tragen – und aus einzelnen Maschinen ein neues System entsteht
Kurz gesagt: Bei der ukrainischen Operation Vivaldi transportieren schwere Flugdrohnen kleine Bodenroboter tief ins gegnerische Hinterland. Das klingt nach dem autonomen KI-Kämpfer – dafür gibt es in öffentlich zugänglichen Quellen keinen Beleg, und auch der aktuellste verfügbare Kommandeur dieser Einheit betont durchgehend menschliche Kontrolle. Belegt ist dagegen etwas technisch vielleicht Bedeutenderes: ein wachsendes System aus Systemen aus Flugdrohnen, Bodenfahrzeugen, Sensorik, Software und menschlichen Operatoren. Seit der ersten Fassung dieses Beitrags hat sich zudem eine zentrale offene Frage geklärt: „Gryphon“ ist nach Angaben des zuständigen Kommandeurs keine Robotermodellbezeichnung, sondern der Name der Taktik selbst.
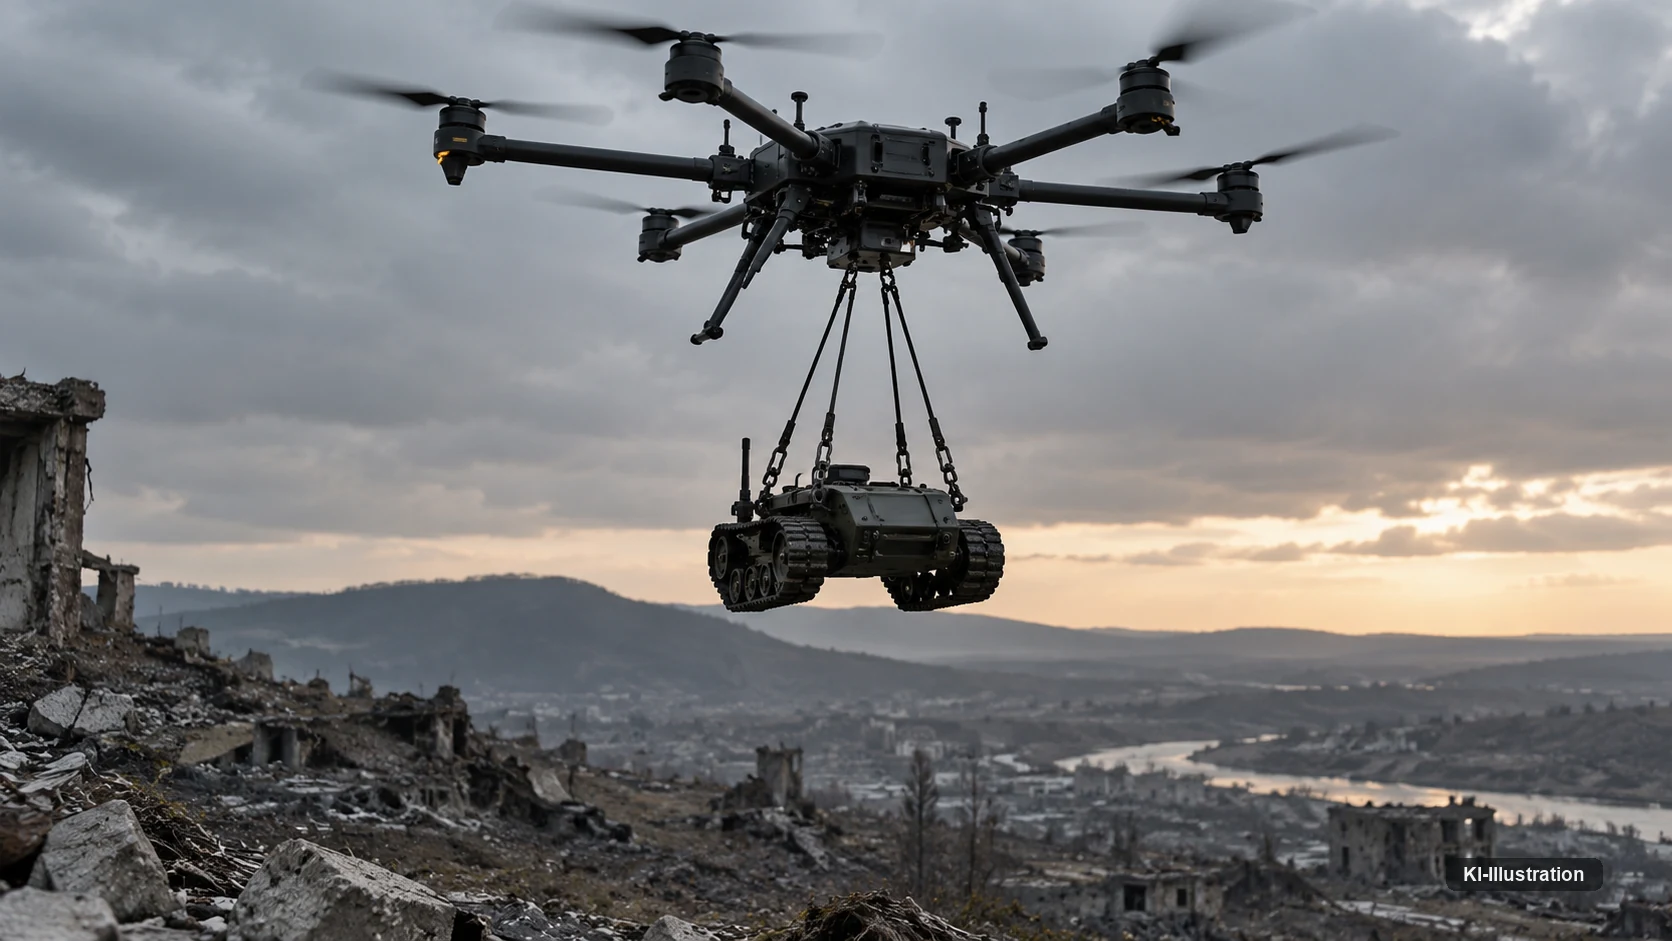
Es ist eines jener Bilder, die eine technologische Entwicklung scheinbar in wenigen Sekunden erklären können. Eine große Flugdrohne trägt unter ihrem Rumpf keinen gewöhnlichen Behälter, keine Versorgungskiste und auch keine klassische Abwurflast, sondern eine zweite Maschine. Unter ihr hängt ein kleiner Bodenroboter. Die Drohne übernimmt den Weg durch die Luft, bringt das Fahrzeug in einen Bereich, den es aus eigener Kraft nur schwer erreichen könnte, setzt es dort ab – und anschließend beginnt die eigentliche Aufgabe des Bodenfahrzeugs.
Das ukrainische 3. Armeekorps hat solche Einsätze im Zusammenhang mit seiner Operation „Vivaldi“ öffentlich gemacht. Nach Darstellung des Verbandes transportierten schwere Bomberdrohnen unbemannte Bodenfahrzeuge, sogenannte UGVs, in den gegnerischen Rückraum. Die dafür entwickelte Vorgehensweise wird mit der auf Bodenrobotik spezialisierten Einheit NC13 verbunden. Gleichzeitig meldete der Verband, Bodenroboter seien längst nicht mehr auf einzelne experimentelle Einsätze beschränkt, sondern würden in größerem Umfang für Versorgung, Evakuierung, technische Aufgaben und Gefechtsunterstützung eingesetzt.
Es wäre verlockend, daraus eine einfache Geschichte zu machen: Die autonomen KI-Kampfroboter sind da. Genau diese Verkürzung führt jedoch in die falsche Richtung. Für ein vollständig autonomes System, das bei Vivaldi selbstständig Personen erkennt, sie als Ziele klassifiziert und anschließend ohne menschliche Entscheidung angreift, gibt es in den öffentlich zugänglichen Quellen keinen belastbaren Nachweis. Selbst führende Vertreter der beteiligten ukrainischen Robotikeinheiten beschreiben ihre Systeme deutlich nüchterner. Künstliche Intelligenz darf erkennen, verfolgen und unterstützen. Bei offensiven Bodenrobotern soll sie nach ihrer derzeitigen Doktrin aber gerade nicht eigenständig die entscheidenden Handlungen übernehmen.
Gerade diese Differenz macht Vivaldi für eine Technologieplattform wie fluxlane interessanter. Denn möglicherweise erleben wir hier nicht den Durchbruch der einen hochintelligenten Maschine, sondern etwas, das für die weitere Entwicklung der Robotik wesentlich prägender werden könnte: den Übergang vom isolierten Gerät zum System aus Systemen. Eine Maschine muss nicht mehr alles beherrschen. Stattdessen übernehmen unterschiedliche Roboter, Sensoren, Softwarekomponenten und Menschen genau jene Teile einer Aufgabe, für die sie besonders geeignet sind. Der Wert entsteht zunehmend in ihrer Verbindung.
Vivaldi ist keine Roboteroperation – sondern ein Blick auf eine neue Form der Orchestrierung
Operation Vivaldi wurde am 15. September 2026 öffentlich bekannt, als die ukrainischen Streitkräfte im Raum nördlich von Lyman eine Gegenoffensive führten. Das 3. Armeekorps bezifferte den eigenen Geländegewinn nach zwei Operationsphasen zuletzt auf 125 Quadratkilometer – eine Verbandsangabe, keine unabhängig vermessene Statistik. Das Institute for the Study of War (ISW) kommt in seiner eigenen, unabhängigen Kartierung auf eine vorsichtigere Größenordnung von mindestens 147 Quadratkilometern, die sich der Operation zuordnen lassen. Dass die unabhängige Kartierung hier sogar höher liegt als die ältere Verbandsangabe, ist selbst die Pointe: Verbandsangabe und unabhängige Kartierung sind zwei unterschiedliche Messungen zu unterschiedlichen Zeitpunkten, keine Korrektur der einen durch die andere.
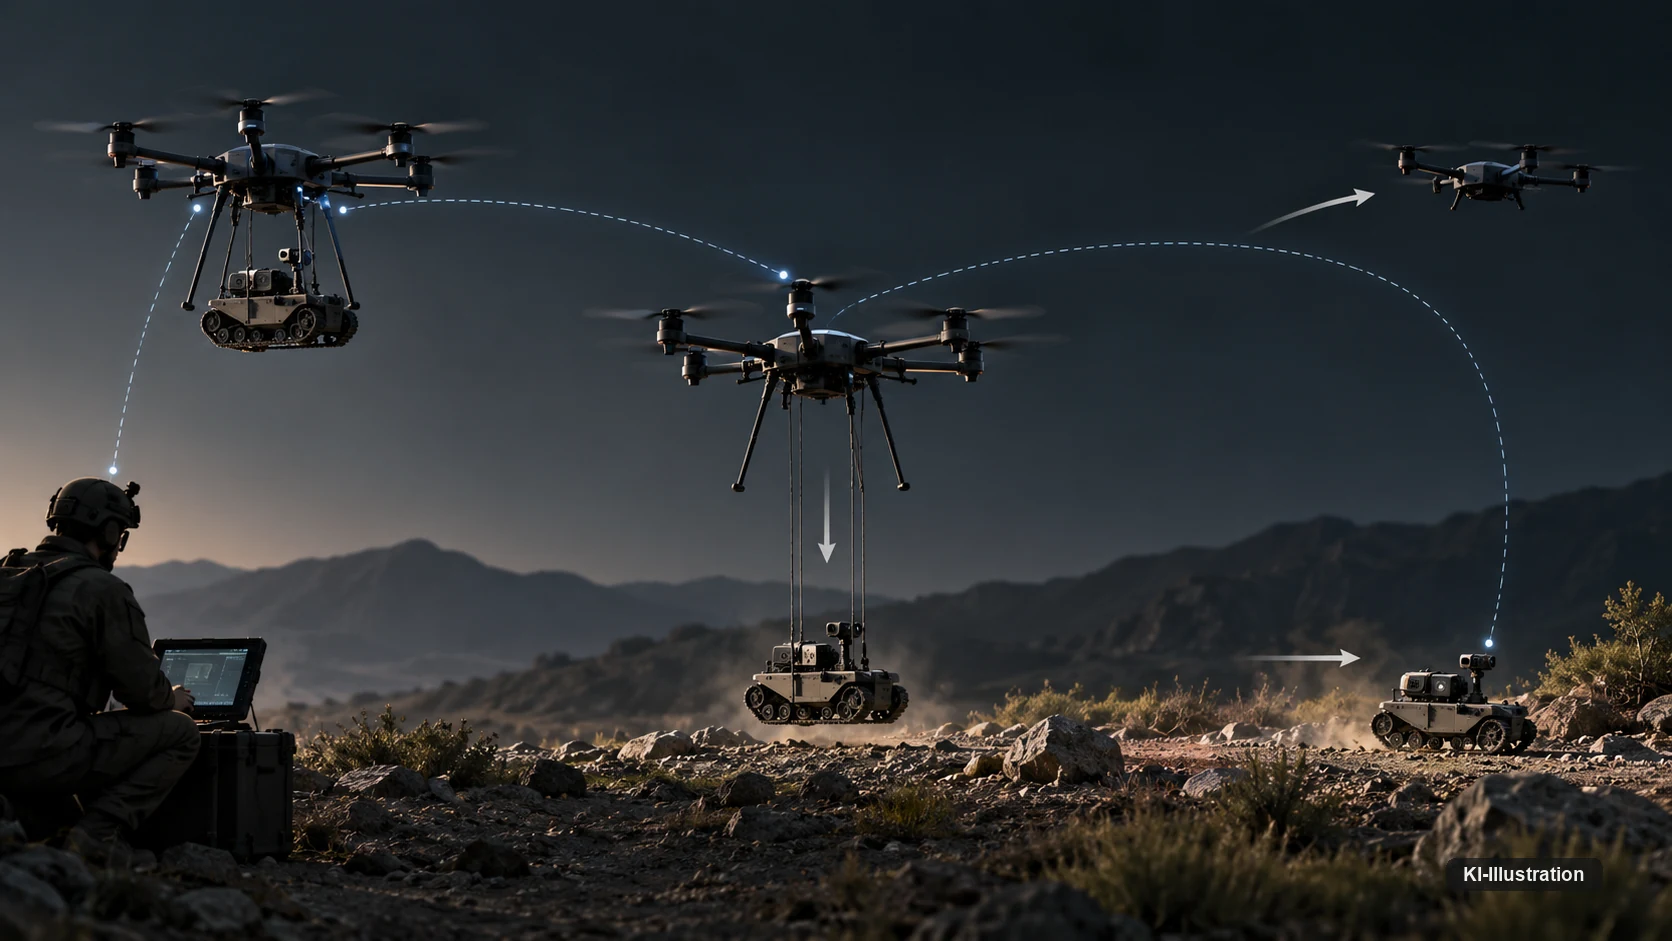
Für die technologische Bewertung sind die Quadratkilometer ohnehin nicht der entscheidende Punkt. Viel interessanter ist, wie das 3. Armeekorps selbst den Ablauf beschreibt. Artillerie und unbemannte Systeme griffen demnach Kommunikationsknoten, Logistik, Übergänge und Reserven an. Luftverteidigung und elektronische Kampfführung sollten den Operationsraum abschirmen. UAVs und unbemannte Bodenfahrzeuge bewegten sich während bestimmter Angriffsphasen vor der Infanterie. Gleichzeitig wurden weiterhin mechanisierte Verbände, Aufklärungseinheiten und klassische Infanterie benötigt, um Gelände tatsächlich einzunehmen und zu halten. Selbst in der Selbstdarstellung des Verbandes ist also nicht der autonome Roboter das Zentrum. Das Zentrum ist die Koordination verschiedener Fähigkeiten.
Das unterscheidet Vivaldi von vielen populären Vorstellungen über die Zukunft der Robotik. Oft wird technologischer Fortschritt linear gedacht: Ein Mensch führt eine Aufgabe aus. Dann erscheint eine Maschine, die diese Aufgabe immer besser unterstützt. Schließlich wird die Maschine so intelligent, dass sie den Menschen vollständig ersetzt. Doch komplexe reale Systeme entwickeln sich häufig anders. Sie zerlegen eine Aufgabe in Teilprobleme und verteilen diese auf verschiedene Spezialisten. Genau dieses Muster lässt sich hier beobachten. Eine Flugdrohne muss keine gute Bodenplattform sein. Ein Bodenroboter muss nicht fliegen können. Ein Machine-Vision-System muss nicht über die gesamte Mission entscheiden. Ein menschlicher Operator muss nicht mehr selbst in dem Bereich stehen, in dem eine Maschine arbeitet. Die Leistungsfähigkeit entsteht aus der Kombination.
Das Prinzip erinnert stärker an moderne IT-Infrastrukturen als an den klassischen Roboter aus einem Science-Fiction-Film. Auch ein Rechenzentrum besteht nicht aus einem einzigen allmächtigen Computer. Unterschiedliche Server übernehmen verschiedene Aufgaben, Netzwerke verbinden sie, spezialisierte Software verteilt Lasten, Datenbanken speichern Informationen, Sicherheitssysteme überwachen den Zugriff und Menschen definieren Regeln und Ziele. Was für digitale Infrastruktur selbstverständlich geworden ist, beginnt sich nun in der physischen Welt zu wiederholen. An die Stelle von Servern treten mobile Maschinen. Aus dem Computernetzwerk wird ein Roboternetzwerk.
Vivaldi ist deshalb nicht interessant, weil ein Roboter angeblich „intelligent wie ein Mensch“ geworden wäre. Interessant ist, dass ein Verband anfängt, Maschinen mit sehr unterschiedlichen Fähigkeiten als gemeinsame Ressource zu organisieren. Das verändert nicht nur die Frage danach, was ein einzelner Roboter leisten kann. Es verändert die Architektur des gesamten Systems.
Eine Drohne trägt einen Roboter – eine neue Idee ist das trotzdem nicht
Die auffälligste technische Episode von Vivaldi ist zweifellos die Luftverbringung der Bodenroboter. Nach Angaben des 3. Armeekorps und der zuständigen Einheit NC13 brachten schwere Bomberdrohnen kleine Boden-Kamikazesysteme bis zu zehn Kilometer weit in den gegnerischen Rückraum. Diese Vorgehensweise trägt einen eigenen Namen: die Taktik „Gryphon“ (ukrainisch „Грифон“, in Teilen der Berichterstattung auch „Hryphon“ transkribiert).
Genau an diesem Namen zeigt sich, wie leicht sich bei neuer Robotik Einheit, Taktik, Plattform und Softwarefähigkeit verwechseln lassen. In einer früheren Fassung dieses Beitrags war offen, ob „Gryphon“ ein Produktname eines konkreten Robotermodells ist. Das lässt sich inzwischen auflösen: Nach einer Darstellung von ArmyInform vom 29. September 2026, die sich auf NC13-Kommandeur Mykola Zinkevych beruft, bezeichnet „Gryphon“ ausdrücklich die Taktik selbst – das Absetzen von Boden-Kamikazesystemen (kleinen, mit Sprengladung bestückten Einweg-Robotern) aus schweren Bomberdrohnen zur Durchführung von Sabotageoperationen im gegnerischen Hinterland. Die Einheit selbst hat diesen Taktiknamen öffentlich mit dem Rufnamen „Grifon“ eines eigenen, 2023 bei Andrijiwka im Raum Bachmut vermissten Soldaten verbunden – eine Verbindung, die fluxlane hier ausschließlich übernimmt, um die kursierende technische Fehldeutung als Produktname richtigzustellen, nicht um weitere Angaben zu seinem Schicksal zu verbreiten. Ein technisches Datenblatt zu einem „NC13 Gryphon“-Robotermodell gibt es nach diesem Stand nicht, weil es kein solches Modell ist – auch wenn einzelne Artikel den Namen weiterhin wie eine Produktbezeichnung verwenden.
Die grundlegende technische Idee hinter der Taktik selbst ist dagegen keineswegs neu. In der Robotik existiert dafür seit Jahrzehnten das Konzept der Marsupial Robotics. Der Begriff leitet sich von Beuteltieren ab: Ein größeres System transportiert ein kleineres und setzt es dort aus, wo dessen Fähigkeiten benötigt werden.
Bereits 1999 demonstrierte das AVATAR-Projekt der University of Southern California – nach mehreren akademischen Quellen ein Meilenstein der Luft-Boden-Multirobotik-Kooperation – das Absetzen und anschließende Bergen eines kleinen ferngesteuerten Bodenroboters durch einen Flugroboter; dasselbe System wurde später auch für das Aussetzen weiterer Marsupial-Roboter und die Wartung von Sensornetzen eingesetzt. Auch deutsche Robotikforschung beschäftigte sich lange vor Vivaldi mit genau dieser Architektur: Eine 2015 veröffentlichte Arbeit beschreibt ein System, bei dem ein unbemannter Hubschrauber einen mobilen Bodenroboter automatisch absetzen und später wieder aufnehmen konnte, mit ausdrücklich ziviler Motivation – ein Bodenroboter sollte Gebiete erreichen können, die nur aus der Luft zugänglich sind, in denen Messungen vom Fluggerät allein jedoch nicht ausreichen.
Das schmälert die Bedeutung der ukrainischen Entwicklung nicht. Es verschiebt lediglich die Frage. Der Durchbruch liegt nicht darin, dass im Jahr 2026 erstmals jemand auf die Idee gekommen wäre, einen Roboter mit einem anderen Roboter zu transportieren. Der interessante Schritt liegt darin, ein altes Forschungsprinzip unter extrem schwierigen realen Bedingungen in eine wiederholbare operative Architektur zu überführen. Zwischen einer Demonstration auf einem Testgelände und einem robusten Einsatz in einer Umgebung mit gestörter Navigation, beschädigter Infrastruktur, schwieriger Kommunikation und permanentem Ausfallrisiko liegt eine enorme technische Distanz.
Zugleich zeigt sich, dass auch innerhalb der Ukraine die Luftverbringung von Bodenrobotern nicht plötzlich mit einer einzigen Vivaldi-Mission begonnen hat. Es gab bereits zuvor Berichte und Bildmaterial über kleine UGVs, die von größeren Flugdrohnen transportiert wurden. Hinzu kommen parallele Entwicklungsprogramme anderer ukrainischer Einheiten. Was sich seit September 2026 abzeichnet, ist deshalb weniger eine einzelne spektakuläre Erfindung als die Entstehung einer neuen Missionsklasse. Der Flugroboter wird zum Transportmedium für spezialisierte Bodenrobotik.
Diese Kombination löst ein fundamentales Problem mobiler Roboter. Je kleiner ein Bodenfahrzeug ist, desto begrenzter sind in der Regel seine Energiereserven, seine Geschwindigkeit und seine Fähigkeit, schwierige Hindernisse auf längeren Strecken zu überwinden. Vergrößert man es, steigen Gewicht, Kosten und Sichtbarkeit. Ein Lufttransportsystem erlaubt einen anderen Kompromiss: Der kleine Roboter muss seine Energie nicht für den gesamten Anmarschweg verwenden. Er wird erst dort aktiv, wo seine spezifischen Eigenschaften gebraucht werden.
In anderen Worten: Man optimiert nicht länger eine Maschine für eine widersprüchliche Sammlung von Anforderungen. Man verteilt die Anforderungen auf mehrere Maschinen. Genau darin liegt die langfristige Bedeutung von Marsupial Robotics. Ein fliegendes System ist hervorragend darin, Geländehindernisse zu umgehen, besitzt jedoch nur begrenzte Flugzeit und muss permanent Energie aufwenden, um in der Luft zu bleiben. Ein Bodenfahrzeug kann wesentlich energieeffizienter lange in einem Bereich verweilen, scheitert aber an bestimmten Hindernissen oder benötigt lange Zufahrtswege. Zusammen können beide mehr als jede Plattform allein.
Dabei ist im konkreten Fall Vivaldi weiterhin Vorsicht geboten. Welches Modell tatsächlich aus der Luft transportiert wurde, ist öffentlich nicht zweifelsfrei geklärt. Ebenso ist das konkrete Modell der schweren Trägerdrohne derzeit nicht belastbar identifiziert. Schon die Bezeichnung NC13 selbst wurde in Teilen der Berichterstattung missverstanden. Sie bezeichnet keinen Roboter, sondern eine auf Bodenrobotik spezialisierte ukrainische Einheit, die nach vorliegenden Berichten mit einer ganzen Reihe unterschiedlicher Bodenplattformen arbeitet. Das ist ein wesentlicher Unterschied: Wenn eine Einheit mit zehn verschiedenen Systemen arbeitet, kann man nicht aus ihrem Namen auf das Modell eines einzelnen Fahrzeugs schließen.
Die KI ist real – aber sie übernimmt eine andere Rolle, als viele Schlagzeilen vermuten lassen
Noch größer ist die Gefahr von Missverständnissen beim Thema künstliche Intelligenz. Dass ukrainische Robotiksysteme Machine Vision und andere automatisierte Funktionen verwenden, ist gut dokumentiert. Daraus folgt jedoch nicht, dass bei Vivaldi eine künstliche Intelligenz selbstständig eine militärische Mission geplant, Personen als Ziele erkannt und anschließend eine Waffenentscheidung getroffen hätte.
Berichte über einzelne ukrainische Robotiksysteme zeigen, wie weit einzelne Funktionen inzwischen tatsächlich sind. Bestimmte Bodenroboter können stationär einen Bereich überwachen, dort Bewegungen erkennen und erkannte Objekte verfolgen.
Machine Vision ermöglicht es einem Operator dadurch, gleichzeitig mehrere Beobachtungsbereiche zu betreuen, anstatt permanent jedes einzelne Kamerabild verfolgen zu müssen. Für die militärische Praxis ist das ein erheblicher Produktivitätsgewinn: Ein Roboter kann über längere Zeit an einer Position verbleiben, während die Software die Aufmerksamkeit des Menschen erst dann anfordert, wenn etwas Relevantes geschieht.
Das ist bereits KI. Aber es ist keine autonome Gesamtentscheidung. Zwischen „Die Kamera hat ein Objekt erkannt“ und „Das System entscheidet selbstständig, dieses Objekt anzugreifen“ liegen mehrere technisch und rechtlich entscheidende Schritte. Die Software kann Bewegungen feststellen, Bildmerkmale analysieren oder ein bereits ausgewähltes Objekt im Bild halten. Ein menschlicher Operator kann dennoch für Interpretation, Priorisierung und die letztendliche Aktion verantwortlich bleiben. Die grundsätzliche Überwachungs- und Waffendebatte um bewaffnete Bodenroboter führt dieser Beitrag nicht selbst, dazu ordnet ein eigener Beitrag zu Roboterhunden ein; hier geht es ausschließlich um die bei Vivaldi belegte Rolle von Operatoren.
Gerade NC13 liefert dafür ein aufschlussreiches Beispiel. Nach Angaben des Rechercheausgangsmaterials dieses Beitrags äußerte sich Kommandeur Mykola Zinkevych bereits im Dezember 2025 zu künstlicher Intelligenz und Autonomie – ablehnend gegenüber der Vorstellung, einem offensiven Bodenroboter die Möglichkeit zu geben, selbst Entscheidungen zu treffen oder eigenständig von einem Punkt zum anderen über das Gefechtsfeld zu fahren. Welches Medium dieses Zitat ursprünglich veröffentlicht hat, ließ sich in dieser Prüfung nicht mehr feststellen; es wird deshalb als nicht eigenständig verifizierte Angabe gekennzeichnet, nicht als geprüftes Zitat. Unabhängig davon belegt ein direkt eingesehenes, am 29. September 2026 veröffentlichtes RBC-Ukraine-Interview desselben Kommandeurs dasselbe Grundbild aus einer anderen, aktuelleren Quelle: Es beschreibt die eingesetzten Systeme durchgehend als von Operatoren geführte Robotik, mit konfigurierbarer Nutzlast zwischen Batterie und Sprengstoff, aber ohne eine einzige Aussage zu autonomer Zielauswahl oder autonomer Waffenfreigabe. Der Roboter wird in dieser Sichtweise weniger als eigenständiger Akteur verstanden denn als räumliche Verlängerung des menschlichen Bedieners.
Diese Unterscheidung sollte auch außerhalb militärischer Systeme viel stärker beachtet werden. Der Begriff „autonom“ sagt allein fast nichts aus, solange nicht erklärt wird, welcher Teil einer Aufgabe autonom ausgeführt wird – wie sich automatisiert, automatisch und autonom im Einzelnen unterscheiden, ordnet ein eigener Beitrag zur Automationsskala bei Drohnen ein. Ein Fahrzeug kann selbstständig einer Route folgen, während ein Mensch sämtliche Missionsentscheidungen trifft. Eine Kamera kann automatisch ein Objekt erkennen, während die Maschine ohne menschliche Freigabe überhaupt nichts weiter unternimmt. Ein Roboterarm kann eigenständig den besten Greifpunkt berechnen, obwohl ihm ein menschlicher Mitarbeiter vorgibt, welches Objekt aufgenommen werden soll.
Das Internationale Komitee vom Roten Kreuz definiert ein autonomes Waffensystem in seiner Positionierung vom 12. Mai 2021 entsprechend: Es wählt nach seiner Aktivierung Ziele aus und wendet Gewalt an, ohne dass ein Mensch die konkrete Zielperson, den Zeitpunkt oder den Ort des Einsatzes noch kennt oder bestimmt. Genau diese Beschreibung trifft auf das bei Vivaldi öffentlich Belegte nicht zu. Wichtig für die Einordnung: Das IKRK fordert in derselben Positionierung neue, rechtlich bindende Regeln für autonome Waffensysteme – eine eigene, bereits geltende völkerrechtliche Regelung existiert nach diesem Stand gerade nicht. Die entsprechenden Beratungen im Rahmen der UN-Waffenkonvention (CCW) in Genf, auf die sich das IKRK in dieser Positionierung ausdrücklich bezieht, laufen seit Jahren ohne bindendes Ergebnis. Für die Einordnung von Vivaldi ist das keine Nebensache: Selbst wenn ein System autonom Ziele auswählen und angreifen könnte, wäre damit keine abschließende rechtliche Bewertung verbunden – die Frage ist politisch und juristisch offen, nicht die hier ohnehin unbelegte technische Behauptung.
Auch die häufig verwendete Formulierung einer „KI-Navigation ohne GPS“ sollte genauer betrachtet werden. Moderne Roboter können in Gebieten mit eingeschränktem oder manipuliertem Satellitennavigationssignal (GNSS, der Oberbegriff für GPS und vergleichbare Systeme) verschiedene Navigationsverfahren kombinieren. Inertialsensoren, Raddrehzahlen, Kameras, visuelle Odometrie, Karten, LiDAR und andere Sensoren können gemeinsam eine Positionsschätzung ermöglichen. Machine Learning kann dabei eine Rolle spielen, muss es aber nicht. Viele wesentliche Verfahren der Roboternavigation existieren seit Jahrzehnten und sind klassische Regelungs-, Sensorfusions- oder Lokalisierungsverfahren. Deshalb ist die Behauptung, die bei Vivaldi eingesetzten Fahrzeuge würden bei GPS-Störung dank KI selbstständig Bäumen und Kratern ausweichen und ihre Mission vollständig autonom fortsetzen, mit dem derzeitigen öffentlichen Quellenstand nicht belastbar. Technisch wäre eine solche Funktion prinzipiell möglich. Das ist jedoch etwas anderes als der Nachweis, dass sie in diesem konkreten Fahrzeug und während dieser konkreten Mission eingesetzt wurde.
Dieser Unterschied zwischen Möglichkeit und Nachweis ist für Technologiejournalismus von zentraler Bedeutung. Gerade KI erzeugt eine starke Versuchung, Eigenschaften eines Forschungsfeldes einem konkreten Produkt zuzuschreiben. Wenn Computer Vision grundsätzlich Uniformen erkennen kann, bedeutet das nicht, dass ein bestimmter Roboter diese Funktion besitzt. Wenn autonome Navigation grundsätzlich möglich ist, heißt das nicht, dass sie während Vivaldi genutzt wurde. Und wenn ein anderes ukrainisches UGV mit Machine Vision arbeitet, lässt sich daraus nicht ableiten, dass das unbekannte luftverbrachte UGV denselben Softwarestack verwendet.
Die spannendere Schlussfolgerung ist ohnehin eine andere: Der Mensch verschwindet nicht aus dem System. Seine Position verändert sich. Statt selbst die gefährlichste Strecke zurückzulegen, kann er einen Roboter einsetzen. Statt mehrere Kamerabilder dauerhaft zu beobachten, lässt er sich von Software auf relevante Ereignisse aufmerksam machen. Statt jedes Fahrzeug unmittelbar zu steuern, kann er zunehmend mehrere Maschinen überwachen. Automatisierung wird damit weniger zu einem Ersatz des Menschen als zu einer Verschiebung menschlicher Arbeit auf eine höhere Steuerungsebene.
Der einzelne Roboter verliert an Bedeutung – die Architektur dahinter gewinnt
Genau an dieser Stelle wird Operation Vivaldi für die allgemeine Robotikentwicklung besonders relevant. Seit Jahrzehnten konzentriert sich ein erheblicher Teil der Diskussion auf die Leistungsfähigkeit einzelner Maschinen: Wie weit fährt ein Roboter? Wie viel kann er tragen? Wie autonom navigiert er? Wie gut erkennt er seine Umgebung? Wie schnell ist er?
Diese Fragen bleiben wichtig. Doch sobald viele Roboter gemeinsam arbeiten, tritt eine zweite Kategorie von Problemen in den Vordergrund. Ein hervorragend konstruiertes Bodenfahrzeug nützt wenig, wenn seine Kommunikationsverbindung nicht zuverlässig ist. Eine perfekte Kamera hilft nicht, wenn ihre Daten nicht in das Lagebild gelangen. Ein autonom navigierendes Fahrzeug erzeugt keinen organisatorischen Mehrwert, wenn der Operator für jedes Robotermodell eine vollkommen andere Software erlernen muss. Und eine Flotte unterschiedlicher Maschinen lässt sich kaum skalieren, wenn jedes System seine eigenen Schnittstellen, Kartenformate und Bedienkonzepte besitzt.
Die eigentliche Plattform entsteht deshalb eine Ebene oberhalb der Hardware. Dort liegen Missionsplanung, Flottenmanagement, Kommunikationsmanagement, Sensorfusion, Berechtigungen, Cybersecurity und die Definition dessen, was ein Roboter selbstständig tun darf und wann ein Mensch eingreifen muss.
Das ist im Grunde die Wiederholung eines bekannten Musters aus der Computerindustrie. Die ersten Jahrzehnte der Informationstechnik waren stark von der Hardware geprägt. Später verschob sich ein erheblicher Teil der wirtschaftlichen Macht in Richtung Betriebssysteme, Softwareplattformen, Netzwerke und Cloud-Infrastruktur. Der physische Computer blieb unverzichtbar, aber er wurde zunehmend zum Ausführungspunkt einer darüberliegenden digitalen Architektur.
Robotik könnte nun denselben Übergang erleben. Ein Bodenfahrzeug wäre dann nicht mehr das abgeschlossene Produkt, sondern ein Endgerät innerhalb eines physischen Netzwerks. Je nach Mission könnte dieses Netzwerk aus Luft-, Boden-, Wasser- und stationären Systemen bestehen. Sensoren liefern Daten. Software erstellt ein gemeinsames Lagebild. Ein Missionssystem verteilt Aufgaben. Menschen definieren Regeln, Prioritäten und Grenzen. Die einzelnen Roboter können ausgetauscht oder ergänzt werden, ohne dass das Gesamtsystem seine Identität verliert.
In dieser Perspektive bekommt selbst die spektakuläre Vivaldi-Luftverbringung eine andere Bedeutung. Die schwere Drohne und das kleine UGV sind nicht zwei separate Produkte, die zufällig zusammen eingesetzt werden. Sie bilden nacheinander unterschiedliche Abschnitte derselben Mission ab. Der Übergabepunkt zwischen beiden Systemen wird damit fast ebenso wichtig wie ihre individuellen Leistungsdaten.
Genau solche Übergänge sind in komplexer Robotik schwer. Die Software muss wissen, welches System sich wo befindet. Missionsdaten müssen übergeben werden. Kommunikation muss sich an unterschiedliche Reichweiten und Bedingungen anpassen. Ein Operator muss erkennen können, welche Plattform gerade für welchen Teil einer Aufgabe verantwortlich ist. Wenn ein System ausfällt, muss eine andere Komponente übernehmen oder die Mission in einen sicheren Zustand wechseln.
Deshalb ist die Vorstellung von einem zentralen „KI-Gehirn“, das alles steuert, möglicherweise ebenfalls zu simpel. Reale robuste Systeme dürften eher aus vielen unterschiedlichen Autonomieebenen bestehen. Die Flugdrohne stabilisiert sich selbst und folgt vielleicht bestimmten Wegpunkten. Der Bodenroboter erhält Fahrassistenz. Machine Vision erkennt Bewegungen. Ein Flottenmanager überwacht mehrere Plattformen. Menschen kontrollieren kritische Entscheidungen. Das Ergebnis ist keine einzige autonome Maschine, sondern verteilte Autonomie – eine Grundfrage der Physical AI, die weit über Vivaldi hinausreicht.
Gerade diese Architektur ist für industrielle Anwendungen interessant. Ein Unternehmen muss nicht darauf warten, bis ein Roboter sämtliche menschlichen Fähigkeiten besitzt. Es kann bereits enorme Produktivitätsgewinne erzielen, wenn mehrere spezialisierte Maschinen sauber miteinander verbunden werden – ein Prinzip, das ein eigener Beitrag zur Betriebserfahrung von Roboterflotten für den zivilen Alltag ausführlich entfaltet.
Von der Werkstatt zum industriellen Ökosystem
Dass es bei ukrainischer Bodenrobotik längst nicht mehr ausschließlich um experimentelle Einzelstücke geht, zeigen die offiziellen Beschaffungs- und Einsatzzahlen. Das ukrainische Verteidigungsministerium meldete Anfang Juni 2026 mehr als 50.000 Logistik- und Evakuierungsmissionen von Bodenrobotern seit Jahresbeginn. Allein im Mai seien mehr als 14.000 solcher Missionen durchgeführt worden. Die ukrainische Beschaffungsseite meldete im Juli mehr als 22.000 für 2026 kontrahierte UGVs. Bemerkenswert ist dabei die Verteilung: Die überwiegende Mehrheit entfällt auf Logistiksysteme, danach folgen technische beziehungsweise Engineering-Systeme; Combat-UGVs bilden erst die nächste Kategorie.
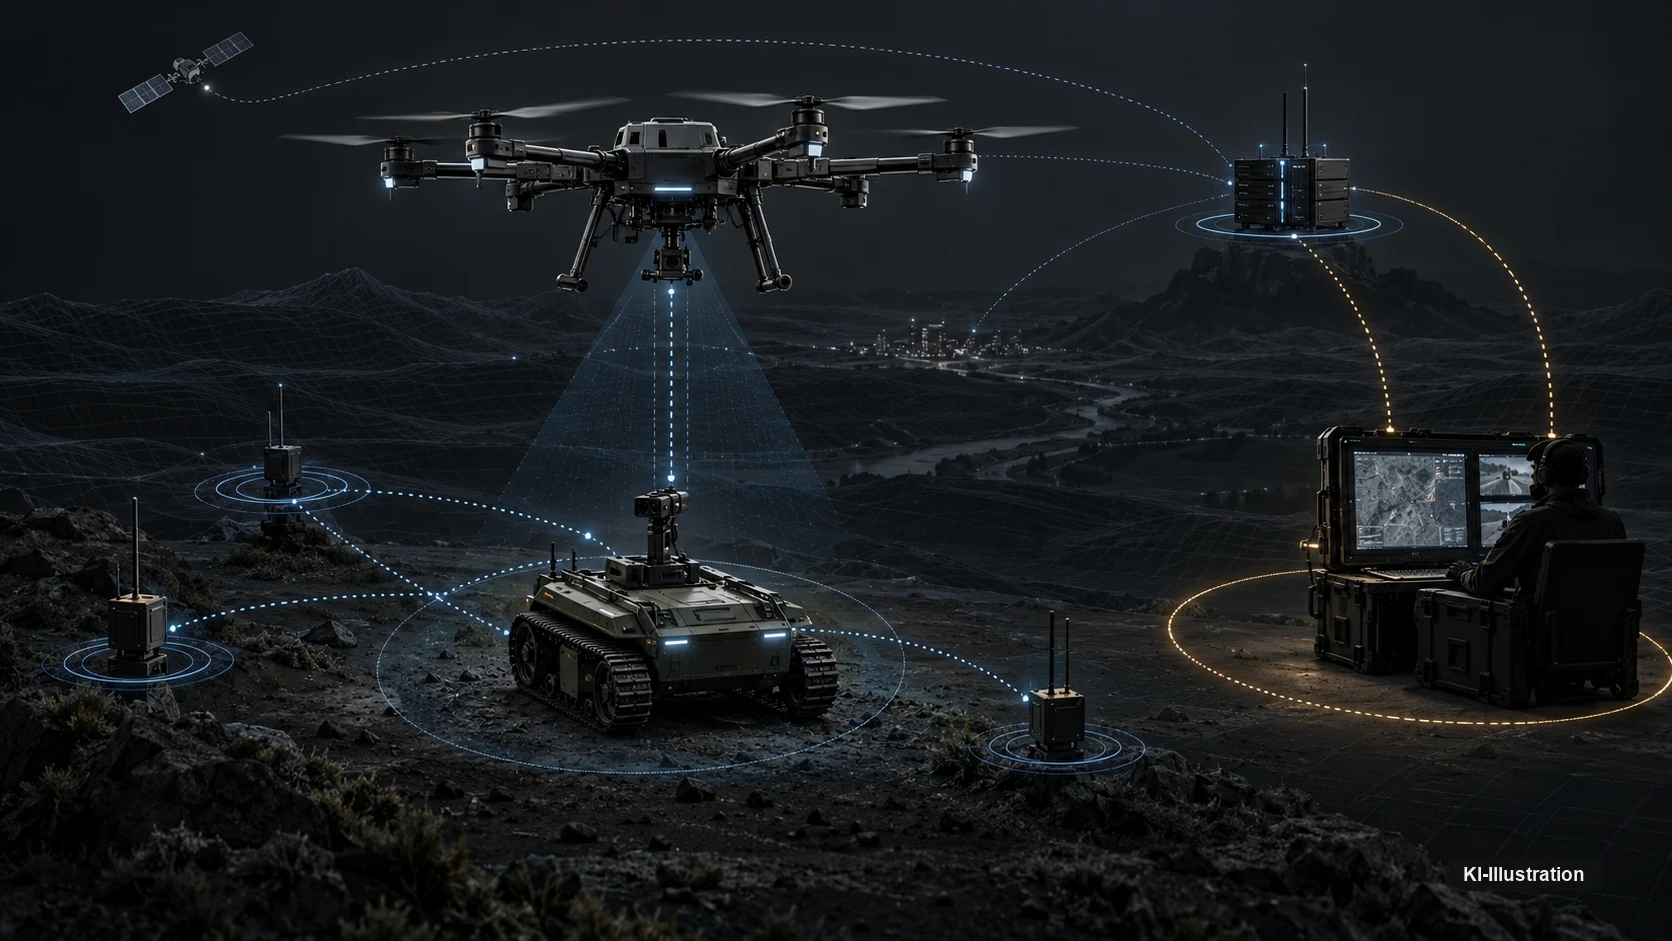
Das ist ein wichtiger Realitätscheck. Die spektakulärsten Videos zeigen bewaffnete oder explosive Roboter. Der industrielle Durchbruch findet jedoch mindestens ebenso stark bei wesentlich prosaischeren Aufgaben statt: Munition und Verpflegung transportieren, Verwundete evakuieren, gefährliche Wege erkunden oder technische Arbeiten übernehmen. Automatisierung beginnt dort, wo sich menschliches Risiko durch eine Maschine reduzieren lässt und die Aufgabe gleichzeitig eng genug definiert ist, um technisch beherrschbar zu sein.
Auf Einheitsebene liefert NC13 dafür inzwischen eigene, detaillierte Zahlen. Kommandeur Zinkevych bezifferte in einem Interview mit RBC-Ukraine für einen Neun-Monats-Zeitraum mehr als 419 erfolgreiche Strike-Missionen in einer Einsatztiefe von 15 bis 20 Kilometern, bei einer Erfolgsquote geplanter Missionen von rund 85 Prozent. Er rechnete die dadurch ersetzten Tätigkeiten auf ein rechnerisches Äquivalent von rund 6.000 Infanteristen hoch und bezifferte den Anteil der UGVs an der Logistik der Operation Vivaldi auf rund 80 Prozent, an schweren Verwundetenevakuierungen auf rund 90 Prozent. Auch hier gilt unverändert: Das sind Selbstauskünfte des Kommandeurs einer Partei im Krieg, keine unabhängig auditierten Statistiken – aber sie zeigen, in welcher Größenordnung die Einheit selbst ihren Beitrag inzwischen beziffert.
Auch die Beschaffung selbst verändert sich. Im Mai meldeten die zuständigen Stellen bereits mehr als 1.000 über den digitalen Marktplatz DOT-Chain Defence ausgelieferte UGVs; 33 Modelle waren dort zu diesem Zeitpunkt verfügbar.
Bis Juli waren laut Defence Procurement Agency 67 neue UGV-Modelle allein seit Jahresbeginn für die Nutzung zugelassen worden. Damit entsteht ein Problem, das aus der klassischen IT bestens bekannt ist: Je mehr verschiedene Hersteller und Modelle in ein System kommen, desto wichtiger werden Standards und gemeinsame Softwareebenen. Der ukrainische Defense-Tech-Cluster Brave1 gibt nach eigenen Angaben an, rund 2.500 Unternehmen und mehr als 5.000 Produkte zu umfassen, davon mehr als 200 im Bereich UGVs und weitere mehr als 200 im Bereich künstliche Intelligenz.
Diese Zahlen sind Selbstauskünfte des Clusters und sollten entsprechend verstanden werden. Unabhängig von der exakten Abgrenzung zeigen sie jedoch, wie breit die industrielle Basis inzwischen geworden ist.
Besonders bemerkenswert ist der direkte Feedbackzyklus zwischen Herstellern und Anwendern. Nach Angaben des Snake Island Institute organisierte dieses gemeinsam mit NC13, AB3 TECH und weiteren Akteuren bereits 2025 ein Forum mit mehr als 20 ukrainischen UGV-Herstellern – nicht primär für Präsentationen, sondern für Rückmeldungen aus dem Einsatz. Wenig später folgte laut derselben Quelle ein sogenannter Strike UGV Crash Test, bei dem mehrere Herstellerteams ihre eigenen Systeme unter missionsähnlichen Bedingungen bedienten; NC13 habe die dabei beobachteten Schwachstellen in Aufgaben für die jeweils nächste Produktiteration überführt. Eine eigene Stellungnahme der beteiligten Hersteller zu diesem Test liegt fluxlane nicht vor, und die Veranstaltung selbst wurde in dieser Prüfung nicht an einer zweiten, unabhängigen Quelle nachgewiesen.
Genau dieser Prozess verdient Beachtung. Klassische Rüstungs- oder Industrieprogramme können Jahre zwischen Spezifikation und Serienprodukt benötigen. Hier entsteht dagegen ein Zyklus, der eher an agile Softwareentwicklung erinnert: Ein System wird eingesetzt, ein Problem wird sichtbar, der Anwender meldet es direkt an den Hersteller, die Konstruktion wird verändert und die nächste Version geht erneut in den Test. Die Hardware selbst wird damit Teil einer kontinuierlichen Entwicklungslogik.
Das hat erhebliche Folgen für die Unternehmen, die in diesem Umfeld entstehen. Wer nur ein gutes Fahrgestell baut, kann schnell von einem besseren Fahrgestell ersetzt werden. Interessanter wird eine Firma, wenn ihre Steuerungssoftware auch auf anderen Plattformen funktioniert. Noch interessanter wird sie, wenn sie Missionsplanung, Kommunikation, Sensorik und Flottenmanagement integriert. Genau deshalb sind Unternehmen wie DevDroid oder Ark Robotics technologisch nicht nur wegen ihrer einzelnen Roboter relevant. Sie versuchen, zusätzliche Softwareebenen aufzubauen, die mehrere Maschinen miteinander verbinden können. Der langfristige wirtschaftliche Wert könnte in dieser Schicht wesentlich größer sein als im einzelnen Chassis.
Und die Entwicklung bleibt nicht auf die Ukraine beschränkt. Quantum Systems und der ukrainische Hersteller Tencore kündigten im Juni 2026 ein gemeinsames Unternehmen zur industriellen Fertigung von TerMIT-Bodenrobotern in Deutschland an (zur Einordnung von Quantum Systems als Dual-Use-Hersteller siehe ein eigener Beitrag zu Dual-Use-Robotik). Für Quantum Tencore Industries wurde eine initiale Lieferung von 2.000 Systemen angekündigt; die Fertigung der ukrainisch entwickelten UGVs soll in Deutschland erfolgen und vom deutschen Verteidigungsministerium finanziert werden. Damit erreicht die Entwicklung eine neue Stufe. Aus einem unter Kriegsbedingungen entstandenen ukrainischen Robotikökosystem werden europäische Produktionsketten. Wissen über Konstruktion, Einsatz, Wartung und schnelle Produktiteration wandert in industrielle Strukturen außerhalb der Ukraine.
Das ist eine Aussage über Technologie- und Kapitaltransfer, keine über eine ursächliche Innovationswirkung des Krieges selbst. Ob und in welchem Umfang Kriege zivile Robotik-Innovation tatsächlich beschleunigen, prüft ein eigener Beitrag zu Krieg als Innovationsmotor eigenständig und kommt dort zu einem zurückhaltenderen Ergebnis, als die naheliegende Erzählung nahelegt.
Warum das für Fabriken, Bergwerke und Katastrophenschutz relevant ist
An diesem Punkt muss eine wichtige Grenze gezogen werden. Ein Krieg ist kein gewöhnliches Innovationslabor. Militärische Anwendungen lassen sich weder ethisch noch rechtlich einfach auf zivile Systeme übertragen. Menschenleben, Verantwortung und die Folgen von Fehlern haben dort eine andere Dimension. Trotzdem können technische Architekturen, die unter extremen Bedingungen funktionieren müssen, Entwicklungen sichtbar machen, die später auch in ganz anderen Bereichen Bedeutung gewinnen.
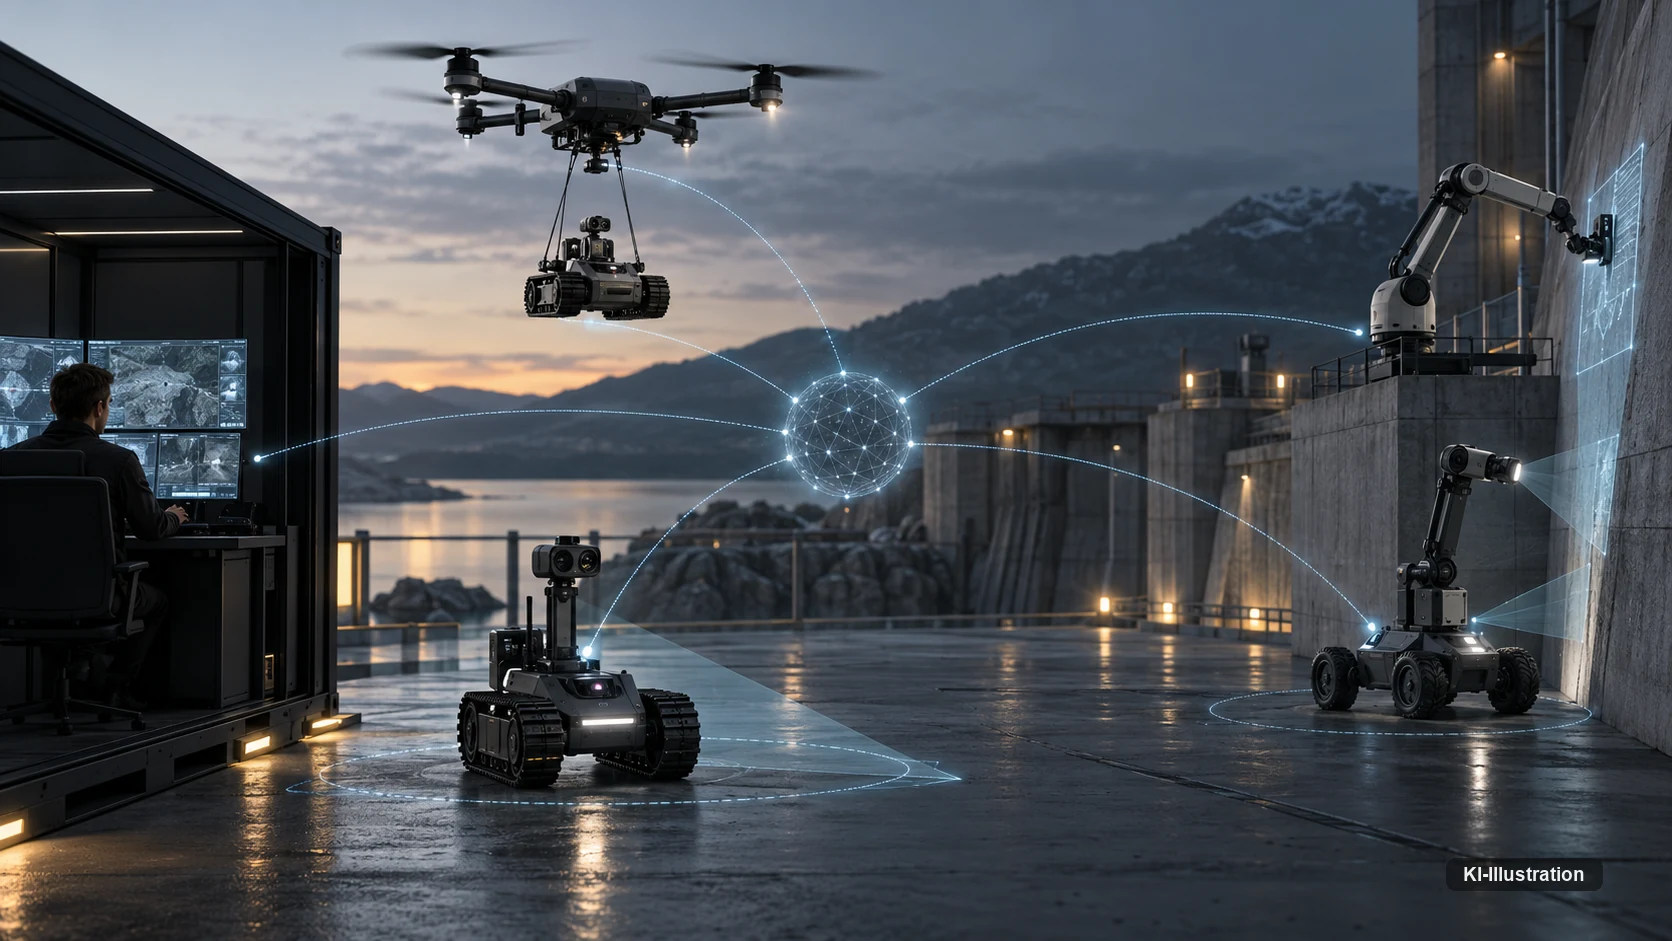
Marsupial Robotics ist ein gutes Beispiel – und anders als bei Vivaldi lässt sich hier bereits ein konkretes ziviles Forschungsprojekt statt nur eines Gedankenspiels nennen. Im EU-Forschungsprojekt Digiforest, gefördert aus dem Horizon-Europe-Programm der Europäischen Union und koordiniert von der Technischen Universität München, arbeiten ein Laufroboter und ein Flugroboter bereits heute als gekoppeltes System, um Wälder zu kartieren: Der Flugroboter erschließt den groben Überblick, der Laufroboter übernimmt die bodennahe, genauere Vermessung in dichtem Unterholz. Dieselbe Grundidee ließe sich auf einen schweren Waldbrand übertragen, wo Straßen blockiert und einzelne Bereiche zu heiß oder zu gefährlich für Einsatzkräfte sind: Eine größere Drohne könnte einen kleinen Bodenroboter über unpassierbares Gelände transportieren und ihn in der Nähe eines Gebäudes absetzen, während Wärmebildkameras und andere Sensoren Daten liefern und ein Mensch über weitere Maßnahmen entscheidet – eine Logik, die ein eigener Beitrag zu Drohnen im Katastrophenschutz vertieft.
Bei einem Chemieunfall könnte dieselbe Logik anders aussehen. Ein Carrier-System bringt einen kleinen Messroboter in eine kontaminierte Halle. Ein anderes System hält die Funkverbindung aufrecht. Ein dritter Roboter transportiert Proben zurück. Nicht jeder Teilnehmer benötigt dieselbe Sensorik, Reichweite oder Schutzklasse. Die Mission wird aufgeteilt.
Im Bergbau sind ähnliche Kombinationen denkbar. Ein robustes Bodenfahrzeug könnte als mobile Basis dienen und kleinere fliegende Systeme in Schächten oder schwer zugänglichen Hohlräumen einsetzen. Offshore-Anlagen wiederum bieten eine Kombination aus großen Plattformen, vertikalen Strukturen, Wasser und schwer erreichbaren Bereichen. Ein Universalroboter, der alles davon perfekt beherrscht, wäre technisch aufwendig und teuer. Ein Team spezialisierter Systeme ist möglicherweise erheblich wirtschaftlicher – eine Abwägung, die sich von der heutigen Auswahl zwischen alternativen Einzelsystemen unterscheidet, wie sie ein eigener Vergleich von Inspektionsrobotern für die Industrieinspektion beschreibt: Dort geht es um die Wahl eines Systems pro Aufgabe, hier um die Orchestrierung mehrerer Systeme zugleich.
Auch in Kernanlagen oder bei Industrieunfällen spielt dieses Prinzip seine Stärke aus. Dort ist nicht unbedingt maximale Autonomie gefragt. Oft ist es wichtiger, Menschen möglichst weit aus einer Gefahrenzone herauszuhalten und ihnen gleichzeitig eine präzise Kontrolle über die Maschinen zu geben. Das entspricht erstaunlich genau der Philosophie, die NC13 für seine eigenen Systeme beschreibt: Der Roboter ersetzt zunächst die Hände und die körperliche Präsenz des Menschen, nicht zwingend dessen Entscheidung.
Darin steckt ein wesentlicher Unterschied zur derzeit populären Vision des humanoiden Universalroboters. Humanoide Robotik versucht häufig, eine Maschine möglichst flexibel in einer bereits für Menschen konstruierten Umgebung einzusetzen. Heterogene Robotik verfolgt die entgegengesetzte Strategie. Sie akzeptiert, dass unterschiedliche Maschinen unterschiedliche Stärken besitzen, und versucht nicht zwangsläufig, diese Unterschiede zu beseitigen. Vielleicht sind beide Wege notwendig. Humanoide Systeme können dort besonders attraktiv sein, wo bereits vorhandene Werkzeuge, Treppen, Türen und Arbeitsplätze ohne Umbau genutzt werden sollen. Multi-Robot-Systeme können dagegen dort überlegen sein, wo Aufgaben stark spezialisiert sind und eine gemeinsame digitale Infrastruktur bereits vorhanden ist.
Für Unternehmen entsteht daraus eine strategische Frage. Wer heute Robotik beschafft, sollte möglicherweise nicht nur nach dem besten einzelnen Gerät fragen. Wichtiger könnte sein, ob das Gerät in fünf Jahren mit weiteren Robotern, Sensoren und Softwareplattformen zusammenarbeiten kann. Das kennen Unternehmen bereits aus ihrer IT. Eine Software, die perfekt funktioniert, aber keine Schnittstellen besitzt, kann langfristig teurer werden als ein etwas schwächeres Produkt innerhalb eines offenen Ökosystems. Dasselbe dürfte für Robotik gelten. Interoperabilität könnte zu einem Kaufkriterium werden, das Reichweite, Nutzlast oder Geschwindigkeit gleichwertig gegenübersteht.
Damit verändert sich auch die Definition von Robotikunternehmen. Ein erfolgreicher Anbieter muss künftig vielleicht nicht mehr sämtliche Hardware selbst bauen. Er kann eine Orchestrierungsschicht entwickeln, auf der Fahrzeuge unterschiedlicher Produzenten zusammenarbeiten. Wer diese Ebene kontrolliert, erhält Zugriff auf enorme Datenmengen: welche Maschinen verfügbar sind, welche Sensoren Informationen liefern, welche Aufgaben anstehen und welche Plattform dafür geeignet ist. Daraus entstehen Möglichkeiten für Optimierung, Predictive Maintenance, Simulation und zunehmend auch KI-gestützte Aufgabenplanung.
Der wichtigste Rohstoff einer solchen Plattform wäre möglicherweise nicht einmal die KI selbst, sondern Betriebserfahrung. Jeder Einsatz zeigt, wo ein Roboter hängen bleibt, welche Verbindung instabil wird, welche Batterie unter welchen Bedingungen einbricht und wann ein Operator eingreifen muss. Aus Tausenden solcher Ereignisse entsteht ein Datenbestand, mit dem Systeme schrittweise verbessert werden können. Das bedeutet jedoch auch, dass Cybersecurity, Zugriffskontrolle und Softwarequalität wesentlich wichtiger werden. Je stärker ein Robotiksystem vernetzt ist, desto größer wird seine digitale Angriffsfläche – eine Abwägung, die ein eigener Beitrag zur Angriffsfläche vernetzter Industrieroboter für die zivile Fertigung durchdekliniert. Eine Maschine, die vollständig isoliert arbeitet, besitzt zwar weniger Fähigkeiten, kann aber auch nicht über dieselben Netzwerkpfade kompromittiert werden. Vernetzung erzeugt Leistung – und gleichzeitig Abhängigkeit.
Aus dieser Perspektive ist das eigentliche Thema von Vivaldi nicht ausschließlich Robotik und auch nicht ausschließlich künstliche Intelligenz. Es ist die Verschmelzung von Operational Technology, Software, KI und vernetzter physischer Infrastruktur.
Die Zahlen im Überblick: Verbandsangabe gegen unabhängige Prüfung
Entscheidend ist durchgehend die Unterscheidung zwischen dem, was eine Kriegspartei über sich selbst sagt, und dem, was sich unabhängig nachvollziehen lässt. Die wichtigsten Zahlen dieser Art im Überblick:
| Größe | Angabe | Herkunft |
|---|---|---|
| Geländegewinn Operation Vivaldi (3. Armeekorps) | 125 km² (zwei Phasen, Stand 27.09.) | Verbandsangabe |
| Geländegewinn Operation Vivaldi (ISW-Kartierung) | mindestens 147 km² | unabhängige Kartierung |
| NC13-Strike-Missionen (9 Monate) | 419, Erfolgsquote ~85 %, Tiefe 15–20 km | Kommandeursinterview (RBC-Ukraine) |
| Rechnerisches Personal-Äquivalent der NC13-Robotik | ~6.000 Infanteristen | Verbandsangabe (Kommandeur) |
| Anteil UGVs an Vivaldi-Logistik / schweren Evakuierungen | ~80 % / ~90 % | Verbandsangabe (Kommandeur) |
| Kommunikationsverfügbarkeit des 3. Armeekorps während Vivaldi | 100 %, 5-fach schnellere Wiederherstellung | Verbandsangabe (ab3.army) |
| Gesamtstatistik Bodenrobotik, 3. Armeekorps | >15.700 Missionen, ~3.300 Tonnen transportiert | Verbandsangabe |
Keine Zeile dieser Tabelle ersetzt eine unabhängige Prüfung. Wo eine solche Prüfung in dieser Recherche möglich war – bei der ISW-Kartierung –, liegt die unabhängige Zahl sogar über der älteren Verbandsangabe. Das ist kein Beleg dafür, dass auch die übrigen Verbandsangaben zu niedrig gegriffen sind; es zeigt nur, dass Verbandsangabe und unabhängige Prüfung grundsätzlich zwei unterschiedliche Dinge messen.
Die große Lehre aus Vivaldi: Aufhören, nach der einen Supermaschine zu suchen
Gerade weil Operation Vivaldi in einem Krieg stattfindet, sollten ihre militärischen Erfolgsmeldungen nicht unkritisch übernommen werden. Das ukrainische 3. Armeekorps nennt für seine Bodenrobotik insgesamt mehr als 15.700 erfolgreiche Missionen und etwa 3.300 Tonnen transportierte Güter. Der Verband erklärt außerdem, Roboter würden in seinen Strukturen bis zu 80 Prozent bestimmter Infanteriebedarfe und 90 Prozent frontnaher Evakuierungen übernehmen. Das sind Angaben des Verbandes und keine unabhängigen Messungen; sie dürfen insbesondere nicht auf die gesamten ukrainischen Streitkräfte übertragen werden.
Ähnlich sorgfältig muss man bei den Fähigkeiten einzelner Systeme bleiben. Das konkrete bei Vivaldi luftverbrachte UGV ist öffentlich nicht zweifelsfrei identifiziert. Die Trägerdrohne ist nicht sicher bestimmt. Für eine autonome Gesichtserkennung oder eine selbstständige Waffenentscheidung bei dieser Mission gibt es keinen belastbaren Nachweis. Und die Grundidee, Bodenroboter aus der Luft auszusetzen, hat Forschungs- und Einsatzvorläufer.
Keine dieser Einschränkungen macht die Entwicklung weniger interessant. Im Gegenteil: Entfernt man die Übertreibungen, bleibt eine wesentlich relevantere Geschichte übrig – eine schwere Drohne transportiert eine kleine Maschine, ein Bodenroboter übernimmt die lokale Aufgabe, Machine Vision filtert relevante Ereignisse, ein Operator kontrolliert mehrere Systeme, und wenn eine Komponente ausfällt, übernimmt eine andere oder ein vorbereiteter Ausweichkanal. Das erinnert weniger an einen Kampfroboter aus einem Science-Fiction-Film als an ein Rechenzentrum: Intelligenz und Autonomie sind zwischen vielen Systemen verteilt, statt in einer einzigen Maschine konzentriert zu sein. Das ist kein Mangel an Autonomie, sondern möglicherweise eine robustere Form davon.
Operation Vivaldi ist noch weit von einer vollständig integrierten Welt dieser Art entfernt. Die eingesetzten Systeme haben technische Grenzen, Bodenroboter bleiben in schwierigem Gelände stecken, und Menschen werden weiterhin für zentrale Aufgaben benötigt. Doch technologische Umbrüche erkennt man selten erst daran, dass eine Technologie perfekt geworden ist – häufig beginnt der entscheidende Wandel früher, in dem Moment, in dem aus einzelnen Experimenten ein System, aus Prototypen ein Markt und aus improvisierter Zusammenarbeit eine Infrastruktur entsteht. Genau das macht die Ukraine derzeit sichtbar, nicht den fertigen autonomen Roboterkrieg. Nach Einschätzung dieser Redaktion dürfte diese Entwicklung nicht an einer Frontlinie enden, sondern in den kommenden Jahren auch Fabrikhallen, Häfen, Bergwerke, Baustellen, Energieanlagen, Katastrophenschutz und Logistik erreichen. Dort würde die entscheidende Frage dann wahrscheinlich ebenfalls nicht lauten, ob ein Roboter einen Menschen vollständig ersetzen kann. Sie würde lauten: Wie viele Aufgaben können Menschen an ein Netzwerk spezialisierter Maschinen delegieren, ohne Kontrolle, Sicherheit und Verantwortung aus der Hand zu geben?
Nachtrag vom 3. Oktober 2026: Was sich bestätigt hat – und was offenbleibt
Zwischen der Ersterscheinung dieses Beitrags am 27. September 2026 und diesem Nachtrag liegen mehrere neue Wortmeldungen zu Vivaldi – unter anderem zu einer von der Einheit selbst so benannten „Season Three“ (keine der oben genannten, amtlich bezifferten zwei Operationsphasen, sondern eine eigene Zählung der Einheit) und zu einer möglichen weiteren Phase. Nicht alles davon ließ sich an diesem Tag unabhängig prüfen – und was nicht geprüft werden konnte, steht hier bewusst nicht als Tatsache.
Bestätigt an direkt eingesehenen Primärquellen: Die Auflösung der Gryphon-Frage – es ist der Taktikname, nicht ein Robotermodell, nach dem Rufnamen eines vermissten NC13-Soldaten benannt (ArmyInform, 29. September 2026). Die detaillierten NC13-Einsatzzahlen aus einem Interview des Kommandeurs mit RBC-Ukraine: 419 Strike-Missionen in neun Monaten, 15 bis 20 Kilometer Einsatztiefe, rund 85 Prozent Erfolgsquote, ein rechnerisches Äquivalent von rund 6.000 Infanteristen, 80 Prozent der Vivaldi-Logistik und 90 Prozent schwerer Evakuierungen durch Roboter – ausdrücklich als Selbstauskunft des Kommandeurs, nicht als auditierte Statistik. Und die unabhängige Kartierung des ISW, die für Vivaldi auf mindestens 147 Quadratkilometer kommt und damit unter der höheren Eigenangabe des 3. Armeekorps liegt, ohne sie zu widerlegen.
Auf der eigenen Operationsseite des 3. Armeekorps (ab3.army) fanden sich bei dieser Prüfung außerdem zwei weitere, direkt eingesehene Angaben, die Teil der kursierenden zweiten Zulieferung waren und sich dort tatsächlich bestätigen ließen – beide ausdrücklich als Selbstauskunft der Einheit, nicht als unabhängig geprüfte Tatsache: Nach Angaben des 3. Armeekorps wurden im Rahmen eines Täuschungsmanövers bei Nove und Katerynivka im Lyman-Raum zwei sowjetische BTR-60-Schützenpanzer zu unbemannten, sprengstoffbeladenen Fahrzeugen umgebaut und gegen eine befestigte russische Stellung eingesetzt – die Einheit selbst nennt den Typ BTR-60, eine andernorts kursierende Zusammenfassung spricht von BTR-80. Und: Die Einheit beziffert die Verfügbarkeit ihrer eigenen Kommunikationsinfrastruktur während Vivaldi auf 100 Prozent sowie die Wiederherstellungszeit nach einem Ausfall auf das Fünffache der Geschwindigkeit des Durchschnitts der ukrainischen Streitkräfte; vorbereitete Backup-Kanäle hätten Aufklärung, Führungsstellen und UAV-Einheiten verbunden gehalten, als die primäre Verbindung über Starlink ausfiel. Für die These dieses Beitrags ist gerade dieser letzte Punkt bemerkenswert: Nicht der einzelne Roboter, sondern die Fähigkeit, bei Ausfall eines Kommunikationswegs auf einen anderen umzuschalten, hält das Gesamtsystem funktionsfähig.
Weiterhin nicht in diesen Beitrag übernommen, weil in dieser Prüfung nicht an einer erreichbaren Primärquelle verifizierbar: eine offizielle Gesamtfläche von 176 Quadratkilometern sowie ein angekündigter Präsidentenbesuch und eine „Season Four“. Diese beiden Angaben kursierten ebenfalls im Zuge der Recherche zu diesem Nachtrag, ließen sich auf der in dieser Prüfung eingesehenen Operationsseite der Einheit jedoch nicht auffinden und auch sonst nicht an einer erreichbaren Primärquelle bestätigen. Nicht abrufbar oder nicht auffindbar ist dabei ausdrücklich kein Beleg für Richtigkeit oder Unrichtigkeit – es ist ein offener Prüfpunkt, den dieser Beitrag bei nächster Gelegenheit nachträgt, statt ihn ungeprüft zu übernehmen.
Quellen & Stand: Institute for the Study of War / Understanding War, Backgrounder zu Operation Vivaldi (abgerufen 03.10.2026). ArmyInform, „Тактика «Грифон»: як ударні НРК діяли в тилу противника під час «Вівальді»“ (29.09.2026, abgerufen 03.10.2026). RBC-Ukraine, Interview mit NC13-Kommandeur Mykola Zinkevych, „Роботи кровоточать“ (abgerufen 03.10.2026). IKRK, „ICRC position on autonomous weapon systems“ (Genf, 12.05.2021, abgerufen 03.10.2026). Operationsseite des 3. Armeekorps zu Vivaldi (ab3.army, Einträge vom 28./29.09.2026, abgerufen 03.10.2026) – Selbstdarstellung der Einheit, keine unabhängige Quelle. Digiforest, EU-Forschungsprojekt zu Robotik in der Forstwirtschaft (Grant Agreement 101070405, CORDIS/Europäische Kommission, abgerufen 03.10.2026). Weitere im Beitrag genannte Zahlen zu Beschaffung, Brave1, Snake Island Institute, Quantum Systems/Tencore sowie zur Operationsbeschreibung des 3. Armeekorps entstammen dem redaktionellen Ausgangsmaterial dieses Beitrags vom 27.09.2026 und wurden in dieser Prüfung nicht erneut an der Primärquelle nachgewiesen; sie sind im Text durchgehend als Verbands- beziehungsweise Herstellerangabe gekennzeichnet. Diese Einordnung ist redaktionell und ersetzt keine eigene sicherheits- oder völkerrechtliche Prüfung.
Häufige Fragen
Ist Vivaldi der Einsatz eines autonomen KI-Kampfroboters?
Dafür gibt es keinen öffentlich belastbaren Nachweis. Verfügbare Quellen, einschließlich aktueller Kommandeursinterviews, beschreiben die eingesetzten Bodenroboter durchgehend als von menschlichen Operatoren geführt. KI unterstützt bei Erkennung und Verfolgung von Objekten, trifft aber nach diesem Kenntnisstand keine eigenständige Entscheidung über eine Waffenwirkung.
Was bedeutet „Gryphon“ bei NC13 wirklich?
Nach Angaben von ArmyInform und dem zuständigen Kommandeur ist „Gryphon“ der Name der Taktik – das Absetzen kleiner Boden-Kamikazesysteme aus schweren Bomberdrohnen im gegnerischen Hinterland –, nicht die Bezeichnung eines Robotermodells. Benannt ist die Taktik nach dem Rufnamen eines 2023 vermissten NC13-Soldaten.
Was ist mit „System aus Systemen“ gemeint?
Gemeint ist eine Architektur, in der keine einzelne Maschine alle Fähigkeiten vereinen muss. Flugdrohnen, Bodenroboter, Sensorik, Software und menschliche Operatoren übernehmen jeweils den Teil einer Aufgabe, für den sie am besten geeignet sind – ähnlich wie in einem Rechenzentrum, das aus vielen spezialisierten Komponenten statt einem einzigen Universalcomputer besteht.
Ist das Absetzen von Bodenrobotern aus der Luft eine neue Erfindung?
Nein. Das Grundprinzip heißt in der Robotik seit Jahrzehnten Marsupial Robotics und wurde unter anderem bereits 1999 an der University of Southern California und 2015 in deutscher Forschung demonstriert. Neu an Vivaldi ist nicht die Idee, sondern ihre Umsetzung unter realen, widrigen Einsatzbedingungen in großem Umfang.
Wie verlässlich sind die genannten Einsatzzahlen des 3. Armeekorps und von NC13?
Es handelt sich um Eigenangaben einer Kriegspartei beziehungsweise eines einzelnen Kommandeurs, nicht um unabhängig auditierte Statistiken. Unabhängige Kartierungen wie die des Institute for the Study of War kommen teils zu niedrigeren Werten als die Eigenangaben des Verbandes. Beide Zahlen werden in diesem Beitrag getrennt ausgewiesen.
Was bedeutet Vivaldi für zivile Robotik in Industrie, Bergbau oder Katastrophenschutz?
Nicht die Waffentechnik ist übertragbar, sondern das Architekturprinzip: Mehrere spezialisierte Maschinen mit gemeinsamer Software- und Kommunikationsebene können wirtschaftlicher und robuster sein als ein einzelner Universalroboter. Dieses Prinzip lässt sich auf Rettungseinsätze, Bergbau, Offshore-Anlagen und vernetzte Fertigung übertragen, ohne dass militärische Anwendungen ethisch oder rechtlich gleichgesetzt werden dürften.
Gibt es die gekoppelte Luft-Boden-Architektur schon in zivilen Projekten?
Ja. Im EU-Forschungsprojekt Digiforest, gefördert aus dem Horizon-Europe-Programm und koordiniert von der TU München, arbeiten ein Flug- und ein Laufroboter bereits heute gekoppelt zusammen, um Wälder zu digitalisieren – ein ziviles, nicht militärisches Beispiel für dieselbe Grundarchitektur wie bei Vivaldi.
Warum ordnet ein Robotik-Portal einen militärischen Vorgang wie Vivaldi ein?
Nicht wegen der Kriegshandlung selbst, sondern wegen der Systemarchitektur dahinter: Heterogene Multi-Robot-Systeme, Marsupial Robotics und verteilte Autonomie sind Robotik-Grundfragen, die unter den extremen Bedingungen eines Kriegs besonders sichtbar werden und sich – mit klarer ethischer Abgrenzung – auch für zivile und industrielle Anwendungen auswerten lassen.