Physical AI · Marktüberblick
Roboterhände 2026: Warum Dexterity zum Engpass der Humanoiden wird
Kurz gesagt: Die Zahl der Freiheitsgrade sagt für sich genommen wenig über die Geschicklichkeit einer Roboterhand aus, weil Hersteller mechanische, aktive und gekoppelte Freiheitsgrade unterschiedlich zählen. Entscheidend sind Tastsinn, Regelfrequenz, Reparierbarkeit im Flottenbetrieb und die Frage, ob die zusätzliche Komplexität eine Aufgabe löst, die ein einfacher Greifer nicht zuverlässig schafft. 2026 legen Sharpa Wave, Unitree Dex3-1, TESOLLOs DG-5F und die PSYONIC Ability Hand diese Faktoren offen – die Werte stammen überwiegend von den Herstellern selbst.
Der Punkt, an dem Humanoide noch scheitern
Ein Humanoid, der zwei Kilometer zurücklegt und zwanzig Kilogramm trägt, scheitert regelmäßig an einem USB-Stecker. Er hebt einen Karton mühelos von A nach B, bleibt aber fünf Millimeter vor dem Ziel stehen, wenn er ein Kabel einstecken soll. Und er zieht eine dünne Karte nicht zuverlässig einzeln aus einem Stapel, obwohl er in derselben Vorführung einen Tisch verschiebt. Darin liegt eine der unbequemsten Wahrheiten der aktuellen Humanoidenwelle: Die spektakulärste Fähigkeit eines Roboters ist selten das Problem. Das Problem ist die letzte kleine Bewegung – greifen, nachfassen, drehen, einstecken, festhalten, während die andere Hand arbeitet, oder die Kraft so weit dosieren, dass ein dünner Kunststoffbecher nicht zerdrückt wird.
Deshalb wird zunehmend klar, dass die Hand kein Zubehör des Humanoiden ist, sondern eines seiner zentralen Leistungslimits. Trotzdem wird genau dieses Bauteil öffentlich meist mit einer einzigen Zahl beschrieben: zwanzig Freiheitsgrade, 22 DoF, „menschliche Hand“, fünf Finger. Diese Angaben wirken vergleichbar, sind es aber nicht. Zwei Hände können fünf Finger besitzen und mechanisch völlig verschieden funktionieren – bei der einen steuert ein eigener Motor jeden Fingerwinkel, bei der anderen bewegt ein einziger Motor mehrere Gelenke über Sehnen. Eine dritte Hand besitzt zahlreiche Gelenke, aber nur wenige lassen sich unabhängig ansteuern, eine vierte ist hochbeweglich, aber praktisch ohne Tastsinn. Wer für eine Beschaffung verantwortlich ist, sollte deshalb zuerst die Begriffe trennen, die auf den meisten Datenblättern durcheinandergeraten.
Gelenk, Freiheitsgrad, aktiver Freiheitsgrad: drei verschiedene Zahlen
Ein Gelenk ist zunächst nur eine physische Bewegungsstelle, eine Achse, um die sich ein Bauteil drehen lässt. Ein Freiheitsgrad beschreibt dagegen eine unabhängige Bewegungsmöglichkeit des gesamten Systems. Und ein aktiver Freiheitsgrad ist jene Bewegung, die der Controller tatsächlich eigenständig ansteuern kann, ohne dass sie mechanisch an eine andere gekoppelt ist. Diese Trennung wirkt akademisch, doch sie verändert sofort, wie sich eine Herstellerangabe lesen lässt.
Ein Beispiel macht den Unterschied greifbar: Eine Hand kann zwölf sichtbare Fingergelenke besitzen und trotzdem nur sechs davon unabhängig bewegen, weil der Rest über Sehnen mitläuft. Für die Optik zählt die höhere Zahl, für die Geschicklichkeit zählt nur die niedrigere. Wer Roboterhände allein nach der größten genannten DoF-Zahl vergleicht, vergleicht deshalb häufig Optik statt Manipulationsfähigkeit.
Warum 22 aktive Freiheitsgrade nicht automatisch geschickter sind als sieben
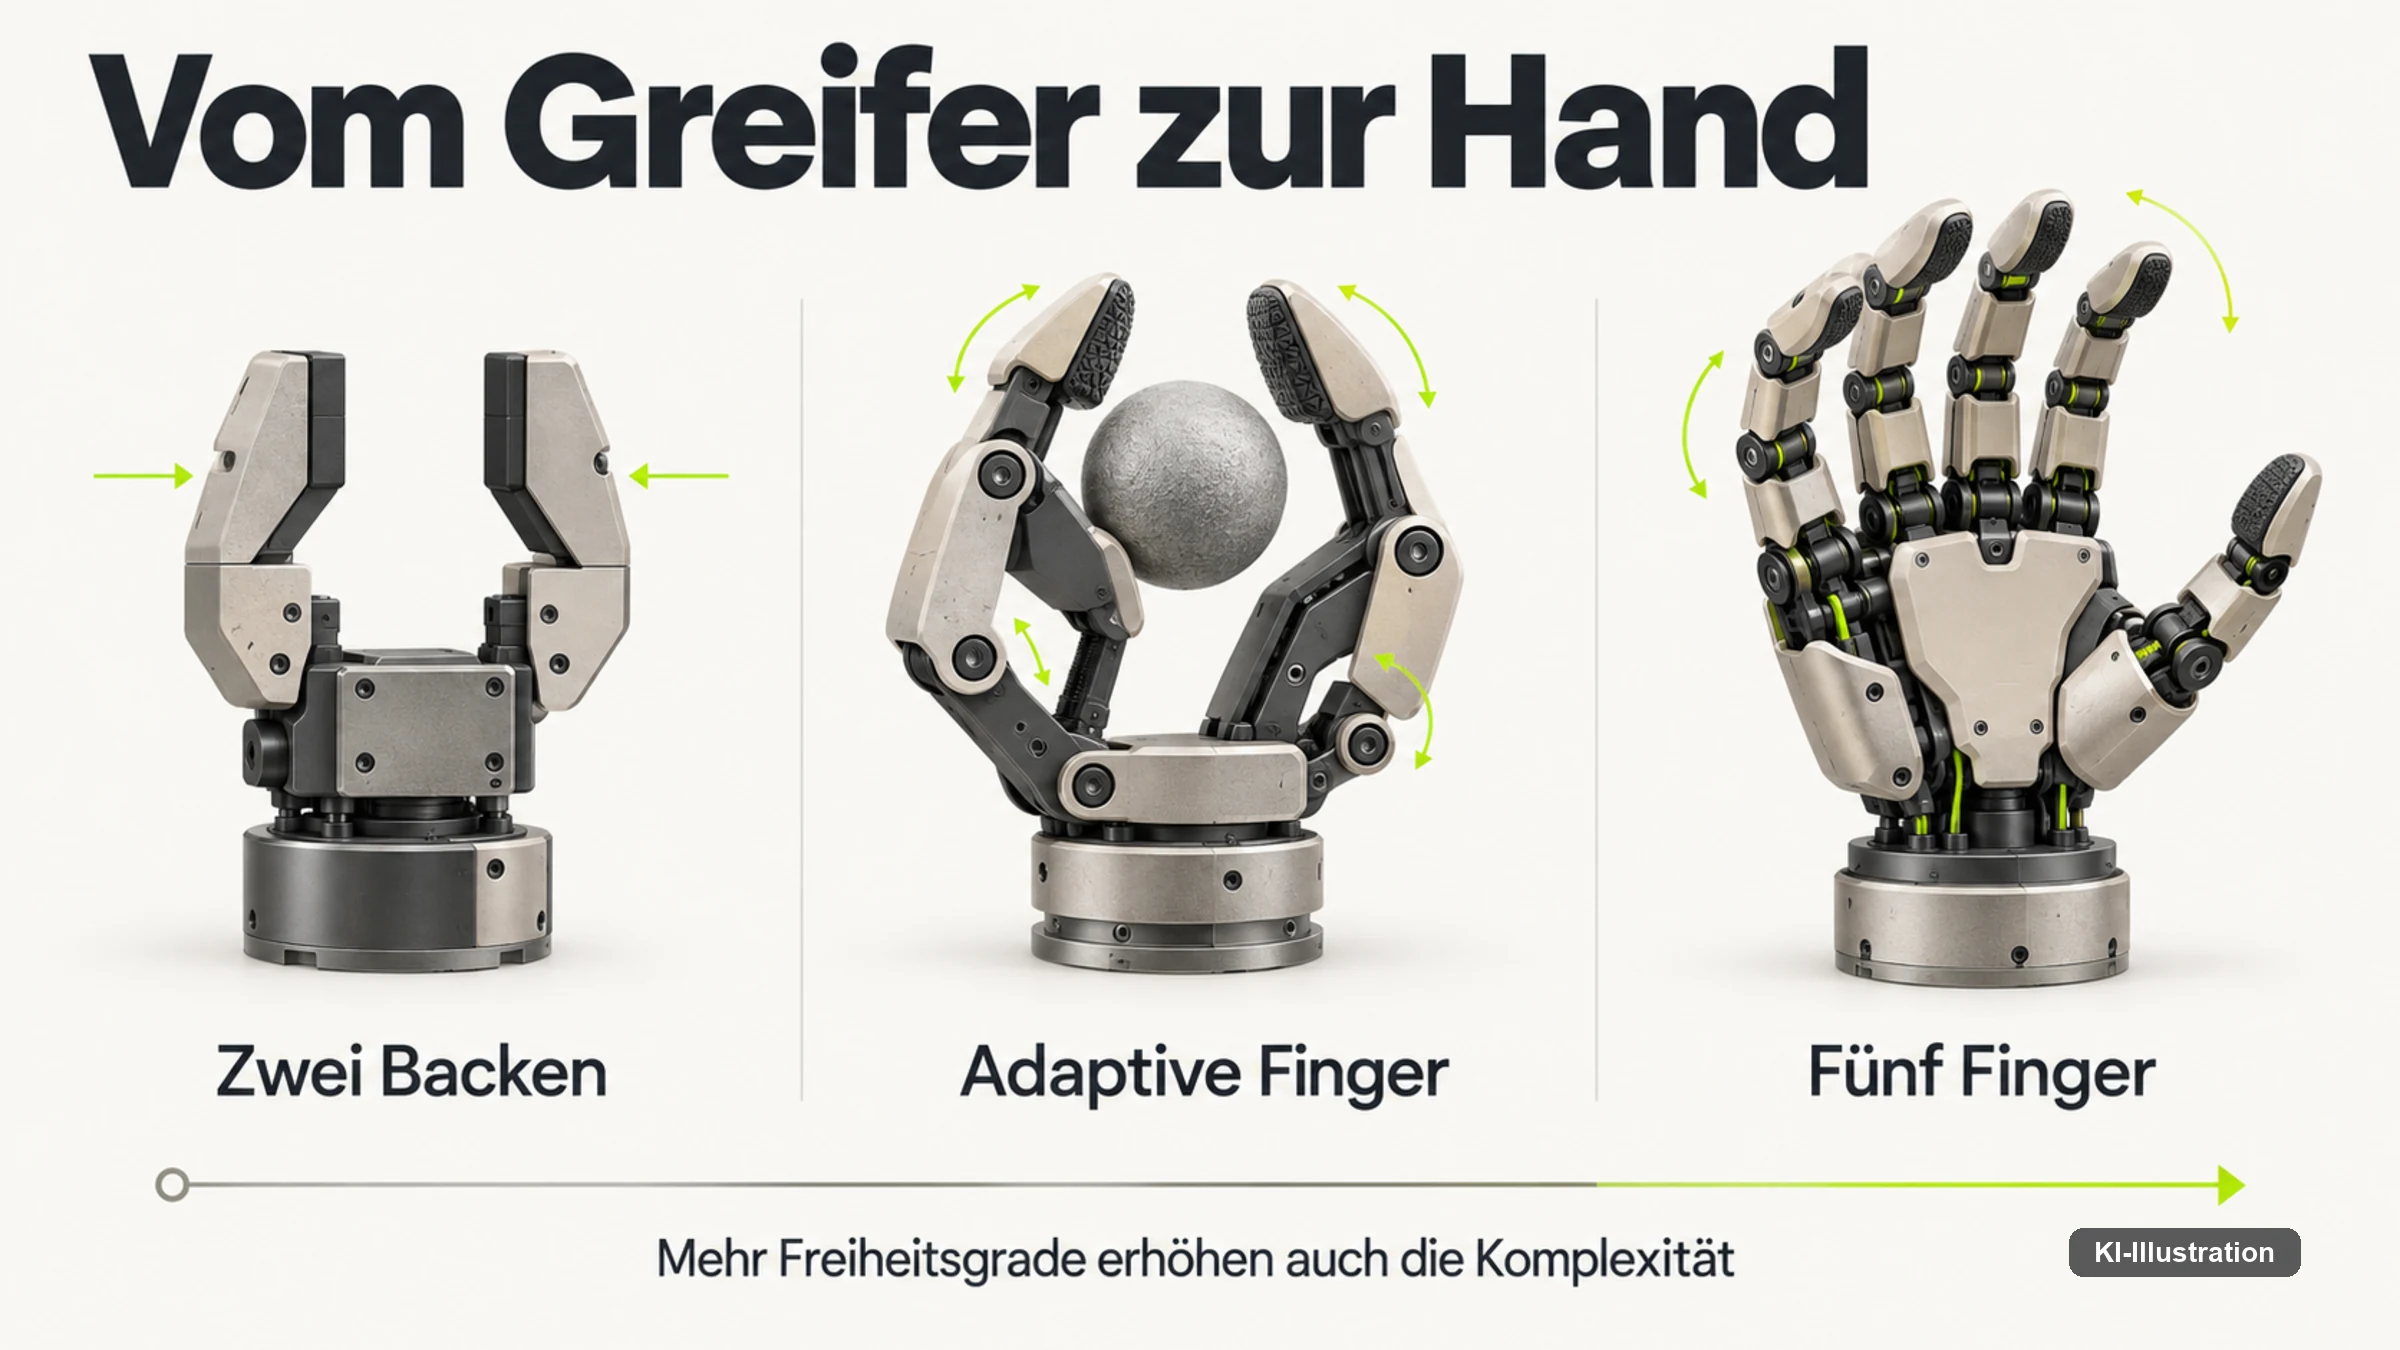
Fünf aktuelle Handplattformen zeigen, wie groß die Spannbreite hinter ähnlich klingenden Zahlen ist. Unitrees Dex3-1 besitzt drei Finger und laut Hersteller sieben Freiheitsgrade, die über sieben kraftgeregelte BLDC-Aktuatoren aktiv angetrieben werden, dazu 33 Drucksensorelemente in der Hand. Inspire Robots RH56DFX sieht wie eine vollständige Fünffingerhand aus, besitzt aber zwölf Fingergelenke bei nur sechs aktiven Freiheitsgraden – die Variante mit Handgelenk kommt auf zwei weitere Achsen. BrainCos Revo 2 geht ähnlich vor: elf Freiheitsgrade insgesamt, davon sechs aktiv, der Rest entsteht über passive, gekoppelte Bewegung. TESOLLO wählt den Gegenweg und lässt bei der DG-5F-M alle 20 Freiheitsgrade unabhängig antreiben, vier pro Finger, während Sharpa für seine Wave-Hand sogar 22 aktive Freiheitsgrade in menschlicher Handgröße nennt. Welche dieser Hände geschickter ist, lässt sich aus den Zahlen allein nicht beantworten, denn mit jedem zusätzlichen aktiven Gelenk entstehen zwar neue Bewegungsmöglichkeiten, aber auch neue Kosten.
Eine menschliche Hand ist biomechanisch außergewöhnlich komplex, weil viele Muskeln, die Finger bewegen, gar nicht in der Hand selbst liegen – Sehnen übertragen die Kraft aus dem Unterarm. Ein Humanoider besitzt diesen anatomischen Luxus nicht automatisch: Motoren, Getriebe, Sensoren und Kühlung müssen vollständig in Hand oder Unterarm untergebracht werden. Daraus entsteht ein Zielkonflikt. Mehr unabhängige Aktuation verbessert zwar die Bewegungsfreiheit, erhöht aber typischerweise Masse, Strombedarf, Wärmeentwicklung, Regelkomplexität und die Zahl potenzieller Verschleißstellen – die perfekte menschliche Kopie kann dadurch zur schlechten Industriemaschine werden.
Deshalb reduzieren viele Hersteller die Motorenzahl bewusst, statt sie zu maximieren. Eine mechanische Kopplung sorgt dafür, dass sich mehrere Fingerglieder mit einem Aktuator an ein Objekt anlegen – weniger frei, dafür leichter und einfacher zu regeln. BrainCo Revo 2 wiegt laut Dokumentation nur 383 Gramm und kommt trotz elf mechanischer Freiheitsgrade mit sechs aktiven Gelenken aus, Inspire RH56DFX wiegt in der Basisvariante rund 540 Gramm und steuert zwölf Fingergelenke über sechs Freiheitsgrade. Beide gewinnen damit ein günstigeres Verhältnis von Gewicht zu Regelaufwand, verzichten dafür aber auf einen Teil der feinsten unabhängigen Fingerbewegung. Für viele Aufgaben reicht das, denn eine Kiste braucht kein Klavierspiel – Unteraktuierung ist damit kein Mangel gegenüber der vollständig aktiven Hand, sondern eine eigene technische Strategie mit eigenem Einsatzfeld.
Greifen ist nicht dasselbe wie Manipulieren
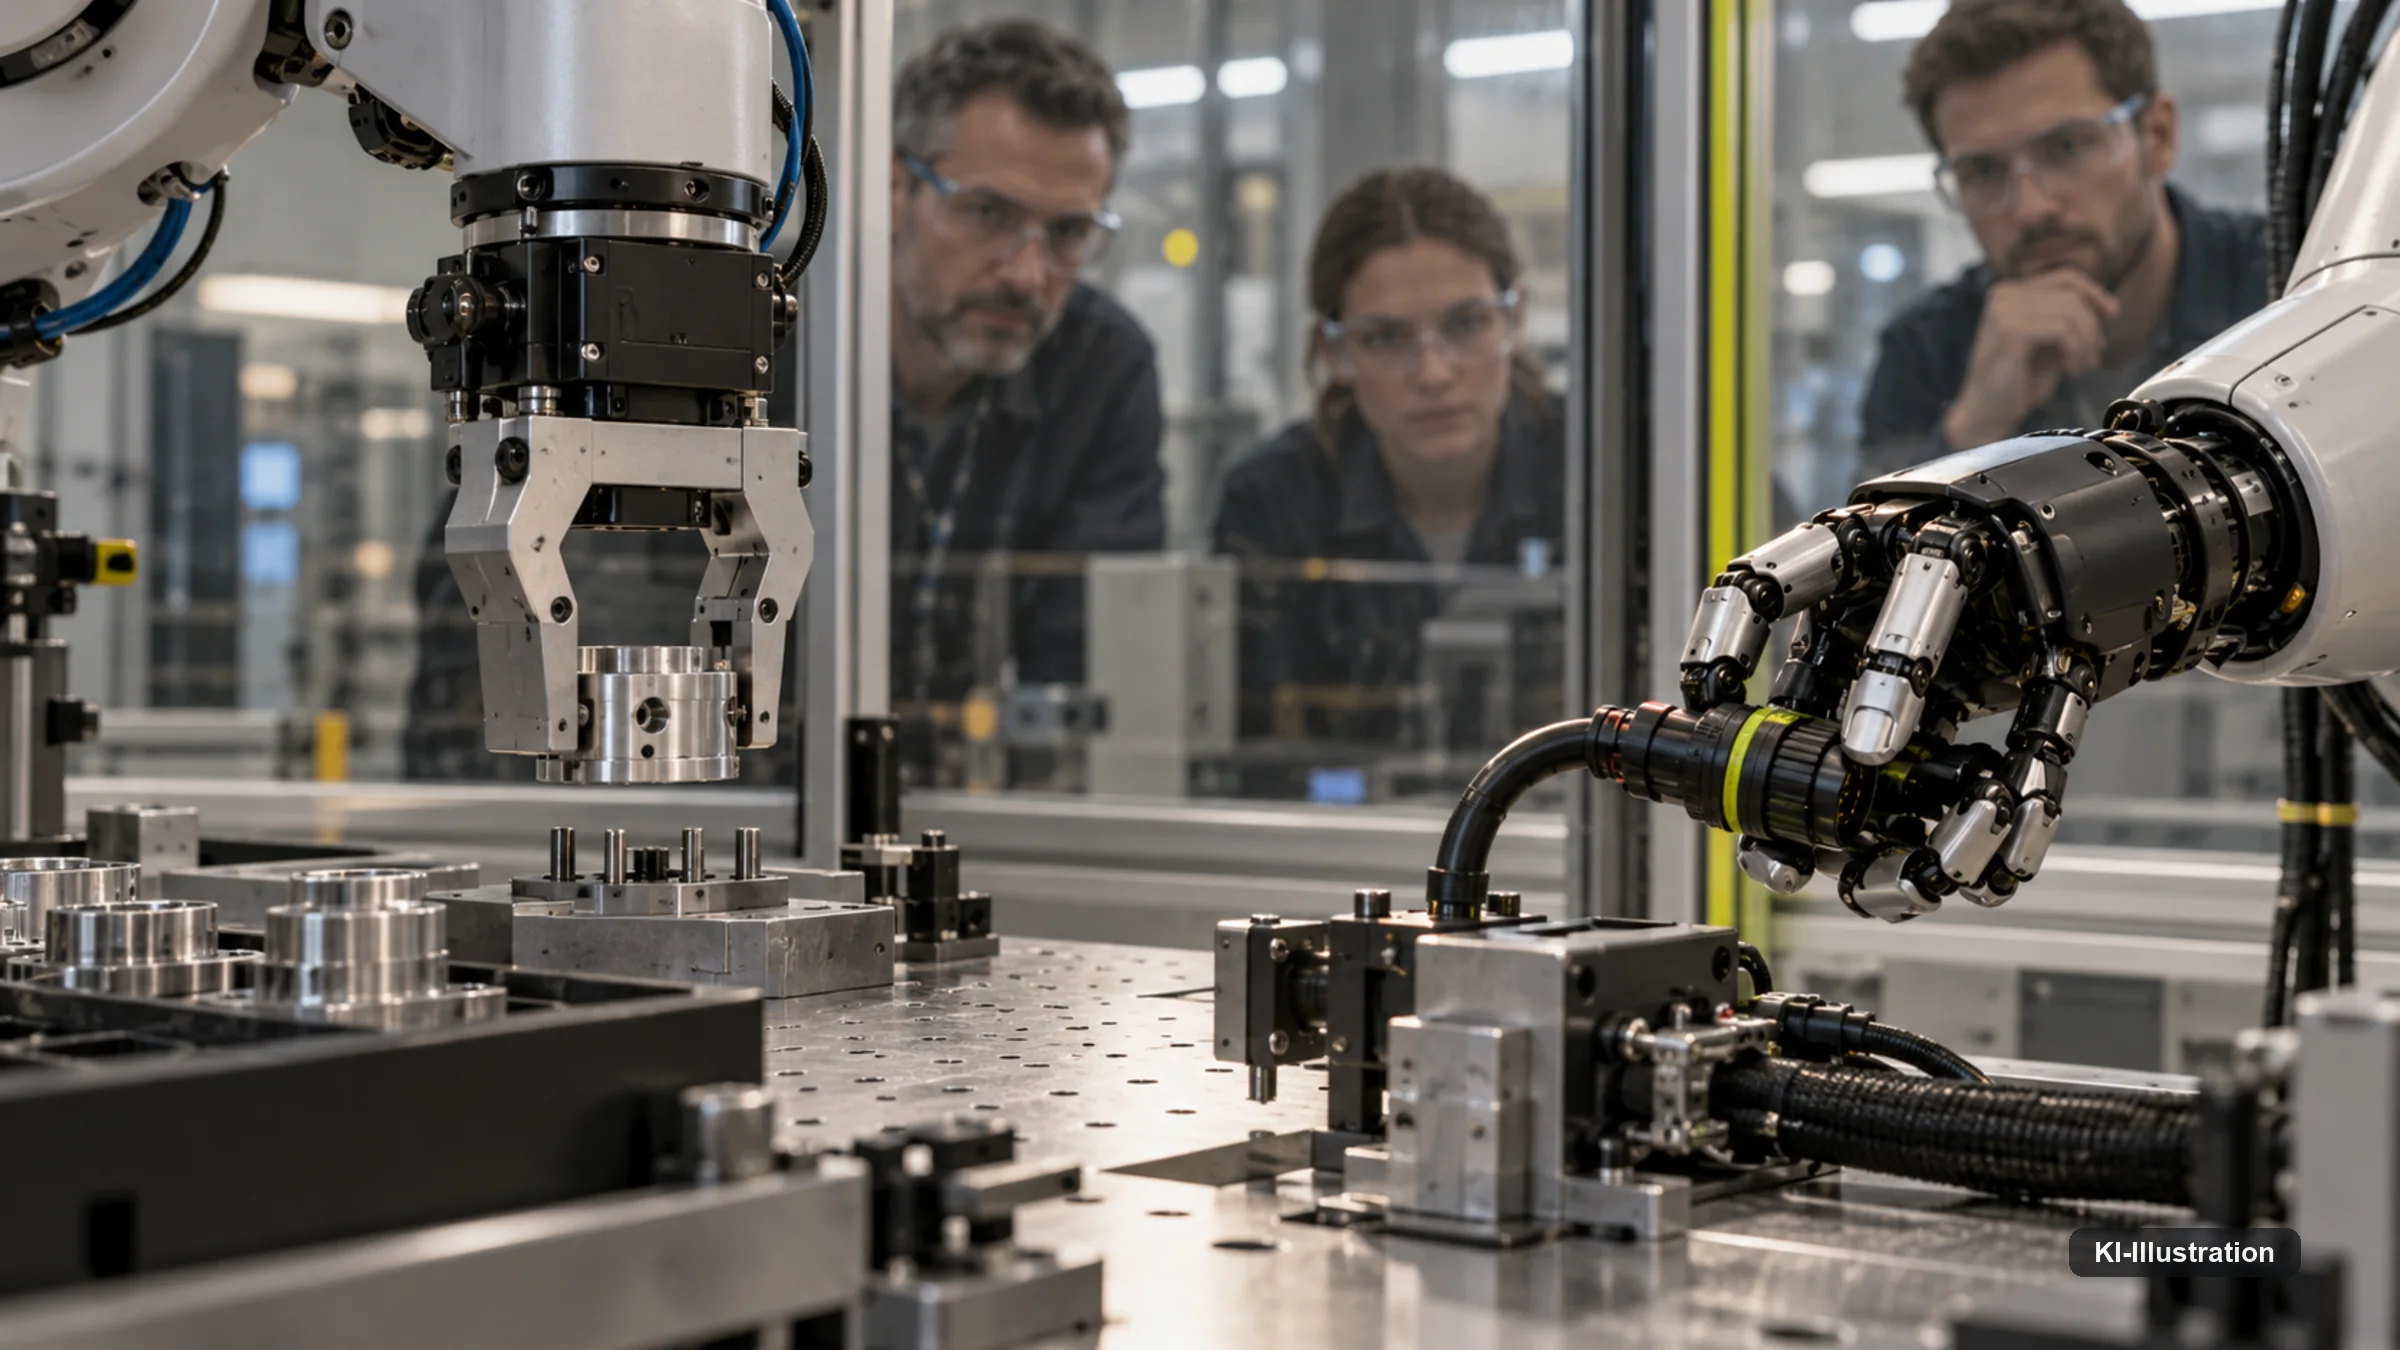
Die entscheidende Frage lautet deshalb nicht, wie menschlich eine Hand aussieht, sondern welche kleinste mechanische Komplexität für die jeweilige Aufgabenfamilie ausreicht. Greift ein Roboter ausschließlich Kartons, ist eine anthropomorphe Fünffingerhand wirtschaftlich womöglich unsinnig. Muss er dagegen einen Schraubendreher benutzen, verschiedene Stecker einsetzen oder Stoff falten, verändert sich die Rechnung, weil es dann nicht mehr nur um Greifen geht, sondern um Manipulation im engeren Sinn.
Ein klassischer Greifer muss ein Objekt vor allem sicher fixieren. Eine dexteröse Hand muss es zusätzlich innerhalb des Griffs verändern können – ein Vorgang, den die Forschung In-Hand Manipulation nennt: Ein Schraubendreher muss neu orientiert, ein runder Deckel zwischen den Fingern gedreht, ein kleiner Gegenstand von einer Fingerkonfiguration in eine andere überführt werden. Das ist deutlich schwieriger als ein einfacher Pick-and-Place-Griff, und genau hier beginnen hohe aktive Freiheitsgrade ihren eigentlichen Wert zu zeigen.
TESOLLOs DG-5F-M steht für diese Philosophie besonders deutlich: fünf Finger, vier aktiv kontrollierte Freiheitsgrade je Finger, 20 unabhängige Achsen insgesamt, dazu 250 Hertz Kontrollfrequenz und optionale Tastsensoren an den Fingerspitzen. Der Vorteil ist Ausdrucksfähigkeit, denn komplexe Griffmuster und Werkzeugmanipulation werden mechanisch überhaupt erst darstellbar. Diese Fähigkeit muss aber auch beherrscht werden, weil 20 Aktuatorachsen einen hochdimensionalen Aktionsraum erzeugen – die Hardware allein löst dieses Problem nicht, sie verschiebt es zur Software. Wie weit sich anthropomorphe Mechanik treiben lässt, zeigt seit Jahren die Shadow Dexterous Hand als Forschungsreferenz: 24 Freiheitsgrade, 20 Motoren, ein sehnenbasierter Antrieb und eine Host-Control-Schleife mit laut Hersteller bis zu 1 Kilohertz. Diese Architektur kommt dem biomechanischen Prinzip der menschlichen Hand nahe, ist aber entsprechend komplex und wartungsintensiv, weshalb Shadow historisch vor allem als Forschungsinstrument stark ist, während eine Hand in tausend Produktionsrobotern andere Prioritäten braucht.
Der Daumen und die Handfläche zählen mehr als die Fingerzahl
Warum ist die menschliche Hand trotz aller Kompromisse so leistungsfähig? Nicht allein, weil sie fünf Finger besitzt, sondern vor allem, weil der opponierbare Daumen die Geometrie fast jeder Greifaufgabe verändert: Er erzeugt Gegenkraft, stabilisiert kleine Objekte gegen Zeige- oder Mittelfinger und hält einen Schraubendreher in der Handfläche, während die übrigen Finger nachgreifen. Deshalb reicht es auf einem Datenblatt nicht, „fünf Finger“ abzuhaken. Entscheidend ist, wie weit der Daumen abduzieren kann und ob die Hand unter Last einen echten Precision Pinch aufbaut – ein mechanisch hübscher fünfter Finger ist für viele Manipulationsaufgaben weniger wert als ein gut kontrollierter Daumen.
Dasselbe gilt für die seitliche Beweglichkeit der übrigen Finger. Fingerabduktion und -adduktion, also das Spreizen und Zusammenführen, ermöglichen unterschiedliche Griffbreiten und stabilisieren die In-Hand-Manipulation; Sharpa nennt für die vier Finger seiner Wave-Hand einen definierten lateralen Swing-Bereich. In vielen einfacheren, unteraktuierten Händen fehlen solche Bewegungen oder sind stark gekoppelt, was Komplexität spart, aber den erreichbaren Grasp Space verändert. Auch die Handfläche selbst verschwindet fast immer aus Marketingtabellen, obwohl Menschen Gegenstände gegen sie klemmen oder in ihr rollen; Shadow besitzt dafür zusätzliche Palm-Flex-Strukturen, die für klassisches Pick-and-Place unnötig, für In-Hand-Reorientation aber erheblich sein können.
Dass mehr Finger nicht automatisch mehr Freiheit bedeuten, zeigt Unitrees Dex3-1 mit nur drei Fingern besonders klar. Für eine humanoide Hand wirkt das wie ein Rückschritt, mechanisch ist es aber sinnvoll, weil Daumen, Zeige- und Mittelfinger bereits einen großen Teil funktionaler Präzisionsgriffe abdecken. Unitree kombiniert sieben aktive Freiheitsgrade mit Kraft- und Positionsregelung, wobei die Hand Gelenkposition, Drehmoment, Temperatur und Drucksensorwerte meldet. Das System spart damit zwei Finger und etliche Achsen; es verliert dadurch einige Griffformen, gewinnt aber Robustheit und Steuerbarkeit. Die richtige Fingerzahl ist deshalb keine anatomische Vorgabe, sondern eine Anwendungsentscheidung – und eine Fünffingerhand mit gekoppelten Gelenken kann am Ende sogar weniger frei sein als eine gut kontrollierte Dreifingerhand.
Tastsinn verändert, was eine Hand über die Welt weiß
Menschen greifen nicht ausschließlich visuell. Sie merken, ob etwas zu rutschen beginnt, ob ein Deckel bereits greift oder ob ein Schraubgewinde verkantet. Ein Roboter ohne Tastsinn muss viele dieser Zustände indirekt aus Kamera oder Motorstrom ableiten – das funktioniert bei groben Aufgaben, wird bei feineren Kontakten aber schnell fragil.
Unitrees Dex3-1 nennt 33 Pressure-Sensor-Punkte in der Hand, was nützliche, aber diskrete Kontaktinformation liefert: Wo und wie stark drückt etwas ungefähr? Ein hochauflösender taktiler Imager kann dagegen zusätzlich Kontaktform, Scherung und Slip-Muster abbilden, wie Meta FAIR mit seinem Touch-Ökosystem aus DIGIT, DIGIT 360, ReSkin, Sparsh und Digit Plexus zeigt. DIGIT 360 kombiniert laut Meta mehr als 18 sensorische Merkmale und erfasst unter anderem feine räumliche Strukturen, Normal- und Scherkräfte sowie thermische Signale, dazu besitzt es lokale KI-Beschleunigung. Damit verschiebt sich die Frage von „Hat die Hand Touch?“ zu „Welche physische Information wird in welcher Auflösung überhaupt verfügbar?“.
Ein Tastsensor erzeugt zunächst nur Daten – das bedeutet noch nicht, dass eine Robotikpolicy damit etwas anfangen kann. Metas Sparsh-Modell wurde deshalb selbstüberwacht auf mehr als 460.000 taktilen Bildern trainiert, um generalisierbare Repräsentationen zu lernen: der Schritt von reiner Sensorhardware zu tatsächlicher Tactile Intelligence. Wie wichtig diese Übersetzungsleistung ist, zeigt die Arbeit T-Rex: Taktile Signale sind hochfrequent, ein Slip entsteht schneller, als eine typische High-Level-Reasoning-Schleife reagieren kann. T-Rex sammelt deshalb rund 100 Stunden taktil reiche Daten und entwickelt eine variable-rate Architektur für zwölf kontaktreiche Aufgaben. Die Botschaft ist wichtiger als jeder Einzelwert: Touch hilft nicht automatisch nur, weil er vorhanden ist, sonst kann ein zusätzlicher Datenkanal die Policy sogar verschlechtern.
Auch die Position der Berührung zählt. Die Arbeit SaTA verankert taktile Merkmale explizit im kinematischen Koordinatensystem der Hand, weil eine Policy sonst zwar weiß, dass ein Kontakt stattfindet, aber nicht, wo relativ zur Handgeometrie – getestet unter anderem an USB-C-Verbindungen, wo submillimetergenaue Ausrichtung entscheidet. Je länger eine Manipulation dauert, desto mehr gewinnt Tastsinn zudem an Bedeutung: Ein kurzer Griff lässt sich stark visuell lösen, doch eine Abfolge aus Stecker einsetzen, drehen und neu ansetzen akkumuliert Unsicherheit. Die Arbeit ContactWorld untersucht das an zwölf kontaktreichen Aufgaben und zeigt, dass taktile Repräsentationen bei längeren Planungshorizonten deutlich wichtiger werden. Für humanoide Hände heißt das: Je länger eine Aufgabe dauert, desto weniger darf die Hand nur Befehlsempfänger sein.
Zum Forschungsstand: T-Rex, ContactWorld, EgoScale, SimToolReal und SaTA sind 2026 veröffentlichte Preprints beziehungsweise Konferenzeinreichungen, die kein vollständiges Peer-Review-Verfahren durchlaufen haben müssen. Die genannten Zahlen stammen aus den Arbeiten selbst und beschreiben Ergebnisse unter Laborbedingungen, keine unabhängig geprüften Serienwerte.
Die Hand als Trainingsdatenquelle: Transfer, Teleoperation und Regelkreis
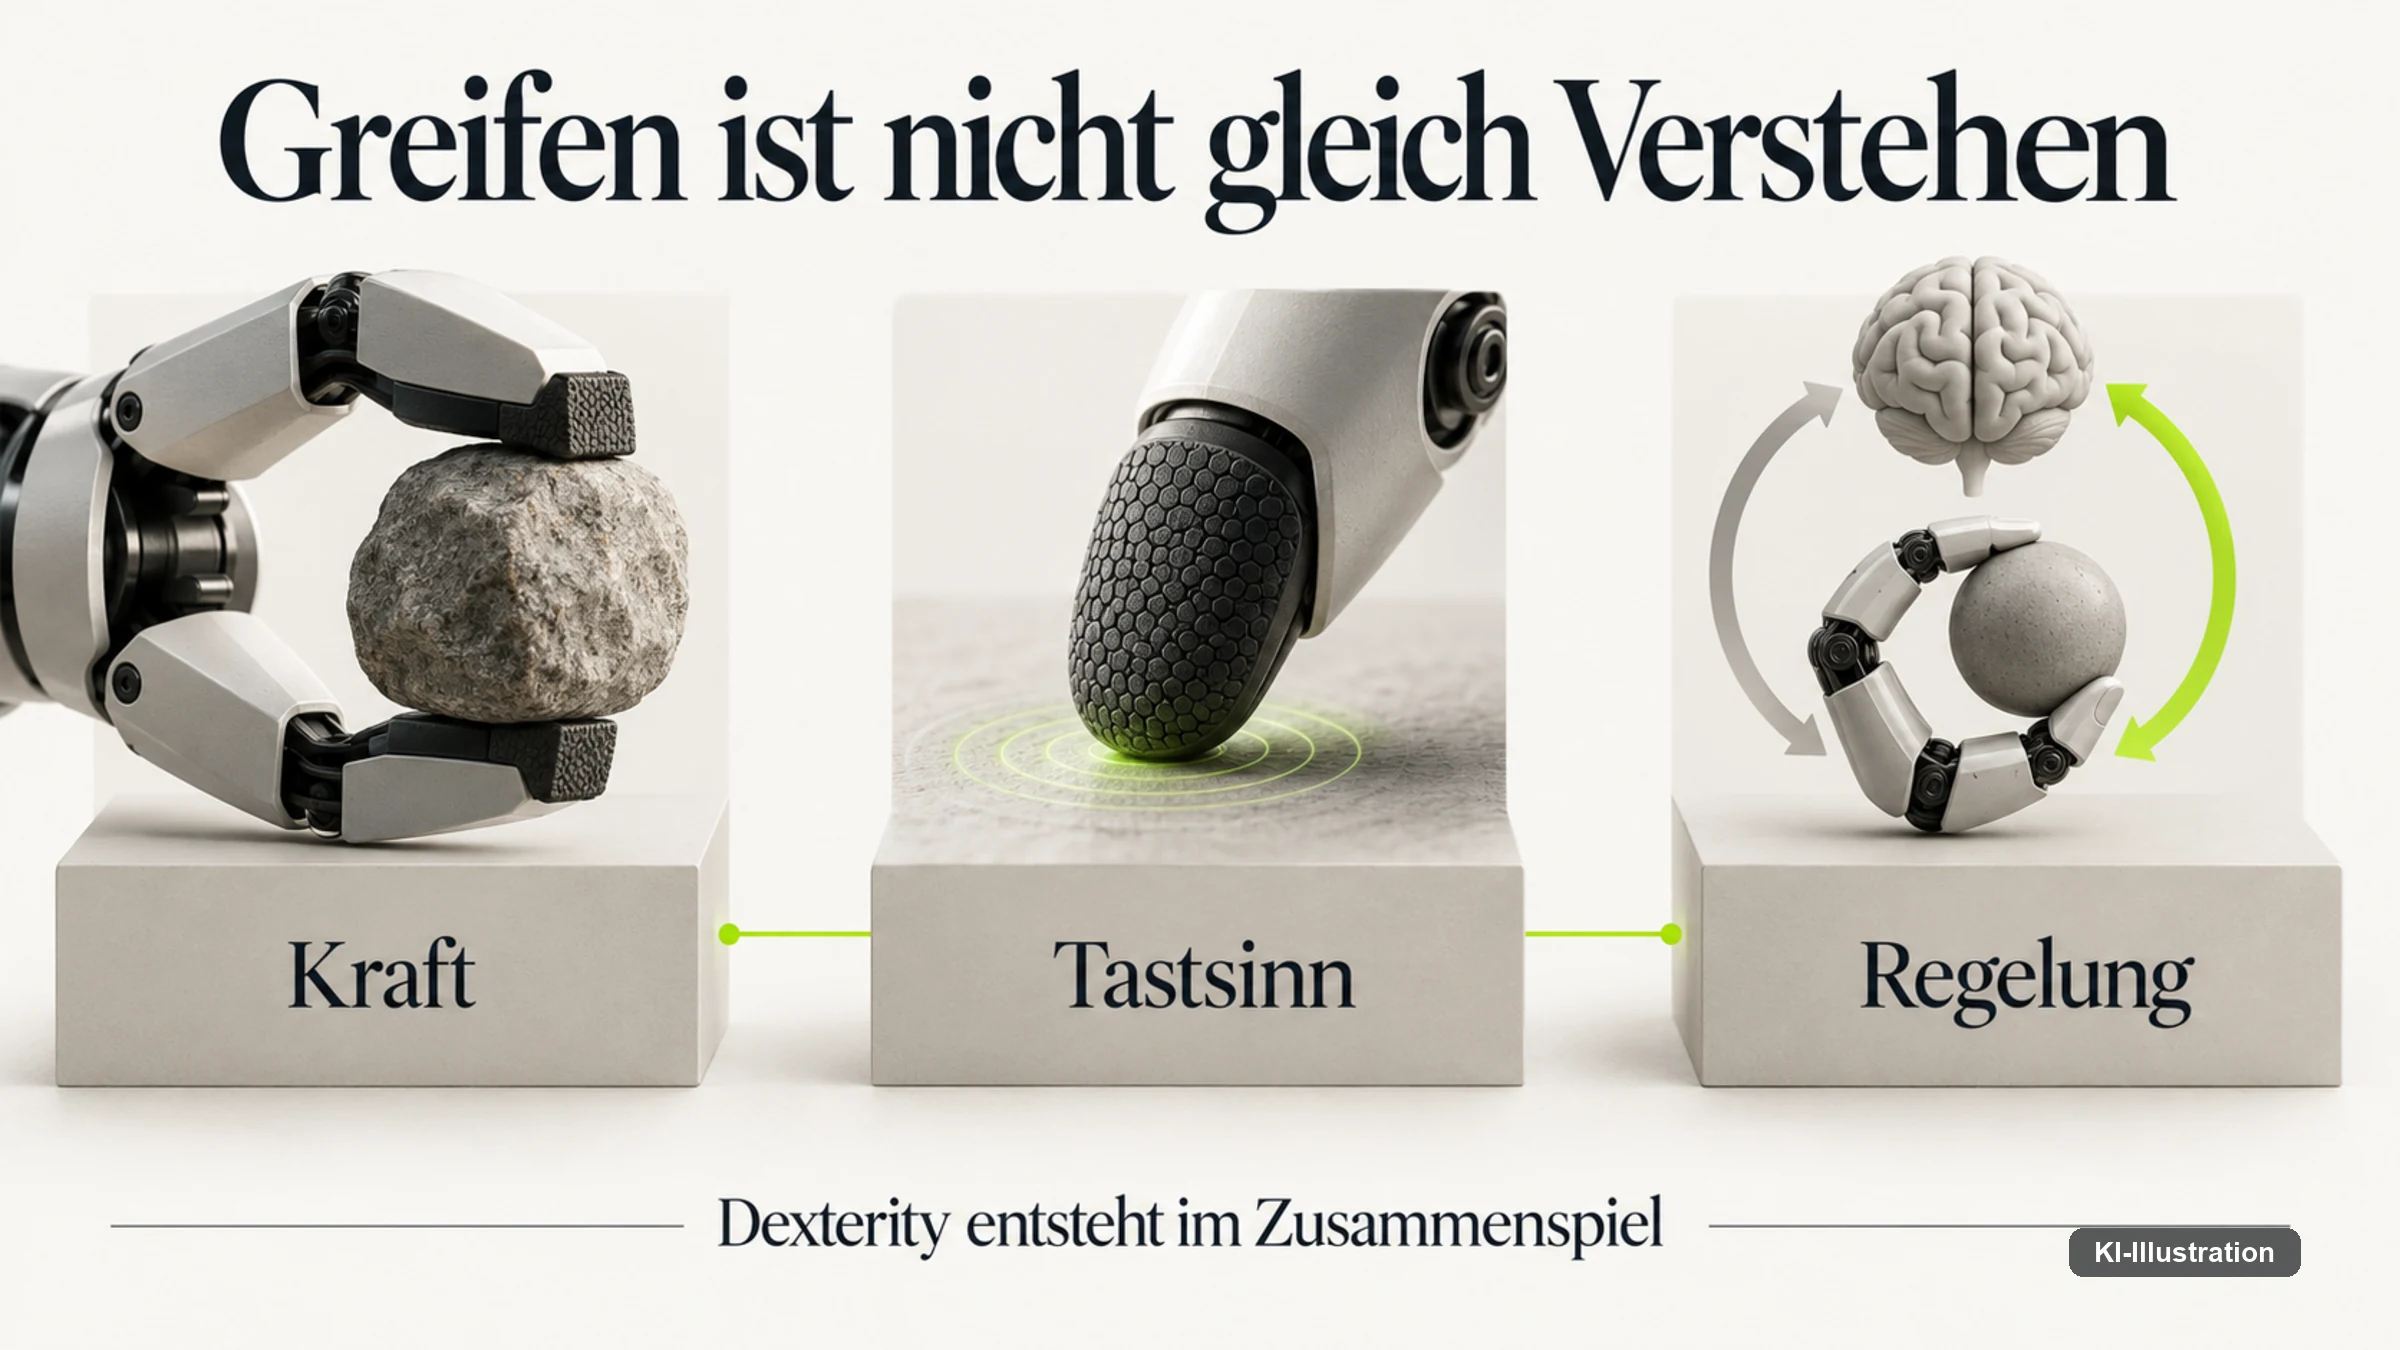
Ein moderner Manipulationsstack funktioniert längst nicht mehr nach dem Muster Kamera, KI, Handbewegung. Stattdessen liefert Vision die globale Geometrie, Propriozeption den Gelenkzustand, Touch den Kontaktzustand; ein World Model prognostiziert die Folgebewegung, eine lokale Regelung reagiert auf Slip, und eine übergeordnete Policy verfolgt das Aufgabenziel. Die Hand sitzt im Zentrum dieses Regelkreises und wird damit selbst zum Dateninterface zwischen menschlicher Geschicklichkeit und Physical AI.
Wie stark anthropomorphe Kinematik dabei hilft, zeigt die Arbeit EgoScale von NVIDIA GEAR. Die Forschenden trainieren auf 20.854 Stunden egozentrischem, aktionsannotiertem Humanvideo und passen die Policy anschließend mit vergleichsweise wenig Roboter-Supervision an; die finale Policy verbessert die durchschnittliche Erfolgsrate gegenüber einer No-Pretraining-Baseline um 54 Prozent relativ und arbeitet mit einer 22-DoF-Hand. Der Grund liegt nahe: Menschliche Videos enthalten bereits Fingerkoordination, und je ähnlicher Roboterhand und Menschenhand strukturell sind, desto leichter überträgt sich dieses Wissen. Zwingend ist Anthropomorphie trotzdem nicht, denn auch EgoScale zeigt, dass sich ein Teil des Motorpriors auf Hände mit weniger Freiheitsgraden übertragen lässt.
PSYONIC geht mit seiner Ability Hand einen noch direkteren Weg. Die aus der Prothetik stammende Hand wiegt rund 490 Gramm, besitzt fünf bewegliche Finger und Touchsensorik und ist als Prothese mit IP64 gegen Staub und Spritzwasser geschützt. Für die Robotik stellt PSYONIC eine API bereit, die sechs BLDC-Motoren ansteuert und 30 Touch-Sensorwerte streamt, und 2026 integrierte das Unternehmen die Hand zusätzlich als Isaac-Lab-Asset bei NVIDIA und beschreibt einen „real-to-real“-Ansatz: Menschen erzeugen mit derselben Handplattform reale Manipulationsdaten, die anschließend an Robotern eingesetzt werden – ein Weg, den PSYONIC zusammen mit ABB auch an industriellen Robotern untersucht. Wenn Mensch und Roboter dieselbe Handmechanik nutzen, entfällt ein Teil jenes Retargeting-Problems, das sonst jede Teleoperation erschwert. Eine Hand, die sich leicht teleoperieren lässt, erzeugt deshalb schneller gute Demonstrationen, während eine mechanisch sehr leistungsfähige Hand umgekehrt zum Datenengpass werden kann.
Damit ein hochauflösender Tastsensor überhaupt etwas bringt, müssen Sensor, Bus, lokale Regelung, Policy und Aktuator ausreichend schnell zusammenspielen. Sharpa nennt für Wave 500 Hertz Kommunikation, Unitree 1.000 Hertz für Dex3-1, Shadow ebenfalls eine 1-Kilohertz-Host-Control-Schleife, TESOLLO je nach Variante 250 beziehungsweise 500 Hertz – nicht direkt gleichzusetzen, aber ein klares Signal: Dexterity ist ein Echtzeitsystem, kein einmaliger Griff. Menschen steuern ihre Hände zudem über koordinierte Synergien statt über einzeln berechnete Gelenkwinkel, weshalb T-Rex mit unterschiedlichen zeitlichen Ebenen für taktile Reaktion und übergeordnete Handlung arbeitet, während Sharpa seinen CraftNet-Stack ebenfalls als Kombination aus langsamerem Reasoning und schnellerer Interaktionsschicht beschreibt. Der Plan darf langsam sein, der Fingerreflex nicht.
Der Vergleich: Gewicht, Freiheitsgrade, Frequenz und Sensorik von zehn Händen
Die Werte stammen, sofern nicht anders vermerkt, aus den jeweiligen Herstellerangaben und sind nicht unabhängig nachgemessen. Zwei Werte pro Zeile lassen sich meist nicht direkt gegeneinander aufrechnen, weil sie unterschiedliche Aspekte einer Hand beschreiben – gemeinsam ergeben sie aber ein deutlich vollständigeres Bild, als es die einzelne DoF-Zahl je könnte.
| Hand | Gewicht | Aktive Freiheitsgrade | Frequenz / Bus | Sensorik | Rolle |
|---|---|---|---|---|---|
| Sharpa Wave | 1,3 kg | 22 von 22 | 500 Hz, ROS 2/SDK | Hochauflösend taktil, Slip/Kontakt, 6D-Kraft via API | Embodied-AI-Plattform/OEM |
| Unitree Dex3-1 | 710 g | 7 von 7 (3 Finger) | 1.000 Hz intern, USB2 | 33 Drucksensoren, Gelenk-/Strom-/Temperaturfeedback | G1-Integration/Datensammlung |
| Inspire RH56DFX | 540 g (Basis) | 6 von 12 Gelenken | RS485 | Kraftsensoren, 0,5 N Auflösung | Humanoid/Forschung |
| BrainCo Revo 2 | 383 g | 6 von 11 | RS485/CAN FD/EtherCAT, SDK | Optional mehrdimensionale Fingerspitzentaktik | Robotikintegration/Forschung |
| TESOLLO DG-5F-M | 1,76 kg | 20 von 20 | 250 Hz, Modbus/Ethernet | Optional 3-/6-Achsen-Kraft-Momenten-Sensorik | Forschung/Industrie/Service |
| TESOLLO DG-5F-S | 880 g | 20 von 20 | 500 Hz, Ethernet/Modbus | Optionale Fingerspitzentaktik | Gewichtsoptimierte Humanoid-Integration |
| Shadow Dexterous Hand | 4,3 kg (volle Konfiguration) | 20 Motoren von 24 DoF | 1 kHz, EtherCAT/ROS | Taktile Optionen, Sehnenlast, >100 Sensoren gesamt | Forschung/Teleoperation |
| PSYONIC Ability Hand | 490 g | 6 BLDC-Motoren | BLE/I2C/UART/RS485, Isaac-Lab-Asset | 30 Touch-Sensorwerte via API | Prothetik + Robotikforschung |
| Robotiq Hand-E | 1,07 kg inkl. Kupplung | 1 Achse (2-Backen-Greifer) | Industrielle Feldbusintegration | Position/Strom, keine Taktik | Industrielles Pick-and-Place |
| ROBOTIS RH-P12 | 500 g | 1 (2 adaptive Finger) | RS485/Dynamixel | Position/Strom, keine Taktik | Industrie/Cobot-Greifen |
Auffällig ist die Spreizung zwischen den Zeilen: PSYONIC und BrainCo bauen unter 500 Gramm, Shadow als reine Forschungsplattform wiegt mehr als das Achtfache. Keine dieser Zahlen ist für sich „besser“ – sie beschreiben unterschiedliche Antworten auf dieselbe Frage, wie viel mechanische Freiheit eine Aufgabe tatsächlich braucht.
Warum Kraft- und Payload-Angaben sich kaum vergleichen lassen
Sharpas eigene Wave-Seite listet unterschiedliche Hardware- und Sensorwerte in mehreren Produktvarianten, ohne dass sich alle Kraft- oder Payloadwerte ohne eindeutige Variantenzuordnung direkt in eine Vergleichstabelle kopieren ließen. Das ist ein gutes Beispiel für ein Grundproblem dieses Marktes: Hersteller definieren Payload, Grip Force, Fingertip Force sowie Pinch- und Enveloping-Grip jeweils unterschiedlich. Eine Zahl von 20 Kilogramm auf einem Datenblatt kann etwas vollkommen anderes bedeuten als 5 Kilogramm auf einem anderen, weshalb ein einzelner „stärkste Hand“-Wert bewusst keine sinnvolle Kennzahl ist.
Wie ernst dieses Problem gemeint ist, zeigt ausgerechnet ein Gegenbeispiel ohne jeden Dexterity-Anspruch. Robotiqs Hand-E ist kein humanoider Dexterity-Star: zwei Backen, 50 Millimeter Hub, keine fünf unabhängigen Finger. Das technische Handbuch des Herstellers nennt trotzdem bis zu 5 Kilogramm empfohlenen Payload bei Formschluss, 20 bis 185 Newton Greifkraft und 0,025 Millimeter Wiederholgenauigkeit bei fabrikneuem Zustand. Die allgemeine Produktseite von Robotiq nennt an anderer Stelle einen undifferenzierten Wert von 7 Kilogramm ohne Angabe der Grifftechnik – für diesen Beitrag zählt der Wert aus dem technischen Handbuch, weil er die Bedingung benennt, unter der er gilt – ein Unterschied, den Datenblätter in diesem Markt oft verschweigen. ROBOTIS RH-P12 geht ähnlich vor: ein aktiver Freiheitsgrad, zwei adaptive Finger, 500 Gramm Handgewicht, 5 Kilogramm empfohlener Payload, 170 Newton maximale Greifkraft. Wenn die Aufgabe lautet, immer wieder dasselbe Bauteil aufzunehmen und definiert abzulegen, beantwortet das eine wichtige Frage: Warum sollte man dafür 20 Motoren verwenden?
Diese Gegenprobe zerstört zugleich einen verbreiteten Mythos, nämlich dass mehr Dexterity immer besser sei. Sie zeigt aber auch, wo dieser Beitrag bewusst eine Grenze zieht. Pneumatische, silikonbasierte Weichgreifer für Lebensmittel- und Logistikanwendungen sind ein eigenes Marktsegment mit eigener Physik, das FluxLane an anderer Stelle behandelt. Dieser Beitrag beschränkt sich ausschließlich auf aktiv angesteuerte, mehrfingrige Dexterity-Hände für Humanoide und Forschung, weil beide Gerätefamilien unterschiedliche Aufgaben lösen und unterschiedliche Beschaffungslogiken haben.
Die wichtigste Beschaffungsfrage lautet nicht „Wie viele Freiheitsgrade?“
Ein Integrator sollte zuerst die Aufgabe zerlegen, statt bei einer DoF-Zahl einzusteigen. Sharpa Wave beantwortet einen Teil dieser Fragen bereits konkret vor: Mit 1,3 Kilogramm Gesamtgewicht belastet die Hand einen Arm deutlich weniger als eine 4,3 Kilogramm schwere Forschungsplattform, mit 500 Hertz Kommunikation ist die nötige Busbandbreite spezifiziert, und mit ROS-2-Anbindung sowie Kompatibilität zu MuJoCo und Isaac Sim lässt sich vor der Anschaffung in Simulation testen, ob eine Aufgabe überhaupt lösbar erscheint. Weil Sharpa die Hand ausdrücklich für Teleoperation positioniert, lässt sich zudem schon vor dem ersten autonomen Einsatz beurteilen, ob sich mit ihr wirtschaftlich Demonstrationsdaten sammeln lassen.
PSYONICs Ability Hand beantwortet andere Fragen aus derselben Liste. Mit 490 Gramm fällt sie am Handgelenk kaum ins Gewicht, die IP64-Schutzart aus der Prothetik gibt einen Anhaltspunkt für Reinigung und Staubexposition, und weil dieselbe Hand als Isaac-Lab-Asset existiert, lässt sich auch hier vorab simulieren. Weil PSYONIC dieselbe physische Hand für Menschen und Roboter nutzt, beantwortet sich zusätzlich die Frage, ob sich Demonstrationsdaten mit vertretbarem Aufwand erzeugen lassen: Ein Mensch kann die identische Mechanik direkt bedienen. Offen bleibt bei beiden Plattformen, wie oft pro Schicht eine Aufgabe wiederholt werden muss und welche Ersatzteile lokal verfügbar sind – Fragen, die kein Datenblatt beantwortet und die vor Ort geklärt werden müssen.
Am Ende steht eine wirtschaftliche Rechnung, keine technische Bestenliste. Jeder zusätzliche Freiheitsgrad sollte eine Aufgabe freischalten, die sonst nicht zuverlässig möglich wäre, etwa weil er mehr Werkzeuge ohne Wechsel nutzbar macht oder ein Umrüsten erspart. Greift eine Hand am Ende nur denselben Karton wie ein deutlich günstigerer Industriegreifer, lässt sich die zusätzliche Komplexität kaum rechtfertigen, unabhängig davon, wie beeindruckend ihre Spezifikationen klingen.
Gewicht, Wärme und Reparierbarkeit: was eine Hand im Betrieb wirklich kostet
Eine Hand sitzt am Ende des Arms, und ein zusätzliches Kilogramm dort ist nicht nur ein zusätzliches Kilogramm Gesamtmasse. Es erhöht die Momentanforderungen in Handgelenk, Ellbogen und Schulter, besonders bei ausgestrecktem Arm. Deshalb ist die Differenz zwischen einer 383-Gramm-Revo2, einer 880-Gramm-TESOLLO-S-Variante und einer 1,3-Kilogramm-Wave keineswegs trivial: Mechanische Dexterity skaliert nicht unabhängig vom restlichen Körper, und die vermeintlich beste Hand kann einen schlechteren Humanoiden erzeugen, wenn der Arm dafür zu schwer oder zu energiehungrig wird. Dazu kommt die Thermik, die in Datenblättern oft fehlt: Viele kleine Aktuatoren auf engem Raum erzeugen Wärme, gerade beim statischen Halten, und ein Peak-Force-Wert beantwortet nicht, wie lange diese Kraft bei welcher Temperatur anliegt. Für eine belastbare Entscheidung zählen Dauerwerte mehr als Spitzenwerte.
Noch stärker unterschätzt wird die Reparierbarkeit. Humanoidenhände sitzen am äußersten Ende des Körpers, stoßen zuerst an und sammeln Staub; Fingertips verschleißen, Sensorhäute altern, Getriebe bekommen Spiel. Im Labor lässt sich eine defekte Hand in Ruhe zerlegen, in einer Fabrik zählt dagegen die mittlere Reparaturzeit: Wie schnell sich ein Finger tauschen lässt und ob eine vorkalibrierte Ersatzhand im Lager bereitliegt, entscheidet über die tatsächliche Verfügbarkeit einer Flotte weit mehr als jede Einzeldemo. Sharpa veröffentlicht dazu bereits konkrete Herstellerangaben: 2,5 Millionen Presszyklen, 4.000 Meter Reibweg im Friction Test, 3.200 mechanische Schockzyklen bei 30 g, mehr als 1.000 Stunden Temperaturwechseltests und eine angegebene Lebensdauer von über einer Million Zyklen. PSYONIC bringt aus der Prothetik einen anderen, ebenfalls belastbaren Beleg mit, weil eine Ability Hand im Alltag eines Trägers Stöße und Spritzwasser aushalten muss und dafür mit IP64 geschützt ist. Beide Angaben stammen von den Herstellern selbst und ersetzen keine unabhängige Langzeitprüfung, setzen aber einen Maßstab: Eine Hand muss nicht nur zeigen, was sie kann, sondern auch, wie lange sie es kann.
Daraus folgt eine nüchterne Konsequenz für die Konstruktion. Es ist vermutlich unrealistisch, eine hochkomplexe humanoide Hand auf die Lebensdauer eines Industriearms zu trimmen; wirtschaftlicher könnte eine Architektur sein, die Verschleiß zulässt, solange die Hand schnell und kontrolliert wechselbar bleibt – ein Prinzip, das die Industrie bei Greiferbacken oder Schweißspitzen längst kennt. Die Optimierung verschöbe sich damit von „nie kaputt“ zu „vorhersagbar verschleißen und schnell wieder produktiv sein“. Dafür braucht es allerdings standardisierte mechanische, elektrische und Software-Schnittstellen zwischen Handmodulen, die zwischen den Humanoidenplattformen bislang weitgehend fehlen, ebenso wie öffentlich vergleichbare Kennzahlen zu Zykluslebensdauer und Ersatzteilkosten.
Ein Rahmen für Dexterity statt einer einzigen Kennzahl
Weil keine einzelne Kennzahl Dexterity abbildet, ordnet FluxLane die bisherigen Beobachtungen in ein eigenes, dreistufiges Schema ein – eine redaktionelle Einteilung, kein etablierter Industriestandard. Die erste Ebene beschreibt, wie viel eine Hand mechanisch und sensorisch kann: Expressivität aus aktiven Freiheitsgraden und Daumenopposition, Kraft- und Geschwindigkeitswerte, mechanische Nachgiebigkeit, Tastsinn-Auflösung, die Bandbreite des Regelkreises sowie Integration, Haltbarkeit und Servicefreundlichkeit. Übererfüllung bei einem dieser Punkte, etwa bei der DoF-Zahl, kompensiert keine Untererfüllung bei einem anderen, etwa bei der Haltbarkeit.
Die zweite Ebene sortiert nicht die Hand, sondern die Aufgabe selbst nach ihrer Komplexität: vom bloßen Halten eines Objekts über adaptives Greifen und kraftbewusste Manipulation bis zu In-Hand-Reorientation, Werkzeuggebrauch und schließlich lang andauernden Aufgaben mit Fehlerkorrektur und Neugriff. Ein einfacher Industriegreifer kann die unteren Stufen dieser Leiter oft hervorragender erfüllen als eine experimentelle Fünffingerhand, während die oberen Stufen ohne hohe aktive Freiheitsgrade kaum erreichbar sind. Die dritte Ebene fragt schließlich, wie belastbar eine Behauptung über eine bestimmte Aufgabenstufe eigentlich ist: Kann die Hand die Aufgabe prinzipiell, bleibt die Fähigkeit bei Variation bestehen, hält sie über viele Zyklen durch, und wie viel menschlicher Eingriff bleibt nötig? Erst diese letzte Frage beschreibt produktive, nicht nur vorgeführte Dexterity – und genau hier bleiben die meisten Herstellerangaben noch dünn.
Wo aktuelle Hände in diesem Rahmen stehen, lässt sich grob skizzieren: Unitree zielt mit drei Fingern auf kompakte, kraftbewusste Manipulation, BrainCo und Inspire bringen anthropomorphe Greifvielfalt mit reduzierter Aktuatorzahl, TESOLLO öffnet einen größeren aktiven Bewegungsraum, und Shadow maximiert Forschungs-Expressivität bei entsprechend hoher Komplexität. Sharpa versucht, aktive Freiheitsgrade, Taktik, Simulation und Haltbarkeit in einer Plattform zu bündeln, während PSYONIC eine Kombination aus alltagserprobter Prothesenmechanik und Robotik-API mitbringt. Genau diese Bündelung aus SDK, Simulationsmodell und Firmware macht 2026 zu einem Wendepunkt: Aus Forschungsprojekten für sich werden zunehmend standardisierte Komponenten für verschiedene Humanoidenplattformen – der Beginn einer eigenen Komponentenindustrie, die am Ende wichtiger sein könnte als der nächste komplette Roboterhersteller.
Fazit: Nicht die menschlichste Hand gewinnt
Der Humanoidenmarkt liebt anthropomorphe Bilder: fünf Finger, Daumen, Handfläche, menschliche Proportionen. Doch Industrie kauft keine Anatomie, sie kauft erledigte Arbeit. Eine gute Roboterhand muss deshalb nicht möglichst exakt menschlich sein, sondern ausreichend geschickte Manipulation zuverlässig, schnell, wartbar und trainierbar machen – manchmal mit zwei Fingern, manchmal mit drei, manchmal mit fünf gekoppelten Fingern und bei bestimmten Aufgaben tatsächlich mit 20 oder 22 aktiv kontrollierten Freiheitsgraden.
Der eigentliche Fortschritt entsteht nicht aus einer einzigen Zahl, sondern dort, wo Mechanik, Tastsinn, Echtzeitregelung, Daten und Policy gemeinsam reifen. Erst dann wird aus einem beeindruckenden Endeffektor eine produktive Hand. Und genau deshalb könnte der wichtigste Engpass der Humanoidenwelle am Ende weder im Kopf noch in den Beinen liegen, sondern in den letzten zwanzig Zentimetern des Arms – dort, wo Software die Welt tatsächlich anfassen muss.
Warum sagt die Zahl der Freiheitsgrade allein wenig über die Geschicklichkeit einer Roboterhand aus?
Weil Hersteller Gelenke, Freiheitsgrade und aktive Freiheitsgrade unterschiedlich zählen. Inspire RH56DFX zeigt zwölf Fingergelenke, aber nur sechs davon lassen sich unabhängig ansteuern, während TESOLLOs DG-5F-M bei 20 Freiheitsgraden auch alle 20 aktiv antreibt. Für die tatsächliche Geschicklichkeit zählt allein die aktive, unabhängig regelbare Zahl.
Was unterscheidet einfaches Greifen von In-Hand-Manipulation?
Ein Greifer muss ein Objekt vor allem sicher fixieren, eine dexteröse Hand muss es zusätzlich innerhalb des Griffs neu orientieren können, etwa einen Schraubendreher drehen oder eine Karte von einer Fingerkonfiguration in eine andere überführen. Diese sogenannte In-Hand-Manipulation ist deutlich anspruchsvoller als ein einfacher Pick-and-Place-Griff und verlangt in der Regel mehr unabhängige Freiheitsgrade.
Warum wird Tastsinn für Roboterhände 2026 wichtiger?
Weil Vision allein viele Kontaktzustände nicht zuverlässig erfasst, etwa ob ein Objekt zu rutschen beginnt oder ein Gewinde verkantet. Forschungsarbeiten wie T-Rex oder ContactWorld zeigen zudem, dass taktile Information besonders bei längeren, mehrschrittigen Manipulationen deutlich an Bedeutung gewinnt.
Wie schwer sind aktuelle dexteröse Roboterhände im Vergleich?
Die Spannbreite ist groß: BrainCos Revo 2 wiegt laut Hersteller 383 Gramm, die PSYONIC Ability Hand rund 490 Gramm, Sharpa Wave 1,3 Kilogramm und die volle Shadow Dexterous Hand rund 4,3 Kilogramm. Mehr Gewicht am Handgelenk erhöht die Momentanforderungen im gesamten Arm, weshalb leichtere, unteraktuierte Hände für viele Aufgaben ausreichen.
Warum kann ein einfacher Robotiq-Greifer mehr Nutzlast tragen als eine 22-DoF-Hand wie Sharpa Wave?
Weil Payload-Angaben je nach Grifftechnik unterschiedliche Dinge meinen. Das technische Handbuch von Robotiq nennt für die Hand-E 5 Kilogramm bei Formschluss unter definierten Bedingungen, während dexteröse Hände wie Sharpa Wave eher auf Fingerspitzenkraft und Manipulation als auf reine Haltelast zielen. Ein Zweifingergreifer ist für stures Halten oft die wirtschaftlichere Wahl, eine dexteröse Hand für wechselnde Objekte und Werkzeuge.
Was bedeutet Reparierbarkeit bei einer Roboterhand für den Flottenbetrieb?
Reparierbarkeit entscheidet, wie schnell eine Flotte nach einem Defekt wieder produktiv ist: ob sich ein einzelner Finger tauschen lässt, ob eine Ersatzhand vorkalibriert bereitliegt und wie lange eine Neukalibrierung dauert. Sharpa veröffentlicht dazu eigene Zyklus- und Stoßtests, PSYONIC bringt aus der Prothetik eine belastbare IP64-Schutzart mit – beides sind Herstellerangaben ohne unabhängige Langzeitprüfung.
Sind Roboterhände wie Sharpa Wave oder die PSYONIC Ability Hand schon im industriellen Regelbetrieb verfügbar?
Nur bedingt. Sharpa meldete Ende 2025 einen Meilenstein zur Serienproduktion, und PSYONIC hat seine Ability Hand 2026 in NVIDIA Isaac Lab integriert – reale Fortschritte, aber Herstellerangaben ohne unabhängig geprüfte Langzeitdaten aus dem Dauerbetrieb. Wer eine Hand beschafft, sollte deshalb nach konkreten Referenzinstallationen fragen, nicht nur nach der Produktseite.
Worin unterscheiden sich dexteröse Roboterhände von pneumatischen Weichgreifern für die Logistik?
Pneumatische, silikonbasierte Weichgreifer sind für einzelne, meist unförmige Objekte in Lebensmittel- oder Logistikanwendungen ausgelegt und bilden ein eigenes Marktsegment mit eigener Physik. Dieser Beitrag behandelt ausschließlich aktiv angesteuerte, mehrfingrige Dexterity-Hände für Humanoide und Forschung, die Werkzeuge benutzen und Objekte in der Hand neu orientieren sollen.
Was bedeutet es, dass Arbeiten wie T-Rex, EgoScale oder SaTA Preprints sind?
Ein Preprint ist eine veröffentlichte Forschungsarbeit, die kein vollständiges Peer-Review-Verfahren durchlaufen haben muss. Die genannten Zahlen aus T-Rex, EgoScale, ContactWorld, SimToolReal und SaTA stammen jeweils aus der Arbeit selbst und beschreiben Ergebnisse unter Laborbedingungen, keine unabhängig bestätigten Serienwerte.
Wie sollte ein Integrator die passende Roboterhand für eine konkrete Aufgabe auswählen?
Zuerst die Aufgabe zerlegen: Reicht Halten, braucht es Werkzeuggebrauch, oder muss ein Objekt in der Hand neu orientiert werden? Danach die Anforderungen an Kraft, Tastsinn, Regelfrequenz, Reparierbarkeit und verfügbare Simulation prüfen – und erst am Ende die Freiheitsgrad-Zahl, weil sie ohne diesen Kontext keine Entscheidung trägt.
Quellen & Stand: sharpa.com/pages/wave und sharpa.com (Serienproduktions-Meilenstein) für Sharpa Wave; unitree.com/Dex3-1 für Unitree Dex3-1; inspire-robots.com/rh56dfx für Inspire RH56DFX; brainco-hz.com (Revo 2 Parameter) für BrainCo Revo 2; tesollo.com/dg-5f und tesollo.com/dg-5f-s für TESOLLO; shadowrobot.com für die Shadow Dexterous Hand; psyonic.io/robots und psyonic.io/ability-hand für die PSYONIC Ability Hand; Robotiq Hand-E Technical Manual (PDF, 2022); robotis.com für ROBOTIS RH-P12; ai.meta.com (FAIR Robotics Open Source) und Sparsh-Publikation für Meta FAIR; arxiv.org/abs/2606.17055 (T-Rex), arxiv.org/abs/2606.13877 (ContactWorld), arxiv.org/abs/2602.16710 und research.nvidia.com/labs/gear/egoscale (EgoScale), arxiv.org/abs/2602.16863 (SimToolReal), arxiv.org/abs/2510.14647 (SaTA). Alle Gewichts-, Frequenz- und Zyklusangaben sind Herstellerangaben ohne unabhängige Prüfung; T-Rex, ContactWorld, EgoScale, SimToolReal und SaTA sind Preprints beziehungsweise Konferenzeinreichungen. Diese Einordnung ist redaktionell und keine Kauf- oder Rechtsberatung. Stand: 19. September 2026.