Industrieroboter · Fachanalyse
Schaltschrankverdrahtung mit Robotern: Warum Kabel für Automation so schwierig sind
Kurz gesagt: Automatisierte Drahtvorbereitung ist 2026 industrieller Standard, vollständiges robotisches Verdrahten dagegen noch nicht. WAGO verkauft mit dem Cabinet Wiring Robot bereits ein kommerzielles System für die einseitige Verdrahtung, während Fraunhofer und die Ruhr-Universität Bochum komplettes robotisches Routing beider Enden im Forschungsstadium zeigen. Der Grund liegt im Kabel selbst: Sobald es sich frei bewegen darf, wird aus einem kontrollierten Werkstück ein schwer vorhersagbares physikalisches System. Automatisierte Drahtvorbereitung amortisiert sich laut Rittal ab rund 300 Schränken jährlich in etwa 2,5 Jahren – für die robotische Verdrahtung selbst nennt bislang kein Hersteller eine vergleichbare Zahl.
Der Draht, der sich der Automatisierung entzieht
In einer modernen Schaltschrankfertigung hören Sie heute oft mehr Maschinen als Menschen. Automaten ziehen Leitungen von der Rolle, schneiden sie auf Länge, isolieren beide Enden ab, pressen Aderendhülsen auf, beschriften sie und sortieren sie projektbezogen. Rittal bietet dafür Systeme, die bis zu 36 unterschiedliche Leitungen zwischen 0,5 und 6 mm² verarbeiten; Komax erreicht mit der Zeta-Baureihe ähnliche Werte, und EPLAN kann aus dem digitalen Schaltschrankmodell Leitungslängen und Routingpfade direkt ableiten. [S02; S04; S06; S07]
Und dann, mitten in dieser durchgetakteten Kette, steht wieder ein Mensch. Er nimmt den perfekt vorbereiteten Draht in die Hand, führt ihn durch den Kabelkanal, biegt ihn um Bauteile, hält ihn unter Spannung und steckt beide Enden in ihre Klemmen. Diese letzte, unscheinbarste Bewegung gehört 2026 immer noch zu den hartnäckigsten Automatisierungsproblemen im Schaltschrankbau – nicht weil Roboter keinen Stecker treffen könnten, sondern weil ein Kabel schlicht kein normales Werkstück ist.
Ein Metallwinkel oder ein Schraubendreher lässt sich vollständig über sechs Werte beschreiben: drei für die Position, drei für die Orientierung im Raum. Bei einem Draht funktioniert diese Vorstellung nicht, weil sich sein Zustand über die gesamte Länge verteilt. Er hängt durch, verdreht sich, gleitet im Greifer, liegt an Kanalkanten an und trägt oft noch die Erinnerung an eine frühere Biegung in sich – und sobald ein Roboter an einem Ende zieht, verändert sich seine Form gleichzeitig an vielen anderen Stellen. In der Robotik heißen solche Objekte Deformable Linear Objects, kurz DLO, und sie markieren derzeit eine der interessantesten Grenzen zwischen klassischer Industrieautomation und Physical AI.
Wie hartnäckig dieses Problem ist, zeigt eine 2024 veröffentlichte Untersuchung der deutschen Schaltschrank- und Schaltanlagenindustrie, die Unternehmensbefragungen, 53 Interviews und insgesamt 2.560 Stunden Prozessbeobachtung kombinierte. 94,3 Prozent der teilnehmenden Firmen beschäftigten weniger als 250 Mitarbeiter, 60,5 Prozent sogar weniger als 50 – der Schaltschrankbau ist also kein Markt großer Serienfabriken, sondern einer aus kleinen und mittleren Betrieben mit projektbezogener Fertigung. Ausgerechnet die Verdrahtung beschreibt diese Studie als den zeitintensivsten einzelnen Fertigungsprozess, während rund 74 Prozent der befragten Unternehmen den Fachkräftemangel als erhebliches Problem nennen. [S01] Der personalintensivste Prozess ist damit zugleich einer der am schwersten vollständig zu automatisierenden – für einen Betrieb, der über eine Investition in Robotik nachdenkt, ist genau das der Ausgangspunkt.
Warum die Drahtvorbereitung längst Maschinenarbeit ist
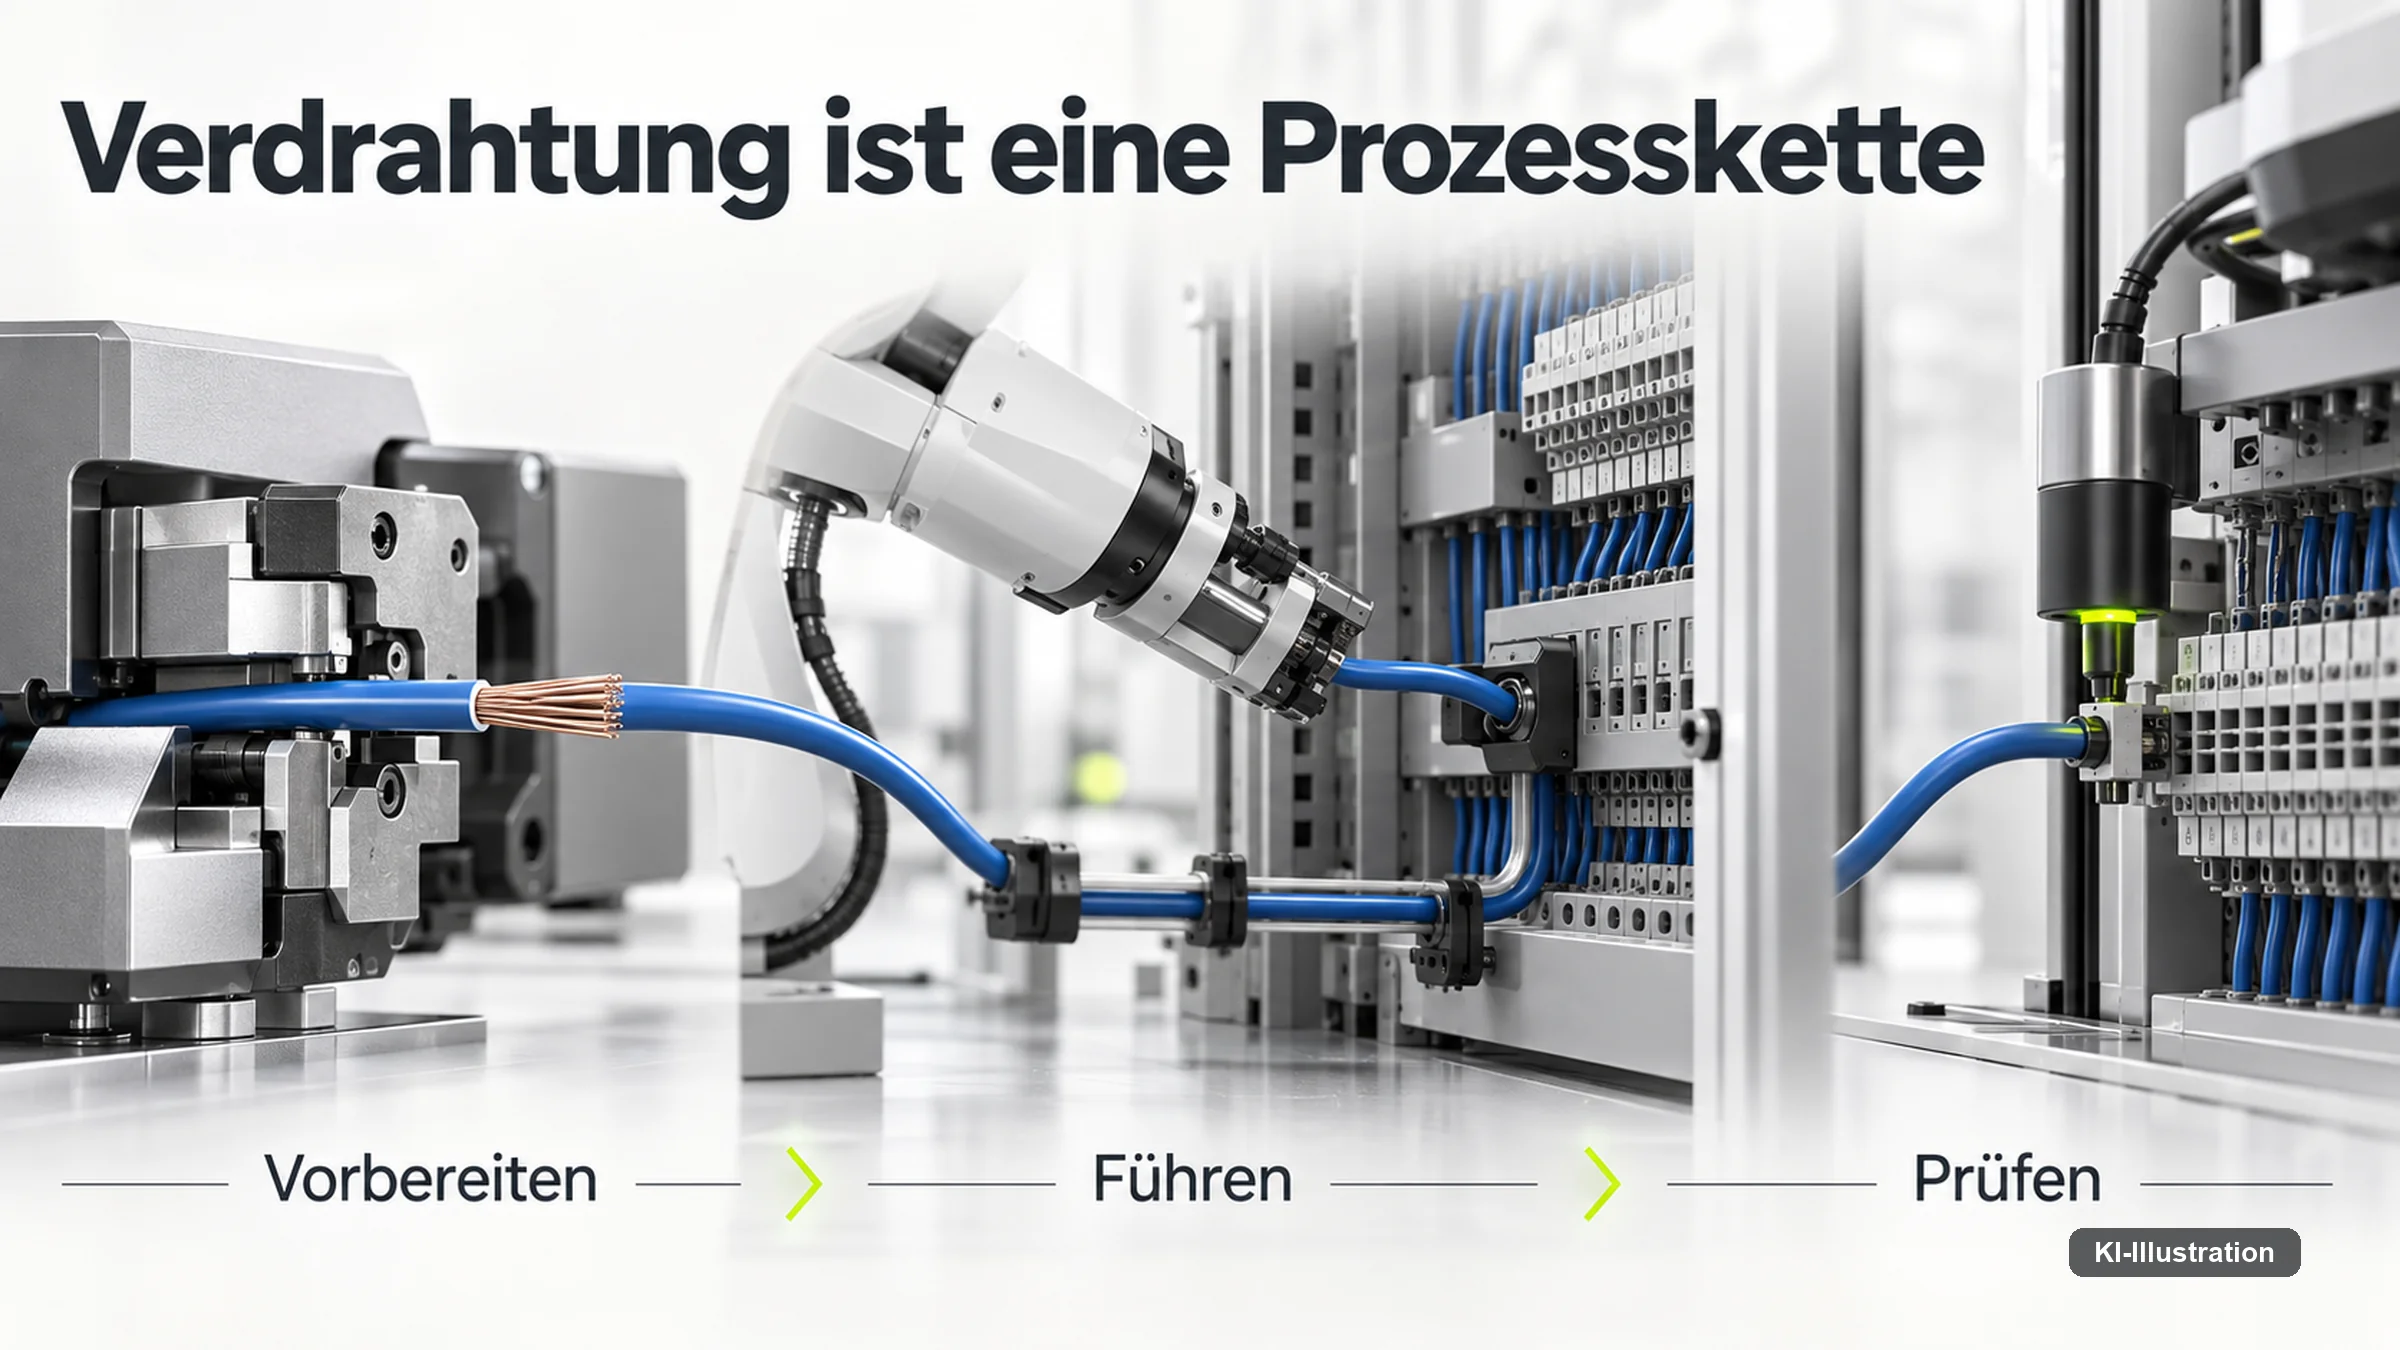
Auf den ersten Blick wirkt es widersprüchlich, dass ausgerechnet das Verlegen eines fertigen Drahtes schwerer zu automatisieren ist als seine Herstellung. Crimpen verlangt hohe Präzision, Abisolieren darf keine Litzen beschädigen, Längen und Markierungen müssen stimmen – und trotzdem erledigen Maschinen diese Aufgaben zuverlässig, während ein Roboter beim Verlegen ins Straucheln gerät. Der Grund: Eine Konfektioniermaschine kontrolliert die Welt vollständig. Der Draht läuft durch Führungen, Rollen bestimmen seine Position, Schneid- und Crimpwerkzeuge kommen aus bekannten Richtungen, und die Leitung befindet sich in jedem Prozessschritt in einem mechanisch eingeschränkten Zustand, weil die Maschine ihre Freiheitsgrade konsequent reduziert. Sobald der Draht diese Führung verlässt und sich frei im Raum biegen darf, beginnt das eigentliche DLO-Problem.
Wie weit dieser vordere Teil der Kette bereits industrialisiert ist, zeigen die Systeme von Rittal und Komax. Rittals Wire Terminal WT C verarbeitet je nach Ausführung bis zu 36 unterschiedliche Leiter zwischen 0,5 und 6 mm² und übernimmt Ablängen, Abisolieren, Aderendhülsen-Montage und Beschriftung innerhalb einer Maschine; die fertigen Drähte lassen sich sortiert oder als Kettenbündel ausgeben. Rittal nennt für diesen Prozess eine bis zu 15-fache Beschleunigung gegenüber manueller Konfektionierung – eine Herstellerangabe, kein unabhängig gemessener Wert. [S02; S28] Komax verfolgt mit der Zeta-Familie denselben Schritt: Die Zeta 620 G2 verarbeitet laut Hersteller Leitungen von 0,5 bis 6 mm² und stellt bis zu 24 Drahttypen automatisch bereit, die Zeta 630 erhöht diese Zahl auf bis zu 36 Varianten und wirbt mit bis zu 50 Prozent Zeitersparnis gegenüber dem Vorgängerprozess. [S06; S07] Für den Schaltschrankbau ist das bedeutsam, weil Automation hier nicht mehr an eine einzige Millionenserie gebunden ist: Digitale Engineeringdaten können auch für Losgröße 1 einen individuellen Drahtsatz erzeugen.
Der nächste Fortschritt ist digitaler Natur. EPLAN Pro Panel erzeugt einen 3D-Digital-Twin des Schaltschranks mit Positionen von Hutschienen, Kabelkanälen und Bauteilen sowie berechneten Leitungslängen und Routingpfaden; EPLAN Smart Production nutzt diese Daten anschließend als Assistenzschicht für Montage und Verdrahtung. [S04; S05] Der vorbereitete Leiter kann damit theoretisch bereits wissen, woher er kommt, wohin er muss, wie lang er ist und welchen Kanal er benutzen soll. Und trotzdem liegt der Draht noch nicht im Schaltschrank: Seit der SPS 2025 schließt Rittals Wire Handling System zusätzlich die Lücke zur Intralogistik, indem es vorkonfektionierte Leiter per Druckluft just-in-time zu bis zu vier Arbeitsplätzen transportiert – Leiter zwischen 0,5 und 6 mm², Längen von rund 220 bis 4.000 Millimetern, bis zu 80 Meter Distanz. [S03] Bemerkenswert ist dabei ein Satz aus der Produktkommunikation: Rittal erklärt ausdrücklich, dass das System künftig nicht nur menschliche Arbeitsplätze, sondern auch Verdrahtungsroboter versorgen könnte. [S03; S29] Damit ist praktisch die gesamte Kette bis zum Arbeitsplatz automatisierbar – und genau dort beginnt der schwierigste physische Schritt.
Der WAGO Wiring Bot: der erste kommerzielle Verdrahtungsroboter – und seine Grenze
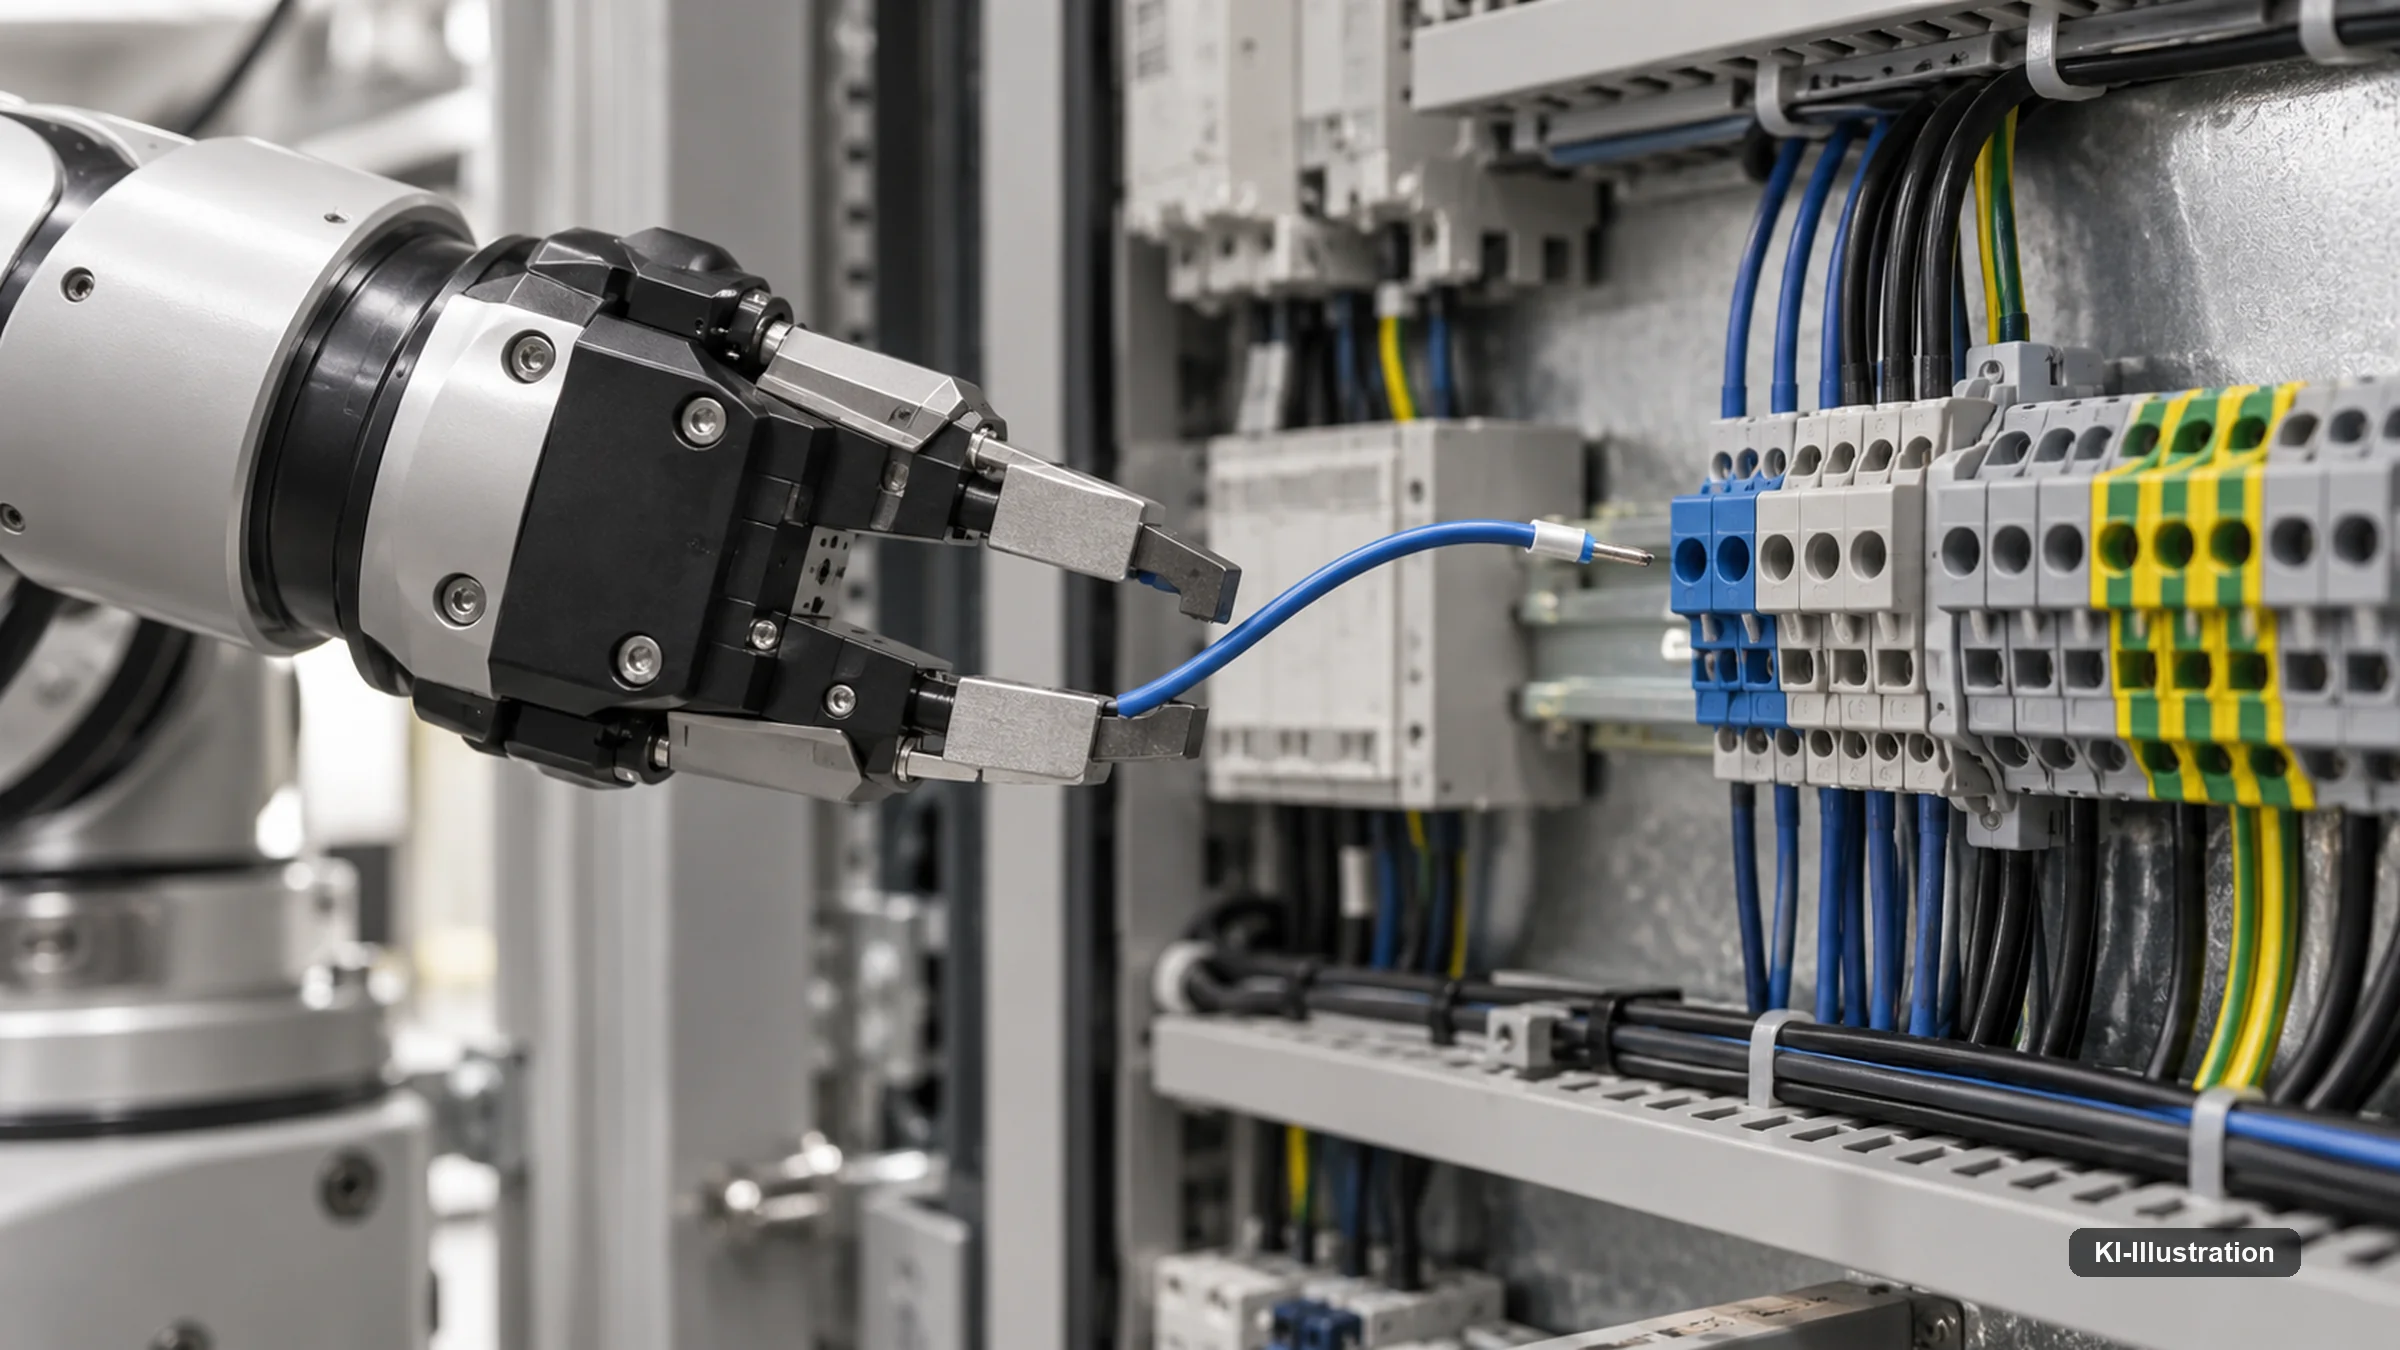
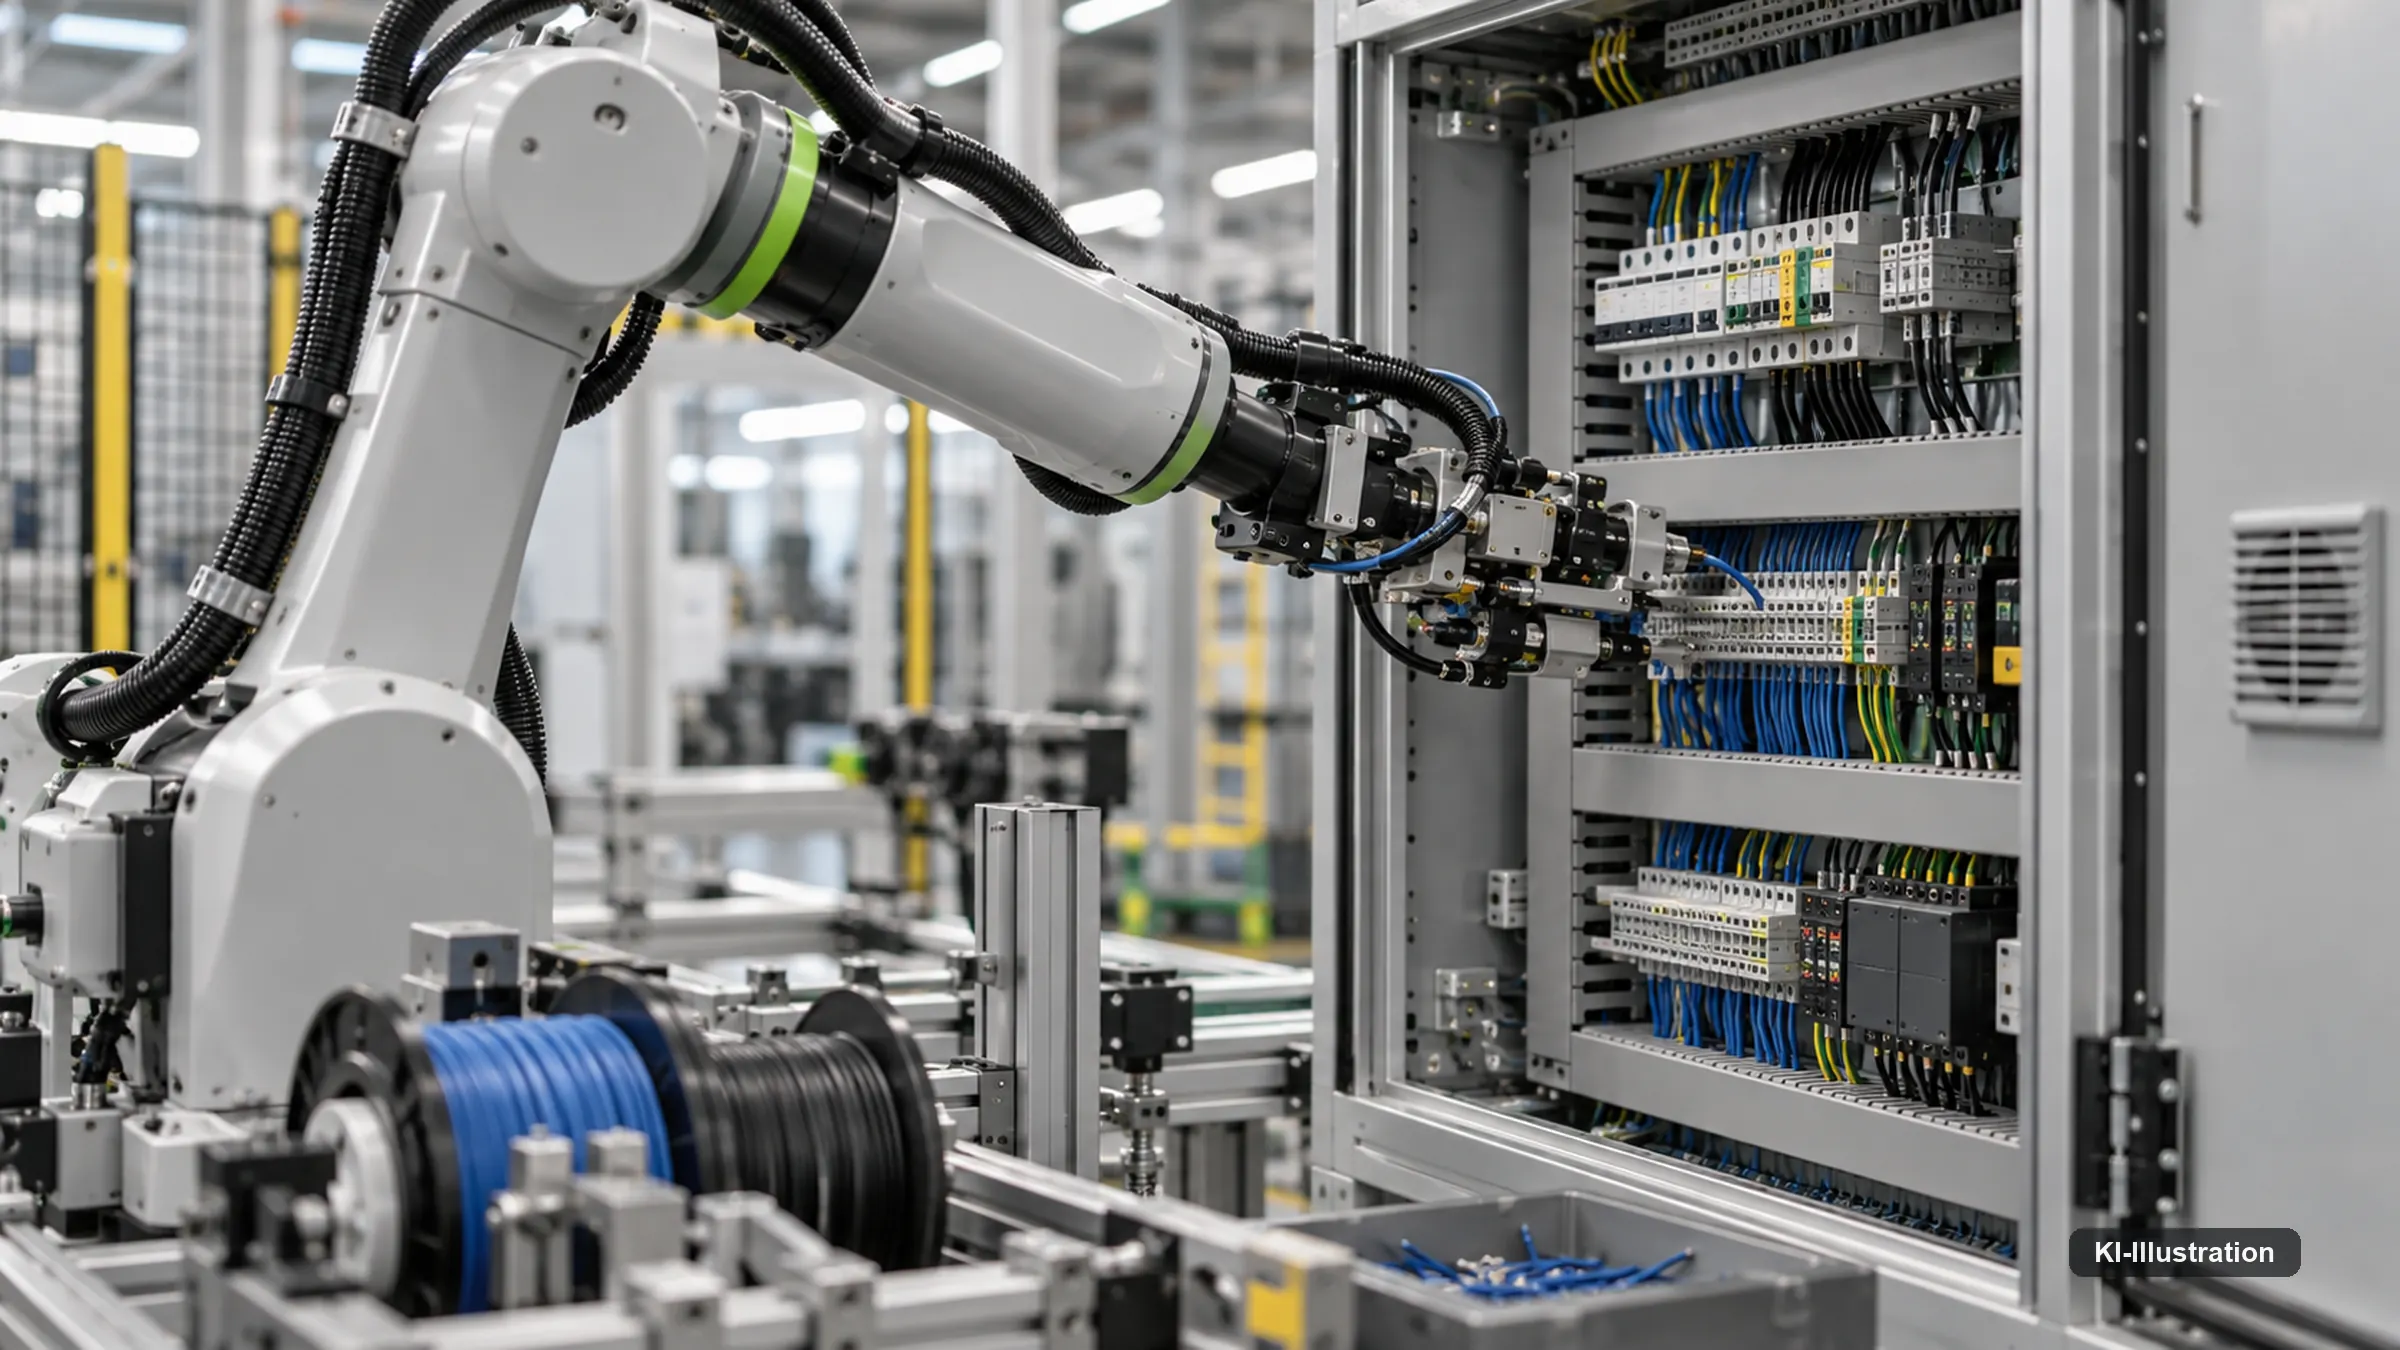
Dass dieser Schritt keine reine Zukunftsmusik mehr ist, zeigt WAGO mit einem bereits kommerziell erhältlichen, modularen Wiring Bot für den Schaltschrankbau. Der aktuelle WAGO Cabinet Wiring Robot ist laut Hersteller ein hochpräziser Portalroboter mit 4,5 Achsen, zwölf Werkzeugplätzen und bis zu sieben Schraubbits, der Schraub- und Federdruckanschlüsse verschiedener Hersteller bearbeitet. [S10] Die zugehörige Leitervorbereitungsstation hält bis zu 16 unterschiedliche Leiter vor und verarbeitet im beschriebenen System Querschnitte von 0,5 bis 2,5 mm² bei Längen zwischen 300 und 2.500 Millimetern: Auswahl, Ablängen, beidseitiges Abisolieren, Crimpen und optionales Markieren laufen automatisch, bevor ein Zugtest die Verbindung prüft und die Leitung erst nach bestandener Prüfung an Roboter oder Mitarbeiter übergeben wird. Für den robotischen Verdrahtungsteil selbst nennt WAGO unter 45 Sekunden pro Leiter, wobei Schraubverbindungen per Zugtest und Federanschlüsse kraft-momentenüberwacht geprüft werden und Kamera sowie Laser vor jedem Auftrag Soll- und Istposition vergleichen. [S10] Das klingt nach einem weitgehend gelösten Problem.
Die wichtigste Zeile der Dokumentation steht jedoch nicht bei den technischen Daten, sondern bei dem, was der Roboter ausdrücklich nicht übernimmt: Die zweite Seite des Drahts bereitet das System zwar vor, doch Kabelverlegung, Anschluss der zweiten Seite und Endkontrolle bleiben beim Menschen. [S10] WAGO selbst spricht von rund 60 Prozent weniger manueller Arbeitslast bei der einseitigen Verdrahtung in Verbindung mit der Leitervorbereitung – auch das ein Herstellerclaim, der sich ausdrücklich nicht auf die gesamte Verdrahtungszeit eines Schaltschranks übertragen lässt. [S09] Gerade diese Grenze macht das System technisch aufschlussreich, denn sie zeigt den Übergang von gut beherrschbarer Automation zu einem echten Physical-AI-Problem: Einen Leiter in eine bekannte Klemme einzuführen, ist beherrschbar. Ihn räumlich durch den gesamten Schrank zu führen und am anderen Ende sauber zu kontrollieren, ist deutlich schwieriger.
Warum ein Kabel für einen Roboter kein normales Werkstück ist
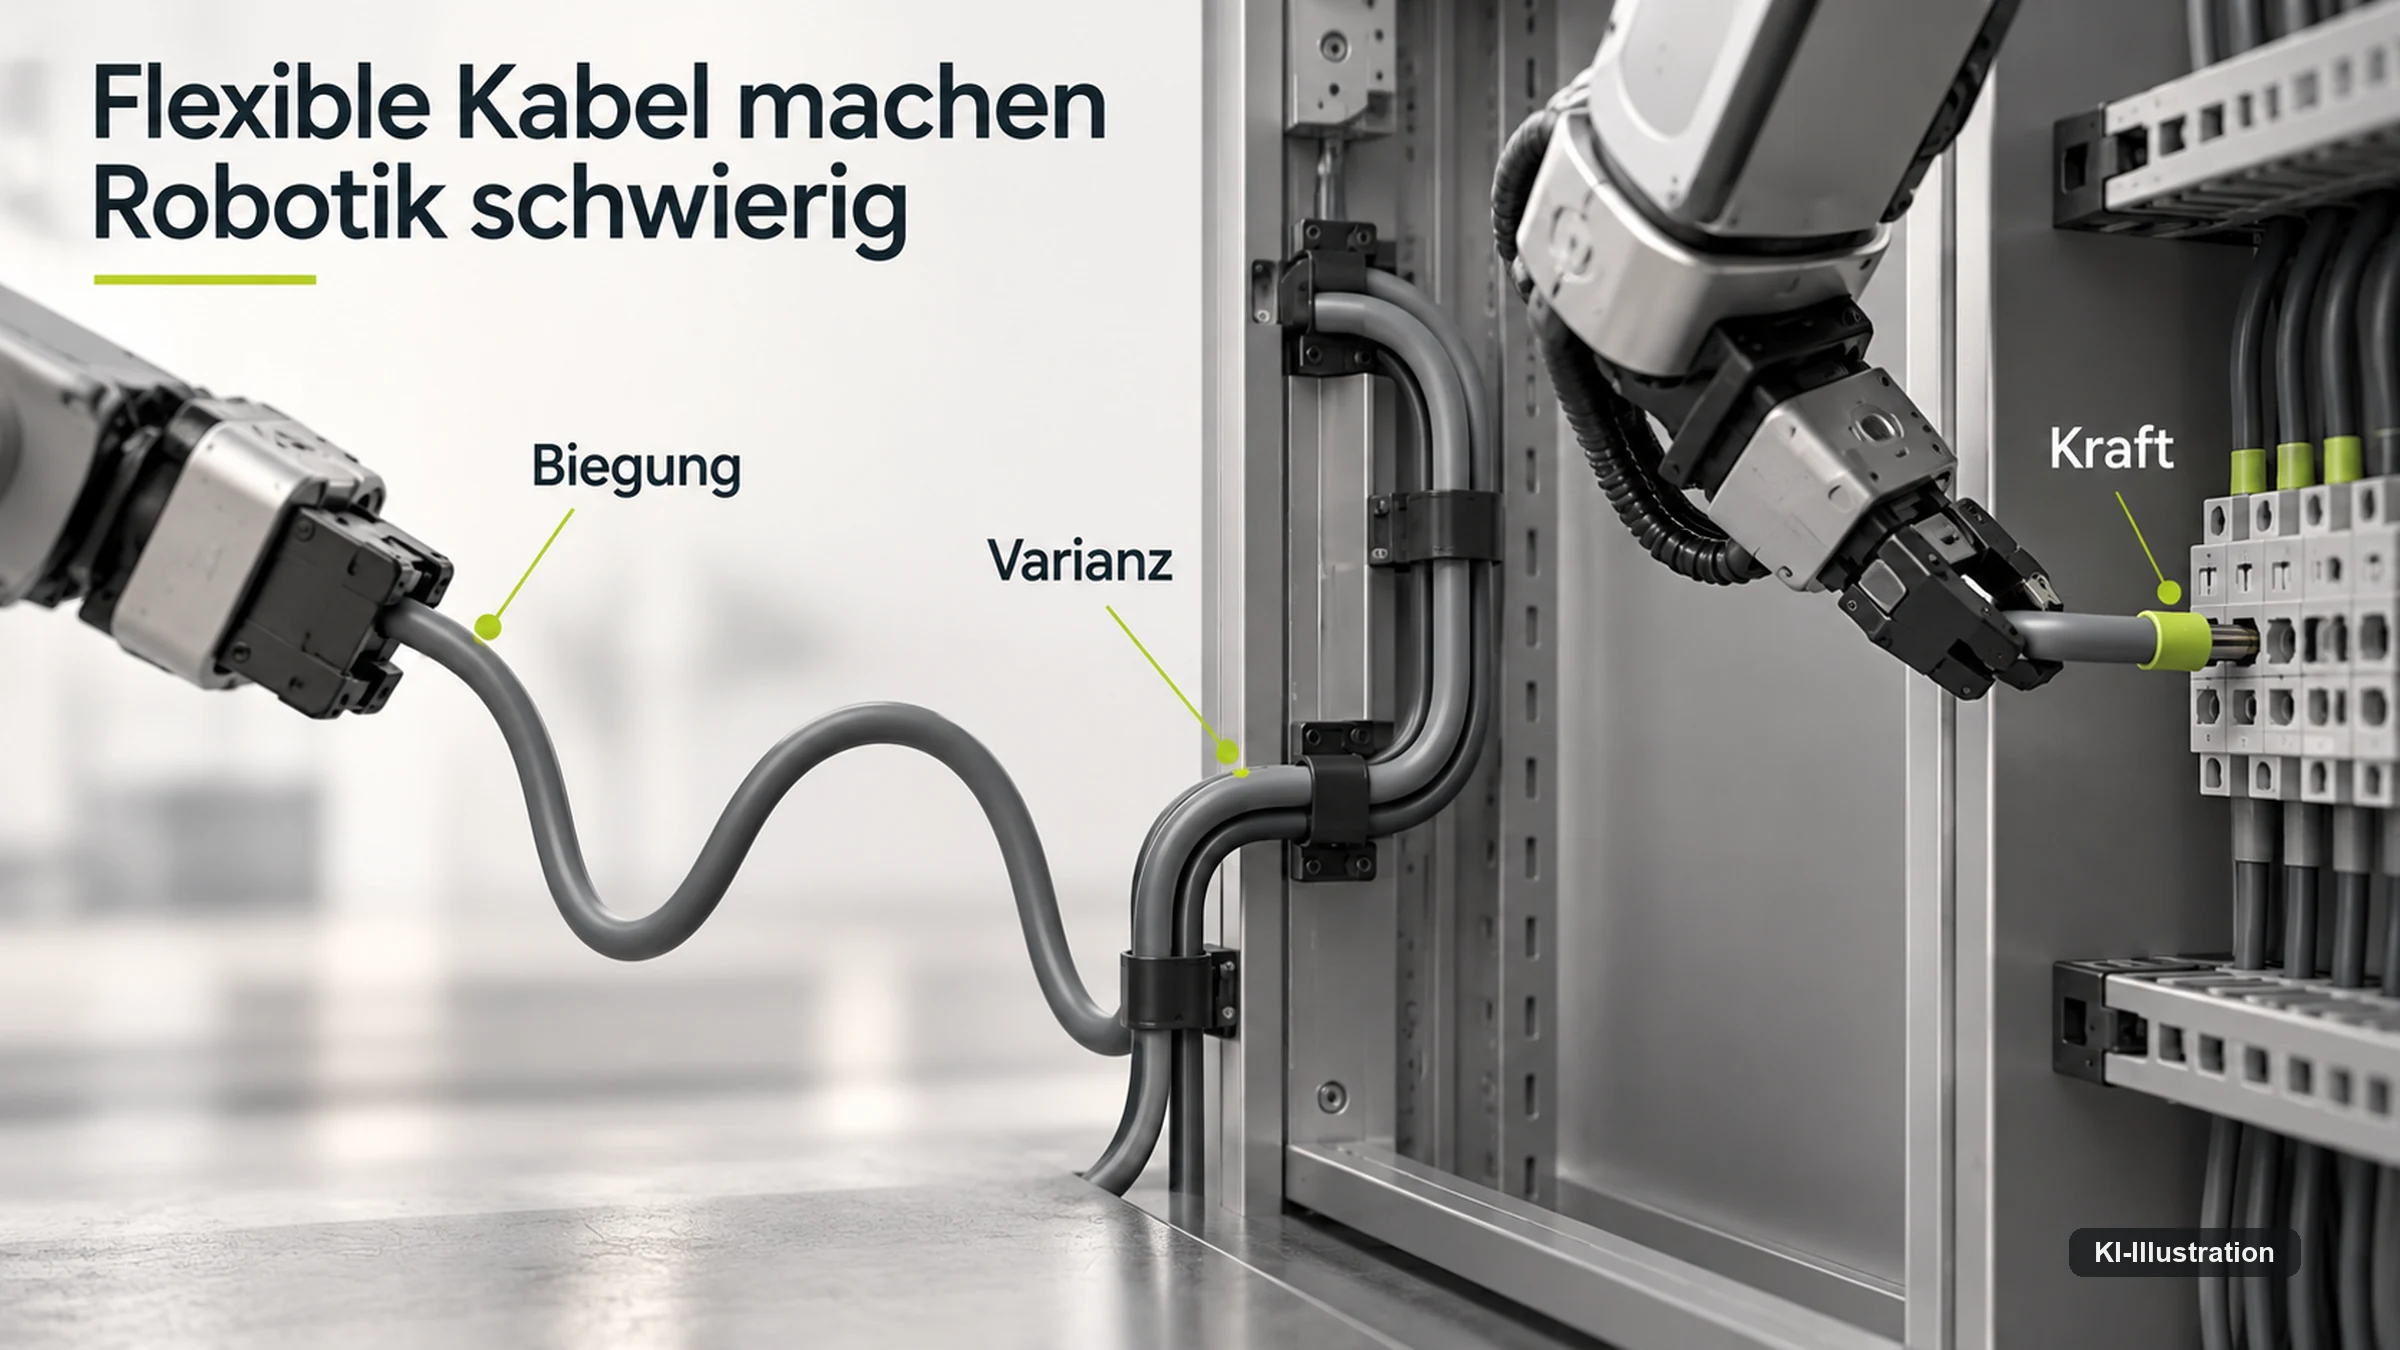
Um zu verstehen, warum ausgerechnet dieser zweite Schritt so schwerfällt, hilft ein Blick durch die Augen des Roboters. Ein starres Bauteil lässt sich vollständig über eine sechsdimensionale Pose fassen, drei Werte für die Position und drei für die Orientierung – doch bei einem 1,5 Meter langen Kabel stellt sich sofort die Frage, wo „die“ Orientierung überhaupt liegen soll: am linken Ende, am rechten, in der Mitte oder an einer Schleife dazwischen? Mathematisch ist ein Kabel eher eine räumliche Kurve, bei der jeder Abschnitt eine eigene lokale Lage besitzt und zusätzlich Biegung, Torsion, Spannung, Reibung und der jeweilige Materialzustand hineinspielen. Ein 2026 im International Journal of Robotics Research erschienener Survey hat mehr als 260 Arbeiten zu solchen Deformable Linear Objects ausgewertet und unterscheidet unter anderem elastische, plastische und elastoplastische Verhaltensweisen; elektrische Kabel können je nach Aufbau Eigenschaften mehrerer dieser Klassen gleichzeitig zeigen. [S14] Genau deshalb ist der Zustand eines Kabels nicht nur schwer zu erfassen, sondern auch schwer zu modellieren.
Hinzu kommt, dass ein Roboter einen Draht meist nur an ein oder zwei Stellen greifen kann, während die Leitung selbst über sehr viele Freiheitsgrade entlang ihrer Länge verfügt – ein Verhältnis, das in der Robotik als Unteraktuierung bezeichnet wird. Fährt der eine Greifer fünf Zentimeter nach oben, hängt das Ergebnis davon ab, wie weit der zweite Greifpunkt entfernt ist, wie steif der Leiter ist, ob er bereits an einer Kante anliegt, wie viel Spiel vorhanden ist und ob er im Greifer gleiten kann. Ein Bahnplaner, der für starre Bauteile entwickelt wurde, lässt sich deshalb nicht einfach auf Kabel übertragen. Beim eigentlichen Routing durch Kabelkanäle, um Komponenten herum und in enge Bereiche hinein wird es noch komplexer, weil die Leitung dabei gleichzeitig den Greifer, eine Kanalwand, andere Leitungen und später die zweite Klemme berührt. Jeder dieser Kontakte erzeugt Reibung, und Reibung macht die Zukunft pfadabhängig: Dass beide Drahtenden am selben Ort stehen wie im vorherigen Versuch, bedeutet nicht, dass der Draht dazwischen exakt dieselbe Form annimmt.
Der erwähnte DLO-Survey beschreibt Routing deshalb als eigene Manipulationsklasse, bei der ein Roboter nicht nur eine Zielform erzeugen, sondern Kontakte mit Fixtures, Umlenkpunkten und Öffnungen aktiv kontrollieren muss, während die Leitung gleichzeitig durch den Greifer gleiten kann. [S14] Ein 2025 erschienenes Paper von Monguzzi und Kollegen begegnet dem mit einem modellbasierten Verfahren samt Steifigkeitsschätzung und Replanning für Hindernisse, validiert an einem realen Wire-Harness-Fall. [S16] Auf der IEEE/ASME AIM 2026 zeigte ein anderes Team, dass sich ein Teil dieser nichtlinearen Freiheit reduzieren lässt, indem man das Kabel gezielt unter Spannung hält und es mit geometrischen Bewegungsprimitiven um Hindernisse führt. [S17] Der Gedanke dahinter ist wichtig für alles Weitere: Man muss die gesamte Kabelphysik nicht perfekt modellieren, wenn der Prozess so gestaltet wird, dass ein Teil der problematischen Freiheitsgrade gar nicht erst entsteht.
Wie Fraunhofer und die Ruhr-Universität Bochum das komplette Routing angehen
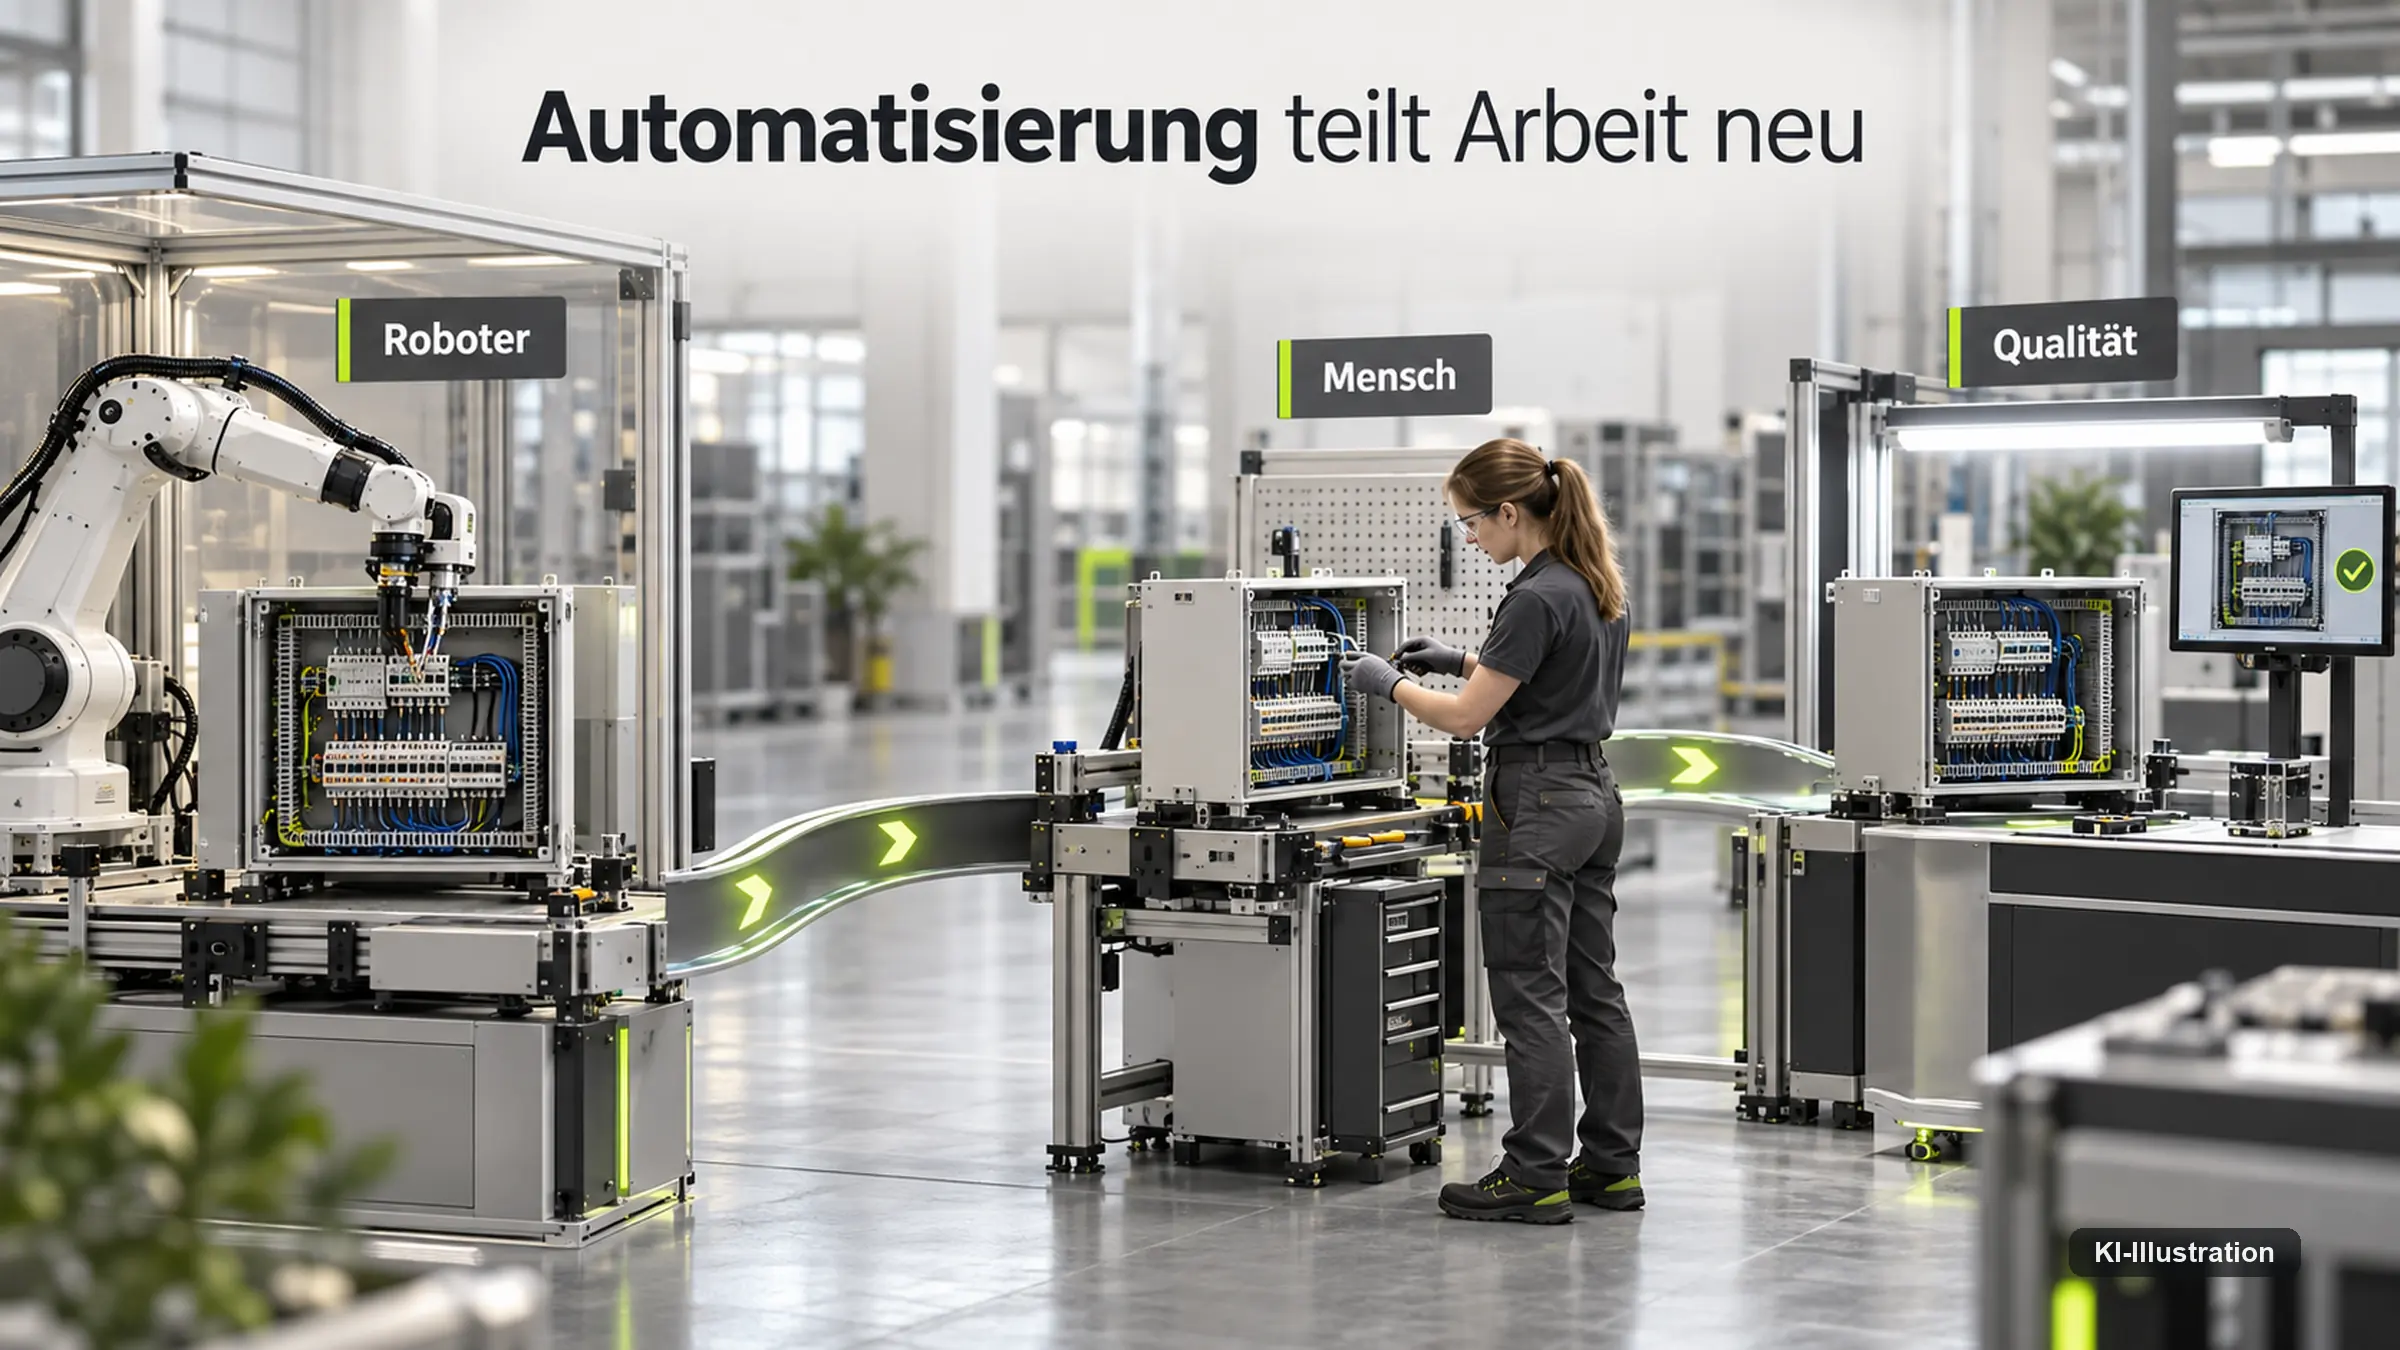
Genau dieses Prinzip – Freiheitsgrade gezielt einschränken statt sie vollständig zu beherrschen – verfolgt auch die Forschung zur Schaltschrankverkabelung selbst. Fraunhofer IPA entwickelte gemeinsam mit Rittal eine automatische Schaltschrankverkabelung mit zwei UR-Roboterarmen und der kraftgeregelten Software pitasc, bei der ein Arm den Leiter hält oder führt, während der zweite ihn in Position bringt. Fraunhofer beschreibt dafür Funktionen wie Finden, Straffen, Bereithalten, Verlegen, Stecken, Fixieren, Freifahren und Eintauchen. [S12] Der zweite Arm übernimmt damit Aufgaben, die sonst ein enorm komplexer Spezialgreifer erledigen müsste, und wird faktisch zu einem beweglichen Kabelmanagement.
Wie nah diese Idee 2026 bereits an ein vollständiges Routing herankommt, zeigt ein im Mai desselben Jahres veröffentlichtes Paper von Milan Brisse, Elias Milloch und Bernd Kuhlenkötter von der Ruhr-Universität Bochum. Ihre Verdrahtungszelle arbeitet mit zwei synchronisierten 6-Achs-Industrierobotern, zwischen denen der Verdrahtungsrahmen liegt. [S13] Am Drahtmagazin werden die Aderendhülsen bereits relativ zu den Greiferfingern definiert ausgerichtet, sodass die Roboter die Orientierung des Drahtendes von vornherein kennen, statt sie aufwendig visuell rekonstruieren zu müssen – klassisches Design for Automation, das Unsicherheit reduziert, statt sie mit mehr Intelligenz zu kompensieren. Der Hauptroboter übernimmt den ersten Anschluss, das eigentliche Routing und die Bewegung zum Zielbereich, während der zweite Roboter eine definierte räumliche Beziehung zum ersten hält und seine Position an die verfügbare Leitungslänge anpasst, damit der Draht weder zu straff noch zu locker bleibt. Diese Slack-Tension-Regelung ist zentral, weil zu viel Spannung bereits verlegte Abschnitte wieder herauszieht oder Klemmen belastet, während zu viel Spiel unkontrollierte Schleifen erzeugt.
Aufschlussreich ist zudem, was die Bochumer Forscher bewusst nicht tun: Sie planen für den untersuchten Schaltschrank nicht jede Route über ein großes lernendes Modell, sondern identifizieren 24 deterministische Bewegungsmuster für typische Beziehungen zwischen Startklemme, Kabelkanälen und Zielklemme. [S13] Weil der Schaltschrank eine strukturierte Umgebung mit bekannten Achsen und definierten Klemmenpositionen ist, lässt sich diese Variantenvielfalt in Regeln übersetzen – deterministisches Planning ist dann leichter zu validieren, schneller und industriell einfacher zu betreiben als ein allgemeines KI-Modell. Weil digitaler Plan und reale Geometrie trotzdem nie exakt übereinstimmen, erfasst ein Laserscanner die tatsächliche Schrankgeometrie und korrigiert die Zielpositionen gegenüber dem Digitalmodell; ein Kraft-Momenten-Sensor unterstützt zusätzlich beim Einführen, und trifft die Aderendhülse die Öffnung nicht auf Anhieb, kann das System innerhalb eines definierten Suchradius erneut ansetzen, bevor ein Pull-Test die fertige Verbindung prüft. Über fünf wiederholt ausgeführte Verdrahtungspfade mit variierender Drahtlänge und variierendem Durchmesser benötigte der Prozess im Schnitt 45 Sekunden – etwa 20 Sekunden Drahtaufnahme und 25 Sekunden Platzierung –, eine 37-prozentige Reduktion gegenüber der zuvor untersuchten Ein-Roboter-Lösung; für die reine 25-Sekunden-Routingphase nennen die Autoren sogar 77 Prozent Zeitersparnis gegenüber einem Vergleichswert von 109 Sekunden für manuelles Routing und Planlesen ohne Drahtvorbereitung. [S13]
Diese 45 Sekunden dürfen allerdings nicht unbesehen neben die „unter 45 Sekunden pro Leiter“ von WAGO gelegt werden, denn beide Zahlen beschreiben unterschiedliche Prozesse. WAGOs kommerzielles System ist auf die einseitige Verdrahtung zugeschnitten, während der Bochumer Demonstrator Drahtaufnahme, Routing und beide Anschlüsse in einem Arbeitsgang umfasst. Gleiche Zahl, unterschiedlicher Umfang – solche Unterschiede verschwinden in Marketingvergleichen leicht, gehören für eine Investitionsentscheidung aber zwingend mit auf den Tisch.
Drei Fehlerarten zeigen, wo Verdrahtung schwieriger wird als Stecken
Aufschlussreicher als die reine Zykluszeit sind drei Störungen, die das Bochumer Team bei seinen Versuchen beobachtet hat. Die erste tritt auf, wenn die Aderendhülse die Klemmenöffnung nicht trifft – ein klassischer Precision-Insertion-Fehler, der durch Bauteiltoleranzen, Positionierungsabweichungen oder eine leichte Biegung des Drahtendes entstehen kann. Die zweite ist ein echtes DLO-Problem: Ein bereits korrekt platzierter Draht wird durch eine spätere Bewegung wieder aus dem Kabelkanal gezogen, weil eine veränderte Leitungsspannung im Nachhinein einen zuvor erfolgreichen Zustand zerstört. Die dritte zeigt sich, wenn sich der Draht an einer Kante verhakt und sich nicht vollständig im Kanal absetzt. [S13]
Diese drei Fehler erklären im Grunde den gesamten Unterschied zwischen „einen Leiter einstecken“ und „einen Schaltschrank vollständig verdrahten“. Gegen den ersten helfen präzise Positionierung, Bildverarbeitung, eine Prüfung vor dem Kontakt und kraftgeregeltes Einführen. Gegen den zweiten braucht der Roboter ein Modell von Spannung und Kabelzustand über die gesamte Länge, nicht nur an den beiden Enden. Gegen den dritten benötigt er eine Wahrnehmung von Kontakt und Geometrie entlang der gesamten Route sowie eine Strategie, um aus einer verhakten Situation wieder herauszukommen. Es ist dieselbe Grundarchitektur, die in der Robotik immer wieder auftaucht, wenn es um das präventive Erkennen von Fehlkontakten geht – hier nur auf ein flexibles Objekt erweitert. Der Roboter muss also nicht nur fragen, ob er die Klemme trifft, sondern auch, was der Rest des Drahts tut, sobald er diese Bewegung ausführt.
Stecken und Prüfen sind eigene Robotikprobleme
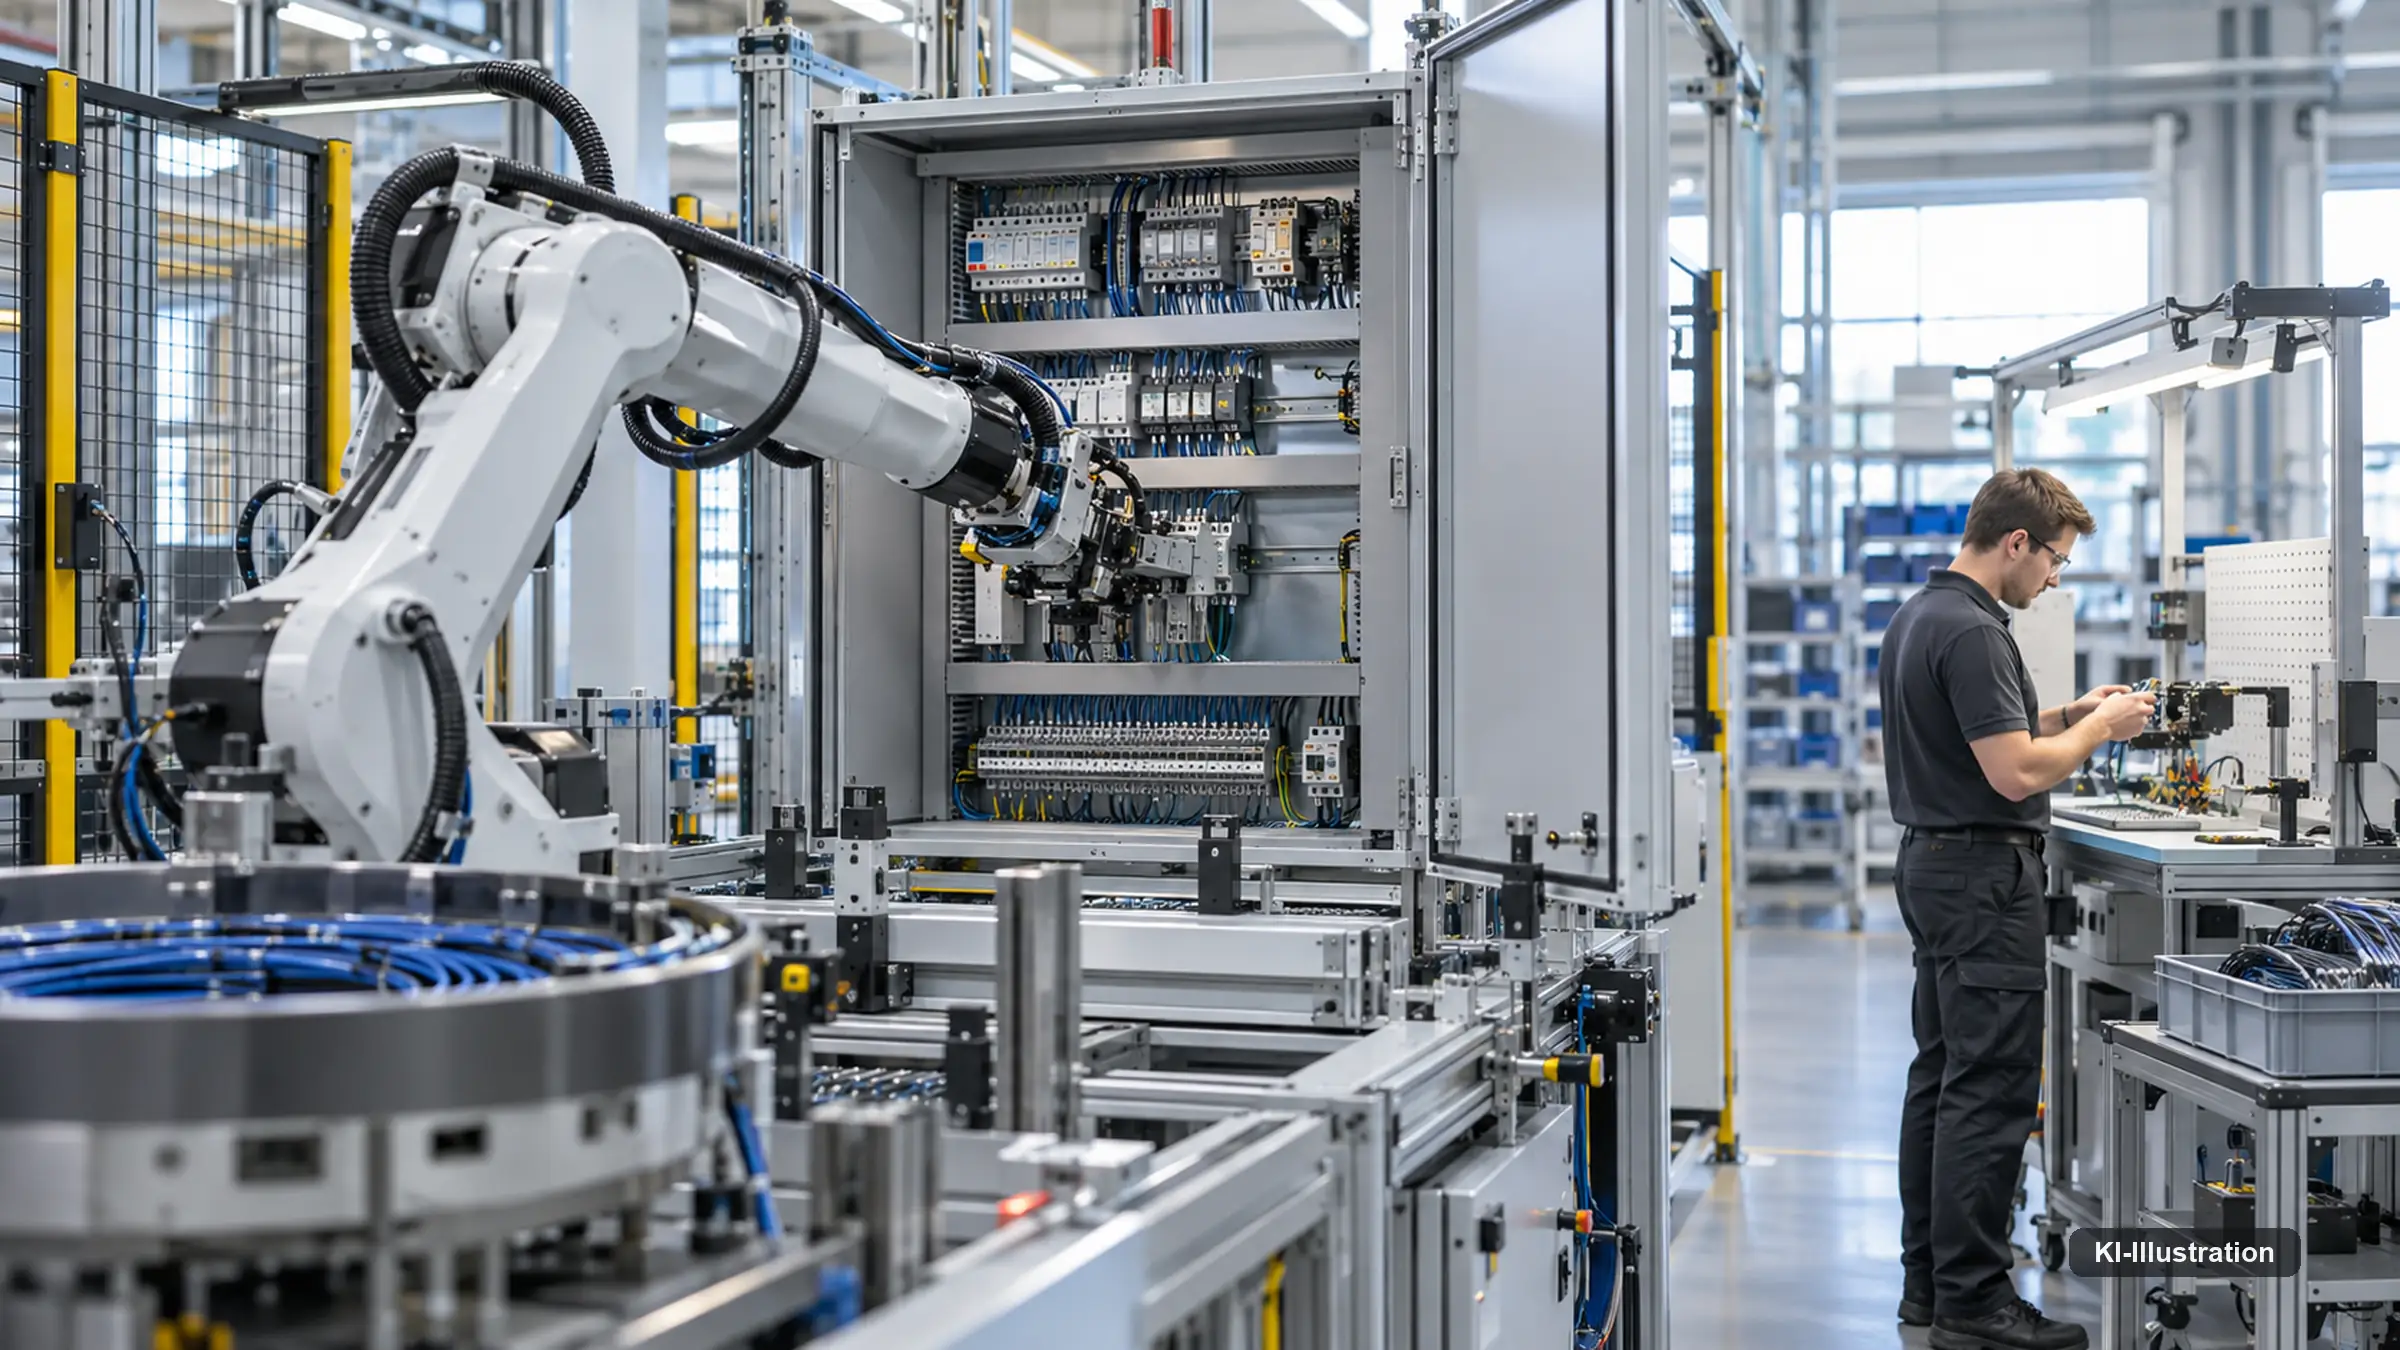
Selbst wenn das Routing vollständig gelöst wäre, bliebe der eigentliche Anschluss ein eigenständiges Problem. Eine Aderendhülse oder ein Kontakt muss präzise auf eine kleine Öffnung ausgerichtet werden, obwohl sich das freie Drahtende minimal biegen kann, der Greifer nicht direkt am Einführpunkt hält und die Kamera durch Bauteile oder den Greifer selbst verdeckt sein kann. 2026 haben Caporali und Kollegen in IEEE/ASME Transactions on Mechatronics dafür Vision und Tastsensorik kombiniert: Eine Stereokamera schätzt die volle 6D-Pose des Pins, sensorisierte Greiferfinger überwachen den Einführprozess lokal, und nach dem Einsetzen folgt ein Pull-Test; die Autoren zeigen den Ansatz an zwei realen Connector-Assembly-Aufgaben. [S18] Für Schaltschränke bestätigt das eine allgemeine Regel der industriellen Manipulation: global sehen, lokal fühlen, anschließend mechanisch verifizieren.
Auffällig ist, wie oft dieser Pull-Test in unabhängigen Ansätzen wiederkehrt – WAGO prüft vorbereitete und angeschlossene Leiter mechanisch, die Bochumer Forschungsanlage nutzt eine Zugprüfung nach der Insertion, und auch die Connector-Arbeit von 2026 verifiziert auf diese Weise. [S10; S13; S18] Der Grund ist einfach: Der Roboter muss nicht nur wissen, dass er eine Bewegung ausgeführt hat, sondern dass die Verbindung wirklich hält. In klassischen Robotikdemonstrationen endet eine Aufgabe häufig, sobald die Zielpose erreicht ist – in der Produktion reicht das nicht, weil ein Stecker geometrisch „drin“ aussehen und trotzdem elektrisch oder mechanisch falsch sein kann. Physical AI wird in der Industrie erst dann wertvoll, wenn Aktion und Qualitätsnachweis zusammenwachsen.
Digital Twin ist nicht dasselbe wie Robot Twin
EPLAN Pro Panel liefert heute sehr detaillierte Fertigungsinformationen zu Komponentenposition, Kabelkanal, Hutschiene, Drahtlänge und Routingweg. [S04] Für einen Menschen reicht das meist aus, weil er intuitiv versteht, wo sich eine Öffnung befindet, wie er den Draht halten muss und wie stark er drücken darf. Ein Roboter braucht diese Information entweder explizit oder muss sie sensorisch rekonstruieren – für eine universellere Verdrahtungsrobotik wären deshalb zusätzliche semantische Produktdaten hilfreich: der exakte Connection Point, die Einführachse, ein zulässiger Annäherungskegel, die nötige Betätigungskraft, Werkzeugzugänglichkeit, Greiferfreiraum und die erwartete Kraft-Weg-Signatur beim Einführen. Das ist der Unterschied zwischen einem Digital Twin für das Engineering und einem Robot Twin für die Manipulation, und dieser Unterschied ist heute noch nicht geschlossen.
Interessant ist ein scheinbarer Widerspruch zwischen Forschung und Produkt: In Entwicklungsberichten rund um robotische Verdrahtung wird die Qualität von 3D-Komponentendaten immer wieder als Engpass genannt, weil ein für die Konstruktion ausreichendes CAD-Modell nicht zwangsläufig genügend Informationen für ein sicheres robotisches Einführen liefert. WAGO bewirbt seinen Wiring Bot dagegen ausdrücklich damit, dass innerhalb der vorgesehenen Anwendungen keine vollständige 3D-CAE-Planung nötig sei – einfache Leiterlisten und Tragschienendaten könnten ausreichen. [S10] Beide Aussagen sind richtig, weil die Systeme unterschiedliche Skalierungsstrategien verfolgen: WAGO beschreibt bevorzugte Anwendungen mit relativ standardisierten Komponenten, offenen Tragschienen- oder Montageplattensituationen und klarer Machbarkeitsprüfung; Kamera und Laser gleichen dabei bekannte Strukturen ab, Werkzeuge und Verbindungstechniken sind vorqualifiziert, und die Prozessfolge ist bewusst eingeschränkt. [S11; S32] Der Roboter muss dadurch nicht jede beliebige Welt verstehen, sondern arbeitet in einem kleingehaltenen Lösungsraum.
Soll ein System dagegen beliebige Engineer-to-Order-Schaltschränke vollständig verdrahten, wächst die Aufgabe dramatisch: mehr Hersteller, mehr Anschlussarten, mehr Kabelkanäle und Störkonturen, mehr Leiterquerschnitte und Varianten. Dann braucht der Roboter entweder deutlich reichhaltigere Komponenten- und Prozessdaten oder erheblich stärkere Wahrnehmung und Manipulationsintelligenz – oft beides, wodurch Datenqualität selbst zu einer eigenen Automatisierungsinvestition wird. Die eingangs erwähnte Branchenstudie von 2024 stützt diesen Zusammenhang: Höhere Produktionsautomation tritt dort nicht unabhängig vom Digitalisierungsgrad auf, weil datenintensive Schritte wie Verdrahtung und Montage erst dann profitieren, wenn das Engineering die passenden Informationen überhaupt erzeugt. [S01]
Ready-to-robot wird zum Produktmerkmal
Nicht nur der Roboter kann sich dem Problem anpassen – auch die Verbindungstechnik selbst lässt sich robotergerecht gestalten. WAGO zeigt bereits, dass sowohl Schraub- als auch Federanschlüsse robotisch verarbeitet werden können, doch die Prozesskomplexität unterscheidet sich: Ein Schraubanschluss verlangt vom Roboter das passende Bit, eine präzise Werkzeugpositionierung, eine Drehbewegung und meist eine Drehmomentüberwachung, während sich ein Feder- oder Push-in-Anschluss stärker auf eine einzige definierte Einführbewegung reduzieren lässt. [S10] Weidmüller geht mit seiner SNAP-IN-Technologie noch weiter und bezeichnet sie ausdrücklich als „ready-to-robot“: Der Anschluss wird offen bereitgestellt, der Leiter direkt eingeführt, die Verbindung rastet ein, und akustische sowie visuelle Signale zeigen den Verbindungszustand an. Für flexible Leiter ist bei den dafür vorgesehenen SNAP-IN-Produkten sogar eine direkte Verbindung ohne Aderendhülse möglich. [S20; S21; S22] Auch die Klemmenserie OMNIMATE 4.0 wird ausdrücklich mit Blick auf automatisierte Verdrahtung und offene Anschlussstellen weiterentwickelt. [S23]
Marketingbegriffe wie „ready-to-robot“ sollten Sie vorsichtig lesen, denn ein robotergerechter Anschluss macht noch keinen autonom verdrahteten Schaltschrank – er verändert aber das Problem spürbar. Jeder entfallene Werkzeugwechsel, jede klarere Einführachse, jeder eindeutig definierte Verbindungsstatus und jede reduzierte Greiferoperation macht die Automation robuster, ähnlich wie bei robotergerecht gestalteten Gebäuden, bei denen die Umgebung an den Roboter angepasst wird, statt einen Roboter zu bauen, der jede Umgebung improvisierend bewältigt. Für den Schaltschrank bedeutet das eine offene Arbeitsseite, standardisierte Hutschienenpositionen, gut zugängliche Klemmen, einheitliche Einführrichtungen, robotergerechte Verbindungstechnik und eine produktive Fertigungsreihenfolge. WAGO selbst nennt hierzu einen pragmatischen Ansatz: Schränken vormontierte Kabelkanäle den Arbeitsraum des Roboters ein, lässt sich die Reihenfolge umdrehen – erst verdrahten, dann die Kabelkanäle montieren. [S10; S32] Was banal klingt, ist im Kern Design for Robotic Assembly.
Ein weiterer, konsequenter Schritt in dieselbe Richtung besteht darin, gar nicht mehr im engen, fertigen Gehäuse zu arbeiten: Tragschienen werden außerhalb des Schaltschranks bestückt, der Roboter verdrahtet sie in einer offenen, gut zugänglichen Station, und erst danach wird das vorverdrahtete Modul eingebaut. WAGO nennt dieses Prinzip explizit für Serienmaschinenbau und vorkommissionierte Schienenwagen. [S10; S32] Es wirkt, weil es die räumliche Komplexität reduziert: Der Roboter benötigt schlankere Greifer, die Kamera sieht besser, Kollisionen werden seltener, und der Draht selbst lässt sich leichter kontrollieren.
Was die Kabelbaumindustrie und Fraunhofers AuCA über die Grenzen zeigen
Wie generell dieses Problem ist, zeigt ein Blick über den Schaltschrank hinaus in die Fahrzeugkabelbaumfertigung, die zwar nicht identisch, aber ein guter Realitätscheck ist. Ein 2026 veröffentlichtes Review zu robotischer Wire-Harness-Montage kommt zu dem Ergebnis, dass mehr als 90 Prozent der Prozessaufgaben in dieser Fertigung weiterhin von Menschen ausgeführt werden – bei einem Objekt, das mit mehreren Ästen, Steckern, Clips, unterschiedlichen Längen und wechselseitigen Abhängigkeiten sogar noch schwieriger zu handhaben ist als ein einzelner Schaltschrankdraht. [S15] Kabelmanipulation ist damit kein Nischenproblem des Schaltschrankbaus, sondern eine generelle Automatisierungsgrenze in Automotive, Luftfahrt, Elektronik und Energietechnik.
Fraunhofer IWU verfolgt mit AuCA (Automated Cable Assembly) einen radikal anderen Ansatz, der genau an dieser Grenze ansetzt: Statt einen bereits losen Kabelsatz kompliziert zu greifen und zu verlegen, kommt der Leiter aus einem Endlosreservoir, ein robotisch geführtes Werkzeug legt ihn direkt auf dem Bauteil ab und fixiert ihn punktuell mit thermoplastischem Material, sodass aus einem frei deformierbaren Objekt Schritt für Schritt ein fixiertes Bauteil entsteht. Das System kombiniert dabei Kabelablage und Kontaktierung und nutzt unter anderem zertifizierte Standard-Crimpwerkzeuge, kraftgesteuertes Crimpen und das Einsetzen von Kontakten in Steckergehäuse. [S19] Das ist kein Schaltschrankautomat, aber konzeptionell aufschlussreich, weil es eine dritte Strategie neben „der Roboter beherrscht die Physik besser“ und „die Verbindungstechnik wird robotergerechter“ zeigt: Bleibt die Manipulation eines deformierbaren Objekts zu schwierig, lässt sich mitunter der Fertigungsprozess selbst so ändern, dass das Objekt gar nicht erst so viele Freiheitsgrade bekommt.
Warum Normen nicht verschwinden, nur weil ein Roboter verdrahtet
Automation endet nicht beim erfolgreichen Einstecken, denn die elektrische und mechanische Qualität einer Verbindung muss am Ende stimmen, unabhängig davon, ob ein Mensch oder ein Roboter sie hergestellt hat. Für Crimpverbindungen ist dafür die Norm IEC 60352-2:2024 einschlägig, die lötfreie Crimpverbindungen innerhalb ihres definierten Anwendungsbereichs mit allgemeinen Anforderungen, Prüfmethoden und praktischen Hinweisen regelt. [S24] Für Niederspannungs-Schaltgerätekombinationen sind je nach Produkt und Anwendung die entsprechenden Teile der IEC-61439-Reihe relevant: IEC 61439-1:2020 legt die allgemeinen Regeln fest, IEC 61439-2:2020 die spezifischen Anforderungen für Power Switchgear and Controlgear Assemblies. [S25; S26] Für die elektrische Ausrüstung von Maschinen bleibt IEC 60204-1:2016 samt Amendment 1:2021 der zentrale internationale Referenzpunkt. [S27] Keine dieser Normen ist ein Verdrahtungsroboterstandard, und genau das ist die entscheidende Aussage: Übernimmt ein Roboter den Prozess, verschwinden die Qualitätsanforderungen nicht, sondern die Automation muss sie reproduzierbar erfüllen und dokumentieren. Bereits heute gilt für eine solche Zelle, sofern sie als Maschine im Sinn der noch geltenden Maschinenrichtlinie 2006/42/EG einzustufen ist, eine CE-Kennzeichnungspflicht als Herstellererklärung; die EU-Maschinenverordnung 2023/1230 löst diese Richtlinie ab dem 20. Januar 2027 ab. CE bleibt dabei stets Herstellererklärung, kein Gütesiegel, und ersetzt keine der genannten Produktnormen.
Langfristig dürfte gerade die Dokumentationspflicht zum eigentlichen Vorteil robotischer Verdrahtung werden, nicht allein die Taktzeit. Jede Verbindung kann dann einen eigenen digitalen Datensatz erzeugen: welcher Draht, welche Charge, welche Crimpdaten, welche Zielklemme, welche Soll- und welche Istroute, welches Kraftprofil beim Einführen, welches Schraubmoment, ob Pull-Test und elektrische Prüfung bestanden wurden und mit welchem Softwarestand der Roboter zu diesem Zeitpunkt lief. Damit entsteht etwas, das manuell nur mit hohem Aufwand erreichbar ist: eine vollständig rückverfolgbare Prozessqualität auf Verbindungsebene – ein Vorteil, der sich erst über die Zeit auszahlt, aber möglicherweise größer ist als jede Zykluszeitverbesserung.
Wann lohnt sich robotische Verdrahtung?
Wer investieren will, stellt diese Frage meist als eine einzige. Tatsächlich verbergen sich darin zwei sehr unterschiedliche Entscheidungen – die automatisierte Drahtvorbereitung einerseits und die robotische Verdrahtung samt Routing andererseits –, und beide haben 2026 eine völlig unterschiedliche Beleglage. Acht Systeme aus diesem Feld lassen sich klar nach ihrem tatsächlichen Automatisierungsgrad ordnen, unabhängig davon, was ihr Marketingname suggeriert.
| System | Status | Was es automatisiert | Grenze | Einordnung |
|---|---|---|---|---|
| Rittal Wire Terminal WT C | IM VERKAUF | Ablängen, Abisolieren, Crimpen, Beschriften, Sortieren für bis zu 36 Leitertypen (0,5–6 mm²) | kein freies Routing | Herstellerangabe: bis 15-fach schneller, Amortisation ab 300 Schränken/Jahr in rund 2,5 Jahren |
| Komax Zeta 620 G2 / 630 | IM VERKAUF | wie Rittal, 24 bzw. 36 Leitertypen, 0,5–6 mm² | kein freies Routing | Herstellerangabe: bis 50 % Zeitersparnis bei Zeta 630 |
| Rittal Wire Handling System | IM VERKAUF | Just-in-time-Transport vorkonfektionierter Leiter zu bis zu vier Arbeitsplätzen | keine Kontaktierung | laut Rittal explizit auf künftige Verdrahtungsroboter vorbereitet |
| WAGO Cabinet Wiring Robot | IM VERKAUF | Leitervorbereitung plus einseitige robotische Verdrahtung, unter 45 s/Leiter | Routing, zweite Seite und Endkontrolle bleiben beim Menschen | Herstellerangabe: rund 60 % weniger manuelle Arbeitslast bei diesem Teilprozess |
| Fraunhofer IPA / Rittal (pitasc) | PROTOTYP | kraftgeregelte Zwei-Arm-Verkabelung: Finden, Straffen, Verlegen, Stecken, Fixieren | keine belegte Turnkey-Lösung | Forschungsdemonstrator |
| Ruhr-Universität Bochum (Zwei-Roboter-Zelle) | PROTOTYP | Drahtaufnahme, komplettes Routing, beidseitiger Anschluss, Pull-Test | Fehler bei Insertion, Snagging, Pull-out beobachtet | 45 s im Schnitt je Verdrahtungsvorgang, Paper-Benchmark |
| Weidmüller SNAP IN | IM VERKAUF | robotergerechtes Klemmendesign, werkzeugfreies Einführen, Statusrückmeldung | kein vollständiger Verdrahtungsroboter | reduziert Prozesskomplexität für andere Systeme |
| Fraunhofer IWU AuCA | PROTOTYP | prozessintegrierte Kabelablage aus Endlosreservoir mit Fixierung und Kontaktierung | anderer Produktionsprozess, kein Schaltschrank-Turnkey | umgeht freie DLO-Handhabung teilweise |
Zur Status-Spalte: IM VERKAUF heißt regulär bestell- oder beauftragbar mit Beleg, PROTOTYP heißt Forschungs- oder Demonstratorstand ohne Serienprodukt dahinter. Die Bochumer Zelle und die Fraunhofer-Demonstratoren sind damit technisch überzeugend, aber keine Kaufoption.
Für die automatisierte Drahtvorbereitung – also Ablängen, Abisolieren, Crimpen, Beschriften und die Bereitstellung am Arbeitsplatz – lässt sich eine belastbare Faustregel formulieren, weil hier ein Hersteller tatsächlich eine Zahl nennt: Rittal gibt für sein Wire-Terminal-System eine Amortisation von rund 2,5 Jahren an, sofern ein Betrieb mindestens etwa 300 Schaltschränke pro Jahr fertigt – eine Herstellerangabe, keine unabhängig geprüfte Kalkulation, aber immerhin ein konkreter Anhaltspunkt. [S02; S28] Je höher die Stückzahl und je einheitlicher die verwendeten Leitungstypen, desto schneller amortisiert sich diese Stufe; bei kleinen, stark wechselnden Losgrößen verschiebt sich der Break-even nach hinten, ohne dass sich das ohne die Prozessdaten des eigenen Betriebs seriös in eine feste Jahreszahl fassen ließe.
Für die robotische Verdrahtung selbst veröffentlicht 2026 kein Hersteller eine vergleichbare Amortisationszahl. Was sich immerhin abschätzen lässt, ist die Größenordnung: Die Amortisationsdauer in Jahren ergibt sich näherungsweise aus der Investitionssumme geteilt durch die jährlich eingesparten Personalstunden multipliziert mit dem Stundensatz. Nehmen wir dafür, rein zur Veranschaulichung und ohne Anspruch auf eine reale Herstellerzahl, einen Betrieb an, der 400 Schaltschränke pro Jahr fertigt und für die einseitige Verdrahtung samt Drahtvorbereitung im Schnitt zwei Stunden Personalzeit je Schrank einplant. Greift dort die von WAGO für diesen Teilprozess genannte Ersparnis von rund 60 Prozent, sinkt die Personalzeit auf knapp 48 Minuten je Schrank; bei 400 Schränken im Jahr ergeben sich daraus rund 480 eingesparte Personalstunden, bei einem angenommenen Stundensatz von 55 Euro also etwa 26.000 Euro Lohnkostenersparnis pro Jahr. [S09] Ob daraus eine Amortisation von zwei, vier oder sieben Jahren wird, hängt allein von der Investitionssumme für eine solche Zelle ab – und die nennt bislang kein Anbieter öffentlich. Das ist zugleich die ehrlichste Antwort auf die Ausgangsfrage: Die Faustregel lautet nicht „X Jahre“, sondern „lohnt sich umso eher, je mehr sich ein Betrieb der Serienfertigung mit hohem Wiederholgrad annähert“ – viele gleiche oder sehr ähnliche Schränke, standardisierte Klemmen, wenige Sonderfälle. Reine Losgröße-1-Fertigung mit wechselnden Komponenten und Kabelwegen amortisiert nach heutigem Stand meist nur die Drahtvorbereitung; das vollständige robotische Routing bleibt dort vorerst Forschungsstand.
Diese Faustregel lässt sich an der Automatisierungstiefe selbst ablesen, eingeteilt in sechs Stufen von reiner Handarbeit bis zu einer bislang nicht belegten Vollautomation – eine redaktionelle Einteilung, kein Branchenstandard.
| Stufe | Bezeichnung | Was passiert | 2026 verfügbar? |
|---|---|---|---|
| A0 | Manuell | Draht manuell konfektioniert, Papier- oder Bildschirmplan, Mensch verlegt und verbindet vollständig | Standard in vielen Betrieben |
| A1 | Digital unterstützt | Digital Twin und digitale Verdrahtungsanweisung, Mensch führt aus, Status digital dokumentiert | kommerziell verfügbar (EPLAN) |
| A2 | Automatisierte Drahtvorbereitung | Ablängen, Abisolieren, Crimpen, Beschriften, JIT/JIS-Bereitstellung (Just-in-Time/Just-in-Sequence), Mensch übernimmt das physische Routing | kommerziell breit verfügbar (Rittal, Komax) |
| A3 | Einseitige robotische Verdrahtung | Roboter kontaktiert definierte Anschlusspunkte automatisiert, zweite Seite und komplexes Routing bleiben beim Menschen | kommerziell verfügbar (WAGO) |
| A4 | Robotisches Routing | Dual-Arm, Tension-Management, Vision, Kraft-Momenten-Regelung, Kabelkanalrouting, beide Enden, Pull-Test | technisch gezeigt, nicht kommerziell (Fraunhofer, Ruhr-Universität Bochum) |
| A5 | Adaptive Vollverdrahtung | beliebige Engineer-to-Order-Variante, automatische Erkennung realer Bauteillage, autonomes Recovery, elektrische Endprüfung | kein belastbarer Marktnachweis (Stand September 2026) |
Kommerziell erhältlich sind heute die Stufen bis A3, technisch gezeigt bis A4, und für A5 findet sich Stand September 2026 kein belastbarer Marktnachweis. Für die deutsche Branche mit ihrem hohen Anteil an Engineer-to-Order-Fertigung ist das keine Randnotiz, denn hier kann praktisch jeder Auftrag eine andere Montageplatte, eine andere Kabelführung und andere Zielpunkte mitbringen. Die Robotik muss deshalb nicht nur physisch flexibel sein, sondern die Programmierung muss möglichst automatisch aus den Engineeringdaten entstehen – weshalb EPLAN, Digital Twin und saubere Komponentenmodelle hier keine Nebenbedingung, sondern die eigentliche Voraussetzung für Losgröße 1 ohne manuelles Robot Teaching sind.
Welche Bauform sich lohnt, hängt schließlich am Anwendungsfall: Ein Portalroboter wie bei WAGO bietet hohe Steifigkeit und Wiederholgenauigkeit auf einem großen, flachen Arbeitsraum und passt gut zu Montageplatten mit überschaubarer Varianz. Zwei kooperierende Industrieroboter, wie sie Fraunhofer und die Ruhr-Universität Bochum zeigen, bringen mehr Freiheitsgrade und eine aktive Kontrolle beider Drahtseiten mit und eignen sich eher für komplexeres Routing, sind allerdings noch Forschungsstand. Ein Mensch-Roboter-Hybrid, bei dem der Roboter wiederholbare Anschlüsse übernimmt und der Mensch routet, Sonderfälle löst und prüft, dürfte 2026 für viele Engineer-to-Order-Betriebe der praktikabelste Zwischenschritt sein. Und eine prozessintegrierte Kabelablage nach dem Vorbild von AuCA lohnt sich vor allem dort, wo Produktdesign und Fertigung ohnehin gemeinsam neu gestaltet werden können.
Fazit: Das Problem ist nicht der Draht, sondern seine Freiheit
Die Automatisierung des Schaltschrankbaus hat bereits einen bemerkenswerten Stand erreicht. Eine Maschine kann aus Engineeringdaten den richtigen Draht auswählen, ablängen, abisolieren, crimpen, beschriften, sortieren und inzwischen sogar automatisch zum passenden Arbeitsplatz schicken. WAGO automatisiert bereits kommerziell die einseitige Verdrahtung bestimmter Schaltschrank- und Verteilersituationen, während Fraunhofer und die Ruhr-Universität Bochum zeigen, dass zwei Roboter einen Draht aufnehmen, unter Spannung führen, aktiv durch Kabelkanäle routen und an beiden Enden anschließen können. Die Forschung zu deformierbaren linearen Objekten liefert dazu laufend bessere Modelle, Sensorik und Routingverfahren. Das Problem ist damit nicht unlösbar – aber es ist auch noch nicht gelöst.
Der Unterschied liegt an einem einzigen Übergang: Solange der Draht mechanisch geführt wird, ist er ein gut beherrschbares Produktionsteil; sobald er frei wird, wird er zu einem physikalischen System, bei dem Quelle, Ziel und Länge allein nicht mehr genügen. Der Roboter muss dann den Zustand einer flexiblen Linie kontrollieren, die nur an wenigen Punkten gehalten wird und gleichzeitig mit Kanten, Kanälen, Klemmen und bereits verlegten Leitern interagiert. Genau deshalb wird der nächste Automatisierungsschritt nicht von einem einzelnen genialen Greifer kommen, sondern aus dem Zusammenspiel mehrerer Bausteine: hochwertige Engineeringdaten, robotergerechte Verbindungstechnik, kontrollierte Drahtbereitstellung, ein zugängliches Schaltschrankdesign, Bildverarbeitung, Kraft-Momenten-Regelung, Tastsinn, Dual-Arm- oder Portalrobotik, eine intelligente Verlegereihenfolge und automatische Qualitätssicherung.
Für die Investitionsentscheidung heißt das: Wer viele ähnliche Schränke in hoher Stückzahl baut, kann die automatisierte Drahtvorbereitung schon heute mit einer belastbaren Herstellerzahl kalkulieren und die einseitige robotische Verdrahtung als nächsten, kommerziell verfügbaren Schritt prüfen. Wer dagegen im Kern Engineer-to-Order fertigt, investiert zunächst besser in die Digital-Twin- und Datenqualität, die jede spätere Automatisierungsstufe erst ermöglicht. Der Gewinner in diesem Feld wird deshalb wahrscheinlich nicht der Hersteller mit dem geschicktesten Roboter sein, sondern derjenige, der Draht, Klemme, Digital Twin und Fertigungsprozess so zusammenbringt, dass der Roboter möglichst wenig improvisieren muss. In der Industrie zählt am Ende nicht maximale Geschicklichkeit, sondern maximale Prozesssicherheit – und darüber entscheidet beim Schaltschrank ausgerechnet eines der unscheinbarsten Bauteile der gesamten Fabrik: ein flexibler Draht.
Können Roboter einen Schaltschrank 2026 bereits komplett verdrahten?
Nein, nicht als serienreifes Produkt. WAGOs kommerzieller Wiring Bot deckt die einseitige Verdrahtung und die Leitervorbereitung ab, Routing, zweite Seite und Endkontrolle übernimmt weiterhin ein Mensch. Ein vollständiges robotisches Routing beider Enden zeigen bislang nur Forschungsdemonstratoren von Fraunhofer und der Ruhr-Universität Bochum.
Was genau automatisiert der WAGO Cabinet Wiring Robot?
Er bereitet Leiter zwischen 0,5 und 2,5 mm² vor und verdrahtet die erste Seite in unter 45 Sekunden pro Leiter, laut Hersteller mit rund 60 Prozent weniger manueller Arbeitslast für diesen Teilprozess. Kabelverlegung, Anschluss der zweiten Seite und Endkontrolle bleiben in der beschriebenen Konfiguration beim Menschen.
Warum ist Kabelrouting für Roboter schwieriger als das Einstecken selbst?
Ein Kabel lässt sich nicht wie ein starres Bauteil über eine feste Pose beschreiben, weil sich sein Zustand über die gesamte Länge verteilt und stark unteraktuiert ist. Sobald der Roboter an einem Ende zieht, verändert sich die Form an vielen anderen Stellen gleichzeitig, und jeder Kontakt mit Kanal, Kante oder Nachbarleitung erzeugt Reibung, die die weitere Bewegung schwerer vorhersagbar macht.
Sind die Zykluszeiten von WAGO und der Ruhr-Universität Bochum vergleichbar?
Nur mit Vorbehalt. WAGOs unter 45 Sekunden gelten für die einseitige Verdrahtung eines vorbereiteten Leiters, während die rund 45 Sekunden aus dem Bochumer Forschungspaper Drahtaufnahme, Routing und beide Anschlüsse umfassen. Gleiche Zahl, unterschiedlicher Prozessumfang – ein Vergleich ohne diesen Hinweis wäre irreführend.
Was bedeutet „ready-to-robot“ bei Klemmen wie Weidmüllers SNAP IN?
Der Begriff beschreibt eine Verbindungstechnik, bei der ein Leiter ohne Werkzeug eingeführt werden kann und die Verbindung akustisch oder visuell ihren Status meldet, bei bestimmten SNAP-IN-Produkten sogar ohne Aderendhülse für flexible Leiter. Das erleichtert die Automatisierung, ersetzt aber keinen vollständigen Verdrahtungsroboter.
Ab welcher Stückzahl lohnt sich automatisierte Drahtvorbereitung?
Rittal nennt für sein Wire-Terminal-System eine Amortisation von rund 2,5 Jahren ab etwa 300 Schaltschränken pro Jahr – eine Herstellerangabe ohne Gewähr, aber ein konkreter Anhaltspunkt. Je höher die Stückzahl und je einheitlicher die Leitungstypen, desto schneller amortisiert sich diese Automatisierungsstufe.
Wann lohnt sich robotische Verdrahtung einschließlich Routing?
Als Faustregel gilt: Je näher ein Betrieb an Serienfertigung mit hohem Wiederholgrad liegt, desto eher rechnet sich zunächst die automatisierte Drahtvorbereitung und danach die einseitige robotische Verdrahtung. Reine Losgröße-1-Fertigung mit wechselnden Komponenten amortisiert nach heutigem Stand meist nur die Drahtvorbereitung, weil kein Hersteller für das vollständige robotische Routing bislang eine Investitionssumme oder Amortisationszahl veröffentlicht.
Ersetzt ein digitaler Zwilling wie EPLAN Pro Panel die physische Planung für Roboter?
Nicht vollständig. EPLAN Pro Panel liefert Positionen, Leitungslängen und Routingpfade für das Engineering, doch ein Roboter braucht zusätzlich Informationen wie Einführachse, zulässigen Annäherungskegel und erwartete Kraft-Weg-Signatur. Diesen Unterschied zwischen einem Digital Twin für das Engineering und einem Robot Twin für die Manipulation schließen heutige Systeme noch nicht vollständig.
Welche Normen gelten weiterhin, wenn ein Roboter den Schaltschrank verdrahtet?
Crimpverbindungen richten sich weiterhin nach IEC 60352-2:2024, Niederspannungs-Schaltgerätekombinationen nach der IEC-61439-Reihe und die elektrische Ausrüstung von Maschinen nach IEC 60204-1. Keine dieser Normen ist ein Verdrahtungsroboterstandard; sie gelten unverändert, unabhängig davon, ob ein Mensch oder ein Roboter die Verbindung herstellt. Diese Einordnung ist redaktionell und keine Rechtsberatung.
Quellen & Stand: Bründl et al., Production & Manufacturing Research 2024 (Branchenstudie, 53 Interviews, 2.560 Beobachtungsstunden), Rittal Wire Terminal WT C und Datenblatt (15-fach/2,5 Jahre), Rittal Wire Handling System, EPLAN Pro Panel und EPLAN Smart Production, Komax Zeta 620 G2 und Zeta 630, WAGO Wiring Bot (60-%-Claim), WAGO Cabinet Wiring Robot (Technik) und Anwendungsgrenzen, Fraunhofer IPA pitasc, Brisse/Milloch/Kuhlenkötter, Ruhr-Universität Bochum, Springer 2026, DLO-Survey, International Journal of Robotics Research 2026, Wire-Harness-Review, Robotics and Autonomous Systems 2026, Monguzzi et al. 2025, IEEE/ASME AIM 2026, Caporali et al., IEEE/ASME Transactions on Mechatronics 2026, Fraunhofer IWU AuCA, Weidmüller SNAP IN, OMNIMATE 4.0, IEC 60352-2:2024, IEC 61439-1:2020, IEC 61439-2:2020, IEC 60204-1:2016+AMD1:2021. Herstellerangaben sind als solche gekennzeichnet und keine unabhängig geprüften Werte; das Rechenbeispiel zur Amortisation ist eine eigene, klar gekennzeichnete Modellrechnung ohne Anspruch auf eine reale Investitionssumme. Diese Einordnung ist redaktionell und keine Rechts- oder Anlageberatung. Stand: 19. September 2026.