Humanoide Roboter · Technikcheck
Von R2-D2 bis M3GAN: Welche Filmroboter heute wirklich funktionieren würden
Kurz gesagt: R2-D2 ließe sich heute bauen — der Körper ist ein Rollfahrzeug mit Werkzeugarmen, und Maschinen dieser Bauart fahren seit Jahren durch Lagerhallen. Für die Selbstständigkeit der Figur gilt das nicht. C-3PO scheitert dagegen schon am ersten Schritt, weil ein zweibeiniger Gang über Stunden bis heute kein gelöstes Problem ist. Darin liegt das Muster dieser Prüfung: Das Kino hat die Software der Roboter besser vorhergesehen als ihren Körper. Am weitesten realisiert ist deshalb ausgerechnet eine Figur ohne Beine, GERTY 3000 aus Moon — ein Arm an einer Deckenschiene mit einem Gesicht auf dem Bildschirm, der nichts von dem tun muss, was schwer ist. T-1000 und Optimus Prime scheitern dagegen nicht an der Technik, sondern an der Physik.
Nach dem Abspann bleibt oft dieselbe Frage hängen: Wie weit ist das eigentlich noch weg? Manche dieser Bilder sind hundert Jahre alt und sehen immer noch nicht alt aus. Filmroboter altern anders als Technik. Der Maschinenmensch aus Metropolis kam am 10. Januar 1927 im Berliner Ufa-Palast am Zoo ins Kino, und er sieht bis heute aus wie ein Versprechen.
Wie weit die Wirklichkeit davon entfernt ist, zeigt ein Datenblatt eines Herstellers, der seine Angaben öffentlich ausweist. Boston Dynamics gibt für die angekündigte Produktionsversion von Atlas vier Stunden Akkulaufzeit an, dazu 30 Kilogramm Dauerlast und 56 Freiheitsgrade, also 56 einzeln ansteuerbare Gelenkbewegungen. Vier Stunden sind keine Schicht. Eine Filmfigur, die tagelang durch eine Wüste stapft, ist deshalb weiter weg, als es die Bewegungsvideos vermuten lassen.
Auf diese Frage gibt es zwei geläufige Antworten, und beide liegen daneben. Wer die Filmbilder für bald erreichbar hält, unterschätzt, wie schwer ein einzelner Schritt ist; wer jeden Fortschritt als Spielerei abtut, übersieht Maschinen, die längst Schichten in Fabriken absolviert haben.
Auffällig ist nicht, dass die Filme danebenlagen, sondern wo: Sprache, Bilderkennung und künstliche Persönlichkeit haben sie ziemlich genau getroffen. Den Körper haben sie gründlich unterschätzt.
Warum das Kino die Software besser traf als den Körper
HAL 9000 aus 2001 hat keinen Körper. Er besteht aus Kameras, Mikrofonen, einer Stimme und dem Zugriff auf die Systeme eines Raumschiffs. Er ist die einzige Figur dieser Auswahl ohne jeden Körper und muss deshalb nichts von dem tun, was am Körper schwer ist. Über HAL als Entscheidungssystem — was er verfolgt, warum, und woran ein solches System heute scheitert — wird hier nicht vertieft; das nimmt sich der Technikcheck zur Film-KI vor.
Der Grund dafür ist banal und wird trotzdem selten ausgesprochen. Sprache und Bilder liegen als Daten vor, in gewaltiger Menge, sauber wiederholbar und ohne Konsequenz bei einem Fehlversuch. Ein Modell darf beim Training beliebig oft danebenliegen, ohne dass etwas zerbricht, während ein Greifarm, der übt, Dinge zerbricht.
Beim Sehen lässt sich der Sprung datieren. Ein Netz gewann 2015 die Klassifikationsaufgabe des ImageNet-Wettbewerbs mit einer Top-5-Fehlerquote von 3,57 Prozent: In über 96 Prozent der Fälle stand das richtige Objekt unter den ersten fünf Vorschlägen. Fünf Jahre zuvor lag der beste Wert bei 28,2 Prozent, ein eigens dafür geschulter Mensch bei 5,1 Prozent. Für den jeweils ersten Vorschlag fielen die Quoten deutlich schlechter aus, und es handelt sich um einen Forschungsstand von 2015, nicht um ein Marktversprechen.
Beim Hören sieht es ähnlich aus. Auf dem Switchboard-Testsatz erreichte ein Forschungssystem 2017 eine Wortfehlerrate von 5,1 Prozent, während die menschliche Vergleichsmarke je nach Transkriptionsprotokoll bei 5,1 bis 5,9 Prozent liegt. Auf dem schwierigeren Teil derselben Sammlung, Gesprächen zwischen Vertrauten, blieben die Maschinen damals deutlich hinter Menschen zurück. Gelöst ist Spracherkennung damit nicht, für den Eindruck eines Gesprächs reicht sie aber längst.
Auch die künstliche Persönlichkeit ist im Kino früh richtig eingeschätzt worden. Was eine Figur wie Ava aus Ex Machina glaubwürdig macht, ist nicht Wissen, sondern Timing: eine Pause an der richtigen Stelle, eine Rückfrage, ein Themenwechsel. Solche Muster lassen sich aus Sprachdaten lernen, weil sie in den Daten stecken. Ihr Körper ist die schwerere Hälfte — dieselbe Hürde wie beim Maschinenmenschen von 1927. Ob ihre Täuschung eine Absicht ist oder ein gelerntes Muster, ist eine Frage an das Entscheidungssystem, nicht an den Körper.
Die Wirkung entsteht aus beobachtbarem Verhalten, aus einer überzeugend simulierten Persönlichkeit. Über ein Innenleben sagt das nichts. Der Film selbst behandelt die Frage als offen, und die Technik hat darauf ohnehin keine Antwort.
Sobald etwas angefasst werden muss, endet die Ähnlichkeit abrupt. Die Software für Wahrnehmung und Bewegung, in der Fachsprache Physical AI, hat es nicht mit Bildern und Sätzen zu tun, sondern mit Reibung, Gewicht und dem eigenen Fehler von vor zwei Sekunden. Wie groß dieser Abstand ist, lässt sich an einem einzigen Handgriff ablesen: Der Abgleich zwischen Filmidee und den Geschicklichkeitsdisziplinen in Peking nimmt sich das Schneiden vor.
Warum der Körper das harte Problem ist
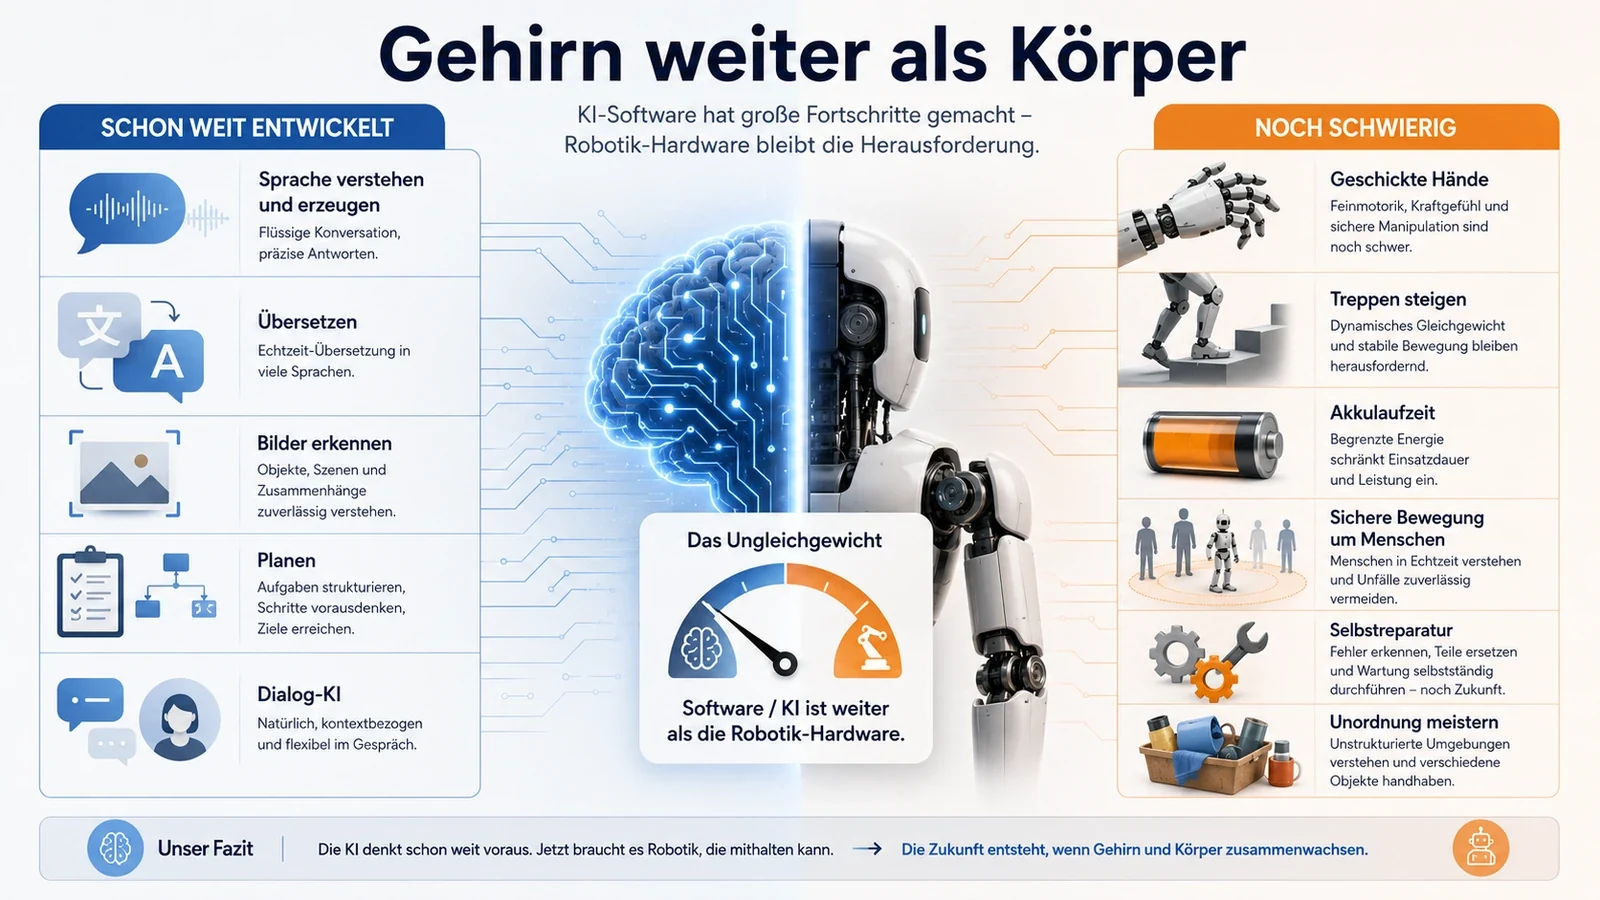
Zweibeinig zu gehen heißt, ständig zu fallen und den Fall in der letzten Zehntelsekunde abzufangen. C-3PO tut das nebenbei, stundenlang, auf Sand, in Gängen, im Gedränge. Dieser beiläufige Dauerbetrieb ist die Hürde, nicht die Bewegung an sich: Auf einer geraden Bahn laufen Humanoide inzwischen erstaunlich schnell, wie der Roboterwettbewerb in Peking im August 2026 gezeigt hat. Wie ein Körper aussehen kann, der nie für Physik entworfen wurde, zeigt Disneys Olaf-Roboter.
Die stillere Grenze ist der Strom. Jedes Kilogramm mehr braucht stärkere Antriebe, stärkere Antriebe brauchen mehr Energie, und mehr Energie bedeutet schwerere Akkus. Boston Dynamics nennt für Atlas deshalb einen selbsttätigen Batteriewechsel in weniger als drei Minuten — eine Herstellerangabe zu einem angekündigten Gerät, und zugleich ein Hinweis darauf, wie eng die Energiefrage ist. Keine Filmfigur außer WALL·E hat je ein Ladeproblem.
Ähnlich unterschätzt wird die Hand. Eine menschliche Hand hat rund 20 ansteuerbare Freiheitsgrade und dazu einen Tastsinn, der Rutschen bemerkt, bevor das Auge es sieht. Robotergreifer arbeiten meist mit zwei bis fünf Fingern und deutlich gröberer Rückmeldung, und jeder zusätzliche Finger bringt Kabel, Getriebe und Ausfallpunkte mit. Deshalb gibt es Roboter, die eine Kiste sicher stapeln, aber kaum welche, die ein Handtuch falten.
Wie viel eine sortierte Umgebung ausmacht, zeigen die ausführlichsten öffentlich genannten Betriebszahlen. Figure 02 legte bei BMW in Spartanburg über 90.000 Blechteile ein und kam auf mehr als 1.250 Betriebsstunden, in einer Zehn-Stunden-Schicht von Montag bis Freitag. Dieser Einsatz endete am 19. November 2025, die Baureihe hat der Hersteller ausgemustert; am selben Standort begann am 25. Juni 2026 ein anderes Projekt mit dem Nachfolgemodell, zu dem diese Zahlenreihe nicht gehört. Agility Robotics gibt für Digit mehr als 65.000 Betriebsstunden an, erreicht über Einsatzzusagen an neun Kundenstandorten. Das sind Unternehmensangaben aus Pilotbetrieb und keine unabhängigen Messungen — und beides sind Hallen mit Regalen, Ladungsträgern und Bodenmarkierungen.
Ein Wohnzimmer hat davon nichts. Dort liegt der Gegenstand jeden Tag woanders, das Licht wechselt, und die Katze steht im Weg.
Wie groß dieser Unterschied ist, merkt man an einer Kleinigkeit. In einer Halle steht jede Palette an derselben Stelle, weil jemand dafür bezahlt wird, dass sie dort steht. In einer Wohnung sorgt niemand für Ordnung, und der Roboter bekommt keine zweite Chance auf den Griff, weil das Glas dann bereits auf dem Boden liegt.
Woran die Branche deshalb arbeitet, sind Vision-Language-Action-Modelle, die aus Anweisung und Kamerabild direkt Bewegung erzeugen. Wie weit das Greifen damit ist, zeigt ein Forschungsmodell von Physical Intelligence: π0.6 erreichte 52 Prozent vollständigen Erfolg bei 72 Prozent Aufgabenfortschritt. Ein herkömmliches Modell, das nur Bild und Sprache verarbeitet, kam im selben Test auf 0 Prozent Erfolg und 9 Prozent Fortschritt. Für die Filmfrage heißt das: Jede zweite Aufgabe wird nicht fertig, und das unter günstigen Bedingungen. Der Abstand zum herkömmlichen Modell ist enorm, das Testfeld aber selbst kuratiert, mit je Aufgabe angepassten Modellen.
Wie man ein Roboter-Video liest
Wer diese Grenzen kennt, sieht Roboter-Videos anders an. Was müsste eines zeigen, damit es ein echter Schritt Richtung C-3PO wäre? Die Frage lässt sich beantworten, und sie ist nützlicher als jede Einschätzung, ob ein Clip beeindruckend aussieht. Am Anfang steht dabei, welchen Reifegrad das Gezeigte überhaupt beansprucht.
| Stufe | Woran sie erkennbar ist | Beispiel |
|---|---|---|
| Routineeinsatz | Dieselbe Aufgabe täglich, über Monate, mit Ausfallzeiten und Wartung | Transportroboter in Lager und Intralogistik |
| Kundenpilot | Echter Kunde, begrenzte Dauer, begleitendes Personal | Digit an Kundenstandorten, Herstellerangabe |
| Forschungsbetrieb | Feste Umgebung, Fachpersonal, kein Markt | drei würfelförmige Astrobee-Roboter der NASA, seit 2019 auf der ISS, autonom oder ferngesteuert |
| Demonstration | Eine Aufgabe, gefilmt, oft geschnitten | Greifversuche mit Forschungsmodellen |
| Ankündigung | Datenblatt ohne Auslieferung | angekündigte Produktionsversion von Atlas |
Danach kommt die Frage, wer steuert. Teleoperation heißt, dass ein Mensch aus der Ferne eingreift oder den Roboter vollständig führt, und sie ist im Bild nicht zu erkennen. 1X beschreibt seinen vorbestellbaren Haushaltsroboter NEO ausdrücklich mit grundlegender Autonomie für frühe Käufer, ergänzt um einen Fachmann, der das Gerät zu vereinbarten Zeiten fernsteuert. Wer wissen will, was ein solches Gerät kostet und ob es überhaupt zu bekommen ist, findet das im Beitrag zum Kauf humanoider Roboter. Wie verbreitet Fernsteuerung im Markt insgesamt ist, steht im Überblick zum Reifegrad humanoider Roboter.
Fast ebenso wichtig ist die Bühne. Aufgeräumter Tisch, gleiche Objekte in gleicher Farbe, definierte Startpositionen, weiches Licht ohne Reflexe — jede dieser Bedingungen entfernt einen Teil des Problems, und zusammen entfernen sie fast das ganze. Dazu kommt der Schnitt: Ein Zeitraffer verbirgt Zögern, ein Schnitt verbirgt den Fehlversuch davor.
Unterschätzt wird die Zeitachse. Viele Aufnahmen laufen schneller, als sie aufgenommen wurden, manchmal um den Faktor zwei bis vier, und die Beschleunigung steht selten im Bild. Ein Roboter, der eine Tasse in zwölf Sekunden zum Spülbecken bringt, wirkt in halber Länge wie ein Haushaltshelfer. In Echtzeit wirkt er wie ein Prototyp, der nachdenkt.
Auch die Sprache verrät etwas. Formulierungen im Futur, Konjunktive und Absichtserklärungen markieren eine Ankündigung, auch wenn im Bild ein fertiges Gerät steht. Ein Datenblatt beschreibt, was ein Gerät können soll; eine Betriebszahl beschreibt, was es getan hat. Der Unterschied zwischen beidem ist oft ein ganzes Entwicklungsjahr.
Aussagekräftig wird ein Video erst durch das, was es nicht wegschneidet. Eine ungeschnittene Einstellung in Echtzeit, ein Gegenstand, den der Roboter vorher nicht gesehen hat, ein misslungener Griff und die Korrektur danach. Wer so etwas zeigt, ist tatsächlich ein Stück näher an C-3PO als jeder Rückwärtssalto.
Vier Stufen, zwei Urteile: die Auswahl im Überblick
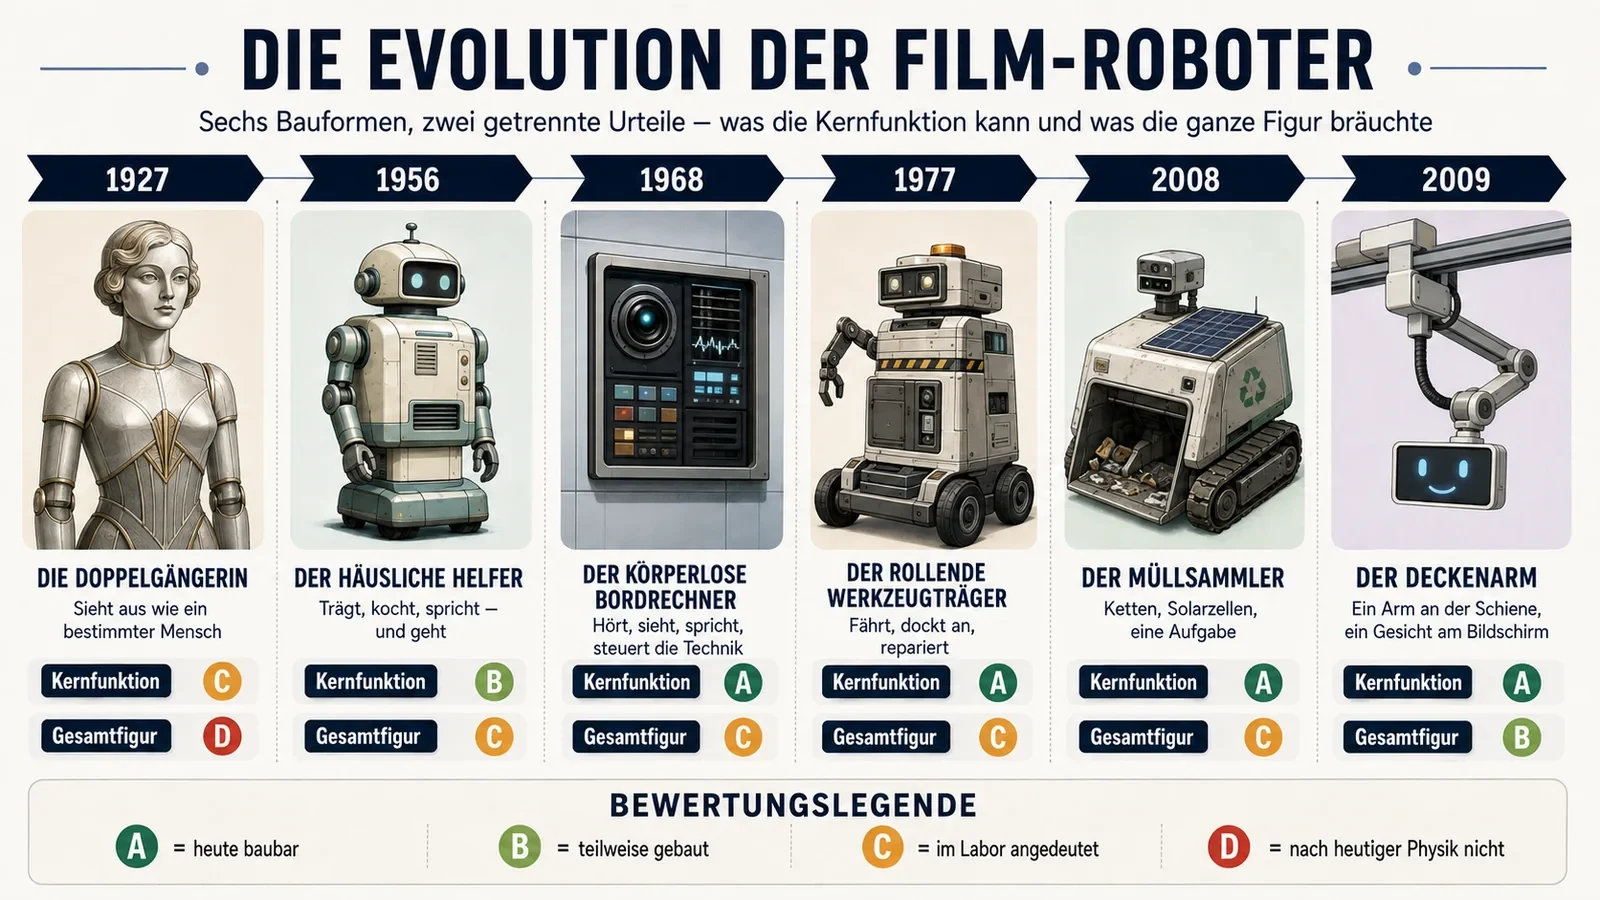
Zwei Urteile gehen bei Filmfiguren regelmäßig durcheinander. Das eine gilt der Kernfunktion, also dem, was die Figur im Kern tut. Das andere gilt der Gesamtfigur, wie sie im Film auftritt. R2-D2 zeigt, warum die Trennung nötig ist: Sein Fahrwerk ist Gegenwart, seine Selbstständigkeit nicht.
Die vier Stufen bedeuten: A heute baubar, es gibt arbeitende Maschinen, die das tun. B teilweise gebaut, als Pilot oder Prototyp, nicht im Regelbetrieb. C im Labor angedeutet, einzelne Demonstrationen ohne verlässlichen Betrieb. D nach heutiger Physik nicht, weil Material, Masse oder Energie im Weg stehen. Die dreizehn Figuren sind eine redaktionelle Auswahl und keine Rangliste, und die Stufen sind begründete Redaktionsurteile, keine Messung.
| Figur (Film, Jahr) | Kernfunktion | Gesamtfigur | Härteste Hürde |
|---|---|---|---|
| Maschinenmensch Maria (Metropolis, 1927) | C | D | Material und Bauweise |
| Gort (The Day the Earth Stood Still, 1951) | C | D | Fortbewegung |
| Robby (Forbidden Planet, 1956) | B | C | Strom und Ausdauer |
| HAL 9000 (2001, 1968) | A | C | Selbstständigkeit ohne Fernsteuerung |
| R2-D2 (Star Wars, 1977) | A | C | Selbstständigkeit ohne Fernsteuerung |
| C-3PO (Star Wars, 1977) | A | C | Fortbewegung |
| T-1000 (Terminator 2, 1991) | D | D | Material und Bauweise |
| Optimus Prime (Transformers, 2007) | D | D | Material und Bauweise |
| WALL·E (WALL·E, 2008) | A | C | Material und Bauweise |
| GERTY 3000 (Moon, 2009) | A | B | Selbstständigkeit ohne Fernsteuerung |
| Baymax (Big Hero 6, 2014) | B | C | Selbstständigkeit ohne Fernsteuerung |
| Ava (Ex Machina, 2015) | A | C | Material und Bauweise |
| M3GAN (M3GAN, 2023) | C | C | Hände und Greifen |
Ein Feld fehlt in der Spalte ganz rechts vollständig: Sehen, Hören und Sprechen. An der Wahrnehmung scheitert keine einzige dieser Figuren. Sie scheitern am Körper oder an der Selbstständigkeit.
In der Spalte Gesamtfigur steht kein einziges A. In der Spalte Kernfunktion steht es sechsmal. Dieser Abstand ist der ganze Befund: Filme setzen ihre Figuren aus lauter Fähigkeiten zusammen, die einzeln machbar sind, und werden dadurch unmöglich.
Auch diese Einteilung hat eine Schwäche, und sie gehört dazu. Eine Stufe beschreibt den Stand von heute, nicht die Schwierigkeit des Wegs dorthin. Zwischen B und A kann ein Jahr liegen oder ein Jahrzehnt, je nachdem, ob nur Stückzahl und Zuverlässigkeit fehlen oder ein ungelöstes Grundproblem im Weg steht.
1927 bis 1956: der Körper als Illusion
Am Anfang der Reihe steht die älteste und kühnste Behauptung. Der Maschinenmensch in Fritz Langs Metropolis wird zur Doppelgängerin einer bestimmten Frau, und dieser Trick ist bis heute der härteste. Eine Maschine, die als konkreter Mensch durchgeht, müsste Haut, Mimik und Gang gleichzeitig treffen. Animatronische Figuren beherrschen einzelne Teile davon, aber sie sitzen, und sie bewegen sich in kurzen Schleifen. Die Software wäre hier nicht das Problem.
Bemerkenswert ist die Umkehrung gegenüber heute. Der Film von 1927 hält den Körper für den einfachen Teil und die Seele für das Rätsel. Aus heutiger Sicht ist es genau andersherum: Das Sprechen, das Erkennen und die überzeugende Persönlichkeit sind weit gekommen, während Haut, Hand und Gang die offenen Baustellen sind.
Sieben Jahre später brachte das deutsche Kino den Roboter als Arbeitskraft auf die Leinwand: Der Herr der Welt von Harry Piel lief am 11. August 1934 in Berlin an und zeigt Maschinen für die Arbeit unter Tage. Die Angst vor der Ersetzung ist also älter als jeder reale Industrieroboter.
Gort steht 1951 für die entgegengesetzte Idee, den unverwundbaren Wächter. Sein Körper ist eine Panzerung. Panzerung ist Masse, und Masse muss getragen werden. Reale Sicherheit entsteht ohnehin anders als bei Gort — über Sensorik, Betriebsgrenzen und Abschaltwege, wie der Überblick zur Sicherheit autonomer Roboter zeigt.
Robby aus Forbidden Planet ist die häusliche Fassung derselben Epoche: Er trägt, kocht, spricht und geht. Jede dieser Fähigkeiten wäre für sich erreichbar, doch der Gang kostet den Rest. Wer Beine baut, muss Masse tragen, Masse braucht Energie, und Energie geht der Maschine nach Stunden aus. Robby ist die erste Figur, an der man das Muster sieht.
Die Gegenprobe: R2-D2 und WALL·E
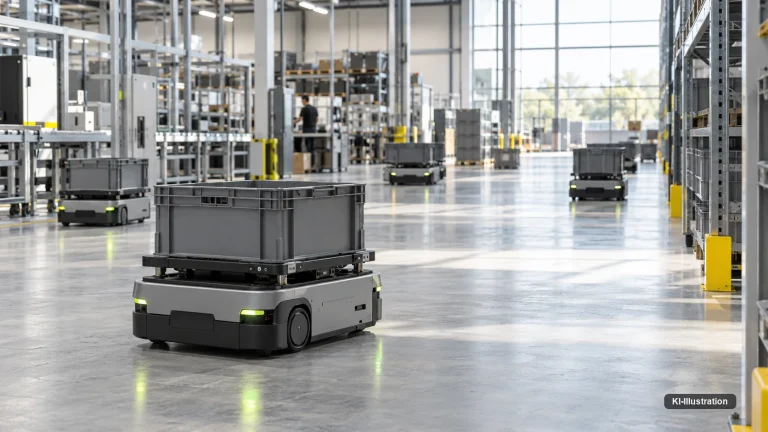
Zwei Figuren hat das Kino körperlich richtig getroffen. R2-D2 ist ein kompaktes Fahrzeug mit ausfahrbaren Werkzeugarmen, tiefem Schwerpunkt und ohne jedes Balanceproblem. Maschinen dieser Bauart arbeiten seit Jahren in der Intralogistik, wo autonome mobile Roboter Wege, Hindernisse und Übergaben eigenständig abwickeln. Ein Nachbau des Fahrwerks samt Werkzeugarmen wäre eine Ingenieursaufgabe, kein Forschungsprojekt.
Die Figur gewinnt fast alles allein durch ihre Bauform. Drei Stützpunkte statt zwei Beine bedeuten, dass kein Rechner ständig das Gleichgewicht halten muss; die Energie, die ein Humanoid ins Stehen steckt, geht hier vollständig in Antrieb und Werkzeug. Wer heute einen Roboter für einen realen Betrieb beschafft, kauft aus demselben Grund fast immer ein Fahrzeug und keinen Zweibeiner.
Das Gesamturteil fällt trotzdem anders aus. R2-D2 dockt an fremde Systeme an, versteht deren Zustand, schätzt Lagen ein und handelt ohne Auftrag — der Kopf ist hier das Problem, nicht der Körper.
WALL·E funktioniert nach demselben Prinzip: Ketten statt Beine, Solarzellen statt Kabel, eine einzige Aufgabe. Müll erkennen und sortieren ist heute Anlagengeschäft; AMP gibt für seine Sortieranlage über 90 Prozent Rückgewinnung der Zielmaterialien an, allerdings ohne Datumsangabe des Herstellers. Der Unterschied zur Filmfigur liegt in der Richtung: Bei der Anlage läuft das Material am Greifer vorbei, bei WALL·E fährt der Greifer zum Material.
Was der Film zu weit denkt, ist die Zeit. Siebenhundert Jahre Betrieb ohne Werkstatt, mit Ersatzteilen aus dem eigenen Fundus — das ist kein Autonomieproblem. Das ist Verschleiß. Dichtungen altern, Lager laufen aus, Akkuzellen verlieren Kapazität.
Wo die Physik Nein sagt: T-1000 und Optimus Prime
Bis hierhin ging es um Grenzen, die sich verschieben lassen. Beim T-1000 endet die Technikdiskussion. Ein Material, das binnen Sekunden zwischen flüssig und klingenhart wechselt, dabei Volumen behält und anschließend wieder als Mensch auftritt, existiert nicht einmal im Ansatz. Formgedächtnislegierungen und magnetorheologische Flüssigkeiten ändern Steifigkeit oder Form in engen Grenzen, nicht Gestalt und Funktion zugleich. Das ist keine Frage der Rechenleistung.
Interessant ist, woher die Idee kommt. Weiche Robotik existiert, und Systeme aus Silikon oder Textil verformen sich unter Druckluft durchaus erheblich. Nur sind sie langsam, schwach und empfindlich — das Gegenteil dessen, was die Figur zeigt. Fest und formbar zugleich bleibt ein Widerspruch.
Optimus Prime scheitert an Masse und Energie. Eine mehrere Tonnen schwere Struktur, die sich in Sekunden umbaut und danach rennt, bräuchte Gelenke für Kräfte in einer Größenordnung, für die es keinen Werkstoff dieser Dichte gibt. Selbst wenn es ihn gäbe, bliebe die Energiefrage: Für reale Humanoide in Menschengröße nennen Hersteller Laufzeiten in Stunden, und der Verbrauch steigt mit der Masse deutlich stärker als linear.
Nutzlos sind die beiden deswegen nicht. Sie markieren die Grenze, hinter der nichts mehr kommt. Wer sie kennt, erkennt schneller, welche Ankündigungen überhaupt in den Bereich des Machbaren fallen.
Nah am Menschen: GERTY 3000, Baymax und M3GAN
GERTY 3000 aus Moon ist die klügste Bauform im Kino und wirkt deshalb am wenigsten futuristisch. Ein Arm an einer Deckenschiene braucht keine Beine, muss nicht balancieren und hängt am Bordnetz statt am Akku. Damit fallen genau die drei Probleme weg, an denen humanoide Systeme scheitern. Was bleibt, ist die eigenständige Entscheidung gegen eine Anweisung, und die ist auch bei GERTY der Kern der Geschichte.
Solche Bauformen sind die übliche Antwort der Praxis. Wo ein Roboter dauerhaft im selben Raum arbeitet, montiert man ihn an Decke, Wand oder Tisch, weil Standfestigkeit, Stromversorgung und Arbeitsraum damit gelöst sind. Das Kino zeigt solche Lösungen selten, weil sie sich nicht bewegen wie eine Figur.
Baymax hat einen realen Vorfahren: Aufblasbare Roboterarme der Carnegie Mellon University gelten als Anregung für die weiche Hülle der Figur. Das Prinzip ist plausibel, weil eine nachgiebige Außenhaut die Verletzungsgefahr im direkten Kontakt senken kann. Die Rolle als selbstständiger Gesundheitsbegleiter ist es nicht. Was ein solcher Roboter in einer Klinik tatsächlich tut, sind Transporte: Für den Transportroboter Moxi nennt der Hersteller über 1,25 Millionen ausgeführte Fahrten in mehr als 25 US-Krankenhäusern.
Wo Roboter in der Pflege heute stehen, ist entsprechend nüchterner, als die Figur nahelegt.
M3GAN bündelt drei Aufgaben in einem Gerät: auf ein Kind aufpassen, aufräumen und auf Stimmungen reagieren. Die Stimmungsdeutung ist davon am ehesten machbar, solange man sie als Mustererkennung in Stimme und Gesicht versteht und nicht als Verständnis. Aufräumen ist das schwerste, denn dabei muss ein unbekannter Gegenstand erkannt, gegriffen und an einen richtigen Ort gebracht werden — heutige Haushaltsroboter arbeiten deshalb mit stark eingegrenzten Aufgaben. Die Aufsicht über ein Kind schließlich ist keine technische, sondern eine Verantwortungsfrage, und daran ändert auch bessere Sensorik nichts. Bei beiden Figuren steht hier die Mechanik im Vordergrund. Was GERTY gegenüber seinem Astronauten verschweigt und was M3GAN als Schutz ihres Schützlings auslegt, sind Entscheidungen — und die stehen im Technikcheck zur Film-KI.
Fazit: Was sich heute wirklich bauen ließe
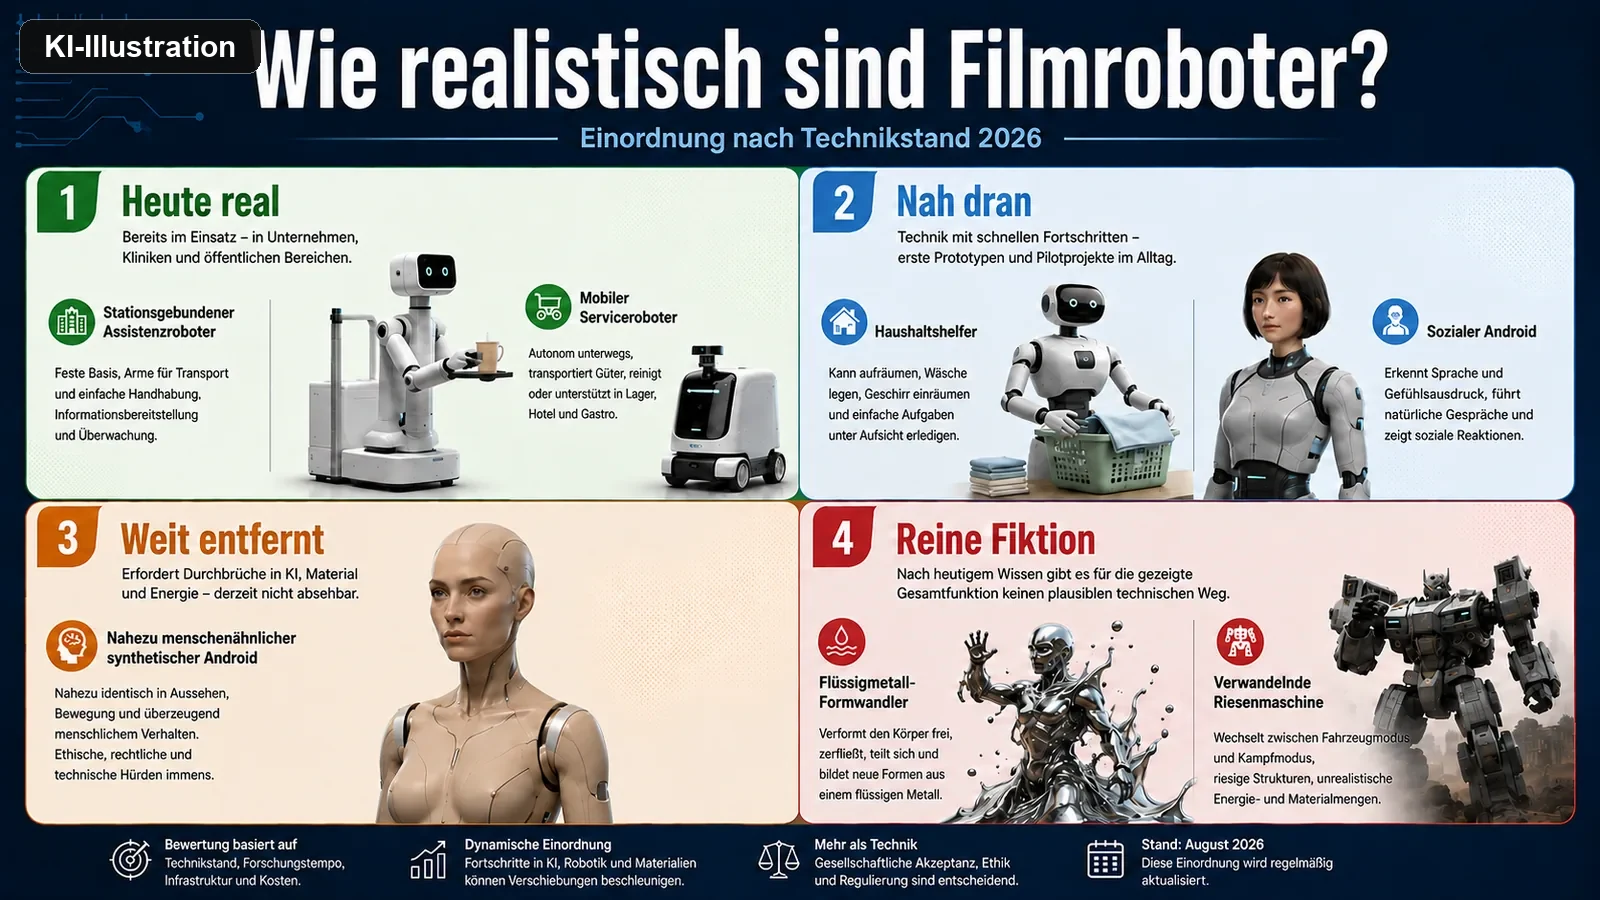
Aus dieser Auswahl ließen sich zwei Figuren körperlich nachbauen, ohne Grundlagenforschung: das Fahrwerk von R2-D2 und der Deckenarm von GERTY 3000. Beide funktionieren, weil sie auf Beine verzichten, und beide behalten trotzdem eine Lücke — sie sollen im Film Entscheidungen treffen, die heute ein Mensch trifft. WALL·E kommt in der Kernfunktion nahe heran, scheitert aber an Jahrhunderten ohne Werkstatt.
Umgekehrt sind C-3PO, Robby und M3GAN nicht deshalb fern, weil ihnen Intelligenz fehlt, sondern weil Gehen, Greifen und Ausdauer im unaufgeräumten Alltag ungelöst sind. Was die frühen Dystopien jenseits der Baubarkeit erkannt haben — und warum der Maschinenmensch von 1927 vor allem eine Frage nach Vertrauen ist —, führt der Beitrag dazu aus, was frühe Dystopien über unsere Gegenwart sagen. Dieser Abstand wird kleiner, aber er schließt sich nicht in dem Tempo, das gut geschnittene Demo-Videos nahelegen.
Für die Filmfrage bleibt daraus eine handliche Regel: Je mehr eine Figur auf zwei Beinen erledigen soll, desto weiter ist sie weg. Je enger ihre Aufgabe und je fester ihr Platz, desto näher rückt sie an vorhandene Technik heran. Nach diesem Maßstab ist der Deckenarm aus dem Jahr 2009 moderner als der Androide von 1977.
Quellen und Stand: Stand 23. August 2026. Betriebszahlen stammen von Boston Dynamics, Figure, Agility Robotics, Diligent Robotics, 1X, AMP und Physical Intelligence — Unternehmensangaben, keine unabhängigen Benchmarks. Die Stufenurteile sind redaktionell. Wissenschaftliche und institutionelle Belege:
- He et al., Deep Residual Learning, arXiv:1512.03385
- Russakovsky et al., ImageNet Challenge, arXiv:1409.0575
- Xiong et al., Conversational Speech Recognition, arXiv:1708.06073
- Saon et al., Speech Recognition by Humans and Machines, arXiv:1703.02136
- NASA, Astrobee
- filmportal.de, Metropolis
- filmportal.de, Der Herr der Welt
Häufige Fragen zu Filmrobotern
Könnte man R2-D2 heute wirklich bauen?
Der Körper ja. Ein kompaktes Rollfahrzeug mit tiefem Schwerpunkt, Sensorik und ausfahrbaren Werkzeugarmen ist technisch verfügbar und serienmäßig gebaut, vergleichbare Maschinen fahren täglich durch Lagerhallen. Die Figur des Films ist damit nicht gebaut: R2-D2 dockt an unbekannte Systeme an, versteht deren Zustand und handelt ohne Anweisung. Dieser selbstständige Teil ist offen, nicht das Fahrwerk.
Ist C-3PO technisch schon möglich?
Als Dolmetscher ja, als Figur nein. Übersetzen und Sprechen leisten heutige Systeme in hoher Qualität, das Gehen über eine ganze Schicht dagegen nicht. Zweibeiniger Gang verbraucht viel Energie, und Hersteller nennen für humanoide Roboter Laufzeiten im Bereich weniger Stunden. Dazu kommt die Belastung der Gelenke im Dauerbetrieb, die im Film nie eine Rolle spielt.
Ist HAL 9000 bereits Realität?
Teilweise, und das ist die Überraschung dieser Auswahl. Eine Anlage, die zuhört, spricht, Kameras auswertet und Gebäudetechnik steuert, ist heute baubar. Was fehlt, ist der Kern der Geschichte: eigene Ziele verfolgen, Anweisungen umdeuten und gegen Menschen handeln. Heutige Systeme führen aus, was ihnen aufgetragen wird, und scheitern eher an Missverständnissen als an eigenem Willen.
Sind die Roboter-Videos im Netz echt?
Meist ja, aber sie zeigen selten den Alltag. Drei Fragen helfen: Steuert ein Mensch mit, wie aufgeräumt ist die Umgebung, und wie oft wurde geschnitten? Fernsteuerung ist im Bild nicht zu erkennen und bei einigen Systemen ausdrücklich vorgesehen. Aussagekräftig ist ein Video erst, wenn es eine ungeschnittene Einstellung in Echtzeit zeigt, dazu ein unbekanntes Objekt und einen Fehlversuch mit Korrektur.
M3GAN passt auf ein Kind auf, räumt auf und reagiert auf Stimmung — was davon scheitert heute woran?
Die Stimmungsdeutung ist am ehesten machbar, allerdings als Mustererkennung in Stimme und Gesicht, nicht als Verstehen. Das Aufräumen scheitert am Greifen unbekannter Gegenstände in einer unsortierten Wohnung, dem bislang schwersten Teil der Robotik. Die Kinderaufsicht ist keine technische Frage, sondern eine der Verantwortung, denn sie verlangt das Erkennen von Gefahren, die vorher niemand beschrieben hat.
Können Roboter außer Kontrolle geraten — gelten Asimovs Robotergesetze?
Asimovs Gesetze sind Literatur und keine Technik; kein reales System führt sie aus. Die Regel- und Ethikseite dieser Frage behandeln wir gesondert bei den Robotergesetzen. Technisch begrenzt wird ein Roboter nicht durch Moral, sondern je nach System und Einsatz durch Sensorik, Geschwindigkeits- und Kraftgrenzen sowie Abschaltwege. Fehlverhalten entsteht dabei typischerweise aus einem Missverständnis der Umgebung, nicht aus eigenem Willen.
Warum kommen HAL, GERTY, Ava und M3GAN in zwei Beiträgen vor?
Weil an ihnen zwei verschiedene Fragen hängen. Dieser Beitrag prüft, ob sich der Körper bauen ließe: Material, Gang, Hände, Strom. Der Technikcheck zur Film-KI nimmt dieselben Figuren als Entscheidungssystem vor: welchen Auftrag sie haben, worauf sie zugreifen und wer ihnen widersprechen kann. Eine Figur kann in der einen Frage weit vorn und in der anderen ganz hinten liegen — GERTY ist mechanisch fast trivial und als Entscheidungssystem der interessanteste Fall der Auswahl.