Physical AI & Robotik-KI · Technik-Analyse
Vom Sprint zum Schraubendreher: was die Roboter-Olympia wirklich prüft
Kurz gesagt — Bei den World Humanoid Robot Games 2026 in Peking gewann Tiangong Ultra das 100-Meter-Finale der Großgruppe, einer von zwei Startklassen, in 8,64 Sekunden. Die Zahl ist belegt, und der häufigste Einwand dagegen trägt nicht: Das offizielle Reglement lässt über 100 Meter ausschließlich vollautonome Läufe zu und rechnet das Ergebnis als Nettozeit plus Strafzeit — ohne jeden Gewichtungsfaktor. Offen bleibt die Messung, nicht der Rechenweg. Aufschlussreicher sind ohnehin acht erstmals ausgetragene Geschicklichkeitsdisziplinen und ein neuer Fünfkampf, der Laufen, Tragen, Greifen und beidhändiges Arbeiten in einer zusammenhängenden Aufgabe verlangt. Science-Fiction gibt ihren Androiden Tempo, Feinmotorik und Werkzeugbeherrschung als eine einzige Eigenschaft. Peking versucht erstmals zu messen, was der Wechsel dazwischen kostet. Redaktionelle Einordnung nach dem Stand vom 26. August 2026, keine Rechtsberatung.
Ein Messer zwischen Fingern, und was es verlangt
In Aliens legt der Android Bishop die Hand flach auf den Tisch und schlägt ein Kampfmesser immer schneller zwischen die gespreizten Finger. Die Szene ist bekannt, und sie ist ein guter Prüfstein, weil sie mehrere Eigenschaften gleichzeitig behauptet: Tempo, Zielgenauigkeit, Verlässlichkeit und Furchtlosigkeit vor der eigenen Klinge.
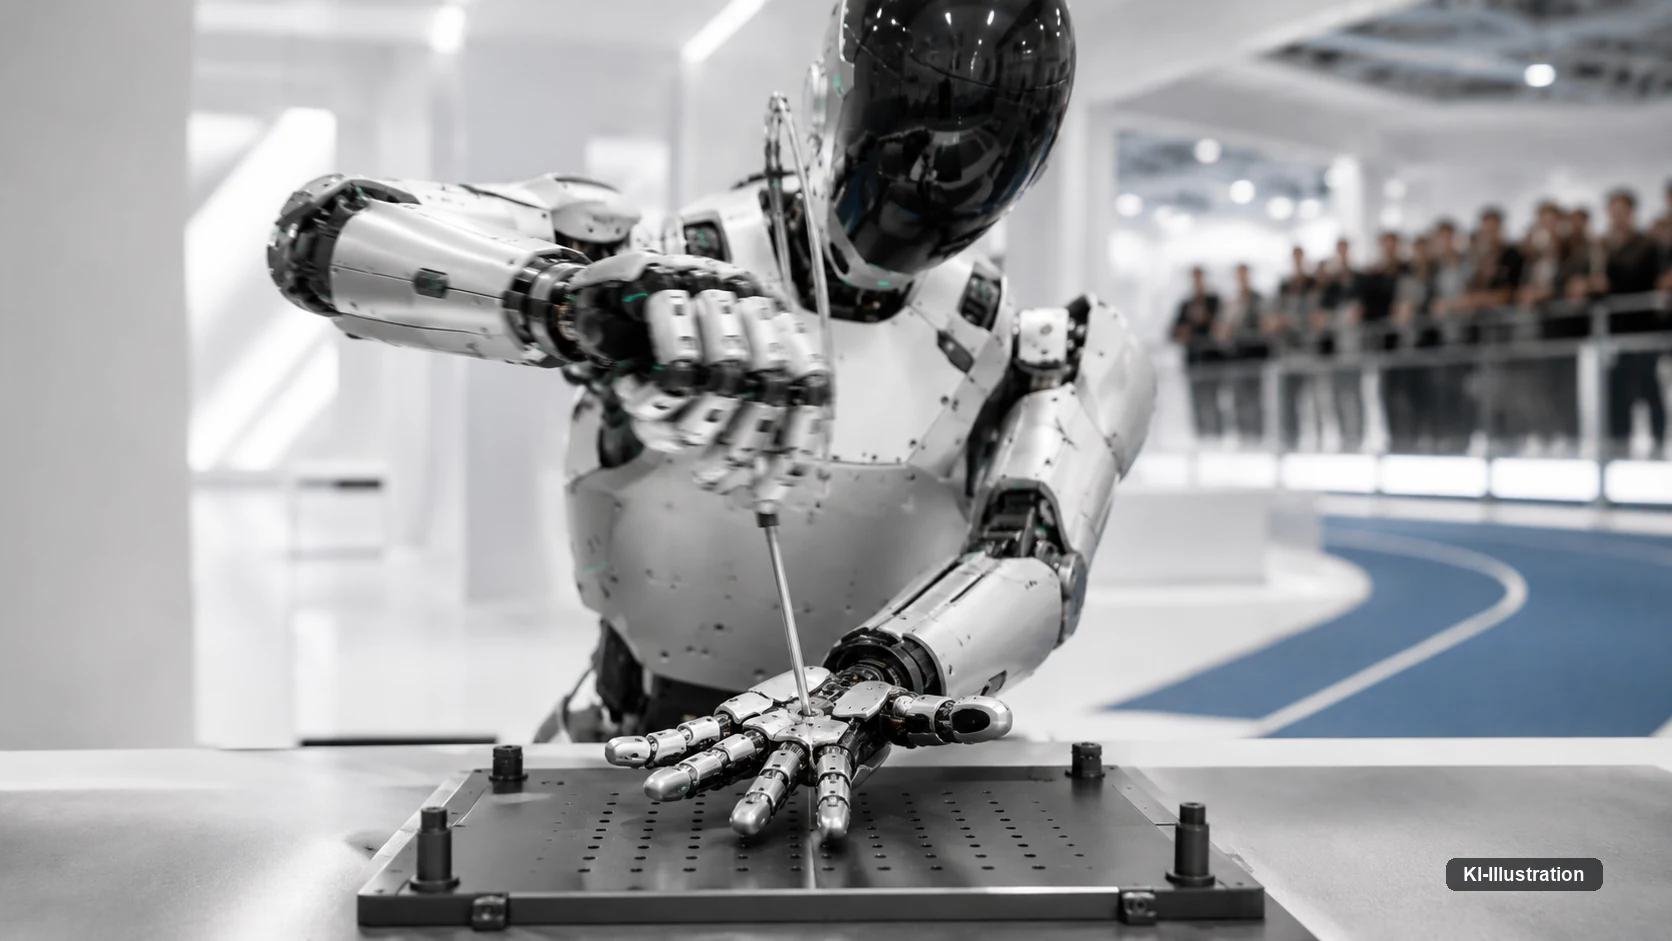
Ein Detail dazu wird oft falsch erzählt. Im Drehbuch war der Trick als Solonummer angelegt, mit Bishops eigener Hand. Dass Hudsons Hand darunter liegt, war nach Darstellung von Lance Henriksen dessen eigene Idee am Set. Genau dieser Zusatz macht aus einer Bewegungsaufgabe ein anderes technisches Problem.
Denn eine Attrappe mit fixierten Fingern ließe sich heute vermessen und eine Bahn dazwischen exakt abfahren. Industrieroboter wiederholen Bewegungen mit Toleranzen, gegen die eine ruhige Hand großzügig wirkt. Wer die Szene so nachstellt, baut ein anspruchsvolles, aber lösbares Bahnproblem.
Lebendes Gewebe ändert die Aufgabe grundlegend. Finger zucken, Muskeln reagieren, Menschen ziehen die Hand zurück, wenn etwas Scharfes näher kommt. Ein System müsste die Fingerpositionen fortlaufend erfassen, ihre nächste Lage abschätzen und eine bereits schnell bewegte Klinge notfalls rechtzeitig stoppen. Aus Bahnplanung wird damit Wahrnehmung, Vorhersage, Regelung und funktionale Sicherheit unter hoher Dynamik — vier Felder, die einzeln schon schwer sind.
Der Unterschied in den Folgen kommt hinzu. Verfehlt ein Schraubendreher den Schraubenkopf um einen Bruchteil eines Millimeters, kostet das Punkte. Trifft eine Klinge eine Hand um denselben Betrag falsch, ist es eine Verletzung.
Mit diesem Maßstab im Kopf lohnt der Blick nach Peking. Wie die Spiele insgesamt einzuordnen sind, steht in Roboter-Olympia 2026: was Peking wirklich zeigt.
Was die 8,64 Sekunden belegen — und was nicht
Am letzten Wettkampftag lief Tiangong Ultra die 100 Meter der Großgruppe — der Klasse der großen Humanoiden, neben der eine Kleingruppe startet — in 8,64 Sekunden, im Finale und als Einzellauf. Die staatliche Agentur Xinhua führt den Wert als Veranstaltungsrekord. Belegt ist damit ein Ergebnis nach der Wertung dieser Veranstaltung.
Ob die Zahl eine gemessene Zeit ist oder eine gerechnete, entscheidet das Reglement. Es liegt vor, in zwei Chargen vom 21. April und 16. Juni 2026, und es ist an dieser Stelle unmissverständlich. Für die 100 Meter beider Startklassen schreibt es vor, dass ausschließlich vollautonom gelaufen werden darf. Und zur Wertung heißt es wörtlich: Über 100 Meter wird das Ergebnis als Nettozeit plus Strafzeit berechnet. Ein Gewichtungsfaktor steht dort nicht — die Tabelle der Wettbewerbe lässt das entsprechende Feld für beide 100-Meter-Klassen leer.
Damit ist die naheliegende Gegenrechnung vom Tisch. Die 8,64 Sekunden sind nicht die auf achtzig Prozent gekürzte Zeit eines ferngesteuerten Laufs, denn ferngesteuerte Läufe gab es in dieser Disziplin nicht. Auch ein einheitlicher Umrechnungsfaktor auf alle Läufe scheidet aus, denn die Wertungsvorschrift nennt für diese Disziplin keinen. 8,64 Sekunden sind die gestoppte Zeit, allenfalls um Strafsekunden verlängert — Strafzeiten machen ein Ergebnis langsamer, nie schneller.
Solange das offen ist, verbietet sich jede Hochrechnung in beide Richtungen.
Ein zweiter Vorbehalt hängt nicht am Rechenweg. Ausgetragen wurde im Nationalen Eisschnelllaufstadion, also in einer Halle für eine andere Sportart und nicht auf einer zertifizierten Leichtathletikbahn. Das Reglement selbst schreibt für die Rundbahn der 4×100-Meter-Staffel vier Bahnen von je 2,1 Metern Breite vor; im Leichtathletikregelwerk sind es 1,22 Meter. Zur Zeitmessung schweigt das Reglement vollständig: Es nennt weder ein Verfahren noch ein Gerät noch eine Kalibrierung, und die Berichte von Xinhua, Global Times und Beijing Daily tun es ebenso wenig. Wie die 8,64 Sekunden zustande kamen, ist damit die offene Frage — nicht mehr, wie sie verrechnet wurden. Nach dem Zieleinlauf dieses Finales brachen zudem mehrere Roboter zusammen und mussten weggetragen werden.
Die chinesische Berichterstattung formuliert diesen Vorbehalt selbst. Sinngemäß heißt es dort, Roboterwettkampf und menschliche Leichtathletik seien bei Startverfahren, Körperbau und Zeitmessungszertifizierung nicht gleichwertig; das Veranstaltungsergebnis und die Bestmarken der menschlichen Leichtathletik gehörten zwei verschiedenen Systemen an.
Damit ist die Schlagzeile abgeräumt. Die interessantere Geschichte beginnt zwei Hallen weiter.
Zwei Wertungssysteme, die nicht dasselbe messen
Ein Missverständnis lässt sich hier gleich ausräumen, weil es in vielen Berichten mitläuft. Bei den Spielen existieren zwei verschiedene Gewichtungen, und sie gehören zu verschiedenen Wettbewerbsarten.
Das Reglement 2026 kennt drei verschiedene Regelungen, und sie stehen in denselben zwei Dokumenten. Über 100 Meter ist Fernsteuerung gar nicht zugelassen; gewertet wird Nettozeit plus Strafzeit, ohne Faktor. Über 400 und 1500 Meter dürfen die Teams zwischen beiden Betriebsarten wählen: Der autonome Lauf zählt mit seiner Nettozeit, der ferngesteuerte wird mit dem Faktor 1,2 multipliziert. Das ist kein Bonus für Autonomie, sondern ein Aufschlag auf die Fernsteuerung — mathematisch ähnlich, in der Begründung anders herum. In den Szenariowettbewerben schließlich zählt vollautonome Ausführung 1,0 und Teleoperation 0,5, angewendet nicht auf eine Zeit, sondern auf Punkte. Zum Vergleich: Für die Erstausgabe 2025 ist ein Bonus von 0,8 auf die Zeit vollautonomer Läufe belegt. Dieselbe Absicht, umgekehrt gebaut — damals wurde Autonomie gutgeschrieben, heute wird Fernsteuerung belastet.
Aus der zweiten Regel folgt ein wichtiger Zwischenbefund — und zugleich eine Grenze. Belegt ist, dass Teleoperation in den Szenariodisziplinen ausdrücklich vorgesehen und niedriger gewichtet war. Dass sie deshalb der Normalfall war, folgt daraus nicht; dafür bräuchte es eine Auszählung der tatsächlichen Starts, die öffentlich nicht vorliegt.
Festhalten lässt sich nur: Der Veranstalter hielt es für nötig, den Unterschied zwischen ferngesteuert und selbstständig überhaupt zu bepreisen. In einem Feld, in dem Autonomie selbstverständlich wäre, bräuchte es diese Regel nicht.
Acht neue Disziplinen und drei autonome Siege
Zuerst der Umfang. Die Spiele liefen vom 22. bis zum 26. August in Peking. Nach Angaben des Veranstalters, wiedergegeben in chinesischen Medien, traten 666 Teams aus 16 Ländern mit 2.056 Robotern an; die Stadt Peking nennt 51 Wettbewerbe mit 1.301 Einzelwettkämpfen. Zur Erstausgabe waren es 280 Teams und 26 Wettbewerbe.
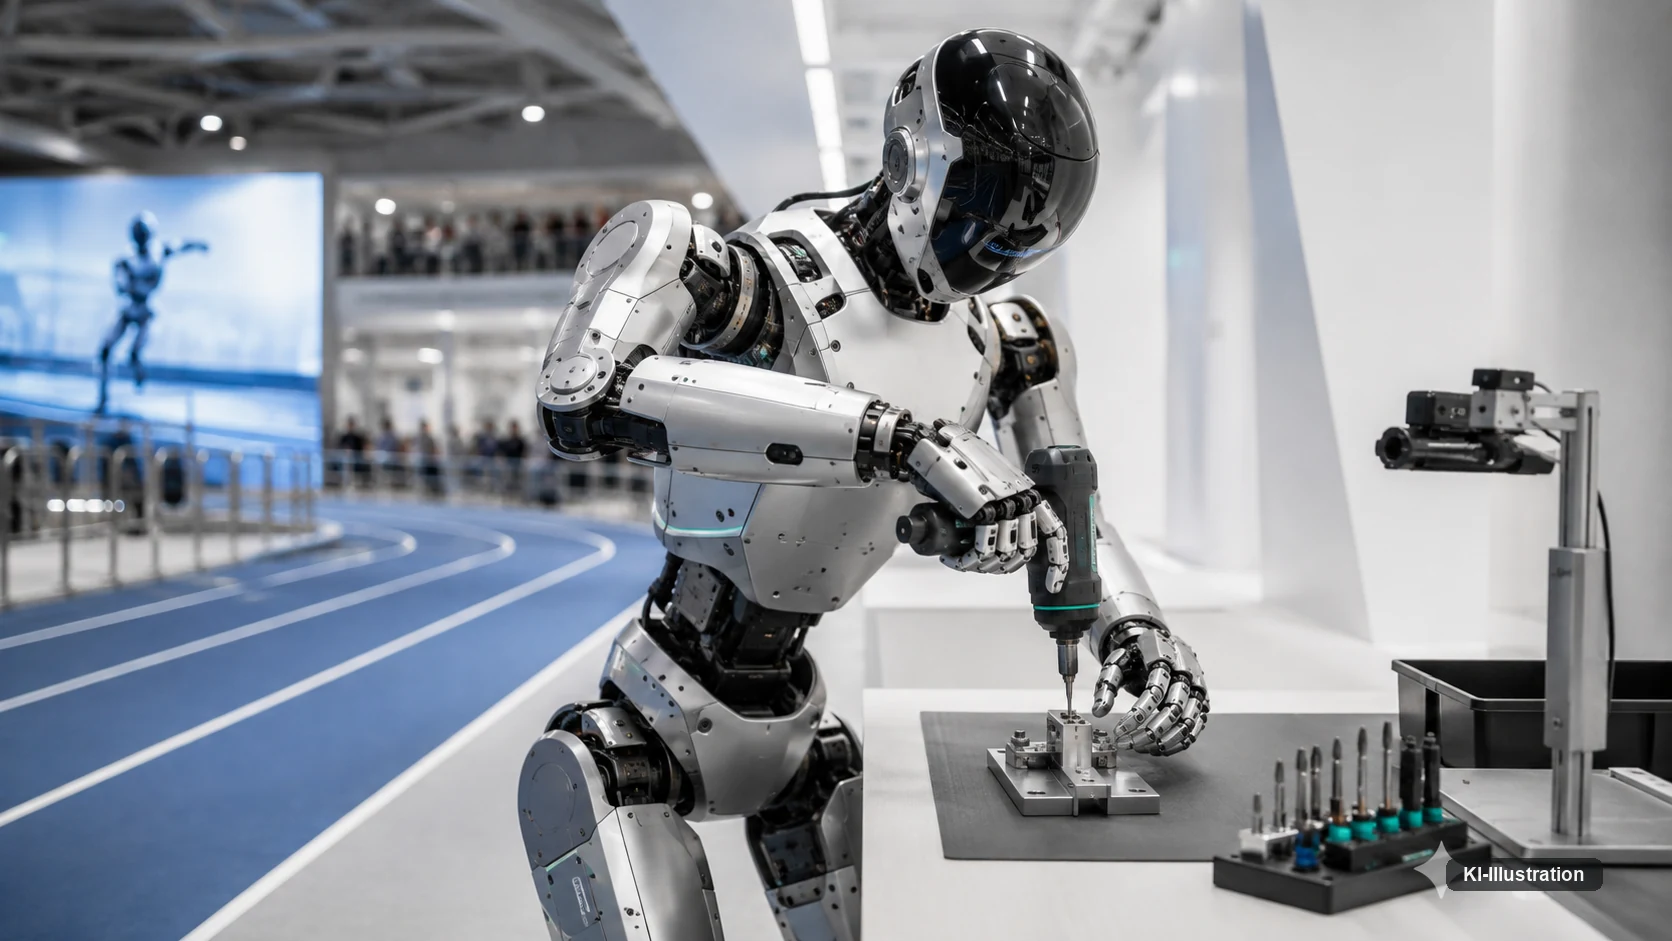
Zum ersten Mal gab es 2026 einen eigenen Block für Geschicklichkeit. Acht Disziplinen, nach chinesischen Berichten: Montage mit Elektrowerkzeug, Pulverwiegen, Bausteine setzen, Nägel fixieren, Flaschen öffnen beziehungsweise Deckel aufhebeln, Auspacken, Bohnen mit einer Pinzette greifen und Kabel verbinden.
Die Aufgabenparameter sind konkreter, als es klingt. Beim Pulverwiegen sind 20 Gramm gefordert, mit einer Toleranz von einem halben Gramm. Je Disziplin steht ein Zeitfenster von fünf Minuten. Gemeldet waren im Schnitt rund 51 Teams je Disziplin, im Finale standen dann sieben bis siebzehn.
Für die Frage nach dem Stand der Technik ist eine Zahl daraus die wichtigste: In drei der acht Disziplinen ging der Sieg an vollautonom arbeitende Teams — beim Bohnengreifen, beim Bausteinsetzen und beim Pulverwiegen, letzteres durch ein Gemeinschaftsteam mit der Universität Wuhan. Für eine vierte autonome Goldmedaille findet sich in den geprüften Quellen kein Beleg.
Drei von acht ist trotzdem bemerkenswert. Eine ferngesteuerte Roboterhand kann mechanisch hervorragend sein, während Wahrnehmung und Entscheidung beim Menschen bleiben. Vollautonome Ausführung zwingt dagegen die ganze Kette zusammen: Kamera, Sensorik, Objektlokalisierung, Planung, Handsteuerung, Kraftregelung, Fehlererkennung und Wiederaufsetzen nach einem Fehlgriff. Was die Szenario-Wettbewerbe darüber hinaus über reale Arbeitsaufgaben verraten, führt der Beitrag zu den Szenario-Finals aus.
Ein chinesischer Bericht zitiert eine Einschätzung aus dem Wettkampfumfeld, wonach die vollautonomen Teams besser abgeschnitten hätten als erwartet, besonders beim Pulverwiegen. Der Wortlaut ist belegt; die Funktionsbezeichnung der zitierten Person und das erstveröffentlichende Medium ließen sich nicht klären, weil die Fundstelle ein Nachdruck ist.
Wenn der Ausrüster in einer der acht neuen Disziplinen gewinnt
Die Medaillenbilanz dieses Blocks ist ungewöhnlich einseitig. Sieben der acht Goldmedaillen gingen an 临界点, im Englischen Critical Point beziehungsweise AGILINK, eine Anfang 2026 gegründete Tochtergesellschaft von AgiBot. Dazu kommen vier Silber- und drei Bronzeplätze.
Die achte Goldmedaille, die Montage mit Elektrowerkzeug, gewann Linkerbot. Und hier gehört eine Offenlegung dazu, die in vielen Berichten fehlt: Linkerbot war offizieller Partner der Spiele und stellte die Leihhände für die acht neuen Geschicklichkeitsdisziplinen.
Das ist kein Vorwurf. Ein Hersteller, der die Hardware für einen neuen Wettbewerbsblock liefert, ist naheliegenderweise auch technisch führend, und die Teilnahme eigener Teams ist bei jungen Wettbewerben verbreitet. Es macht trotzdem einen Unterschied, ob ein Teilnehmer ohne Bindung an die Ausrichtung gewinnt oder derjenige, der die Leihhände für diesen Block bereitgestellt hat.
Zur Positioniergenauigkeit kursiert in Marktberichten die Angabe, Geschicklichkeitshände erreichten inzwischen 0,1 Millimeter. Das ist eine Branchenaussage, kein Messwert dieses Laufs; Linkerbots eigene Produktangabe für die betreffende Hand nennt eine Wiederholgenauigkeit von ±0,2 Millimetern. Beide Zahlen sind Herstellerangaben und keine testierten Werte.
Für den Vergleich mit Bishop ändert das wenig — und das ist der Punkt. Selbst ein Zehntelmillimeter am Schraubenkopf sagt nichts über eine Klinge zwischen lebenden Fingern, weil dort nicht die Genauigkeit das Problem ist, sondern die Frage, ob sich die Welt zwischen Planung und Ausführung verändert hat.
Die Gegenprobe kommt aus der Küche
Die zweite Filmszene ist unspektakulärer und technisch schwieriger. In I, Robot gehören humanoide Haushaltsroboter zum Alltag; Spooners Großmutter Gigi gewinnt einen in einer Lotterie und erzählt anschließend, sie hätten gemeinsam viel gekocht. Der Film etabliert Küchenarbeit damit als beiläufige Selbstverständlichkeit.
Was der Film dabei nicht zeigt, gehört zur Redlichkeit dazu: Im geprüften Dialogtranskript findet sich keine Einstellung, in der ein Roboter Gemüse schneidet; eine vollständige Sichtung des Films liegt dieser Einordnung nicht zugrunde. Der Satz über das gemeinsame Kochen ist eine Aussage der Figur, keine gezeigte Handlung. Für den Vergleich reicht das vollkommen, denn es geht um die behauptete Selbstverständlichkeit, nicht um eine bestimmte Kameraeinstellung.
Wie weit die Realität davon entfernt ist, zeigt eine Arbeit, die im Juni 2026 in npj Robotics erschienen ist. Ein System der NTNU Trondheim schneidet autonom Lachs zu Sashimi. Man könnte die Diskussion damit für beendet erklären — Küchenrobotik ist da.
Der genaue Blick sagt etwas anderes.
Das System braucht drei Roboterarme mit je sieben Freiheitsgraden um einen gemeinsamen Arbeitsbereich. Sie richten ein Lachsstück aus, stabilisieren es, führen ein echtes Messer, schneiden Scheiben ab und nehmen diese anschließend vom Brett oder von der Klinge. Visuelle und taktile Rückmeldung werden kombiniert, die Regelung wurde in Simulation mit bestärkendem Lernen trainiert.
Der Aufwand hat einen Grund: Ein Lachsrücken ist kein gefräster Metallblock. Er ist weich, feucht, rutschig, verformbar, und jedes Stück ist ein wenig anders.
Die Ergebnisse sind entsprechend gemischt. Im Versuch entstanden 34 Scheiben; sechs blieben an der Klinge hängen und mussten von dort geborgen werden. Von den 28 auf dem Brett verbliebenen ließen sich 26 aufnehmen, bei zwei sehr dünnen misslang der Griff.
| Größe | Wert | Was sie beschreibt |
|---|---|---|
| Schnitt | 5,3 s | die reine Schnittbewegung |
| Zyklus zwischen zwei Schnitten | 27,9 s | einschließlich Ausrichten, Aufnehmen und Ablegen |
| Zyklus mit Bergung von der Klinge | 37,7 s | wenn eine Scheibe am Messer hängen bleibt |
| Taktilerkennung | 95 % Genauigkeit | bei 67 % Trefferquote — der zweite Wert relativiert den ersten |
Wer nur die 5,3 Sekunden nennt, beschleunigt den Befund um den Faktor fünf bis sieben. Interessant ist die Spanne selbst: Das eigentliche Schneiden ist der kürzeste Teil. Die Zeit geht für das Drumherum drauf — ausrichten, stabilisieren, aufnehmen, ablegen, und im Fehlerfall die Scheibe von der Klinge holen.
Genau diese Verteilung ist der Unterschied zur Filmszene. Dort ist Kochen eine Handbewegung. In der Praxis ist es eine Kette, in der jeder Schritt die Ausgangslage für den nächsten verändert.
Ein Griff, der sich während der Arbeit ändert
Eine zweite Forschungsarbeit trifft den Kern noch genauer. „Grasp to Act“, 2026 in den IEEE Robotics and Automation Letters erschienen, untersucht dynamischen Werkzeuggebrauch mit einer 16-gelenkigen LEAP-Hand auf einem sechsachsigen UR5-Arm. Getestet wurden fünf Tätigkeiten: hämmern, sägen, schneiden, rühren und schöpfen.
Das Problem, das die Arbeit adressiert, ist kontraintuitiv. Ein Griff, der im Stillstand stabil aussieht, kann versagen, sobald Drehmoment, Stoß oder anhaltender Widerstand auf das Werkzeug wirken. Das Werkzeug verdreht sich dann in der Hand oder rutscht. Das System passt den Griff deshalb während der Bewegung an, mit einer gelernten Regelung gegen die unerwartete Bewegung in der Hand.
Für den Gurkenschnitt gibt der Versuchsaufbau 16 Vor-und-zurück-Bewegungen mit einem Küchenmesser vor. Diese Zahl ist eine Vorgabe des Experiments und kein Messergebnis; gemessen wird die auf den Gurkendurchmesser normierte Schnitttiefe.
Beides zusammen beschreibt präzise den Abstand zwischen ein Messer halten und mit einem Messer arbeiten. Science-Fiction überspringt diese Differenz, weil sie im Bild nicht sichtbar ist. Welche Filmroboter sich heute technisch bauen ließen, prüft der Realitätscheck zu Filmrobotern.
Fünf Aufgaben auf einer Wendestrecke
Die konzeptionell wichtigste Neuerung dieser Spiele hat kaum Schlagzeilen gemacht. Es ist ein kombinierter Fünfkampf, im Chinesischen 综合五项赛, der Fortbewegung und Szenarioaufgaben zusammenzieht.
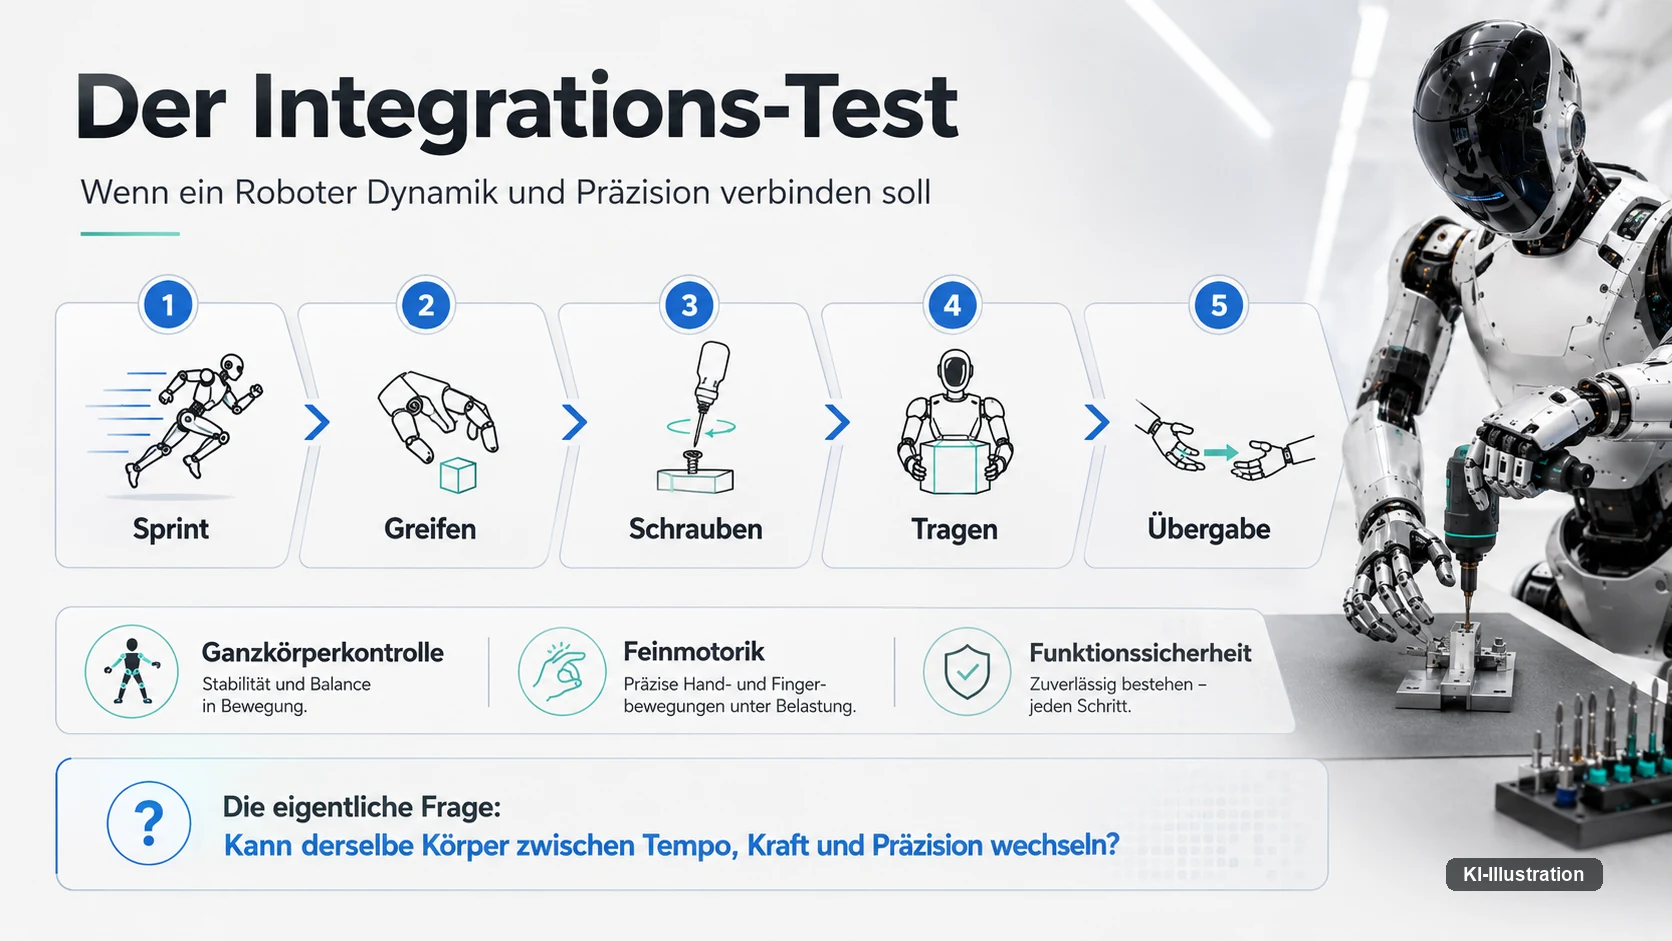
Das Reglement beschreibt ihn bis auf die Gefäßmaße genau. Die Strecke ist 100 Meter lang und 2,1 Meter breit, mit einem ein Meter breiten Aufgabenstreifen daneben, der die Laufbahn nicht verstellt. Bei 25 Metern muss der Roboter Formklötze — Dreieck, Zylinder, Kugel, Stern, Würfel — in die passenden Aussparungen setzen. Bei 50 Metern gießt er Wasser aus einer Kanne in einen Becher, trägt den Becher weiter und füllt ihn in einen Messbecher um; reicht der Pegel nicht bis zur Markierung, muss er zurück und nachholen. Bei 75 Metern legt er vier Wasserflaschen in einen Korb von höchstens 2,5 Kilogramm und bringt ihn zu einem Einkaufswagen. Nach der Wende bei 100 Metern schiebt er den Wagen bis zur vorletzten Station und dreht dort bei 33 Metern einen vorgelockerten Flaschenverschluss so fest, dass die Flasche kopfüber nicht tropft. Dann läuft er ins Ziel.
Gewertet wird die tatsächlich benötigte Zeit zuzüglich Strafzeiten, die kürzeste Gesamtzeit gewinnt; das Zeitlimit liegt bei fünfzehn Minuten. Fernsteuerung ist hier anders als über 100 Meter erlaubt, der Bediener muss dem Roboter dabei innerhalb der eigenen Bahn folgen.
Damit prüft der Wettbewerb genau die Eigenschaft, die Filme ihren Androiden schenken und die reale Robotik mühsam zusammensetzen muss.
Die Anforderungen widersprechen einander nämlich. Ein auf Sprint ausgelegter Roboter braucht hohe Gelenkleistung, eine steife und schnelle Regelung und eine Struktur, die die Lasten bei hoher Geschwindigkeit aushält. Feinmanipulation verlangt das Gegenteil: kontrollierte, kleine Kräfte, geringe Bahnfehler und eine stabile visuelle Wahrnehmung. Schwere Lasten zu tragen verschiebt den Schwerpunkt und damit die gesamte Balanceregelung. Eine kontrollierte Übergabe wiederum verlangt, den Zustand eines Gegenübers zu erfassen.
Ein Ergebnis dieses Wettbewerbs ließ sich in den geprüften Quellen nicht finden. Das Reglement liegt vor und beschreibt Strecke, Aufgaben und Wertung vollständig — eine Ergebnisliste ist bis Redaktionsschluss nicht veröffentlicht. Ein Sieger wird hier deshalb nicht genannt.
Bemerkenswert ist der Wettbewerb aber schon durch seine Existenz. Ein Veranstalter, der einen solchen Parcours einführt, sagt damit implizit: Fünf isolierte Bestwerte machen noch keinen Alleskönner.
Der eigentliche Test beginnt beim Wechsel
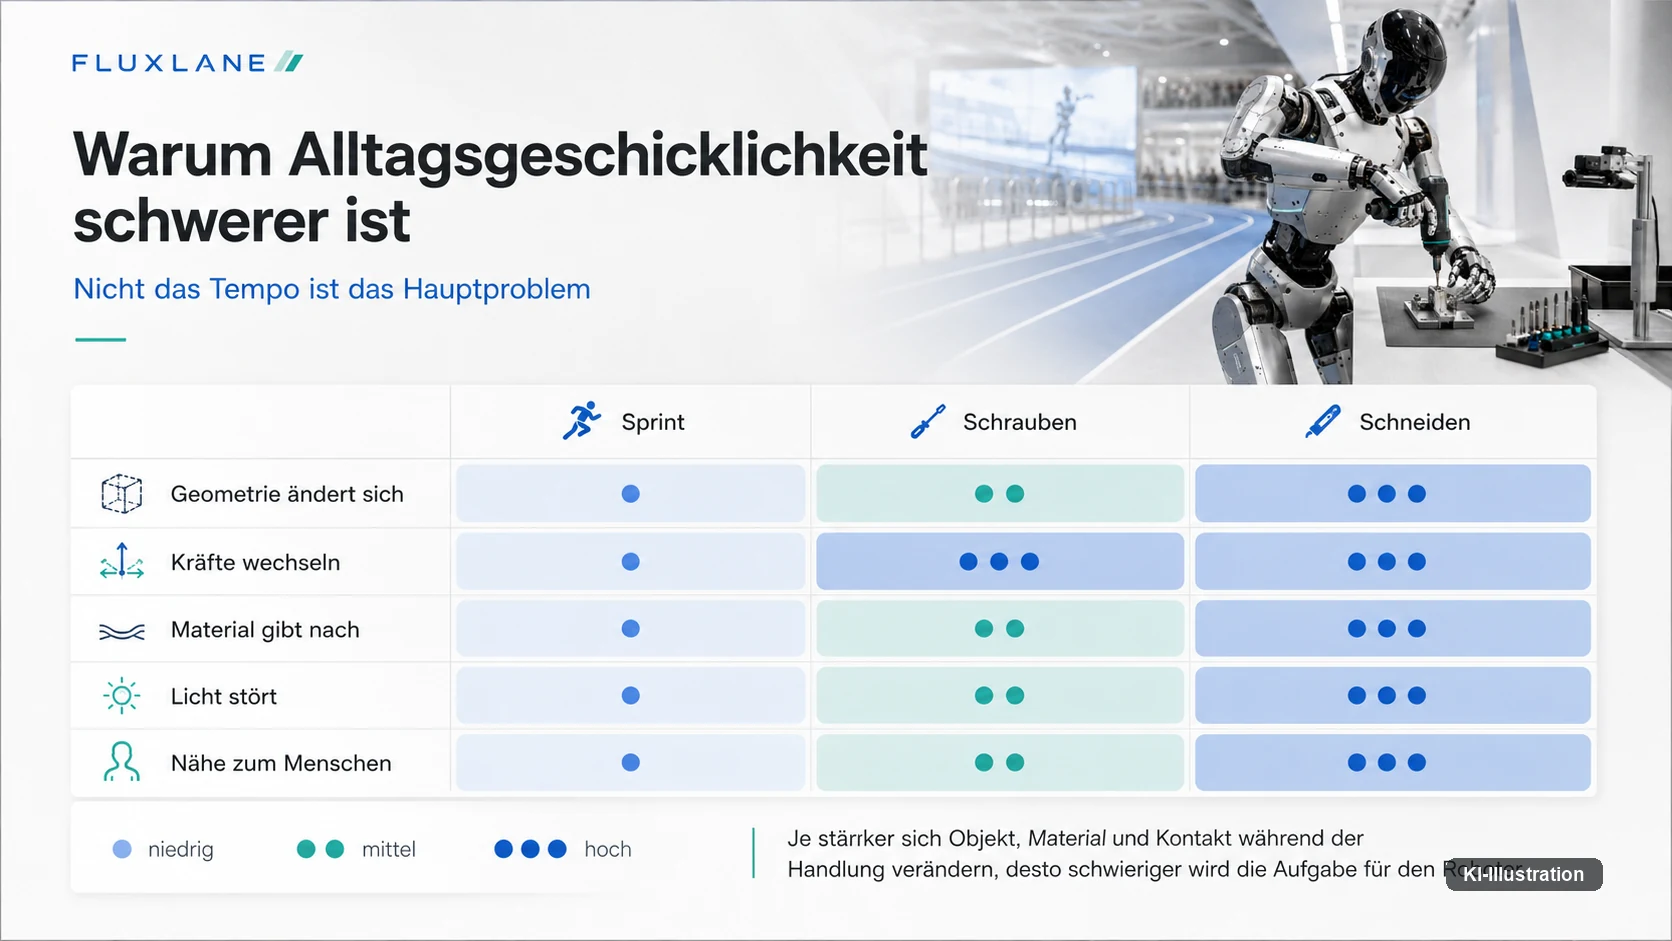
Sortiert man die Disziplinen dieser Spiele nach dem, was während der Aufgabe schwierig wird, entsteht eine klare Reihenfolge.
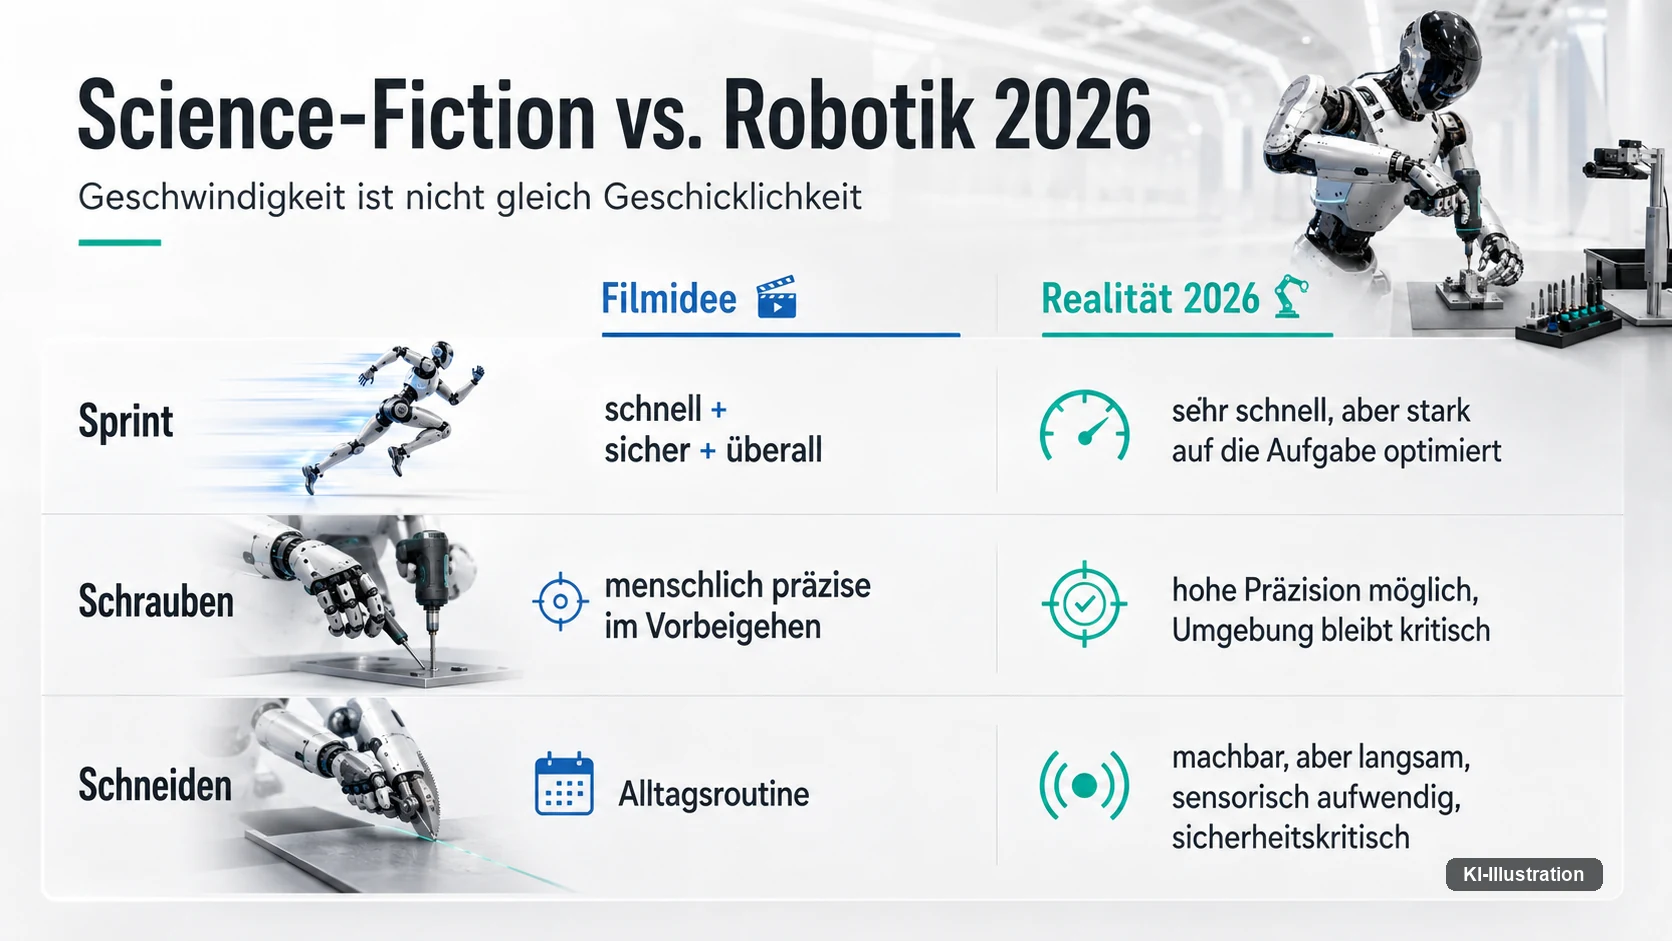
| Aufgabe | Was dominiert | Was sich während der Aufgabe ändert |
|---|---|---|
| 100-Meter-Lauf | Dynamik, Balance, Gelenkleistung | wenig — Strecke und Ziel sind bekannt |
| Schrauben mit Elektrowerkzeug | Wahrnehmung, Ausrichtung, Drehmoment | Kontaktzustand und Einschraubtiefe |
| Schneiden weicher Ware | Werkzeuggriff, Kontaktkräfte, Materialverhalten | Form, Lage, Widerstand und Auflagefläche |
| Fünfkampf mit Wechsel | alles Vorherige plus Umschalten | zusätzlich die Betriebsart des Roboters selbst |
Ein Spezialist kann in einem eng gefassten Bereich weit über menschliches Niveau hinausgehen. Ein Generalist soll seine Fähigkeit von einer Aufgabe zur nächsten mitnehmen, ohne Umbau, ohne neu vermessene Umgebung, ohne dass jemand zwischendurch Sensoren nachstellt.
Das ist die unsichtbare Superkraft der Filmandroiden. Bishop startet nach dem Messertrick nicht neu, bevor er etwas anderes anfasst. Der Haushaltsroboter braucht keinen anderen Endeffektor, wenn er vom Servieren zum Aufräumen wechselt.
Bei den realen Systemen dieser Spiele ist das nicht die Ausgangslage. Die Geschicklichkeitsdisziplinen und die Bahnwettbewerbe fanden in getrennten Hallen, mit getrennten Systemen und getrennten Regelwerken statt. Der Fünfkampf ist der erste Versuch, sie zusammenzuziehen — und er ist eben deshalb der interessantere Wettbewerb, auch ohne veröffentlichtes Ergebnis.
Keines der hier genannten Systeme ist übrigens ein Produkt. Tiangong Ultra, die Geschicklichkeitshände, der Sashimi-Aufbau und die Werkzeughand aus der IEEE-Arbeit sind Prototypen und Forschungsaufbauten. In Deutschland ist keines davon erhältlich, und keine der genannten Zahlen beschreibt einen Dauerbetrieb.
Womit sich der Kreis zu den 8,64 Sekunden schließt. Sie sind die Zahl, die man sich merkt, und sie ist zugleich die am wenigsten aussagekräftige des ganzen Wettbewerbs. Die aufschlussreicheren Bilder sind ein Roboter, der eine Bohne mit der Pinzette greift, und ein Parcours, auf dem derselbe Körper laufen, tragen, übergeben und beidhändig arbeiten soll.
Nicht schneller als ein Mensch ist die schwierige Anforderung. Sondern so umschaltbar wie einer.
Was die Veranstalter aus den Fehlversuchen dieser Woche machen wollen — einen Datensatz, ein Trainingsgelände und einen verschobenen Zuschnitt für 2027 — steht in unserer Auswertung dazu, was von den Spielen bleibt, wenn die Halle leer ist.
Häufige Fragen
Ist ein Roboter jetzt schneller als der schnellste Mensch?
Das lässt sich aus dieser Zahl nicht ableiten. Belegt ist ein Siegerergebnis von 8,64 Sekunden nach der Wertung dieser Veranstaltung. Das Reglement lässt über 100 Meter ausschließlich vollautonome Läufe zu und wertet Nettozeit plus Strafzeit, ohne Gewichtungsfaktor. Hinzu kommt, dass in einer Eisschnelllaufhalle gelaufen wurde, eine zertifizierte Zeitmessung nicht nachgewiesen ist und und das Reglement selbst Bahnen von 2,1 Metern Breite vorsieht statt der 1,22 Meter des Leichtathletikregelwerks.
Waren die Roboter bei den Spielen autonom oder ferngesteuert?
Beides, je nach Wettbewerb. Über 100 Meter war Fernsteuerung 2026 nicht zugelassen; über 400 und 1500 Meter war sie erlaubt, wurde aber mit einem Zeitaufschlag von 20 Prozent belegt. In den Szenariowertungen war Teleoperation ausdrücklich vorgesehen und wurde mit 0,5 gewichtet, vollautonome Ausführung mit 1,0. Wie häufig tatsächlich ferngesteuert wurde, geht aus der Regel allein nicht hervor; eine Auszählung der Starts liegt öffentlich nicht vor.
Wie viele Geschicklichkeitsdisziplinen gewannen autonome Systeme?
Nach den geprüften Berichten drei von acht: Bohnengreifen mit der Pinzette, Bausteine setzen und Pulverwiegen. Für eine vierte vollautonome Goldmedaille findet sich kein Beleg. Sieben der acht Goldmedaillen insgesamt gingen an Critical Point, eine Tochter von AgiBot; die achte, die Montage mit Elektrowerkzeug, an Linkerbot.
Wer hat den kombinierten Fünfkampf gewonnen?
Kein Ergebnis. Das Reglement beschreibt den Wettbewerb vollständig, eine Ergebnisliste ist bis Redaktionsschluss nicht veröffentlicht. Belegt ist der Wettbewerb selbst: fünf Aufgaben auf einer 100-Meter-Wendestrecke — Formklötze einsetzen, Wasser umfüllen, vier Flaschen in einem Korb transportieren, einen Einkaufswagen schieben und einen Flaschenverschluss dicht zudrehen. Gewertet wird die Gesamtzeit zuzüglich Strafzeiten. Die Spiele endeten am 26. August 2026.
Kann ein Roboter heute Gemüse schneiden wie im Film?
Ein Forschungsaufbau kann Lachs schneiden, und eine zweite Arbeit lässt eine Roboterhand mit einem Küchenmesser eine Gurke zerteilen. Beides sind Laborsysteme, keine Haushaltsgeräte. Der Sashimi-Aufbau benötigt drei Arme, und zwischen zwei Schnitten vergehen im Mittel 27,9 Sekunden, mit Bergung einer Scheibe von der Klinge 37,7 Sekunden. In Deutschland ist keines dieser Systeme erhältlich.
Quellen und Stand — Zum Wettkampfgeschehen: Berichte von Xinhua und Global Times vom 26. August 2026 zum 100-Meter-Finale, Beijing Daily vom 25. August 2026 zum Zwischenlauf, sowie chinesische Berichte vom 26. August 2026 zu den acht Geschicklichkeitsdisziplinen und den Medaillen. Umfang und Programm nach Angaben der Stadt Peking vom 13. August 2026: 51 Wettbewerbe und 1.301 Einzelwettkämpfe. Beschreibung des kombinierten Fünfkampfs nach der Ankündigung des Organisationskomitees vom 8. August 2026. Zur Wertung: das offizielle Reglement der zweiten Ausgabe, erste und zweite Charge. Forschungsarbeiten: Herland u. a., „Sashimi-Bot“, npj Robotics, Juni 2026, sowie Gupta, Mirzaee und Yuan, „Grasp to Act: Dexterous Grasping for Tool Use in Dynamic Settings“, Preprint auf arXiv; erschienen in IEEE Robotics and Automation Letters, Band 11, Nummer 5, Seiten 6288–6295, 2026. Angaben von Veranstaltern und Herstellern sind Unternehmens- beziehungsweise Veranstalterangaben und keine unabhängig erhobenen Werte. Das offizielle Reglement 2026 liegt in beiden Chargen vor, veröffentlicht am 21. April und am 16. Juni 2026 durch das Organisationskomitee; ihm sind die Angaben zu Autonomiepflicht, Wertung, Bahnbreite und Fünfkampf entnommen. Eine offizielle Ergebnisliste und eine Gesamtmedaillentabelle waren bis Redaktionsschluss nicht veröffentlicht. Redaktionelle Einordnung nach dem Stand vom 26. August 2026, keine Rechtsberatung.