Physical AI & Robotik-KI · Technik-Analyse
Ein Schneemann fällt um — und zeigt, wie Roboter künftig entstehen
Kurz gesagt — Disney hat für seine Parks eine laufende Showfigur gebaut, deren Form aus einem Animationsfilm stammt und nicht aus einer Konstruktionsabteilung: großer Kopf, dünner Hals, winzige Füße. Nach dem Forschungspapier des Projekts lernte die Steuerung in 8.192 gleichzeitig simulierten Umgebungen auf einer einzigen Grafikkarte, und sie lernte dabei nicht nur zu laufen, sondern auch leiser aufzutreten und einen überhitzungsgefährdeten Halsmotor zu entlasten. Ende März 2026 kippte die Figur vor Gästen im Disneyland Paris um. Das Training und der Sturz beschreiben zusammen den Stand der Robotik genauer als jede einzelne Kennzahl. Redaktionelle Einordnung nach dem Stand vom 26. August 2026, keine Rechtsberatung.
Der aufschlussreichste Moment in der Geschichte dieser Figur ist nicht ihr Auftritt auf einer Entwicklerkonferenz und nicht der erste Spaziergang vor Publikum, sondern der Moment, in dem sie umfällt. Ende März 2026, in den ersten Tagen der neuen Themenwelt World of Frozen, kippte die Olaf-Figur im Disneyland Paris vor Gästen nach hinten; die Karottennase löste sich beim Aufprall und rollte weg. Ein Video des belgischen Fanportals Magic Tour Club verbreitete sich anschließend auf TikTok und wurde von mehreren Medien aufgegriffen, darunter Futurism. Das genaue Datum geben die Berichte unterschiedlich an, es liegt zwischen dem 29. und dem 31. März 2026.
Disney hat sich nach dem Stand der geprüften Quellen nicht zur Ursache geäußert. Wer daraus einen Softwarefehler oder einen Ausfall der Lernsteuerung macht, behauptet mehr, als bekannt ist. Bemerkenswert ist an der Szene ohnehin etwas anderes: Dass sich die Nase löste, ist kein Schaden, sondern Absicht. Nach dem Forschungspapier des Projekts sind Arme, Nase, Knöpfe, Augenbrauen und Haare mit Magneten befestigt, damit sie sich bei einem Sturz oder Aufprall lösen und der Schaden begrenzt bleibt.
Ein Teil der Maschine versagte also öffentlich, während ein anderer Teil beim Versagen genau das tat, wofür er entworfen wurde. Diese Doppelung ist der Grund, warum sich an dieser Showfigur mehr über den heutigen Stand der Robotik ablesen lässt als an manchem Video von einem Humanoiden, der Kisten stapelt. Welche Filmroboter heute technisch möglich wären, haben wir getrennt geprüft.
Zu den Bildern — Die reale Disney-Figur wird hier nicht gezeigt; das ist eine redaktionelle Entscheidung. Alle Bilder zeigen stattdessen einen eigens gestalteten, generischen Schneeroboter als Symbolbild und sind KI-generiert.
Ein Entwurf, der jede Konstruktionsregel verletzt
Bei humanoiden Robotern gibt die Technik normalerweise einen Teil der Form vor, weil Gelenke Platz brauchen, Motoren Drehmoment liefern müssen und ein stabiler Körper einen brauchbaren Schwerpunkt benötigt. Füße sollten außerdem groß genug sein, um darauf zu stehen. Dieser Entwurf hält sich an keine dieser Regeln, denn seine Form entstand für einen Animationsfilm und nicht für eine Maschine. Nach dem Paper des Projektteams ist die reale Figur 88,7 Zentimeter hoch — gemessen ohne Haare — und wiegt 14,9 Kilogramm.
Die 25 Freiheitsgrade verteilen sich nach derselben Quelle auf sechs je Bein, zwei je Schulter, drei im Hals, einen im Kiefer, einen in der Augenbraue und vier in den mechanischen Augen. Der Kopf ist im Verhältnis zum Rumpf groß, der Hals dagegen dünn, und dort, wo ein zweibeiniger Roboter sichtbare Beine hätte, sitzt im Film nur ein Schneeball.
Die Aufgabe lautete deshalb nicht, einen möglichst guten Roboter zu bauen, sondern einen, den niemand als Roboter wahrnehmen soll. Dieser Unterschied verschiebt fast jede technische Entscheidung, die danach getroffen wird.
Zwei Beine in einem Körper, in den keines passt
Am deutlichsten wird das an den Beinen. Beide Beinmechanismen mit je sechs Freiheitsgraden stecken im unteren Schneeball, und würde man sie wie üblich spiegelbildlich bauen, kollidierten Knie und Hüftmechanik im Inneren des kleinen Körpers. Das Team löste das mit einer Konstruktion, die es im Paper selbst als asymmetrisch bezeichnet: Beide Beine sind baugleich, eines wird jedoch umgekehrt eingesetzt. Beim linken Bein zeigt die Hüftrolle nach hinten und das Knie nach vorn, beim rechten ist es umgekehrt, sodass die Achsen versetzt liegen und aneinander vorbeilaufen.
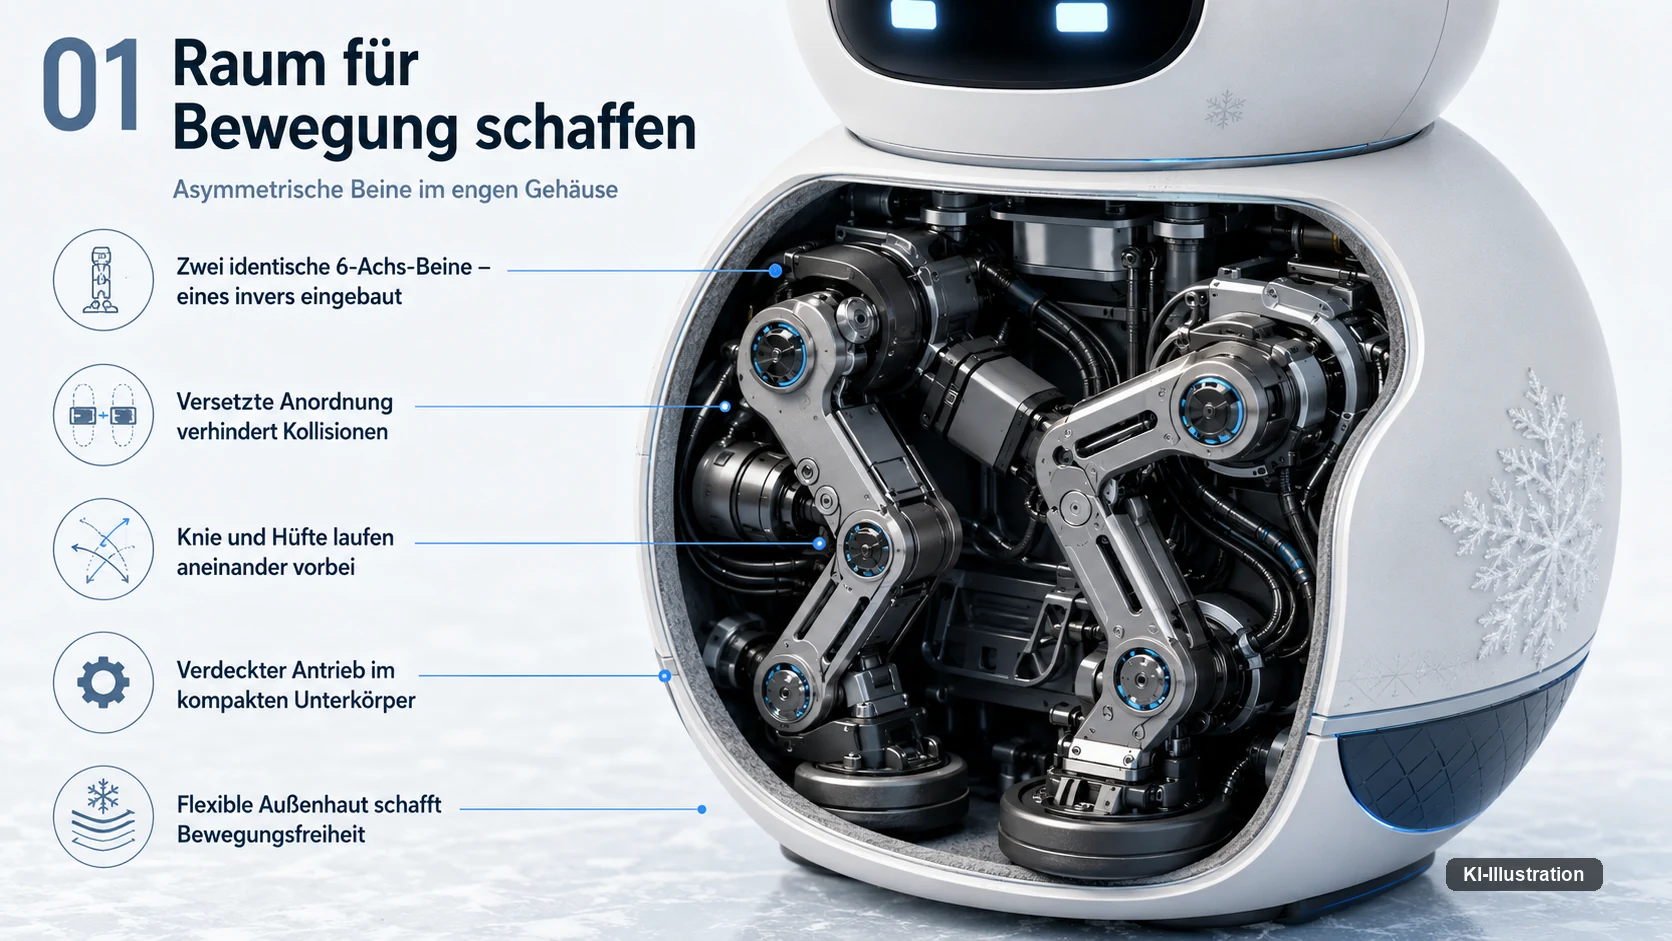
Der Kniff hat einen zweiten Effekt, der in einem Serienprojekt schwerer wiegt als die Platzersparnis: Weil die Beine identisch statt gespiegelt sind, sinkt die Zahl unterschiedlicher Bauteile. Über der Mechanik liegt eine flexible Schürze aus Polyurethanschaum, die optisch die Form des Schneeballs hält und sich bei größeren Schritten verformt.
Von außen bleibt davon nichts sichtbar. Man sieht zwei Schneebälle, die unter der Figur her watscheln, und genau darin liegt der Zweck der ganzen Konstruktion.
Die Motoren sitzen dort, wo Platz ist
Ähnlich ungewöhnlich sind die Arme gelöst. An den schmalen Schultern ist kein Bauraum für die Antriebe, deshalb sitzen sie im Torso, und die Bewegung wird über ein sphärisches Fünf-Gelenk-Gestänge auf die Schulter übertragen. Das Paper nennt als Grund ausdrücklich den fehlenden Platz am Gelenk, nicht etwa eine günstigere Massenverteilung. Im Gesicht arbeitet eine verwandte Idee: Der Unterkiefer wird direkt angetrieben, der Oberkiefer folgt über ein Viergelenk.
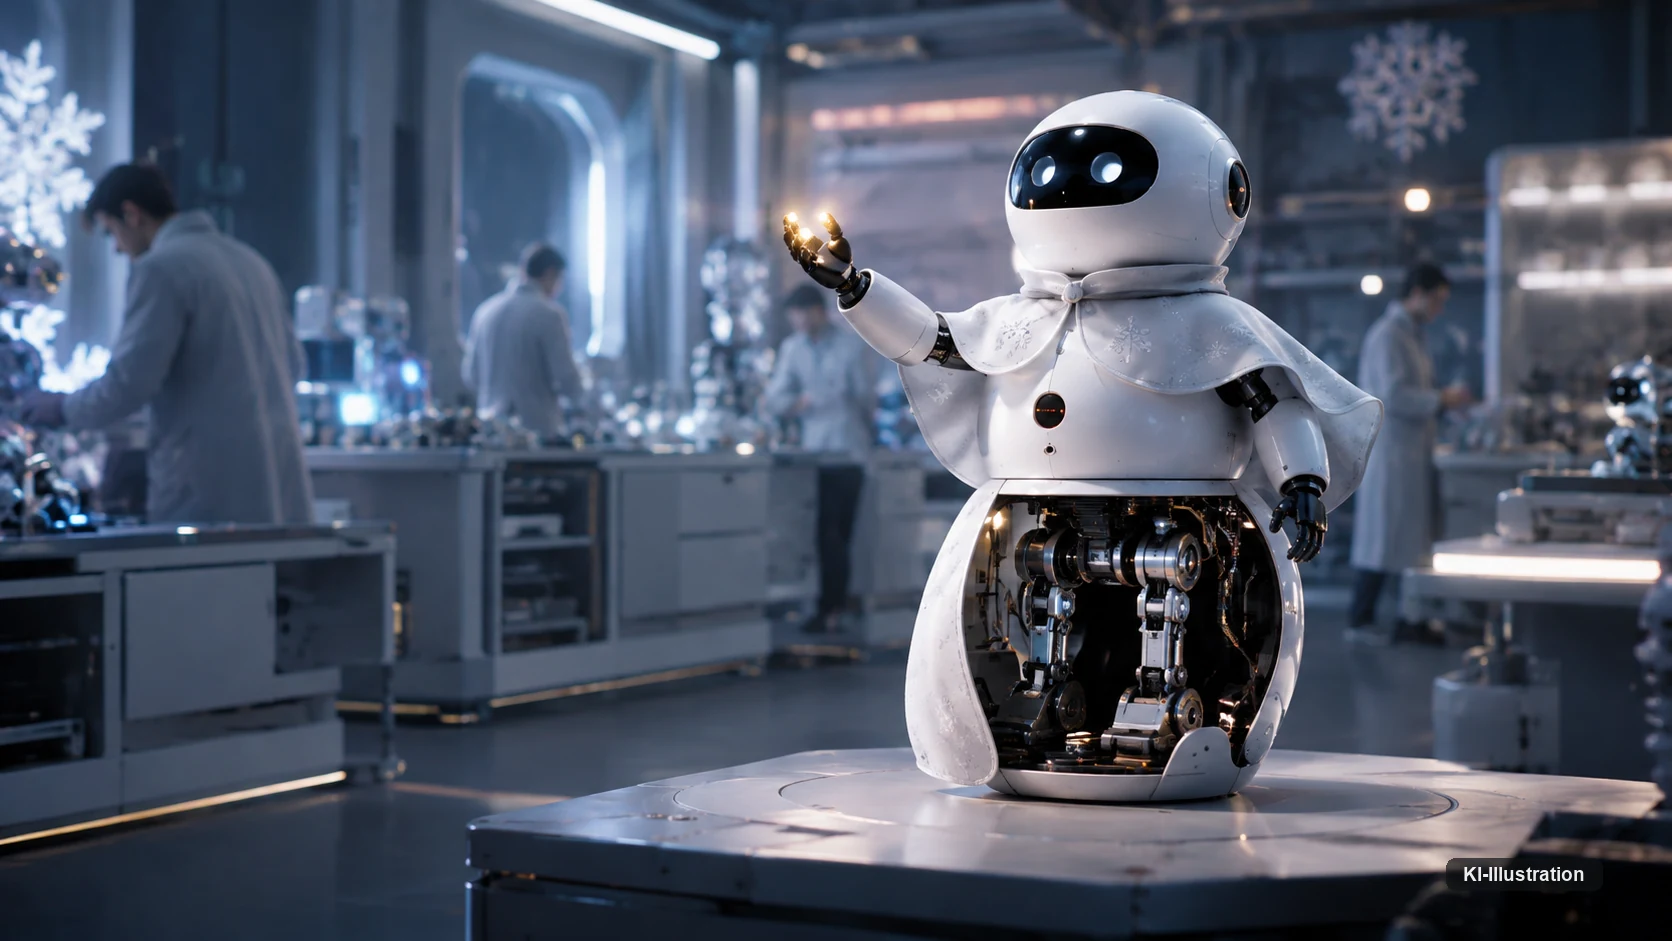
Das klingt nach Spezialmechanik für einen Freizeitpark, und für sich genommen ist es das auch. Der größere Punkt liegt darin, dass solche verschachtelten Mechanismen früher ein Steuerungsproblem waren, weil sie sich schlecht modellieren und regeln ließen.
Wer eine Bewegung berechnen musste, baute lieber einfachere Gelenke. Diese Rangfolge verschiebt sich gerade, und der Grund dafür steckt nicht in der Werkstatt.
8.192 Versuche gleichzeitig
Die im Paper dokumentierten Geh- und Steh-Regelungen entstanden mit Proximal Policy Optimization, einem etablierten Verfahren des bestärkenden Lernens. Trainiert wurde in Isaac Sim, und zwar in 8.192 gleichzeitig laufenden Umgebungen auf einer einzigen NVIDIA RTX 4090. Das Training umfasste 100.000 Iterationen und dauerte nach Angabe der Autoren ungefähr zwei Tage. Variiert wurden dabei unter anderem Reibung und Störungen, damit die gelernte Regelung nicht auf einen einzigen Idealfall passt.
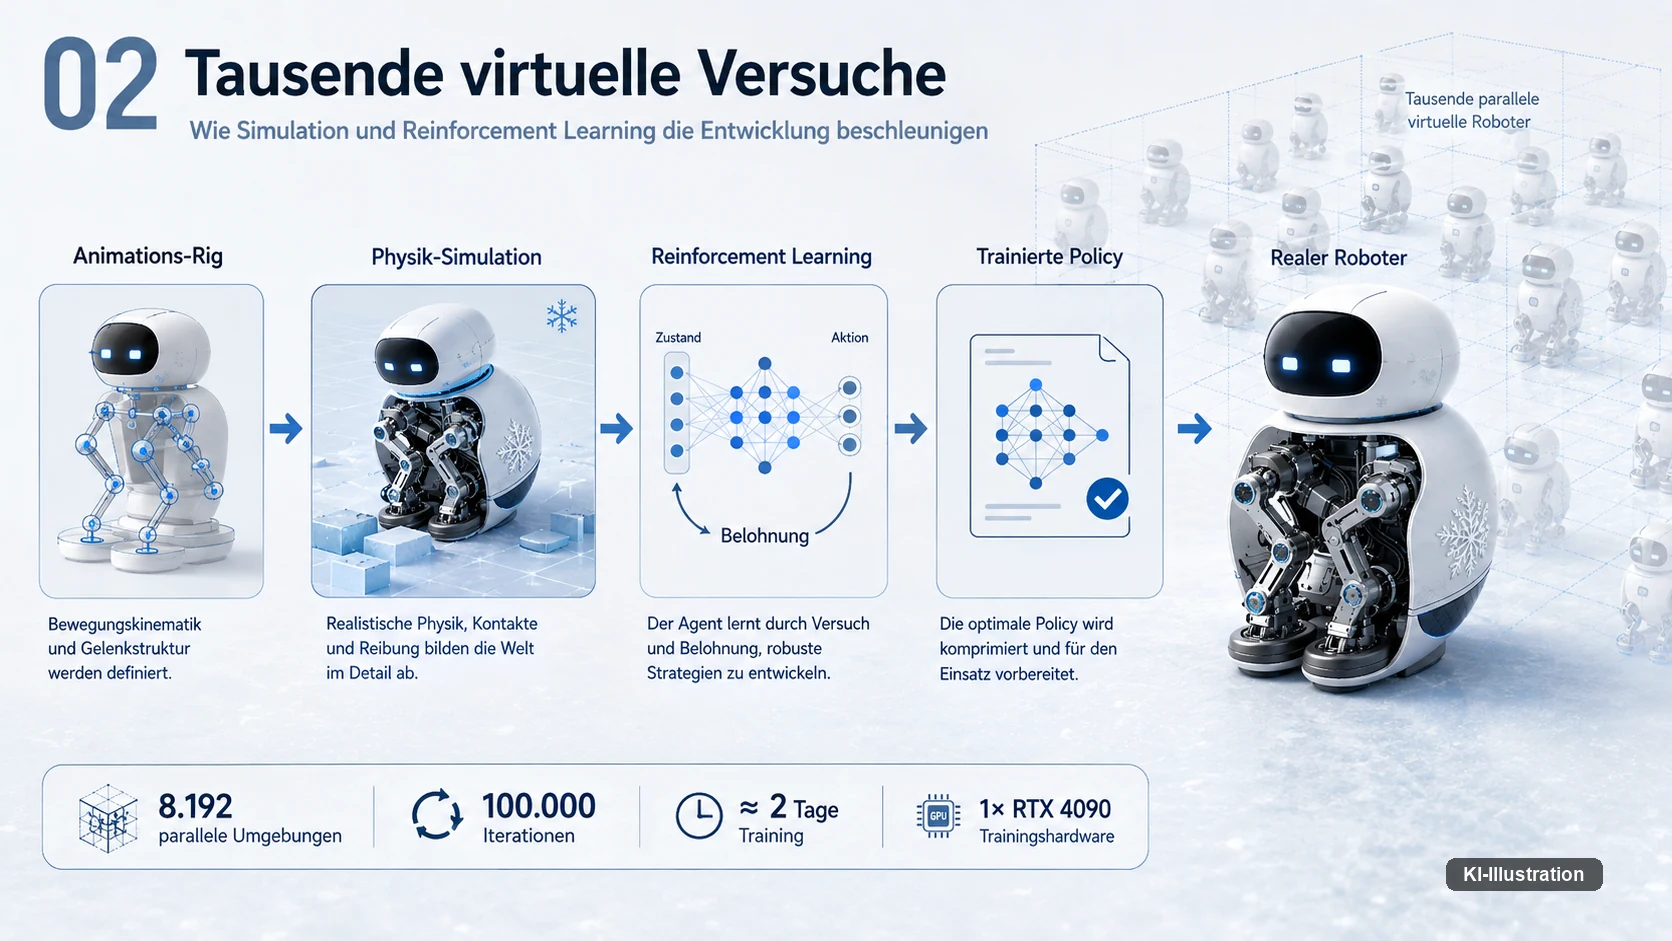
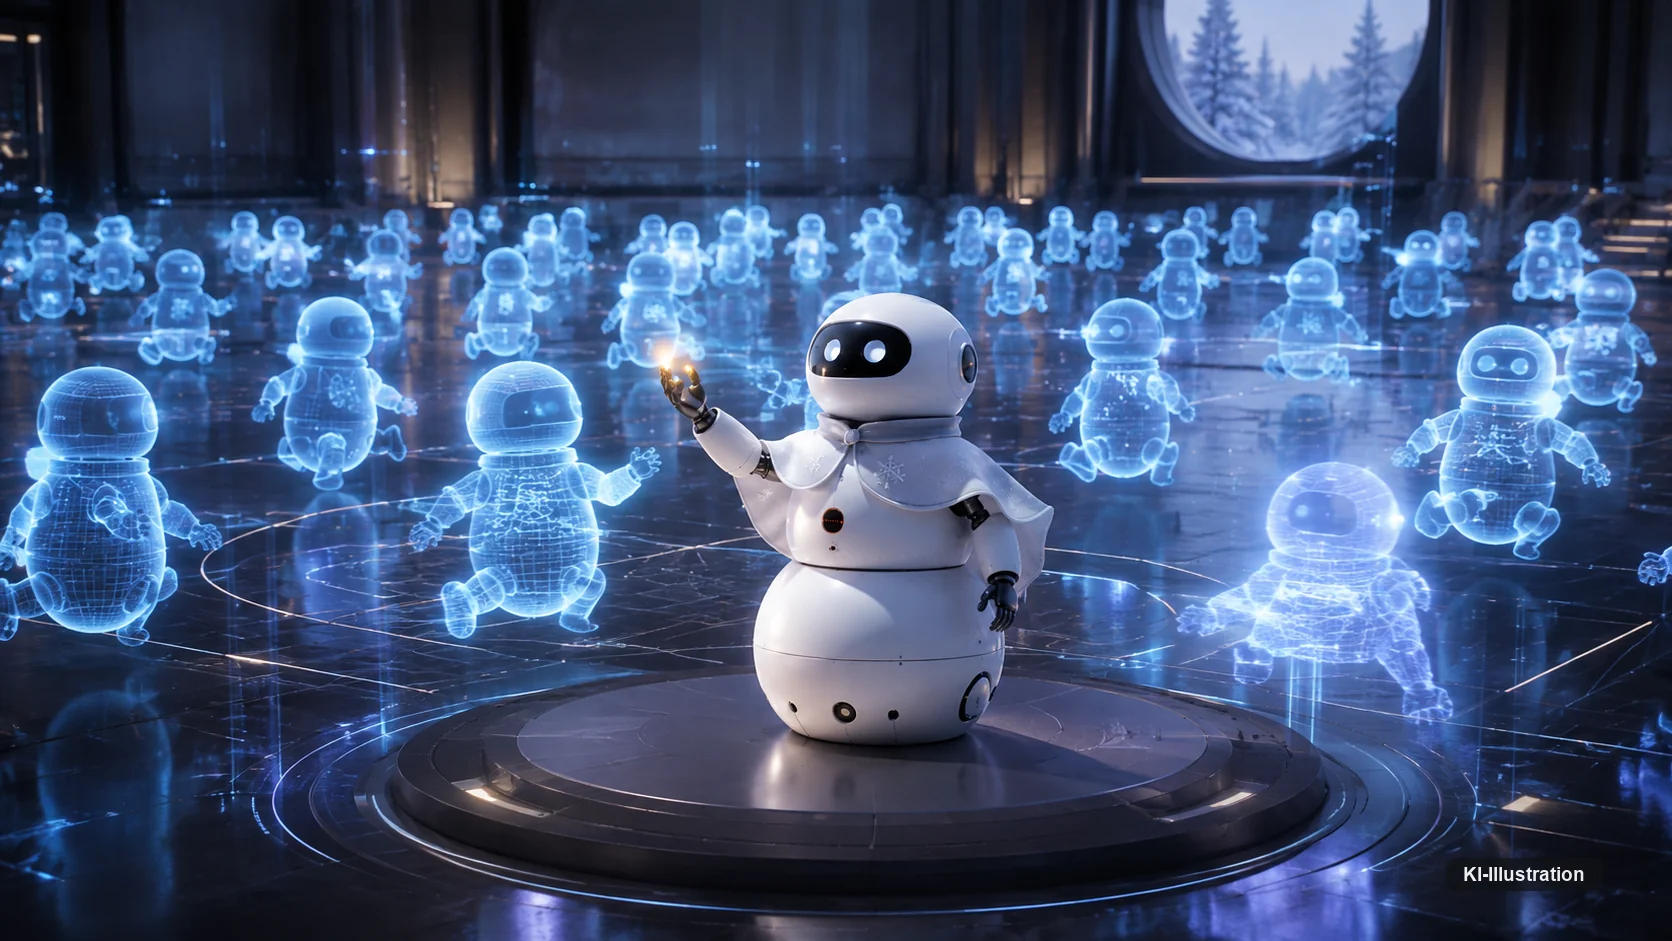
Es sind also keine 8.192 Prototypen, sondern 8.192 gleichzeitige Versuche in Software. Einer verliert das Gleichgewicht, einer setzt den Fuß falsch auf, einer wird von einer simulierten Störung aus dem Tritt gebracht — und alle liefern Trainingsdaten für dieselbe Regelung.
Wenn Versuche nicht mehr nacheinander an einem physischen Aufbau stattfinden müssen, verändert sich die Wirtschaftlichkeit der Entwicklung. Die Steuerung lernt, bevor die Maschine überhaupt laufen muss.
Warum ein perfekter Gang ein Fehler gewesen wäre
Normalerweise belohnt man einen Laufroboter dafür, stabil, sparsam und zügig zu gehen. Hier wäre das ein Fehlschlag gewesen, denn eine effiziente Gangart hätte falsch ausgesehen. Das Team musste der Maschine also nicht nur das Laufen beibringen, sondern eine bestimmte Art zu laufen: den charakteristischen Gang, bei dem zuerst die Ferse aufsetzt und dann der Vorderfuß folgt. Dafür wurden stilisierte Gangzyklen entworfen und als Vorgabe ins Training gegeben.
In einem Vergleichsversuch trainierten die Autoren eine Variante ohne diesen Bewegungsstil. Nach ihrer Einschätzung wirkte das Ergebnis technisch brauchbar, aber sichtbar robotischer — eine qualitative Beurteilung der Autoren, keine Messung und keine Befragung von Zuschauern.
Damit wird Charaktertreue zu einer technischen Zielgröße neben Stabilität und Energieverbrauch. Optimiert werden plötzlich Dinge, die in einem klassischen Roboterdatenblatt nicht vorkommen.
Darin steckt die eigentliche Umkehrung. Robotik optimiert eine Maschine sonst darauf, ihre Aufgabe möglichst gut zu lösen; hier wird eine Maschine darauf optimiert, ihre technische Leistung zu verbergen. Sie darf den effizientesten Gang gerade nicht finden, sondern muss den umständlichen, charakteristischen überzeugend nachbilden — und dabei gleichzeitig nicht umfallen, mit den winzigen Füßen nicht aneinanderstoßen, die Halsmotoren nicht überhitzen, leiser auftreten und die Gelenkgrenzen einhalten.
Leiser auftreten, kühler bleiben
Zwei Beispiele zeigen, was diese Verschiebung praktisch bedeutet. Das erste ist das Geräusch: Wenn eine Figur bei jedem Schritt hörbar auf den Boden schlägt, ist die Illusion vorbei. Die Entwickler ergänzten die Belohnungsfunktion deshalb um eine Strafe für harte Fußkontakte, und die Regelung lernte, weicher aufzusetzen. Über einen fünfminütigen Lauf sank der mittlere Schallpegel dadurch um 13,5 Dezibel gegenüber einer Vergleichsregelung ohne diese Strafe, gemessen auf realer Hardware.
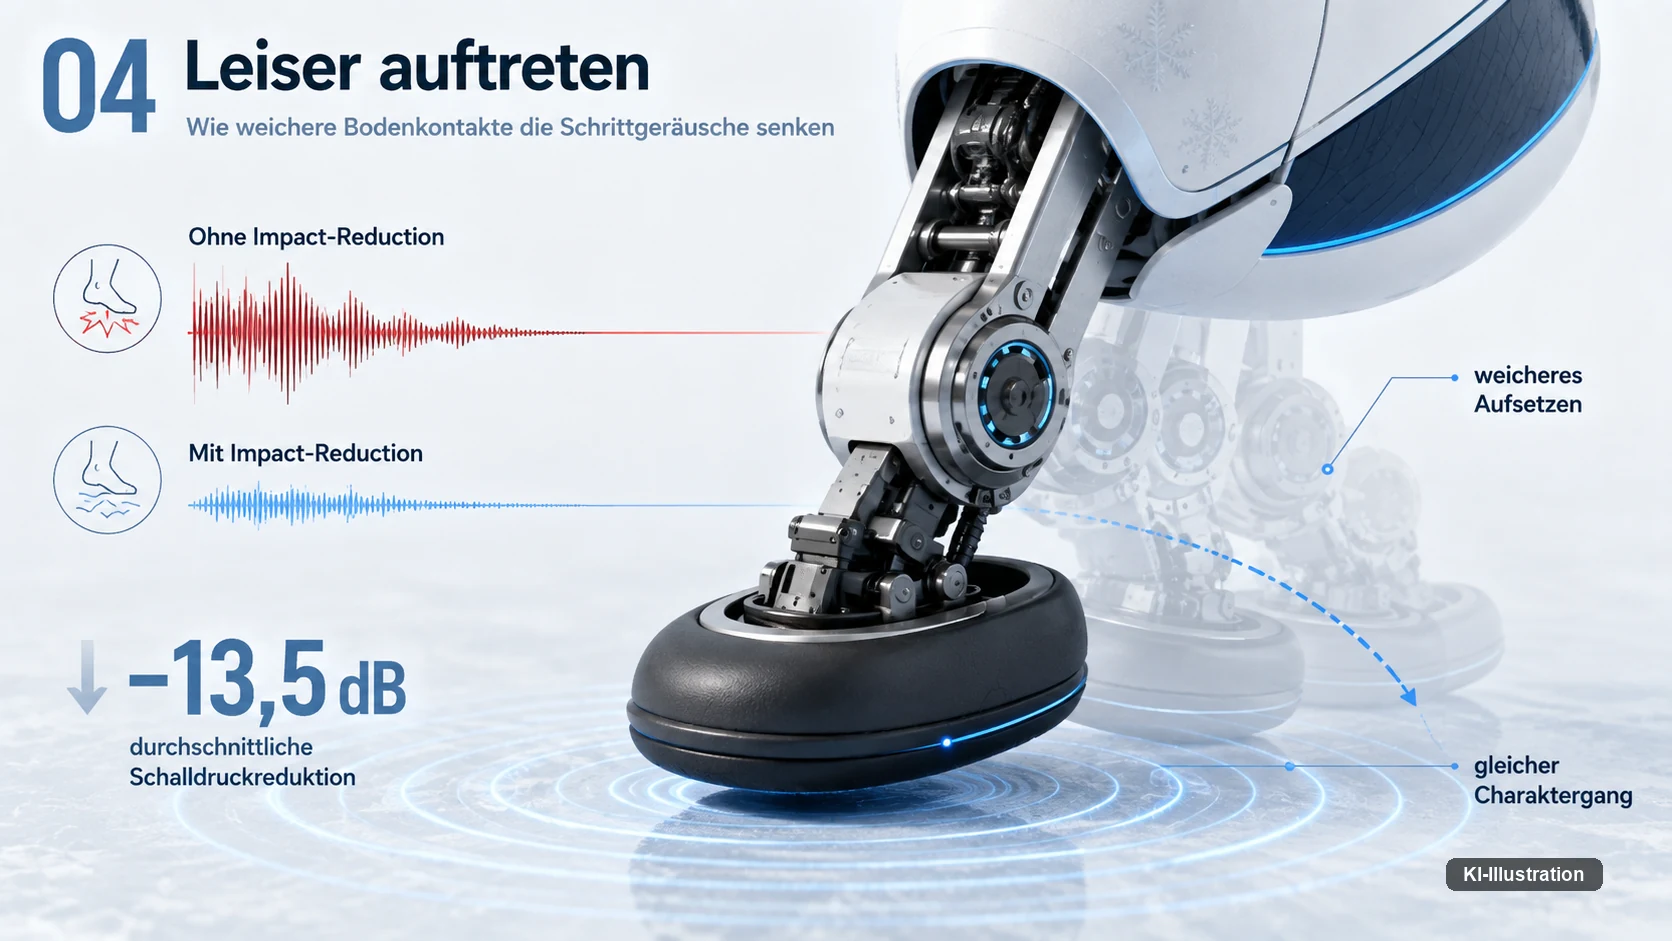
Dieser Wert ist eine Differenz zwischen zwei trainierten Regelungen, kein Absolutwert und kein Vergleich mit anderen Robotern; Mikrofontyp und Messabstand nennt das Paper nicht. Bemerkenswert ist ohnehin weniger die Zahl als der Weg dorthin.
Niemand programmierte eine neue Schrittbahn mit der Anweisung, den Fuß langsamer abzusetzen. Es wurde ein Ergebnis definiert, und die Regelung suchte sich eine Bewegung, die dieses Ergebnis erreicht.
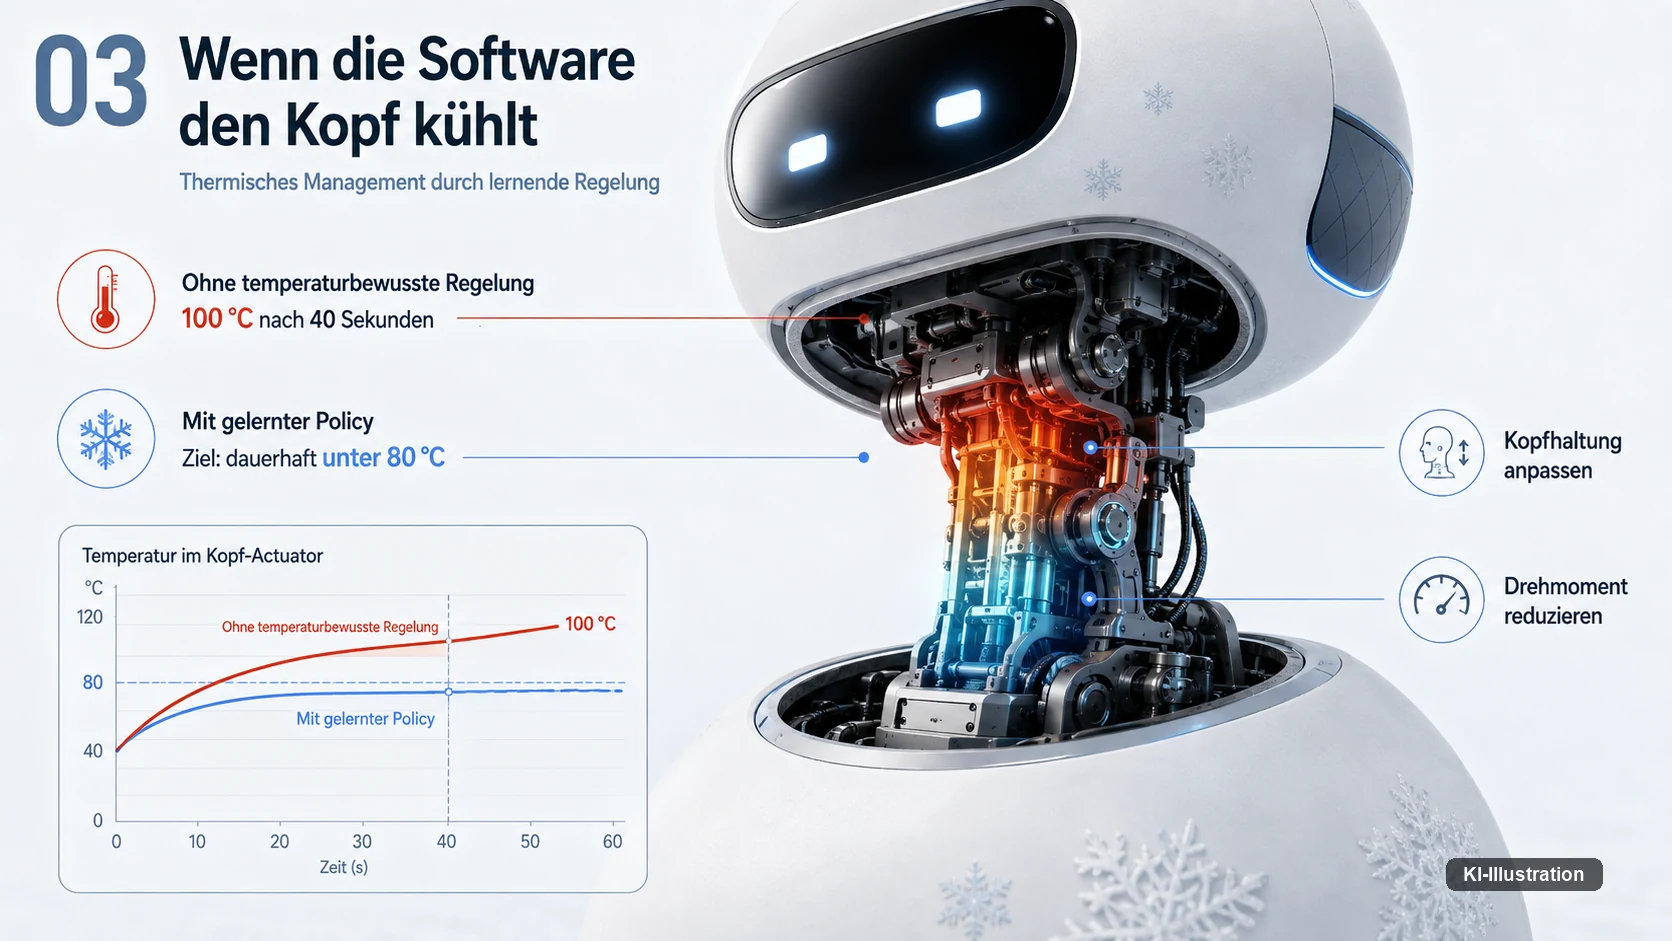
Das zweite Beispiel ist ernster. Der Kopf ist schwer, der Hals dünn, entsprechend klein müssen die dort verbauten Aktuatoren sein, und darüber liegt ein Kostüm — eine fast ideale Anordnung, um einen Elektromotor thermisch zu überfordern. In einem definierten Testmanöver, bei dem die Figur nach oben blickt und den Kopf langsam hin und her dreht, erreichte der am stärksten belastete Aktuator im Hals ohne thermische Belohnung nach 40 Sekunden 100 Grad Celsius. Der Versuch wurde abgebrochen, um Schäden zu vermeiden.
| Größe | Wert | Was dabei zu beachten ist |
|---|---|---|
| Höhe | 88,7 cm | ohne Haare gemessen |
| Masse | 14,9 kg | — |
| Freiheitsgrade | 25 | 6 je Bein, 2 je Schulter, 3 Hals, 1 Kiefer, 1 Augenbraue, 4 Augen |
| Trainingsumgebungen | 8.192 parallel | in Isaac Sim, auf einer RTX 4090 |
| Iterationen | 100.000 | Dauer nach Autorenangabe rund zwei Tage |
| Schallpegel | −13,5 dB | Differenz zu einer Regelung ohne Geräuschstrafe, nicht absolut |
| Temperaturgrenze | 80 °C | experimentell festgelegt; mit einer Regelung ohne thermische Belohnung 100 °C nach 40 s im Testmanöver |
| Mittlere Aktuatortemperatur | 77,3 °C | letzte Minute eines einstündigen Laufs mit thermischer Belohnung |
Größere Motoren hätten das Problem gelöst, nur passen sie nicht in den Hals. Also bekam die Regelung die Aktuatortemperatur als zusätzlichen Zustand, mit einer experimentell bestimmten Obergrenze von 80 Grad.
Nähert sich die Temperatur dieser Grenze, weicht die Regelung schrittweise von der vorgegebenen Pose ab und richtet den Kopf waagerechter aus, was das nötige Drehmoment senkt. In einem einstündigen Lauf lag die mittlere Aktuatortemperatur in der letzten Minute bei 77,3 Grad, bei einem mittleren Gelenkfehler von 0,14 Radiant.
Die Maschine weiß nichts über Hitze. Ihre Regelung hat gelernt, dass eine bestimmte Körperhaltung unter bestimmten Bedingungen besser abschneidet. Für einen Zuschauer sieht das nach einer kleinen, figurentypischen Bewegung aus, tatsächlich schützt die Steuerung in diesem Moment ihre eigenen Halsmotoren.
Was die Maschine löst und was der Mensch entscheidet
Eine Grenze verwischt in vielen Berichten. Diese Figur läuft nicht als eigenständig handelnder Charakter durch den Park. Das Paper beschreibt sie ausdrücklich als über eine Fernbedienschnittstelle geführt: Eine Animation Engine schaltet zwischen Regelungen um, löst Animationen und Ton aus und nimmt die Eingaben des Bedieners entgegen. Diese Eingaben unterscheiden sich je nach Betriebsart — im Stand Blickrichtung und Körperhaltung, im Gehen Blickrichtung und Weggeschwindigkeit.
Mehrere Berichte über den Sturz nannten die Figur autonom. Nach dem Paper trifft das nicht zu, und der Unterschied entscheidet darüber, was man dieser Maschine zutraut.
Der Mensch entscheidet, was die Figur tun soll; die gelernte Regelung löst, wie der Körper es hinbekommt. Diese Arbeitsteilung beschreibt den Stand der Robotik derzeit besser als jede Autonomiestufe.
Lernende Verfahren ersetzen hier weder den Animator noch den Puppenspieler. Sie übernehmen die Übersetzungsarbeit dazwischen — von der künstlerischen Absicht in einen Körper, der für diese Bewegung nie gebaut wurde. Das ist unspektakulärer als ein selbst entscheidender Roboter und für die Praxis erheblich folgenreicher, weil dieselbe Trennung überall dort greift, wo eine Maschine etwas ausführen soll, das ein Mensch vorgibt.
Fünf Jahre, vier Monate — und eine Lücke dazwischen
2003 zeigte Disney mit Lucky the Dinosaur eine frei laufende Audio-Animatronics-Figur, die auf Gäste reagieren konnte. Wie Animatronik im Betrieb heute geregelt ist, steht an anderer Stelle. Nach Angaben des unternehmenseigenen Archivs D23 gingen ihr fünf Jahre Arbeit voraus. Für die aktuelle Figur nennt Kyle Laughlin, Senior Vice President für Forschung und Entwicklung bei Walt Disney Imagineering, in einem Interview mit TechRadar rund vier Monate; dieselbe Zahl steht seit dem 18. Juni 2026 auch in einem Beitrag des Unternehmens selbst. Alle diese Angaben sind Unternehmensangaben ohne offengelegte Methode.
Zwischen diesen beiden Punkten liegen die BDX-Droids. In einem eigenen Unternehmensbeitrag vom 18. Juni 2026 schreibt Disney, das BDX-Programm sei ein einjähriger Prozess gewesen, angetrieben von NVIDIAs Simulationsframework Newton, und die Entwicklungszeit der Olaf-Figur habe danach nur vier Monate betragen.
Fünf Jahre, ein Jahr, vier Monate — die Reihe ist verlockend, trägt als Beschleunigungsbeweis aber nicht. Die drei Angaben stammen aus verschiedenen Projektgenerationen, sie benennen weder denselben Start- noch denselben Endpunkt, und keine von ihnen ist eine normierte Zeitmessung. Als Hinweis auf Disneys wachsendes Tempo taugt sie, als Faktor nicht.
Auch die vier Monate stehen nicht für sich: Das Projekt baute auf Jahren vorheriger Arbeit auf, auf vorhandenen Animationswerkzeugen, Simulationssystemen und Mechanikwissen. Wer daraus liest, künstliche Intelligenz habe fünf Jahre Entwicklungsarbeit auf vier Monate eingedampft, zieht den falschen Schluss.
Der tragfähigere Schluss ist ein anderer und für die Branche interessanter. Disney entwickelt nicht mehr nur einzelne Figuren, sondern zunehmend die Werkzeugkette, mit der sich Figuren entwickeln lassen. Wenn Animations-Rigs, Simulation, gelernte Regelung und Teile der Hardwareplattform wiederverwendbar sind, wird aus einem Einzelstück eine Fertigungslinie für Charaktere. Das Unternehmen beschreibt selbst die Absicht, auf dieser Grundlage künftig ganze Themenwelten mit robotischen Figuren zu besetzen.
Was übrig bleibt, wenn die Simulation endet
Parallel dazu arbeitet Disney Research an Werkzeugen, die über dieses eine Projekt hinausreichen. Der Solver Kamino simuliert Mehrkörpersysteme mit geschlossenen Gelenkketten massiv parallel auf Grafikkarten und ist in das quelloffene Simulationsprojekt Newton integriert, das die Linux Foundation trägt und das NVIDIA, Google DeepMind und Disney Research gegründet haben.
Eine Abgrenzung fehlt in vielen Darstellungen. Das Olaf-Papier nennt als Trainingsumgebung Isaac Sim; Kamino kommt darin nicht vor. Newton wiederum verknüpft Disney im eigenen Beitrag mit dem BDX-Programm, nicht mit dieser Figur. Die Stränge gehören zur selben Entwicklungsrichtung, aber keiner ist das Werkzeug des anderen, und wer sie zusammenzieht, erfindet eine Kausalität.
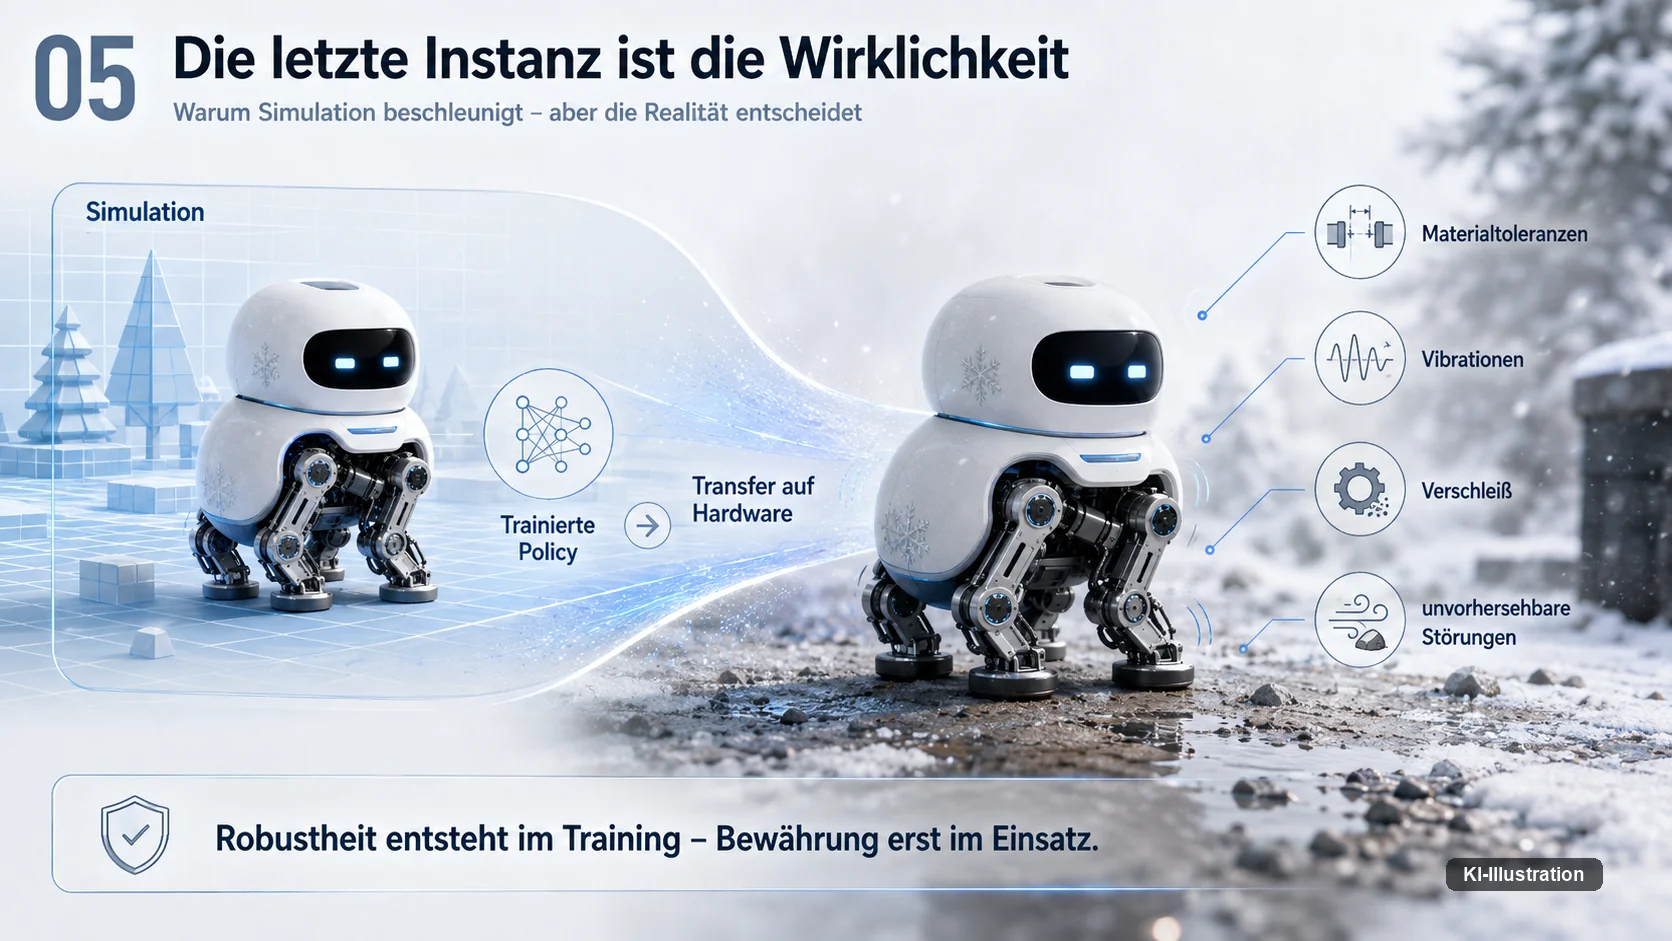
Und damit zurück nach Paris. Tausende simulierte Läufe können Reibwerte variieren, Stöße erzeugen und millionenfach Fehler machen, doch am Ende steht eine einzige Maschine vor echten Menschen: mit echtem Boden, echten Motoren, einem Kostüm, Materialtoleranzen, Vibrationen, Verschleiß und einer Umgebung, die kein Simulator vollständig abbildet.
Dann fällt sie um. Die Ursache dieses konkreten Zwischenfalls hat Disney nach dem Stand der geprüften Berichte öffentlich nicht erklärt, und sie taugt deshalb nicht als Beleg für eine bestimmte technische Schwäche.
Als Bild für die Lage der Robotik trägt die Szene trotzdem. Simulation beschleunigt Entwicklung erheblich, sie ersetzt die Wirklichkeit aber nicht, und die letzte Prüfinstanz bleibt der reale Betrieb. Diese Figur ist dabei kein Produkt: Sie ist eine Showfigur im geschlossenen Parkbetrieb, nicht käuflich und für keinen anderen Einsatz vorgesehen.
Bemerkenswert an dem Projekt ist deshalb weder ein einzelnes Gelenk noch ein bestimmtes neuronales Netz, sondern die verschobene Grenze zwischen Hardware und Software. Früher musste ein Konstrukteur komplizierte Mechanik vermeiden, weil sie sich kaum regeln ließ; heute lassen sich solche Mechanismen digital vervielfältigen, parallel simulieren und ihre Regelungen durch Erfahrung verbessern. Der Roboter wird dadurch nicht zu Software, aber ein wachsender Teil seiner Entstehung wird es. Wenn sich das verallgemeinern lässt, lernt die nächste Generation von Robotern nicht nur schneller — sie entsteht schneller.
Häufige Fragen
Ist der Olaf-Roboter autonom?
Nein. Das Forschungspapier beschreibt die Figur als über eine Fernbedienschnittstelle geführt. Gelernt sind die Regelungen für Stehen, Gehen und Balancieren; die Absicht gibt ein Mensch vor, im Stand über Blickrichtung und Körperhaltung, im Gehen über Blickrichtung und Weggeschwindigkeit. Mehrere Berichte über den Sturz bezeichneten die Figur als autonom, was nach der Projektbeschreibung nicht zutrifft.
Was bedeuten die 13,5 Dezibel genau?
Es ist eine Differenz zwischen zwei trainierten Regelungen, gemessen auf realer Hardware über einen fünfminütigen Lauf: einmal mit einer Strafe für harte Fußkontakte im Belohnungsschema, einmal ohne. Der Wert beschreibt weder einen absoluten Schallpegel noch einen Vergleich mit anderen Robotern. Mikrofontyp, Messabstand und Platzierung nennt das Papier nicht.
Wurde die Figur mit Kamino und Newton trainiert?
Nach dem Papier nicht. Dort ist Isaac Sim als Simulationsumgebung genannt, in der 8.192 Umgebungen parallel auf einer RTX 4090 liefen. Kamino ist ein Solver von Disney Research für Mehrkörpersysteme mit geschlossenen Gelenkketten und in das Simulationsprojekt Newton integriert; im Olaf-Papier kommt er nicht vor. Beides gehört zur selben Entwicklungsrichtung, aber das eine ist nicht das Werkzeug des anderen.
Warum löste sich beim Sturz die Karottennase?
Weil sie sich lösen soll. Nase, Arme, Knöpfe, Augenbrauen und Haare sind nach dem Papier mit Magneten befestigt, damit sie bei einem Sturz oder Aufprall abgehen und der Schaden begrenzt bleibt. Über die Ursache des Sturzes selbst sagt das nichts; sie ist öffentlich nicht erklärt.
Lässt sich eine solche Figur kaufen?
Nein. Es handelt sich um einen Prototyp im Showbetrieb eines Freizeitparks, nicht um ein Produkt. Es gibt keinen Verkauf, keinen Preis und keine Stückzahl, und für andere Einsatzzwecke ist die Figur nicht vorgesehen.
Quellen und Stand — Müller u. a., „Olaf: Bringing an Animated Character to Life in the Physical World“, arXiv:2512.16705v2, eingereicht 18. Dezember 2025, überarbeitet 2. April 2026; daraus stammen Abmessungen, Freiheitsgrade, Mechanik, Trainingsaufbau, Schallpegel- und Temperaturwerte. Tsounis u. a., Kamino, arXiv:2603.16536, sowie der NVIDIA-Entwicklerblog vom 16. März 2026 zu Newton. D23 zu Lucky the Dinosaur; TechRadar für das Interviewzitat von Kyle Laughlin zur Entwicklungsdauer; The Walt Disney Company vom 18. Juni 2026 für das einjährige BDX-Programm und die vier Monate. Disney Experiences zum GTC-Auftritt und zur Show. Zum Sturz: Berichte von Futurism vom 31. März 2026 und Notebookcheck vom 1. April 2026 auf Grundlage eines Videos des Fanportals Magic Tour Club. Angaben von Disney und aus dem Interview sind Unternehmensangaben und keine unabhängig erhobenen Werte. Redaktionelle Einordnung nach dem Stand vom 26. August 2026, keine Rechtsberatung.