Bau- & Infrastrukturrobotik · Technik-Erklärung
Rückbaurobotik: Wie Roboter deutsche Kernkraftwerke zerlegen
Kurz gesagt: Der Rückbau eines deutschen Kernkraftwerks braucht eine eigene Genehmigung nach § 7 Absatz 3 Atomgesetz und läuft seit der Gesetzesnovelle 2017 fast ausnahmslos als direkter Abbau, nicht als jahrzehntelanger Einschluss. Kontamination und Aktivierung machen an bestimmten Bauteilen Handarbeit unmöglich; genau dort übernehmen ferngesteuerte Manipulatoren wie die Baureihen des deutschen Herstellers Wälischmiller Engineering die Zerlegung. Diese Systeme sind fernbedient, nicht autonom — sie ersetzen keine Arbeitskraft im umfassenden Sinn, sondern die Strahlendosis, der sonst ein Mensch an genau dieser Stelle ausgesetzt wäre.
Der Rückbau beginnt mit einem Antrag, nicht mit dem Abschalten
Wenn ein Kernkraftwerk vom Netz geht, endet die Geschichte der Anlage nicht am selben Tag. Es schließt sich zunächst die Nachbetriebsphase an, in der noch unter der bestehenden Betriebsgenehmigung gearbeitet wird: Systeme werden entleert, Brennelemente ausgelagert, der Betrieb technisch heruntergefahren. Erst danach beginnt der eigentliche Rückbau, und der braucht eine eigene Erlaubnis.
Die Rechtsgrundlage dafür ist eine Genehmigung nach § 7 Absatz 3 des Atomgesetzes (AtG), die der Betreiber bei der zuständigen Behörde beantragt. § 7 AtG regelt allgemein die Genehmigung von Anlagen; Absatz 3 ist die Passage, die speziell Stilllegung, sicheren Einschluss und Abbau erfasst. Ohne diese Genehmigung darf niemand mit dem Abbau beginnen, denn das Atomgesetz fordert ausdrücklich, eine Anlage nach dem Ende des Leistungsbetriebs unverzüglich stillzulegen und abzubauen.
Zum Verfahren gehören auch Elemente, die außerhalb der reinen Technik liegen. Sowohl eine Umweltverträglichkeitsprüfung als auch eine Öffentlichkeitsbeteiligung sind gesetzlich verankert. Anwohner und Verbände können sich also einbringen, bevor die Behörde entscheidet, und genau das verlängert die Planungsphase spürbar — ein Rückbau läuft deshalb nie als reines Ingenieursprojekt, sondern immer auch als Genehmigungsverfahren.
Zwei Strategien, aber seit 2017 nur noch ein Regelfall
Das Atomgesetz kennt für die Stilllegung grundsätzlich zwei Strategien: den direkten Abbau und den sicheren Einschluss, dazu sind auch Mischformen aus beiden Alternativen möglich. Der sichere Einschluss verzögert den eigentlichen Abbau bewusst um Jahre. Ziel ist, das vorhandene Aktivitätsinventar erst durch radioaktiven Zerfall zu verringern, bevor überhaupt gearbeitet wird. Das senkt zwar die spätere Belastung, beseitigt aber nicht das Grundproblem: Eine eingeschlossene Anlage bleibt eine kerntechnische Anlage, die weiter überwacht werden muss.
Seit der Novelle des Atomgesetzes von 2017 hat sich die Genehmigungspraxis eindeutig verschoben. Aufsichtsbehörden genehmigen inzwischen so gut wie ausschließlich den direkten Abbau; der sichere Einschluss wird nur noch in begründeten Ausnahmefällen zugelassen. Wer heute vom Rückbau eines deutschen Kernkraftwerks liest, kann also in aller Regel von direktem Abbau ausgehen, nicht von jahrzehntelangem Warten.
Diese Verschiebung ist kein bloßes Verwaltungsdetail, sondern entscheidet mit, wofür überhaupt Robotik gebraucht wird. Beim direkten Abbau muss innerhalb von Jahren bis wenigen Jahrzehnten tatsächlich demontiert, zerlegt und dekontaminiert werden — und genau in dieser Phase kommen Werkzeuge zum Einsatz, die dort arbeiten, wo Menschen aus Strahlenschutzgründen nicht direkt hinsollten.
Kontamination und Aktivierung: zwei verschiedene Probleme
Wer verstehen will, warum ausgerechnet in einem Kernkraftwerk ferngesteuerte Technik nötig ist, muss zunächst zwei Begriffe trennen, die im Alltag oft durcheinandergeworfen werden: Kontamination und Aktivierung. Kontamination bedeutet, dass radioaktive Stoffe auf einer Oberfläche haften — an Rohrwänden, Böden, Werkzeugen. Aktivierung dagegen bedeutet, dass das Material selbst durch jahrzehntelangen Neutronenbeschuss im Reaktorbetrieb radioaktiv geworden ist, bis tief in die Struktur hinein.
Der Unterschied ist praktisch entscheidend. Kontamination lässt sich abwaschen, abschleifen oder chemisch lösen, das Trägermaterial selbst bleibt dabei unverändert. Aktivierung dagegen sitzt im Material selbst und verschwindet nur, indem das Material entfernt wird oder über sehr lange Zeiträume abklingt. An Bauteilen mit hoher Aktivierung, etwa in unmittelbarer Reaktornähe, hilft deshalb kein Wischen und kein Waschen — das Material muss weg, und jemand oder etwas muss es dorthin bringen, wo ein Mensch nicht direkt herangehen sollte.
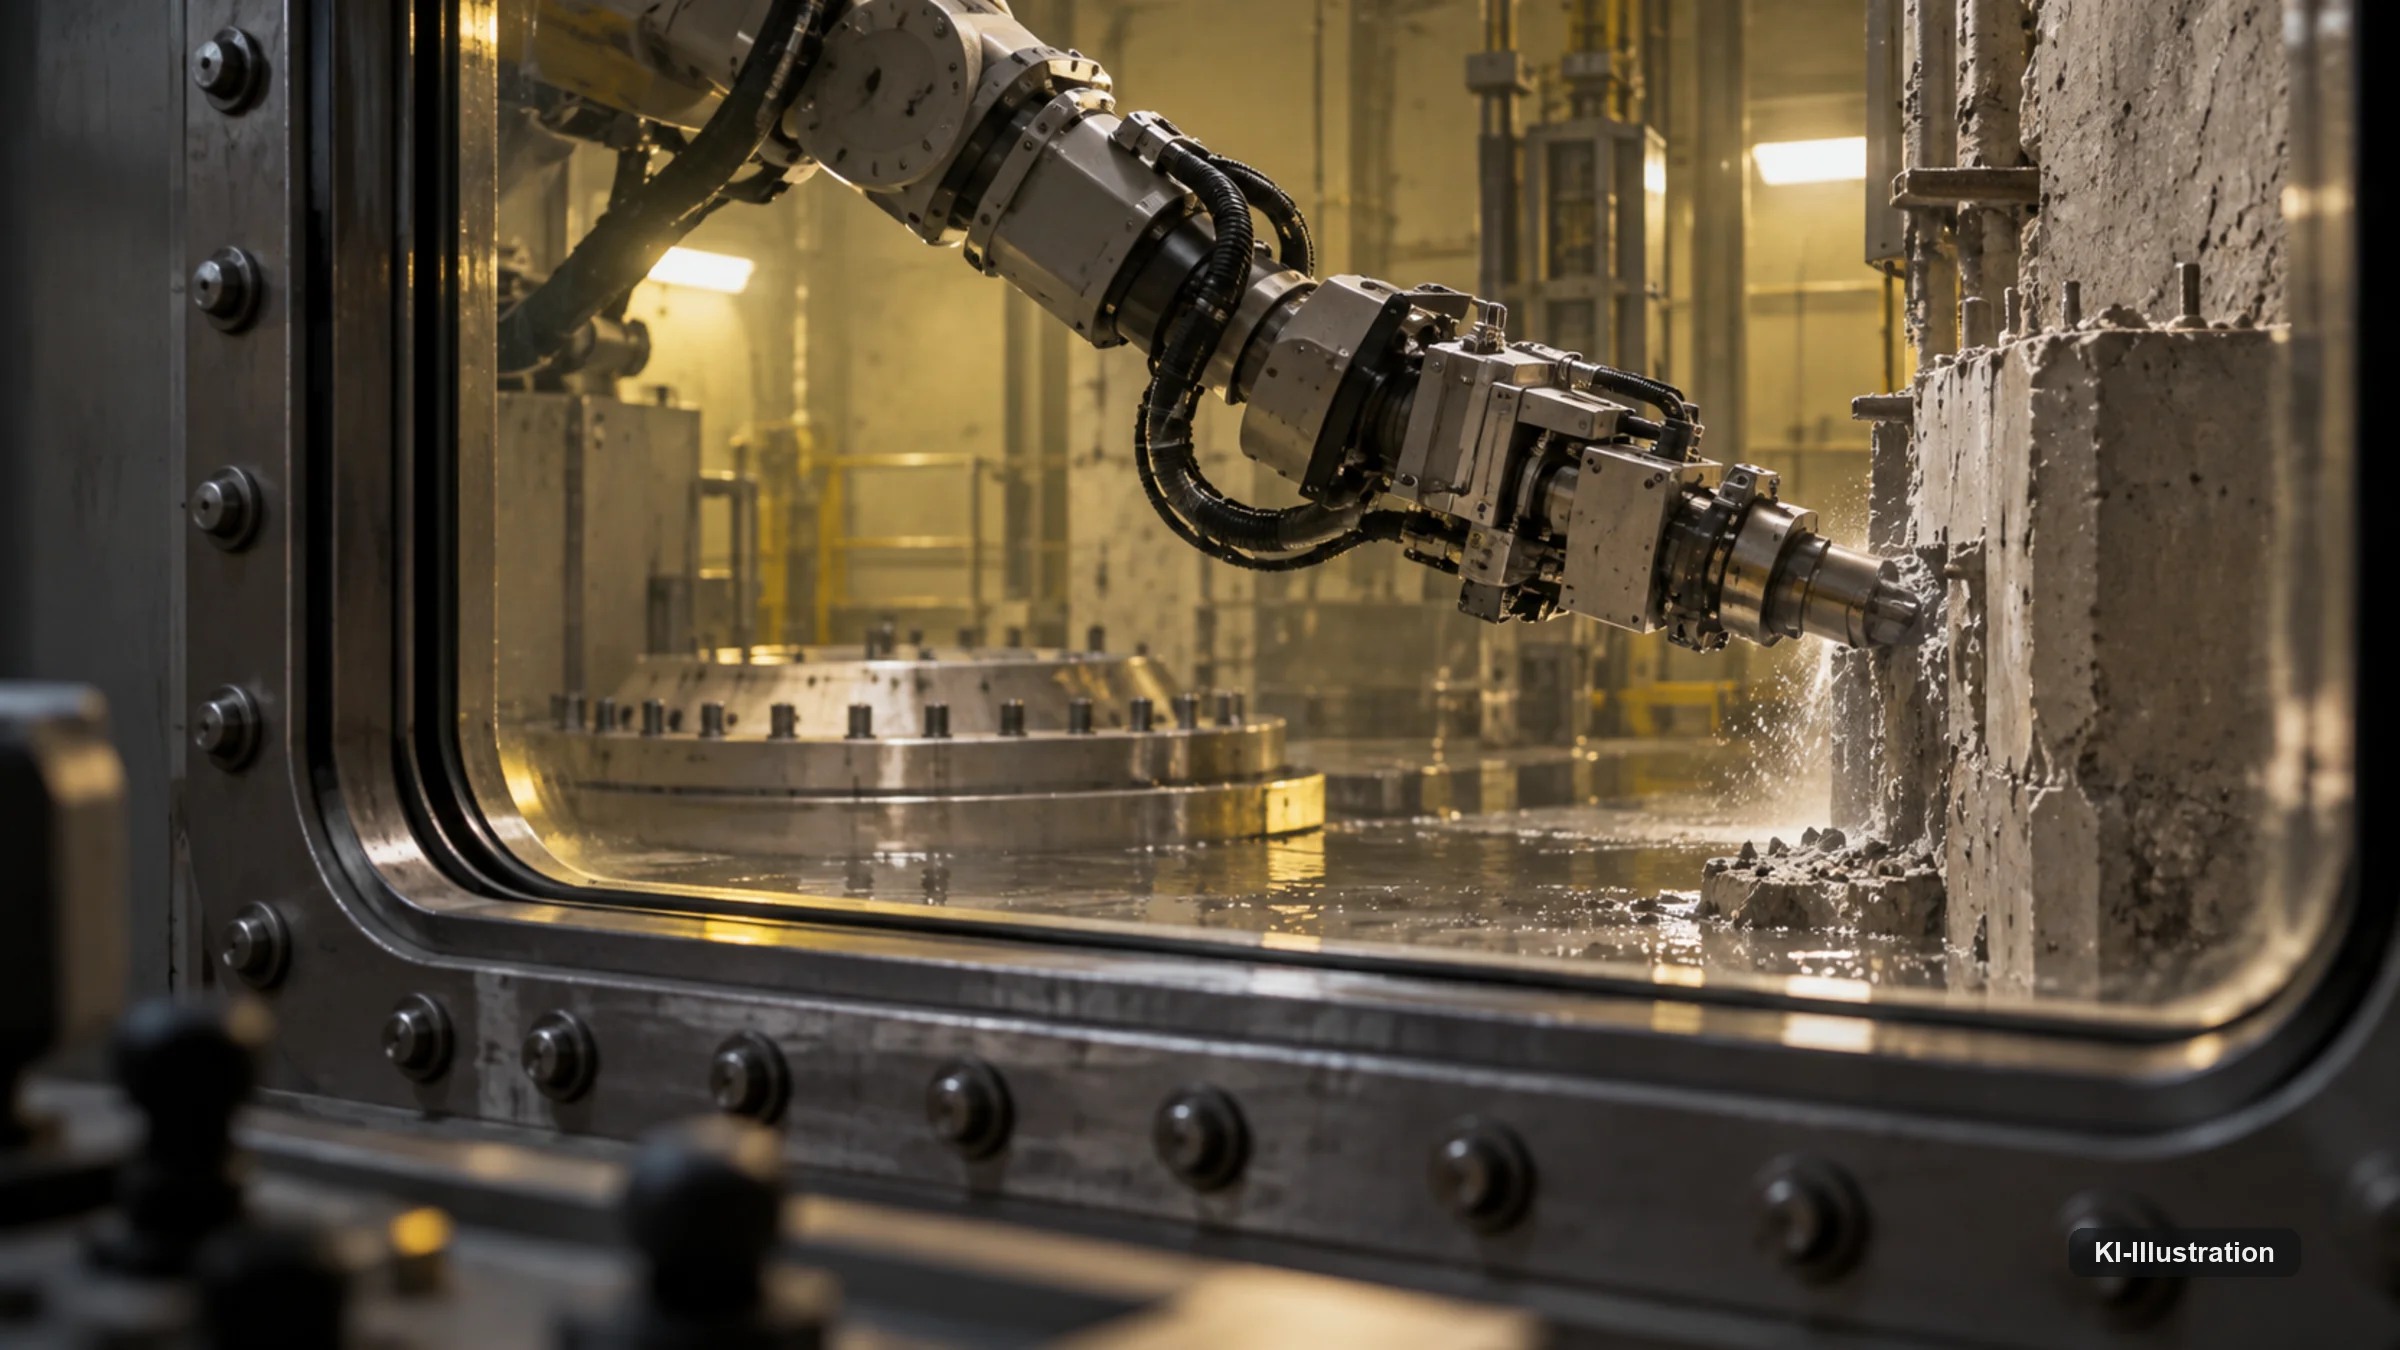
Genau an dieser Stelle setzt Fernhantierung an: Wo Kontamination oder Aktivierung direkte Handarbeit ausschließen, übernehmen ferngesteuerte Manipulatoren die Aufgabe, die sonst ein Mensch mit den eigenen Händen erledigen müsste.
Die Chemie vor dem Roboter: Primärkreis-Dekontamination
Bevor überhaupt mechanisch zerlegt wird, greifen Betreiber häufig zu einem chemischen Verfahren, das seit über fünfzig Jahren weltweit angewendet wird und als Stand der Technik gilt: die Primärkreis-Dekontamination. Dabei werden Teile des Primärkreislaufs — also jener Leitungen und Behälter, durch die im Betrieb das radioaktive Kühlmittel floss — mittels qualifizierter Verfahren und spezieller Chemikalien wie Säure gereinigt.
Der Effekt ist erheblich, gilt aber ausdrücklich nur für diesen einen Bereich: Bei der chemischen Behandlung des Primärkreislaufs lässt sich die vorhandene Aktivität um mehr als 90 Prozent senken. Diese Zahl beschreibt nicht die allgemeine Oberflächendekontamination von Gebäuden oder Hallen, sondern konkret die Wirkung der Säurebehandlung an Rohrleitungen und Komponenten des Primärkreises. Wo im weiteren Rückbau Wände, Böden oder Stahlkonstruktionen dekontaminiert werden, gilt dieser Wert nicht automatisch mit.
Die Intensität der Behandlung und der damit verbundene Materialabtrag lassen sich steuern, je nachdem, wie stark ein Bauteil betroffen ist. Der praktische Nutzen zeigt sich vor allem in der Abfallbilanz: Material, das nach der Dekontamination die Freigabewerte unterschreitet, kann als nicht radioaktives Material wiederverwertet oder regulär beseitigt werden. Als radioaktiver Abfall bleibt im Wesentlichen nur der Abfall aus dem Oberflächenabtrag selbst übrig — nicht die gesamte demontierte Anlage.
Wo Handarbeit endet: ferngesteuerte Manipulatoren
Selbst nach chemischer Dekontamination bleiben Bereiche, an die niemand direkt herangehen sollte — etwa hoch aktivierte Komponenten in Reaktornähe oder stark kontaminierte Restbereiche. Für genau diese Fälle hat sich in Deutschland ein spezialisierter Zweig der Fernhantierungstechnik etabliert. Wälischmiller Engineering (HWM GmbH) aus Markdorf am Bodensee gehört zu den bekannten deutschen Herstellern in diesem Feld.
HWM führt nach eigenen Angaben mehrere Manipulator-Baureihen für Dekontamination und Rückbau, darunter die Modelle A100, A1000, A1000S, V1000 und TELBOT. Wichtig für das Verständnis dieser Systeme: Es handelt sich um ferngesteuerte, keine autonomen Maschinen — anders als bei Systemen, die Autonomie tatsächlich nachweisen, macht HWM dazu keine Behauptung. Gesteuert werden sie über Eingabegeräte, die laut Hersteller „von Bedienpult bis Virtual Reality“ reichen — ein Mensch führt also weiterhin jede Bewegung aus, nur eben aus sicherer Entfernung, während der Manipulator selbst im kontaminierten Bereich arbeitet.
| Modell | Einsatzbereich laut Hersteller | Steuerung | Status |
|---|---|---|---|
| A100 | Dekontamination und Rückbau in kontaminierten Bereichen | Eingabegerät, ferngesteuert | Herstellerangabe |
| A1000 | Dekontamination und Rückbau in kontaminierten Bereichen | Eingabegerät, ferngesteuert | Herstellerangabe |
| A1000S | Dekontamination und Rückbau in kontaminierten Bereichen | Eingabegerät, ferngesteuert | Herstellerangabe |
| V1000 | Dekontamination und Rückbau in kontaminierten Bereichen | Eingabegerät, ferngesteuert | Herstellerangabe |
| TELBOT | Dekontamination und Rückbau in kontaminierten Bereichen | Eingabegerät bis Virtual Reality | Herstellerangabe |
Dieser Unterschied zwischen ferngesteuert und autonom ist mehr als eine technische Fußnote. Ein autonomer Roboter würde eigenständig entscheiden, wie er ein Bauteil greift oder zerlegt; ein ferngesteuerter Manipulator überträgt lediglich die Handbewegung eines Bedieners in eine Umgebung, die für diesen Bediener selbst zu belastet wäre. Die Entscheidung bleibt beim Menschen, nur der Ort der Ausführung verschiebt sich. Alle Angaben zu den Baureihen stammen vom Hersteller selbst und beschreiben ein Portfolio, keine unabhängig geprüfte Leistung im Einzelfall.
Drei deutsche Rückbauten mit Manipulator-Einsatz
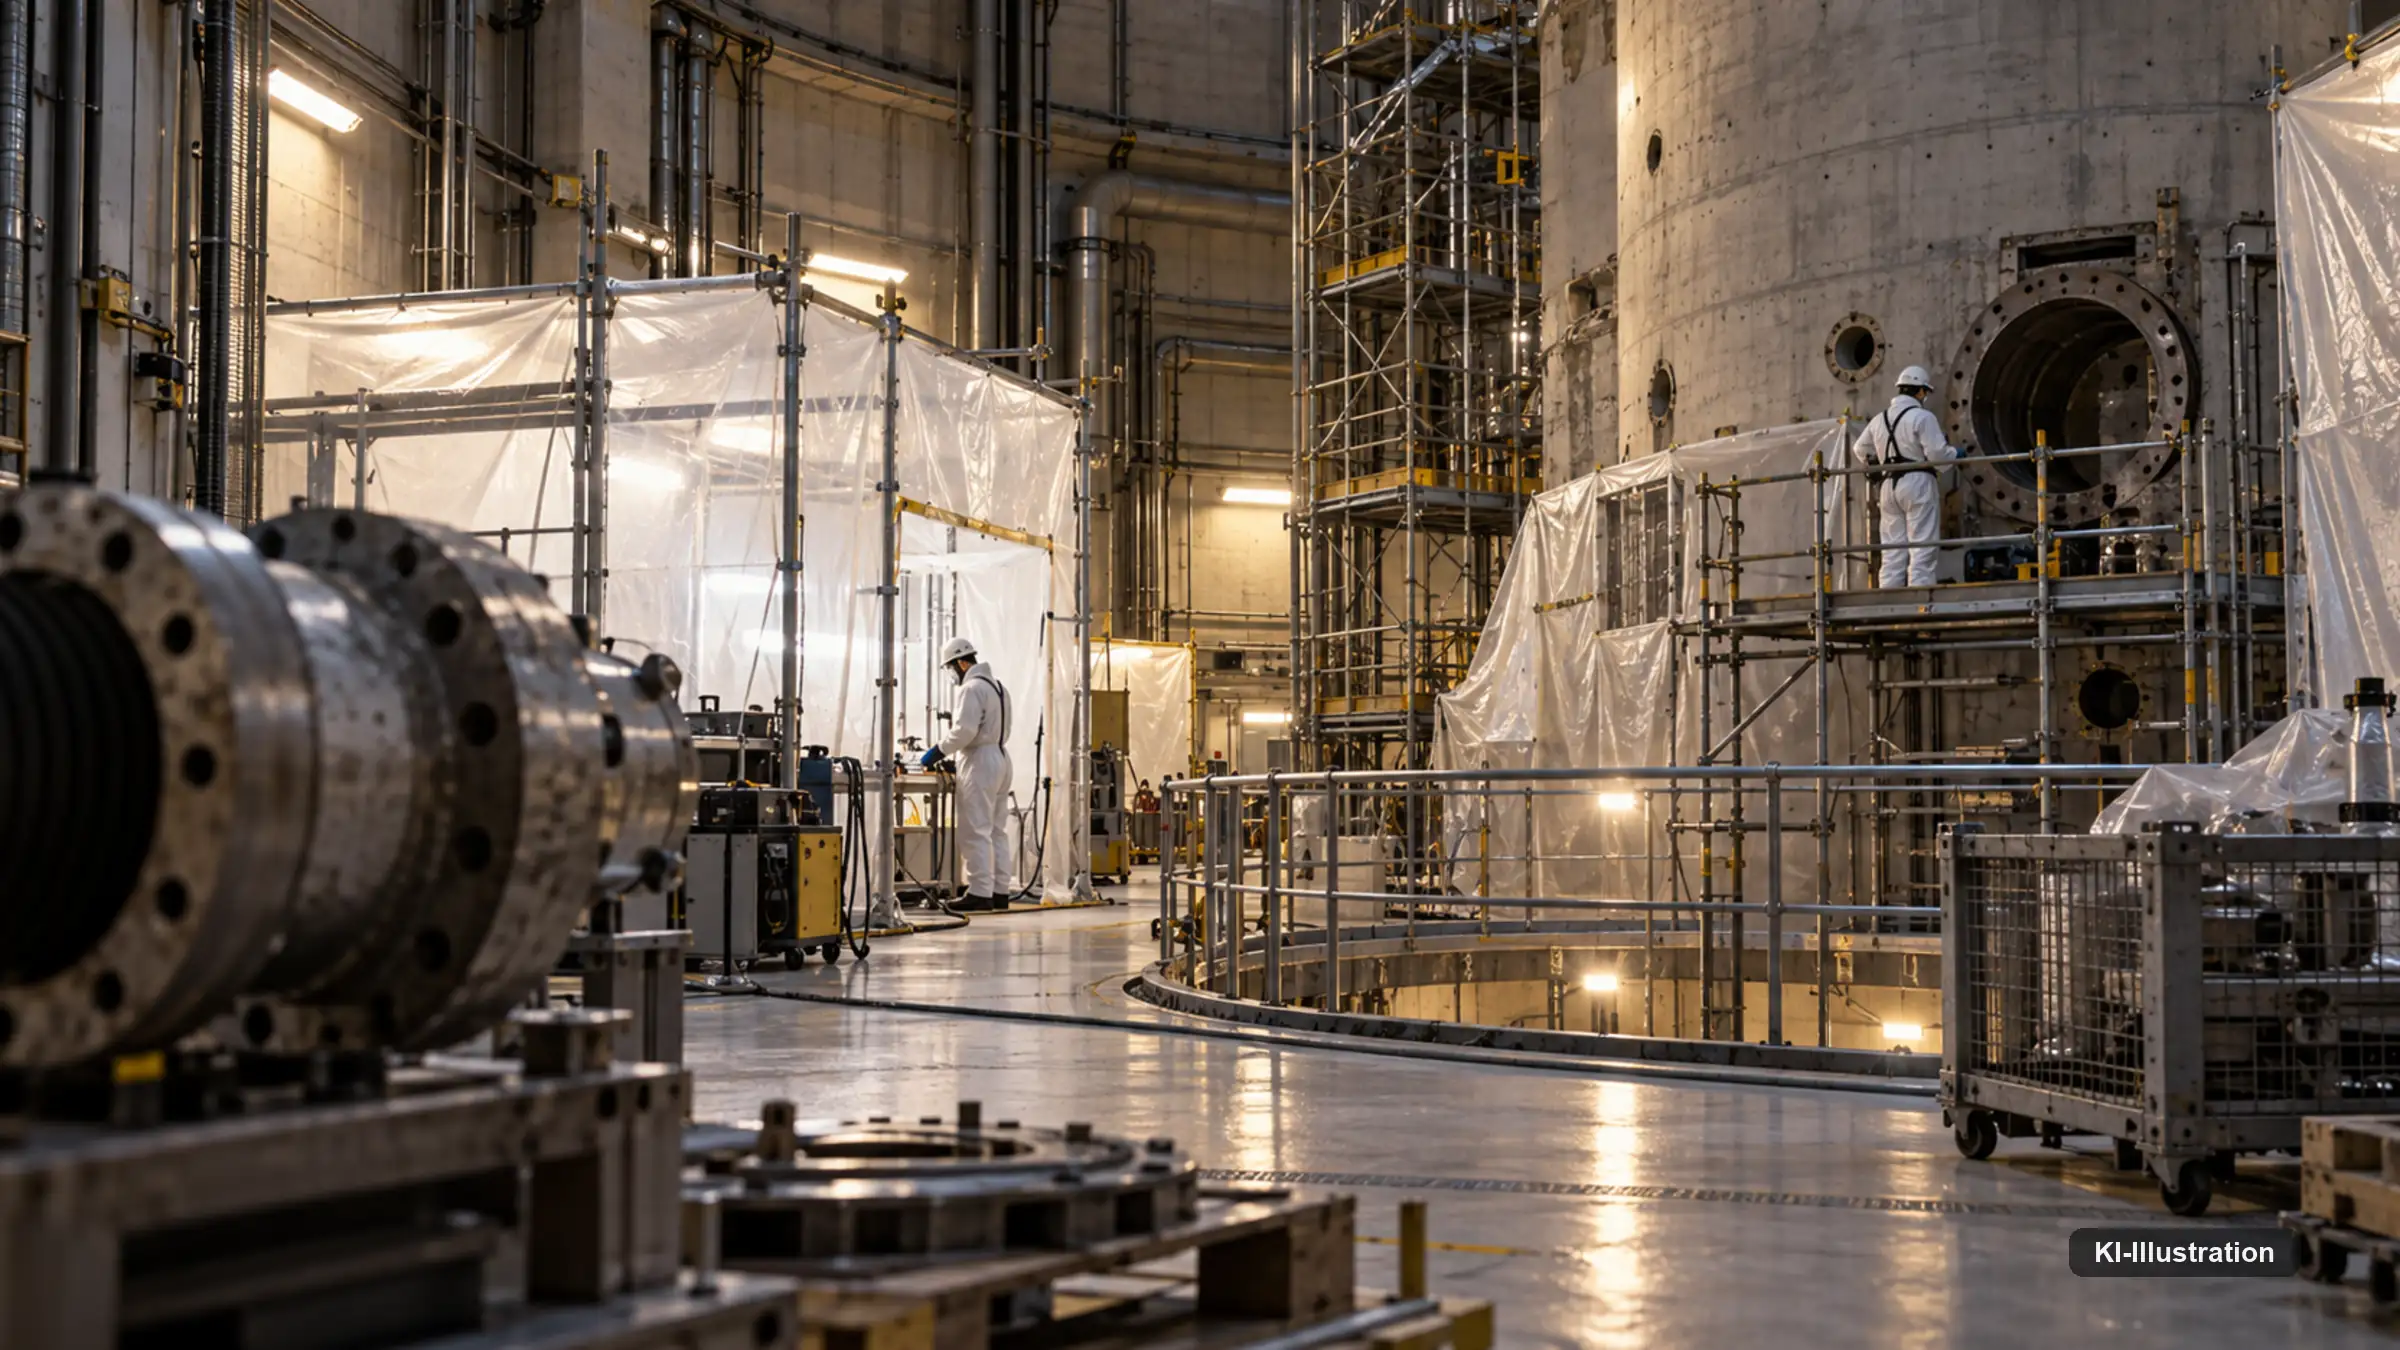
Dass Fernhantierung kein theoretisches Konzept ist, zeigen drei deutsche Projekte, in denen laut Hersteller bereits HWM-Manipulatoren eingesetzt wurden: Greifswald, Rheinsberg und Obrigheim. Bei Greifswald und Rheinsberg lag der Manipulator-Einsatz laut Hersteller im Zeitraum von 1995 bis 1998, bei Obrigheim zwischen 2015 und 2016.
Dieser Zeitraum beschreibt ausdrücklich den Einsatz der Manipulatoren selbst, nicht das Ende des gesamten Rückbauprojekts. Am Beispiel Greifswald wird das deutlich: Die dortige Anlage befindet sich nach Angaben der Betreiberin EWN weiterhin, seit 1995, in Stilllegung. Allein am Standort Lubmin umfasste die Anlage fünf Kraftwerksblöcke — ein Größenordnungsbeispiel, kein Maßstab dafür, wie lange der Rückbau eines einzelnen westdeutschen Leistungsreaktors üblicherweise dauert. Das nahe gelegene Kernkraftwerk Rheinsberg ist eine separate, kleinere Anlage mit einem einzelnen Reaktor eines anderen, älteren Typs und wird hier nicht mitgezählt.
| Standort | Manipulator-Einsatz laut Hersteller | Anmerkung |
|---|---|---|
| Greifswald (KGR) | 1995–1998 | Anlage laut Betreiberin EWN weiterhin seit 1995 in Stilllegung; fünf Kraftwerksblöcke am Standort Lubmin |
| Rheinsberg | 1995–1998 | Separate, kleinere Anlage mit einem einzelnen Reaktor eines anderen, älteren Typs — nicht Teil des Größenordnungsbeispiels Greifswald, wird hier nicht mitgezählt |
| Obrigheim | 2015–2016 | Zeitlich und vom Anlagentyp her näher an aktuellen deutschen Rückbauprojekten |
Obrigheim liegt vom Anlagentyp und vom Zeitpunkt her näher an den Reaktoren, die derzeit oder in den kommenden Jahren in Deutschland zurückgebaut werden. Der dortige Einsatz 2015/2016 zeigt, dass dieselbe Fernhantierungstechnik über Jahrzehnte und über unterschiedliche Reaktorgenerationen hinweg genutzt wurde, weil sich das zugrunde liegende Problem — der Zugang zu kontaminierten und aktivierten Bereichen — mit dem Anlagentyp nicht ändert.
Öffentlichkeitsbeteiligung und das, was am Ende übrig bleibt
Der gesamte Prozess läuft nicht hinter verschlossenen Türen ab. Sowohl die Umweltverträglichkeitsprüfung als auch die Öffentlichkeitsbeteiligung sind gesetzlich verankerte Bestandteile des Genehmigungsverfahrens. Bürger und Verbände können sich also einbringen, bevor die Behörde über den Rückbauantrag entscheidet, und das schafft Transparenz über ein Verfahren, das sonst rein technisch verhandelt würde.
Am Ende des Rückbaus steht überwiegend kein wachsender radioaktiver Abfallberg, sondern freigegebenes Material. Weil Dekontamination und sorgfältige Messung greifen, kann der überwiegende Teil des Materials als nicht radioaktiv freigegeben und regulär wiederverwertet oder entsorgt werden. Radioaktiver Abfall bleibt im Wesentlichen aus dem Oberflächenabtrag selbst übrig, nicht aus der kompletten demontierten Anlage.
Was Fernhantierung nicht ist
So nützlich ferngesteuerte Manipulatoren beim Rückbau sind, sie sind kein Sicherheitsversprechen für die Anlage insgesamt und kein Beleg für einen automatisierten Prozess. Die Systeme von HWM werden über Eingabegeräte gesteuert, nicht durch eigenständige KI-Entscheidungen — jede Bewegung geht auf eine Person zurück, die das Gerät bedient, wie es auch bei der Fernsteuerung anderer Robotertypen der Fall ist. Der Rückbau eines Kernkraftwerks bleibt damit ein von Menschen geplanter und überwachter Vorgang, bei dem Maschinen die Ausführung an einzelnen, besonders belasteten Stellen übernehmen.
Wichtig ist außerdem die Abgrenzung zu einem oberflächlich ähnlichen Einsatzfeld: Roboter, die in laufenden Kraftwerken zur Inspektion eingesetzt werden — vergleichbar mit Inspektionsrobotern im laufenden Kraftwerksbetrieb — arbeiten in einer grundlegend anderen Situation als Manipulatoren beim Rückbau. Im laufenden Betrieb geht es um die Beobachtung einer intakten, in Betrieb befindlichen Anlage; beim Rückbau um die physische Zerlegung einer bereits stillgelegten Anlage, an der Kontamination und Aktivierung bereits eingetreten sind. Wer beide Anwendungsfälle vermischt, überschätzt entweder das eine oder unterschätzt das andere.
Einordnung
Der Rückbau eines deutschen Kernkraftwerks ist damit kein einzelnes Ereignis, sondern eine Kette von Entscheidungen und Verfahren: eine Genehmigung nach § 7 Absatz 3 Atomgesetz, seit 2017 fast immer für den direkten Abbau; eine chemische Vorbehandlung des Primärkreises, die dort, wo sie greift, die Aktivität deutlich senkt; und schließlich Fernhantierungstechnik an den Stellen, an denen Kontamination oder Aktivierung menschliche Handarbeit ausschließen.
Die Manipulatoren selbst sind dabei weder Hauptdarsteller noch Nebensache, sondern ein Werkzeug an einer klar umrissenen Stelle im Verfahren. Sie ersetzen keine Arbeitskraft im umfassenden Sinn, sondern die Strahlendosis, der sonst ein Mensch an genau dieser Stelle ausgesetzt wäre. Ob ein Kraftwerk in wenigen Jahren oder erst in zwei, drei Jahrzehnten vollständig zurückgebaut ist, entscheidet sich vor allem am Genehmigungsverfahren, am Anlagentyp und am Kontaminationsgrad — nicht daran, wie viele Manipulatoren dabei zum Einsatz kommen.
Muss ein stillgelegtes Kernkraftwerk in Deutschland zwingend vollständig abgebaut werden?
Rechtlich stehen zwei Wege offen, direkter Abbau oder sicherer Einschluss mit späterem Abbau. Seit der Atomgesetz-Novelle 2017 genehmigen die Behörden in der Praxis aber fast ausschließlich den direkten Abbau; der sichere Einschluss bleibt auf begründete Ausnahmefälle beschränkt.
Warum kommen beim Rückbau überhaupt ferngesteuerte Manipulatoren zum Einsatz?
Weil Kontamination und Aktivierung an bestimmten Bauteilen direkte Handarbeit ausschließen. Wo Menschen aus Strahlenschutzgründen nicht direkt herangehen sollten, übernehmen ferngesteuerte Manipulatoren wie die Baureihen von Wälischmiller Engineering die Zerlegung vor Ort.
Arbeiten die eingesetzten Manipulatoren autonom?
Nein. Die HWM-Manipulatoren werden über Eingabegeräte gesteuert, die laut Hersteller von einem klassischen Bedienpult bis zu Virtual-Reality-Systemen reichen. Ein Mensch führt also jede Bewegung aus, nur aus sicherer Entfernung — die Geräte selbst treffen keine eigenständigen Entscheidungen.
Senkt Dekontamination die Strahlenbelastung eines gesamten Kraftwerksgebäudes um über 90 Prozent?
Nein, dieser Wert gilt ausschließlich für die chemische Primärkreis-Dekontamination mit Chemikalien wie Säure. Dort lässt sich die vorhandene Aktivität um mehr als 90 Prozent senken; für die allgemeine Oberflächendekontamination von Gebäuden und Hallen gilt diese Zahl nicht automatisch.
Ist Greifswald ein typisches Beispiel dafür, wie lange ein Rückbau in Deutschland dauert?
Nein. Greifswald umfasste allein am Standort Lubmin fünf Kraftwerksblöcke — die Anlage befindet sich laut Betreiberin EWN weiterhin, seit 1995, in Stilllegung. Das ist ein Größenordnungsbeispiel, kein Maßstab für die Dauer beim Rückbau eines einzelnen westdeutschen Leistungsreaktors. Das benachbarte Kernkraftwerk Rheinsberg ist eine separate, kleinere Anlage mit einem einzelnen Reaktor eines anderen Typs.
Was passiert mit dem Material, das bei Dekontamination und Rückbau anfällt?
Material, das nach der Dekontamination die Freigabewerte unterschreitet, kann als nicht radioaktives Material wiederverwertet oder regulär beseitigt werden. Als radioaktiver Abfall bleibt im Wesentlichen nur der Abfall aus dem Oberflächenabtrag übrig, nicht die gesamte demontierte Anlage.
Ist der Robotereinsatz beim Rückbau dasselbe wie Inspektionsroboter in laufenden Kraftwerken?
Nein, das sind zwei unterschiedliche Anwendungsfälle. Inspektionsroboter beobachten eine intakte, in Betrieb befindliche Anlage; Manipulatoren beim Rückbau zerlegen physisch eine bereits stillgelegte Anlage, an der Kontamination und Aktivierung bereits eingetreten sind.
Quellen & Stand: Bundesamt für die Sicherheit der nuklearen Entsorgung (BASE), Angaben zu Genehmigungsgrundlage, Nachbetriebsphase, Stilllegungsstrategien, Praxis seit der AtG-Novelle 2017, Kontamination/Aktivierung, Primärkreis-Dekontamination und Abfallbilanz — abgerufen 16.09.2026. Wälischmiller Engineering (HWM GmbH), Markdorf, Herstellerangaben zu Manipulator-Baureihen, Steuerungsart und Referenzeinsätzen in Greifswald, Rheinsberg und Obrigheim — abgerufen 16.09.2026. EWN GmbH, Betreiberangaben zu den fünf Kraftwerksblöcken am Standort Lubmin (Greifswald) — abgerufen 16.09.2026. Herstellerangaben sind als solche gekennzeichnet und keine unabhängig geprüften Messwerte. Diese Einordnung ist redaktionell und keine Rechtsberatung. Stand: 16. September 2026.