Physical AI & Robotik-KI · Analyse
Teleoperation bei Robotern: Wie viel Mensch steckt wirklich im autonomen Betrieb?
Kurz gesagt — Ein Roboter kann selbstständig fahren und trotzdem gelegentlich einen Menschen fragen. Er kann aber auch nur scheinbar autonom wirken, während jede Bewegung fernbedient wird. Zwischen diesen Polen liegen Shared Autonomy, Remote Assistance und Flottenaufsicht. Der Unterschied entscheidet über Sicherheit, Personalbedarf und Wirtschaftlichkeit. Er lässt sich nicht aus einem Demovideo ablesen. Belastbare Belege sind Systemgrenze, Netzverhalten, Eingriffsquote und das Verhältnis von Operatoren zu tatsächlich gleichzeitig betreuten Robotern.
Fernsteuerung, Shared Autonomy und Remote Assistance sind nicht dasselbe
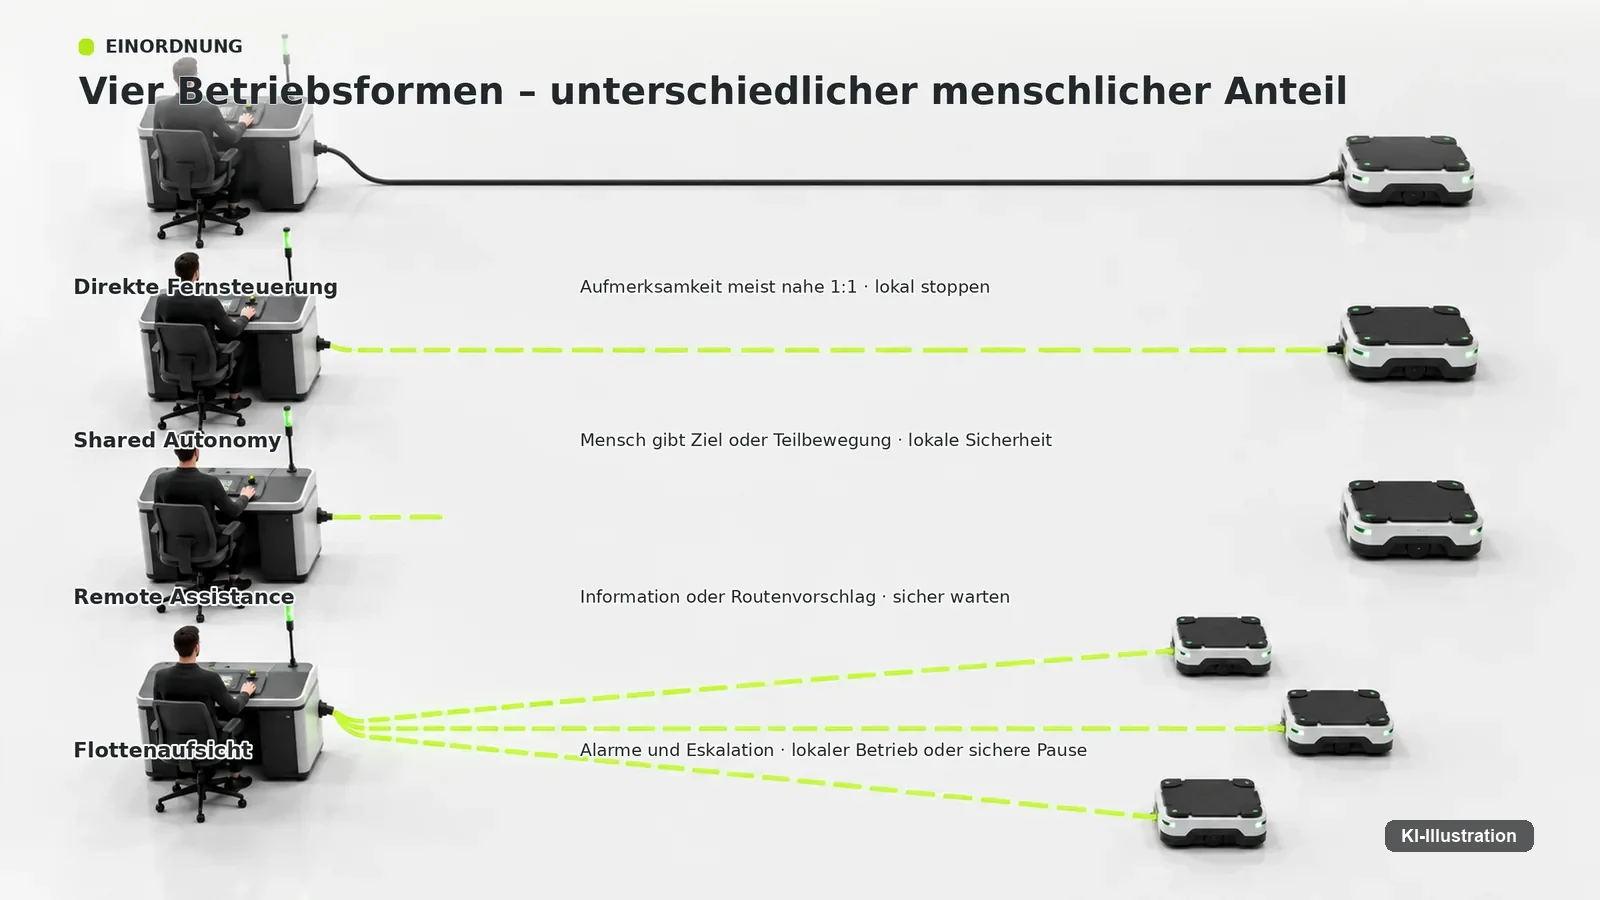
Bei direkter Fernsteuerung erzeugt ein Mensch fortlaufend Bewegungsbefehle, etwa für Fahrtrichtung oder einen Greifer. Die Maschine kann Befehle begrenzen, aber der Operator führt die Aufgabe. Shared Autonomy teilt die Kontrolle: Der Mensch gibt Ziel, Richtung oder Teilbewegung vor, während der Roboter Kollisionen vermeidet, stabilisiert oder einen Griff vervollständigt. Bei Remote Assistance fährt das System grundsätzlich selbst und bittet nur in einer unklaren Situation um Information, beispielsweise ob eine Spur gesperrt ist. Flottenaufsicht wiederum beobachtet Zustände, priorisiert Alarme und entsendet Hilfe, ohne jeden Roboter kontinuierlich zu lenken. Die Begriffe werden im Marketing oft vermischt. „Human in the loop“ kann daher einen Joystick pro Maschine bedeuten oder, wie Waymo es für den 17. Februar 2026 angibt, rund siebzig gleichzeitig diensthabende Spezialisten neben einer Flotte von dreitausend Fahrzeugen. Für eine faire Autonomieaussage muss dokumentiert werden, wer Bewegungsentscheidungen trifft, wie oft Menschen eingreifen und was bei ausbleibender Antwort geschieht. Ein Herstelleretikett ersetzt diese Beschreibung nicht. Ein etabliertes Praxisbeispiel für reine, direkte Fernsteuerung in beengten Räumen sind ferngesteuerte Kanalroboter, die Fräs- und Inspektionsarbeiten in Rohrleitungen übernehmen. [S01][S02]
| Betriebsform | Menschlicher Beitrag | Skalierungsgrenze | Typischer sicherer Zustand bei Verbindungsverlust |
|---|---|---|---|
| Direkte Fernsteuerung | kontinuierliche Bewegungsbefehle | Aufmerksamkeit meist nahe 1:1 | lokal abbremsen oder stoppen |
| Shared Autonomy | Ziel oder Teilbewegung, Roboter stabilisiert | abhängig von Aufgabenlänge und Parallelität | lokale Sicherheitsfunktion übernimmt |
| Remote Assistance | Information oder Routenvorschlag auf Anfrage | mehrere Systeme pro Agent möglich | Autonomie wartet oder erreicht Minimalrisikozustand |
| Flottenaufsicht | Alarme, Disposition, Eskalation | durch gleichzeitige Ereignisse begrenzt | lokaler Betrieb oder sichere Pause |
Ein Demovideo verrät selten, wer die Bewegung erzeugt
Flüssige Handbewegungen, zeitnahe Sprachreaktionen oder eine fehlerfreie komplexe Aufgabe können autonom, geskriptet oder teleoperiert sein. Was eine Messedemo über die Marktreife aussagt, steht in einem eigenen Beitrag. Sichtbare Hinweise sind keine Beweise, helfen aber bei den richtigen Fragen. Reagiert der Roboter mit nahezu identischer menschlicher Bewegung, kann Motion-Capture-Steuerung beteiligt sein. Lange Pausen vor einer Handlung können auf Fernfreigabe, Planung oder Netz warten. Eine abgesperrte, konstante Szene reduziert sowohl Autonomie- als auch Teleoperationsrisiken. Aussagekräftiger als Körpersprache sind Offenlegungen: Werden Kamera- und Sensordaten an ein Kontrollzentrum übertragen? Besitzt der Operator direkte Geschwindigkeits- und Richtungssteuerung oder gibt er nur Wegpunkte? Lief die Demonstration mit vorbereitetem Skript? Wie viele Versuche gab es? Was passiert ohne Verbindung? Eine gute Vorführung kennzeichnet Betriebsmodus und menschliche Rolle für jede Sequenz. Das schützt nicht nur Zuschauer vor falscher Autonomiewahrnehmung, sondern auch das Team: Teleoperation ist eine legitime Technologie und Datenerfassungsmethode. Problematisch wird sie erst, wenn sie als unbegrenzte Selbstständigkeit verkauft wird. [S03]
Latenz ist ein Regelkreisproblem, kein einzelner Mobilfunkwert
Latenz umfasst Erfassung, Kompression, Funkweg, Transportnetz, Verarbeitung, Anzeige, menschliche Reaktion und Rückweg zum Roboter. Für direkte Fernsteuerung zählt daher die Ende-zu-Ende-Verzögerung des gesamten Regelkreises, nicht der niedrigste Ping eines Netzes. Verzögerung verändert das Verhalten: Der Operator sieht die Folge eines Befehls später und kann übersteuern oder in eine vorsichtige „bewegen und warten“-Strategie fallen. Bei haptischer oder schneller dynamischer Arbeit sind die Anforderungen enger als bei einem hochrangigen Routenvorschlag — etwa bei Manipulatoren beim Rückbau von Kernkraftwerken, die ebenfalls aus sicherer Entfernung geführt werden. Waymo nennt für den 17. Februar 2026 Medianwerte seiner Remote-Assistance-Verbindung: ungefähr 150 Millisekunden einfache Strecke für US-Zentren und 250 Millisekunden für im Ausland sitzende Agents. Es handelt sich um eine Selbstauskunft des Herstellers, nicht um eine testierte Messung. Waymo betont zugleich, dass diese Menschen nicht fernlenken; sie geben Hinweise, die das Fahrzeug prüfen und ablehnen kann. Die Zahlen sind deshalb ein seltener und nützlicher Einblick, aber kein Nachweis, dass 250 Millisekunden für Telefahren sicher wären. Das zulässige Budget folgt aus Aufgabe, Geschwindigkeit und lokaler Autonomie. [S04]
Für einen Pilot müssen Messpunkte deshalb Sensor, Operatoranzeige und Aktor umfassen; eine Netz-App am Kontrollplatz misst nur einen Ausschnitt.
Bandbreite, Jitter und Paketverlust können wichtiger sein als der Median
Ein Median verdeckt schlechte Spitzen. Für einen Operator kann ein Videostream meistens schnell sein und dennoch in genau einem kritischen Moment einfrieren. Jitter beschreibt schwankende Verzögerung; Paketverlust erzeugt Bildartefakte oder fehlende Zustandsdaten; asymmetrische Verbindungen können Video und Steuerbefehl unterschiedlich treffen. Mehrere Kameras erhöhen Sicht und Bandbreite zugleich. Kompression spart Daten, kostet aber Zeit und kann feine Details verschleiern. Ein robustes System misst deshalb Perzentile und Ausfallfolgen statt nur Durchschnittswerte. Es priorisiert sicherheitsrelevante Zustände, kennzeichnet alte Bilder und lässt den Roboter lokal Grenzen einhalten. Bei vollständigem Linkverlust darf eine mobile Maschine nicht blind den letzten Befehl endlos fortsetzen. Je nach Risiko kann sie kontrolliert stoppen, eine sichere Position erreichen oder mit lokaler Autonomie eine eng begrenzte Mission fortsetzen. Diese Reaktion muss vorab validiert sein. Zwei Mobilfunkanbieter helfen nur, wenn gemeinsame Abhängigkeiten, Umschaltzeit und Funklöcher berücksichtigt werden. „5G“ allein ist keine Sicherheitsarchitektur. [S05][S06]
Die Operatorquote ist nur mit Nenner, Zeitraum und Eingriffsart aussagekräftig
„Ein Mensch betreut zehn Roboter“ klingt präzise, kann aber drei verschiedene Dinge meinen: zehn registrierte Geräte, zehn gleichzeitig aktive Geräte oder zehn parallel in einem Bereich fahrende Geräte. Vielleicht greift der Mensch nur alle Stunden ein, vielleicht fast dauerhaft. Deshalb gehören zur Quote aktive Flotte, Schichtbesetzung, Ereignisrate, Eingriffsdauer und maximale gleichzeitige Anfragen. Third Wave Automation bewirbt ein Verhältnis von einem Operator zu zehn autonomen Gabelstaplern. Die eigene Fallstudie des Herstellers weist für den einzigen dokumentierten Kunden jedoch 4:1 aus und ordnet die 10:1 ausdrücklich als Zielwert für optimierte Umgebungen ein. Der Anbieter verbindet dies mit Shared Autonomy; als Herstellerfall ist die Zahl konkret, aber nicht unabhängig und nicht auf Straßenverkehr oder humanoide Manipulation übertragbar. Waymo nennt rund 70 gleichzeitig eingesetzte Remote-Assistance-Agents weltweit für eine Flotte von 3.000 Fahrzeugen. Der reine Quotient wäre etwa 43 Fahrzeuge pro Agent, doch Waymo sagt ausdrücklich, dass Agents keinen festen Fahrzeugbestand kontinuierlich überwachen, sondern auf einzelne Anfragen des Fahrsystems antworten. Es ist eine Momentaufnahme der Besetzung, keine 1:43-Steuerquote und auch keine Kapazitätsangabe: Wie viele Fahrzeuge siebzig Agents tragen könnten, sagt die Zahl gerade nicht. In den siebzig steckt zudem das Event Response Team, das für Einsatzkräfte und Nachunfallabläufe zuständig ist; wie groß dieser Anteil ist, gibt Waymo nicht an. [S04][S07]
Veröffentlichte Quoten sollten außerdem Spitzenlast und Schichtreserve nennen, weil der Durchschnitt genau bei korrelierten Ausnahmen versagen kann.
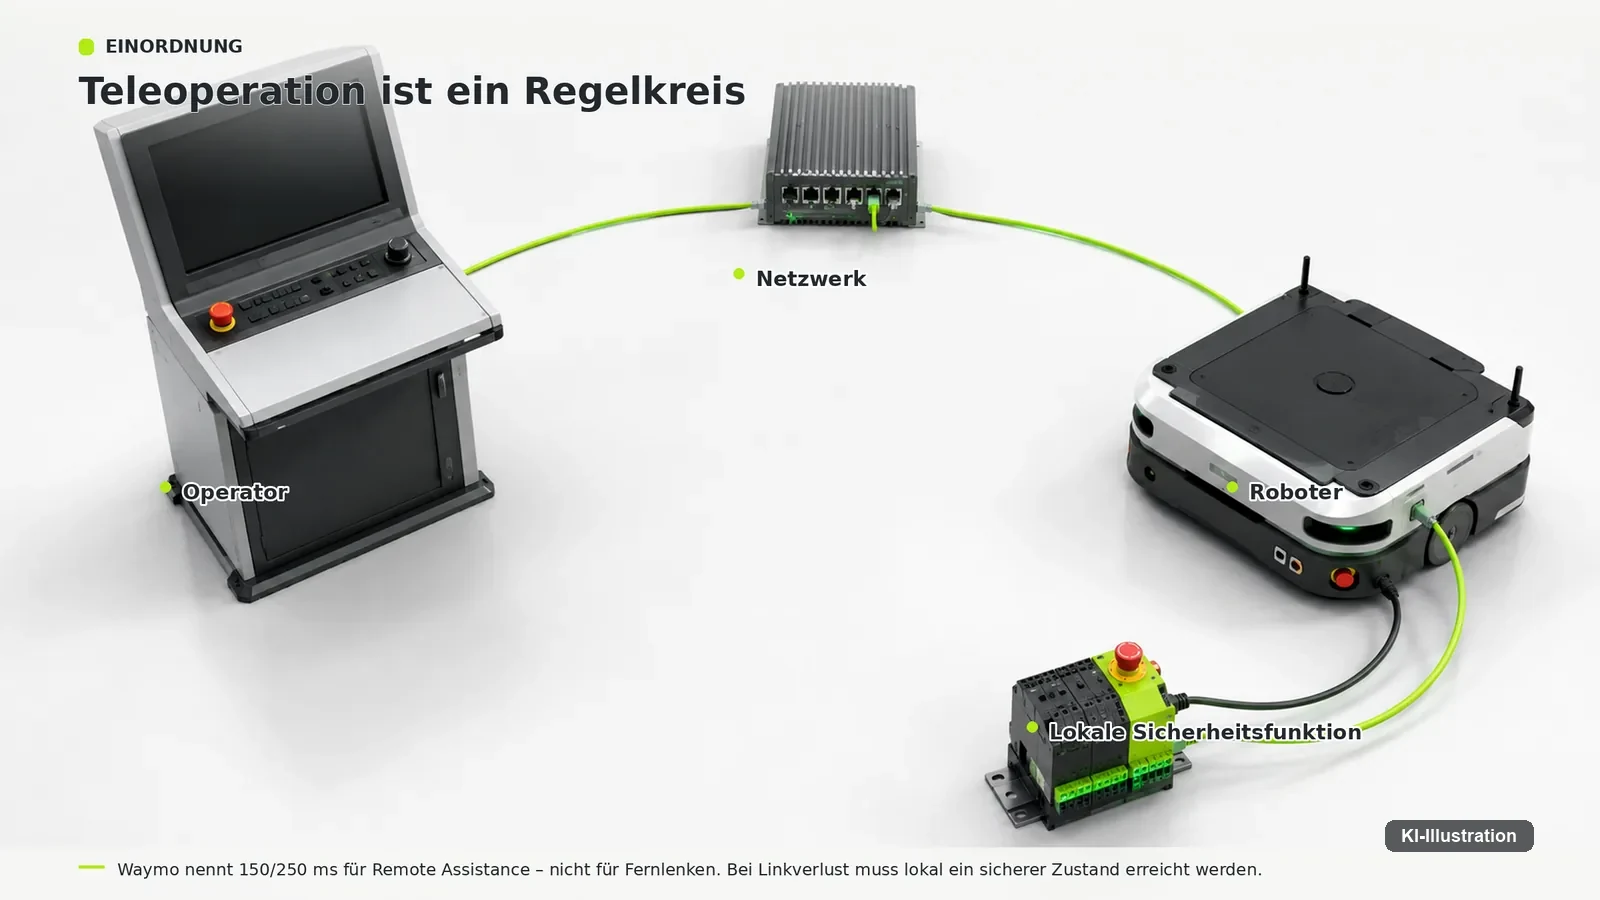
Waymo zeigt, wie Remote Assistance von Remote Driving getrennt werden kann
Waymos „Fleet Response“ wird vom Fahrzeug angefragt, wenn eine Situation zusätzliche Information verlangt. Ein Agent kann etwa eine Sperrung markieren, eine Spur vorschlagen oder einen möglichen Pfad anbieten. Der Waymo Driver bewertet den Hinweis und bleibt für die Fahraufgabe zuständig. Das Unternehmen bezeichnet dies als Rat, nicht Kontrolle, und verneint Remote Driving für seinen Dienst. Diese Architektur entschärft die Latenzfrage gegenüber kontinuierlicher Lenkung, beseitigt aber nicht alle Betriebsrisiken. Ein wartendes Fahrzeug kann den Verkehr behindern, mehrere Ereignisse können gleichzeitig auftreten, und Bilder müssen datenschutz- sowie cybersicher verarbeitet werden. Wie eng diese Selbstdarstellung zu prüfen ist, zeigt der zeitliche Zusammenhang. Am 3. Februar 2026 eröffnete das Büro von US-Senator Edward Markey eine Untersuchung und schrieb sieben Unternehmen mit je vierzehn Fragen an, unter anderem zu Eingriffshäufigkeit, Standorten, Qualifikation, Latenz und Cybersecurity. Waymos Veröffentlichung erschien am 17. Februar 2026, also nach dem Schreiben und rund sechs Wochen vor dem Bericht vom 31. März 2026. Dessen Kernbefund ist schärfer, als eine Zusammenfassung vermuten lässt: Sämtliche befragten Unternehmen verweigerten die Auskunft darüber, wie häufig ihre Operatoren eingreifen. Das ist genau die Kennzahl, ohne die keine Quote etwas bedeutet. Der Bericht nennt Waymo zudem als einziges Unternehmen mit Operatoren im Ausland und als einziges, bei dem ein erheblicher Teil dieser Belegschaft keinen US-Führerschein besitzt — während Waymo selbst schreibt, alle Agents müssten einen Führerschein haben und behalten. Beides zusammen ergibt das eigentliche Bild: „fahrerlos“ heißt nicht „ohne menschliche Betriebsorganisation“, und die Angaben zu dieser Organisation stammen bislang überwiegend von denen, die sie betreiben. [S02][S04][S08]
Lagerroboter zeigen einen anderen Skalierungspfad als Robotaxis oder Humanoide
In einem kontrollierten Lager sind Routen, Geschwindigkeiten, Zugänge und Arbeitsprozesse stärker standardisiert als im öffentlichen Straßenraum. Ein autonomer Gabelstapler kann wiederkehrende Transporte übernehmen und bei einer Ausnahme einen Operator anfordern. Der dokumentierte Fall von Third Wave zeigt genau diesen Zusammenhang: In einem gewachsenen Bestandslager mit Durchschubregalen und Paletten bis 2,60 Meter Höhe erreichten vier Fahrzeuge über vierzehn Monate 4:1 und 68 Prozent Zeit in voller Autonomie. Der Betreiber selbst erwartet die höheren Werte erst für einen Neubau. Die beworbenen 10:1 beschreiben also die Umgebung, die es noch zu bauen gilt, nicht die, in der gemessen wurde. Ein Humanoid, der wechselnde Gegenstände greift, benötigt möglicherweise längere und feinere Eingriffe; direkte Teleoperation nähert sich dann personell 1:1. Ein Robotaxi trifft auf offene Verkehrssituationen, besitzt dafür aber hochentwickelte lokale Fahrfunktionen und nutzt Remote Assistance nur punktuell. Diese Anwendungen dürfen nicht in einer einzigen „Roboter-pro-Mensch“-Rangliste landen. Für ein Geschäftsmodell zählt die Arbeit pro erfolgreicher Mission: Wartezeit auf Agents, Dauer des Eingriffs, zusätzliche Vor-Ort-Hilfe, Training und Schichtabdeckung. Eine hohe nominelle Quote kann durch seltene Spitzen kollabieren, wenn viele Roboter gleichzeitig wegen Wetter, Baustelle oder Netzausfall Hilfe benötigen. Kapazitätsplanung braucht deshalb korrelierte Ereignisse, nicht nur durchschnittliche Anfragen. [S07][S09]
Die EU-Maschinenverordnung macht Verbindungsausfall zum Sicherheitsfall
Die Verordnung (EU) 2023/1230 enthält in Anhang III neue Anforderungen für mobile und autonome Maschinen. Sie definiert eine Aufsichtsfunktion als nicht dauerhafte Fernüberwachung autonomer mobiler Maschinen durch eine verantwortliche Person. Für fernbediente Maschinen verlangt der Text, dass sie bei Ausfall der Kommunikation selbsttätig anhalten, wenn der Verlust eine gefährliche Situation verursachen kann. Steuerungen und Aufsicht müssen zudem so ausgelegt sein, dass Risiken durch fehlerhafte Verbindung und unbefugten Zugriff beherrscht werden. Die Verordnung gilt überwiegend ab 20. Januar 2027; am 4. September 2026 ist sie daher ein unmittelbar bevorstehender Produkt- und Beschaffungsrahmen, nicht vollständig geltendes Tagesrecht für jede Maschine. Ihre Logik ist dennoch klar: Eine Cloudverbindung darf keine unkontrollierte letzte Bewegung hinterlassen. Hersteller müssen den sicheren Zustand technisch vorsehen; Betreiber müssen Netz, Arbeitsplatz und Verfahren in die betriebliche Risikobeurteilung integrieren. Ein Not-Halt im Kontrollzentrum allein genügt nicht, wenn genau die Verbindung dorthin ausgefallen ist. [S06]
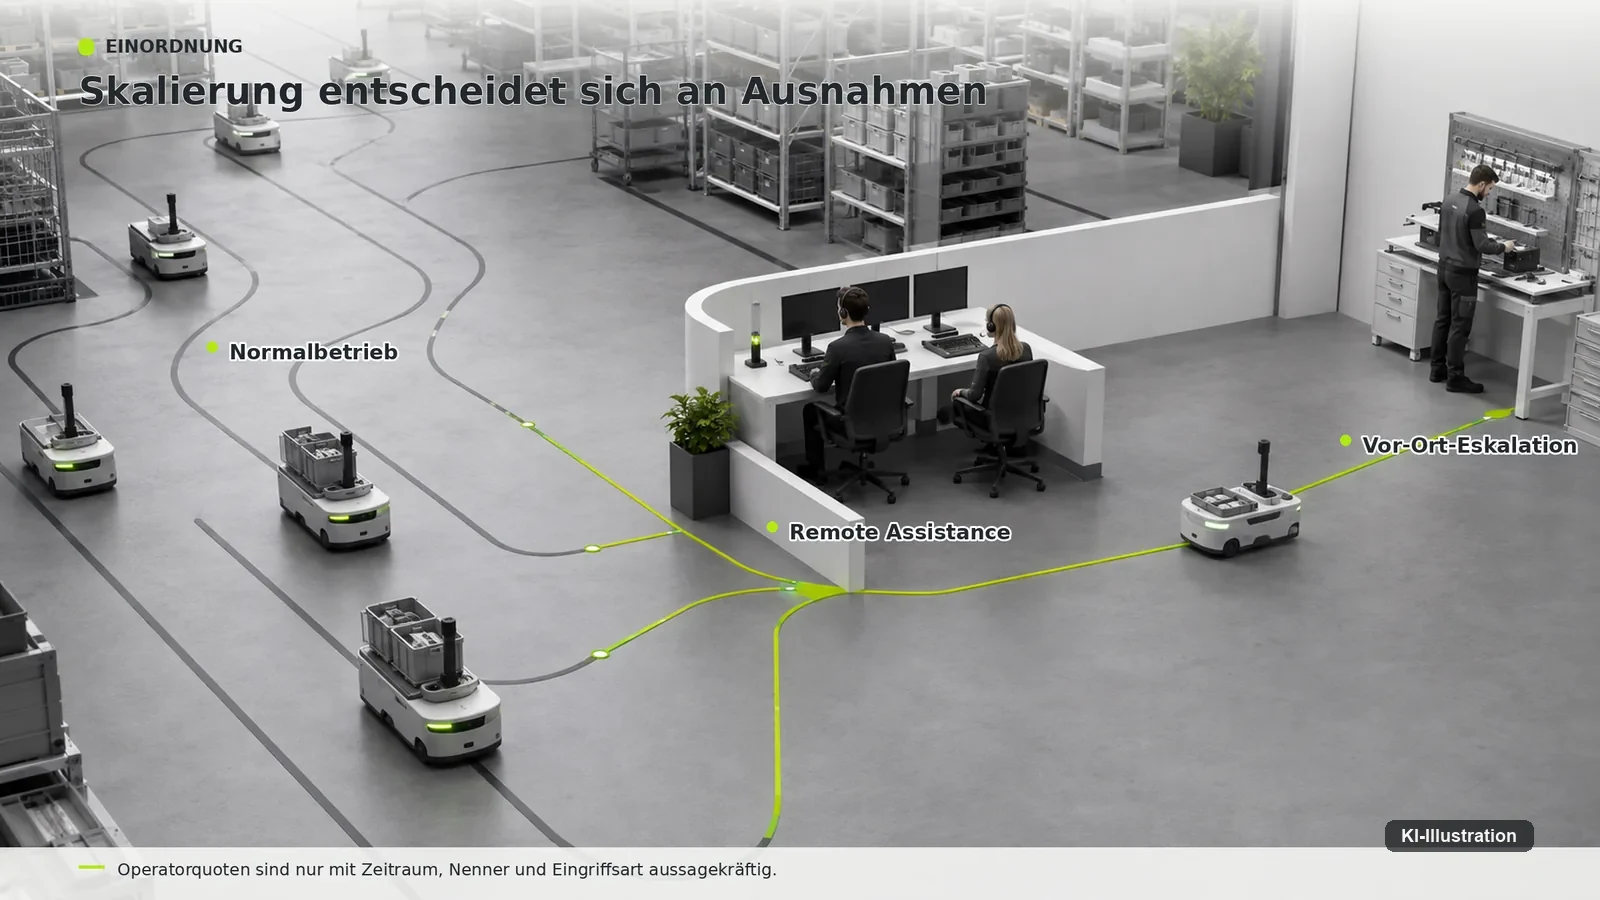
Rechtlich handelt nicht „die KI“, sondern ein Geflecht aus Personen und Organisationen
Ein Roboter besitzt keine eigene Rechtspersönlichkeit. Für Schäden und Pflichtverletzungen kommen je nach Fall Hersteller, Betreiber, Arbeitgeber, Eigentümer, Dienstleister und der handelnde Operator in Betracht. Wer die konkrete Fahr- oder Greifbewegung bestimmt, ist für die Tatsachenanalyse wichtig, entscheidet aber nicht allein jede Haftungsfrage. Ein Produktfehler, mangelhafte Wartung, falsche Einsatzgrenzen, unzureichende Schulung und ein Bedienfehler können zusammenwirken. Arbeitsrechtlich braucht der Operator klare Aufgabe, Qualifikation, Pausen und Eskalationsbefugnis. Datenschutzrechtlich ist zu klären, wer Kamera- und Audiodaten verarbeitet. Bei grenzüberschreitenden Kontrollzentren kommen Übermittlungen, Zeitzonen und lokale Beschäftigungsregeln hinzu. Im Straßenverkehr gelten andere Spezialnormen als in einer Fabrik. Verträge sollten deshalb weder pauschal „der Betreiber haftet für alles“ noch „vollautonom“ behaupten, sondern Steuerungsrechte, Protokolle, sichere Zustände und Verantwortlichkeiten abbilden. Die Logdatei muss erkennen lassen, ob eine Bewegung autonom, vorgeschlagen, freigegeben oder direkt gesteuert wurde. [S10]
Diese Ereigniskette muss revisionssicher genug sein, um nach einem Vorfall Entscheidung, Systemzustand und menschlichen Einfluss auseinanderzuhalten.
Ein belastbarer Pilot misst Ausnahmen statt nur erfolgreiche Normalfahrten
Vor einem Teleoperationspilot sollte die Betriebsform feststehen. Danach werden Ende-zu-Ende-Latenz, Jitter, Paketverlust und Bildalter an den realen Standorten gemessen. Testfälle umfassen Verbindungsverlust, verspätetes Video, widersprüchliche Eingaben und mehrere gleichzeitige Hilferufe. Für die Personalplanung zählen Agent-Minuten pro Mission, nicht nur Zahl der Roboter. Direkte Kontrolle und bloße Beratung müssen im Protokoll getrennt sein. Ebenso gehören Vor-Ort-Einsätze, Fehlalarme, Sicherheitsstopps und abgebrochene Missionen in die Rechnung. Der Pilot braucht klare Abnahmekriterien: sichere Reaktion auf Linkverlust, maximale Wartezeit, zulässiger Bedienumfang, Training, Schichtdeckung und Datenschutz. Ein Anbieter sollte aktuelle reale Perzentile zeigen, nicht nur Laborbandbreite. Für Systeme, die 2027 in der EU in Verkehr gebracht werden, ist die Maschinenverordnung früh in Konstruktion und Beschaffung einzubeziehen. Teleoperation kann einen sinnvollen Übergang oder dauerhaften Sicherheitsbaustein bilden. Sie ist aber nur dann skalierbar, wenn Technik und Personal transparent gemeinsam gemessen werden. [S06][S08]
Erst diese Daten zeigen, ob menschliche Hilfe ein seltenes Sicherheitsnetz oder der verdeckte Normalbetrieb des Systems ist.
Quellen und Stand — Alle Angaben mit Stand 4. September 2026 und, soweit nicht anders vermerkt, an der jeweiligen Primärquelle geprüft. Network Latency in Teleoperation of Connected and Autonomous Vehicles (Sensors / PubMed Central, 2024); Remote Assistance Investigation Report (Office of U.S. Senator Edward J. Markey, 31.03.2026); Fleet Response: Lending a Helpful Hand (Waymo, 21.05.2024); Advice, Not Control: The Role of Remote Assistance (Waymo, 17.02.2026); Automated Vehicle Trialling Code of Practice (UK Department for Transport, 24.06.2026); Regulation (EU) 2023/1230 on machinery, Annex III (EUR-Lex, 14.06.2023); Armada Case / 10:1 Truck-to-Operator Ratio (Third Wave Automation, Abruf 04.09.2026); Investigation into AV Companies' Use of Remote Assistance Operators (Office of U.S. Senator Edward J. Markey, 31.03.2026); Serve Robotics Form 10-K (U.S. Securities and Exchange Commission, 2024); §§ 823 ff. BGB und Produkthaftungsrahmen (Gesetze im Internet, Abruf 04.09.2026).
FAQ zur Teleoperation von Robotern
Ist ein teleoperierter Roboter autonom?
Bei kontinuierlicher Fernsteuerung nein. Bei Shared Autonomy oder Remote Assistance kann der Roboter wesentliche Aufgaben selbst ausführen und punktuell menschliche Hilfe nutzen. Der genaue Modus muss benannt werden.
Welche Latenz ist noch akzeptabel?
Es gibt keinen universellen Grenzwert. Direkte schnelle Steuerung braucht wesentlich engere Ende-zu-Ende-Werte als eine Beratung, die lokale Autonomie prüft. Waymos 150/250 Millisekunden gelten für Assistance, nicht als Freigabe für Fernlenken.
Kann ein Operator mehrere Roboter betreuen?
Ja, wenn Eingriffe selten und kurz sind. Third Wave dokumentiert 4:1 in seinem Lagerfall und bewirbt 10:1 als Zielwert. Diese Quote ist nicht auf Humanoide oder Robotaxis übertragbar und braucht Angaben zu aktiven Geräten und Ereignislast.
Was passiert bei Verbindungsverlust?
Der Roboter braucht einen lokal ausgeführten sicheren Zustand, etwa kontrolliertes Stoppen oder eine eng begrenzte sichere Fortsetzung. Die passende Reaktion folgt aus Risikobeurteilung und Anwendung.
Werden Waymo-Robotaxis aus der Ferne gefahren?
Waymo sagt nein. Agents geben auf Fahrzeuganfrage Informationen oder Routenvorschläge; das automatisierte Fahrsystem bewertet sie und bleibt in Kontrolle. Andere Anbieter können andere Modelle nutzen.
Wird Teleoperation durch die EU-Maschinenverordnung verboten?
Nein. Die Verordnung stellt Sicherheitsanforderungen an Steuerung, Aufsicht und Verbindungsverlust. Sie gilt überwiegend ab 20. Januar 2027 und macht sichere lokale Reaktionen besonders wichtig.