Medizin- & Klinikrobotik · Fachüberblick
Wirbelsäulenroboter: Was er tatsächlich tut — und warum die Ersparnis bislang nicht belegt ist
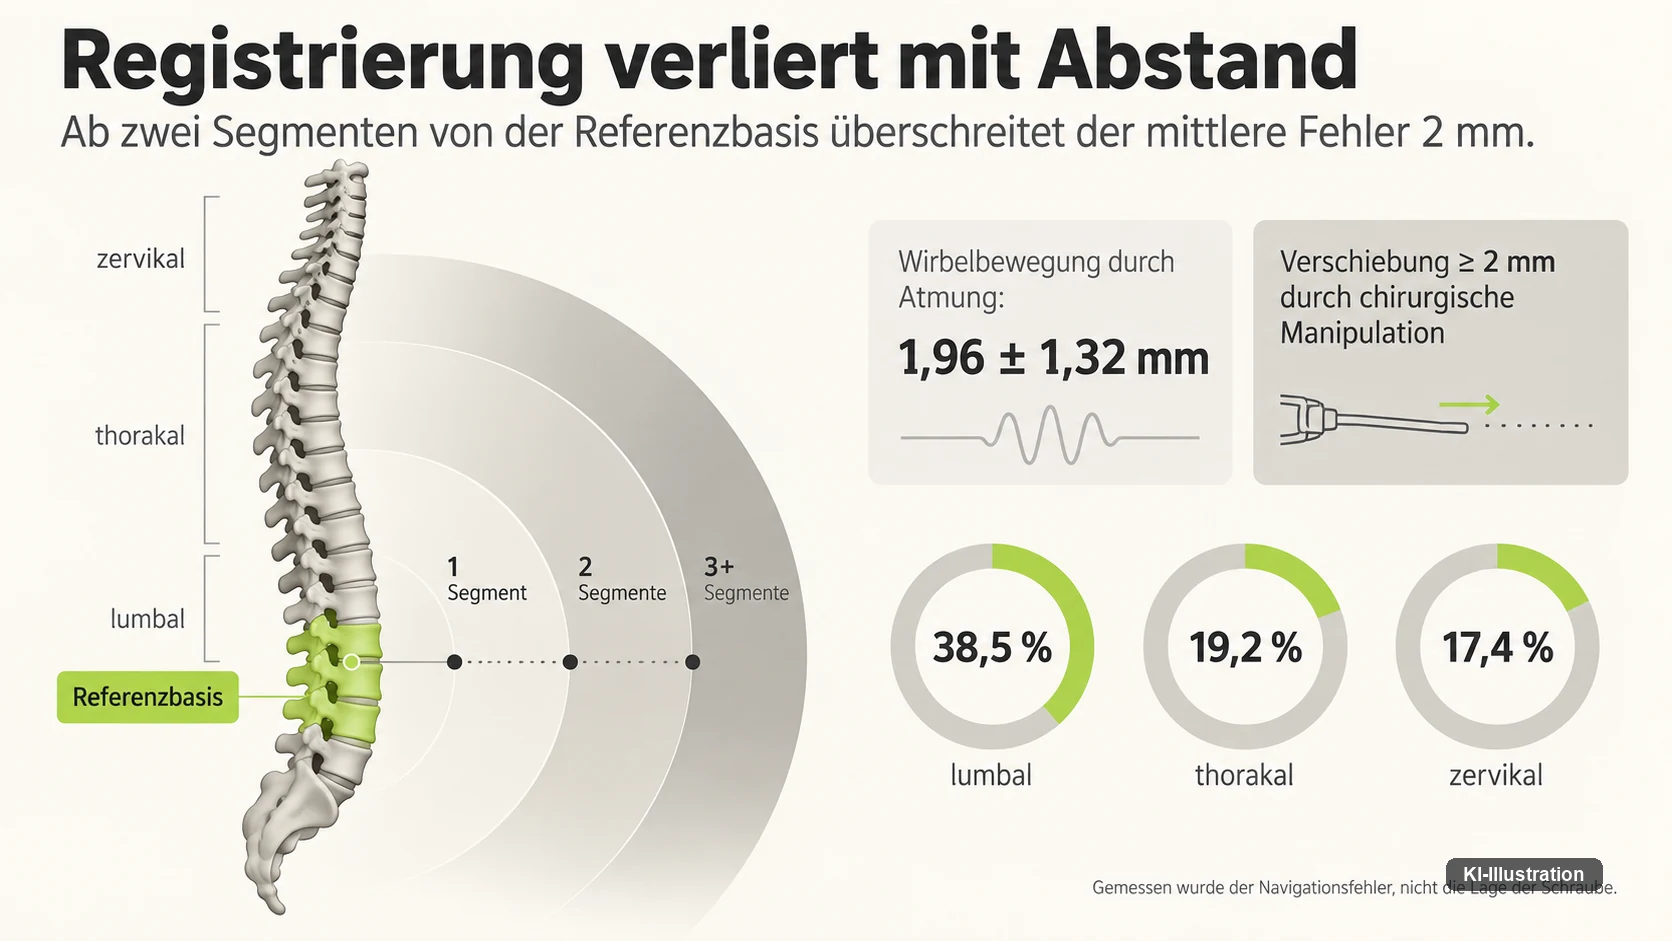
Kurz gesagt: Die geprüften Wirbelsäulenroboter bohren nicht. Als Zweckbestimmung ist das Positionieren und Halten einer Führungshülse angegeben; das Werkzeug führt weiterhin ein Mensch. Die entscheidende Größe ist nicht die Kinematik des Arms, sondern die Registrierung — und die Wirbelsäule ist keine starre Kette. Ab zwei Segmenten Abstand überschreitet der mittlere Navigationsfehler zwei Millimeter — gemessen wurde damit aber der Navigationsfehler, nicht die Lage der Schraube. Die Genauigkeit ist gut belegt, ein patientenrelevanter Vorteil nicht. In Deutschland gibt es Zusatzkodes, aber keinen eigenen Erlös: Der Eingriff wird über die Fallpauschale vergütet.
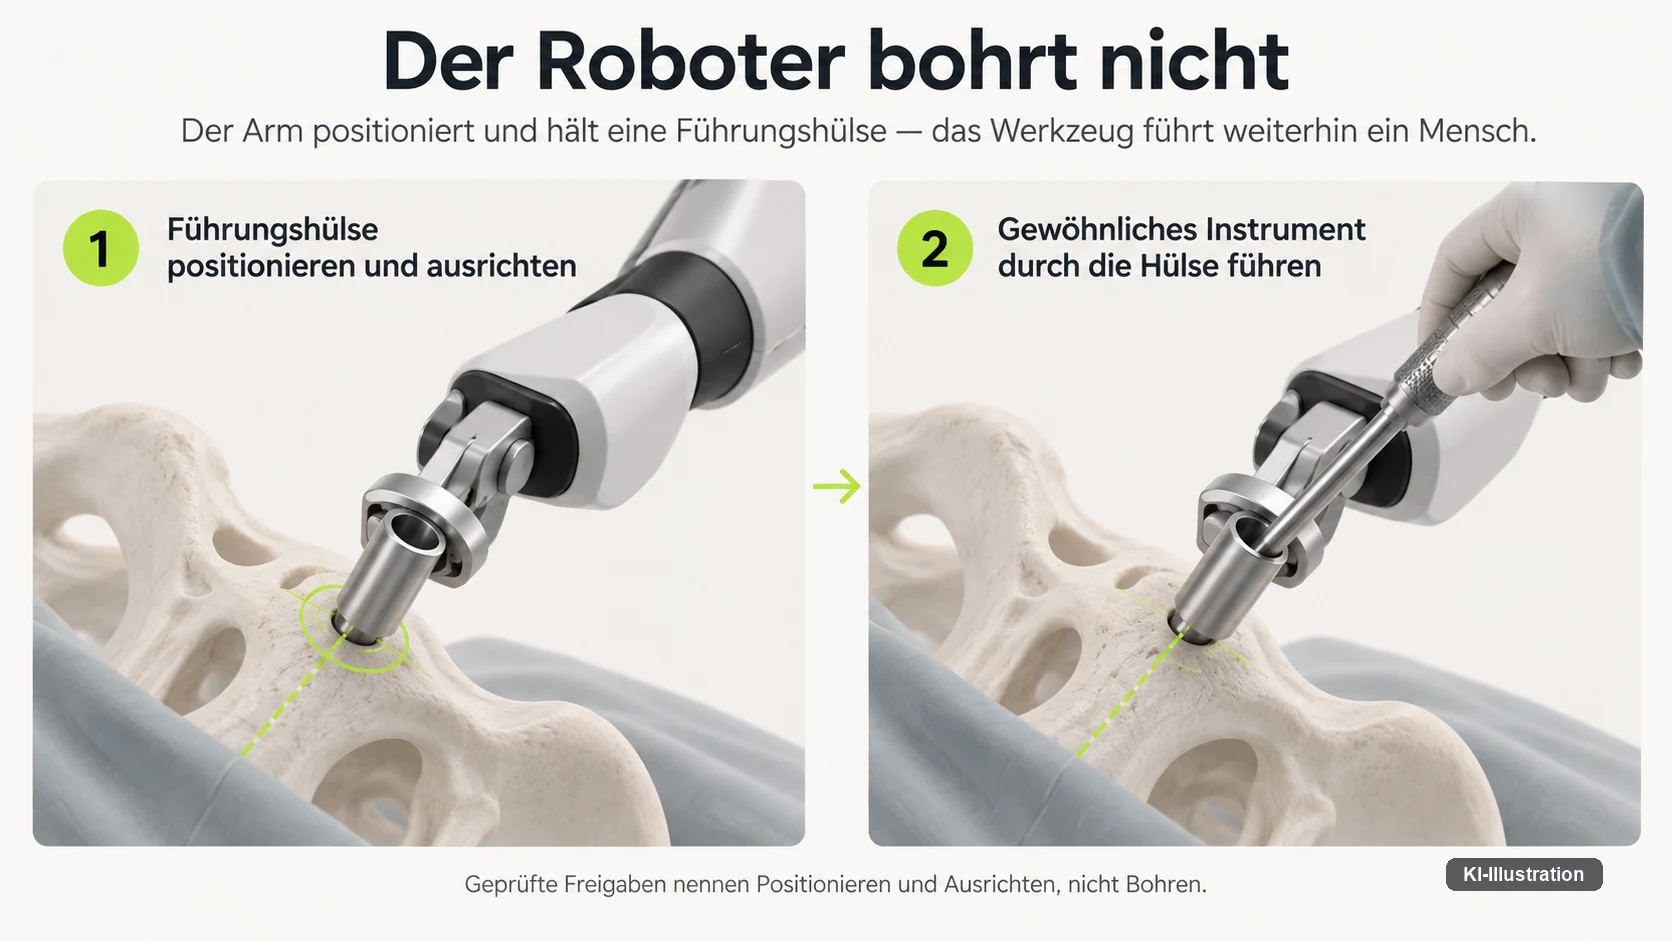
Der Roboter bohrt nicht
Wie robotische Systeme in der Chirurgie insgesamt eingeordnet werden, zeigt der Überblick zu OP-Robotern. Für die Wirbelsäule gilt etwas Eigenes: Die meistverbreitete Vorstellung von einem Wirbelsäulenroboter ist falsch, und sie lässt sich an der angegebenen Zweckbestimmung widerlegen. Die Freigabeunterlagen von ExcelsiusGPS (K243671, 20. Dezember 2024; K250599, 5. November 2025; Globus Medical) nennen als Verwendungszweck das Positionieren und Ausrichten eines Instrumentenhalters oder einer Führungshülse — übertragen, nicht zitiert.
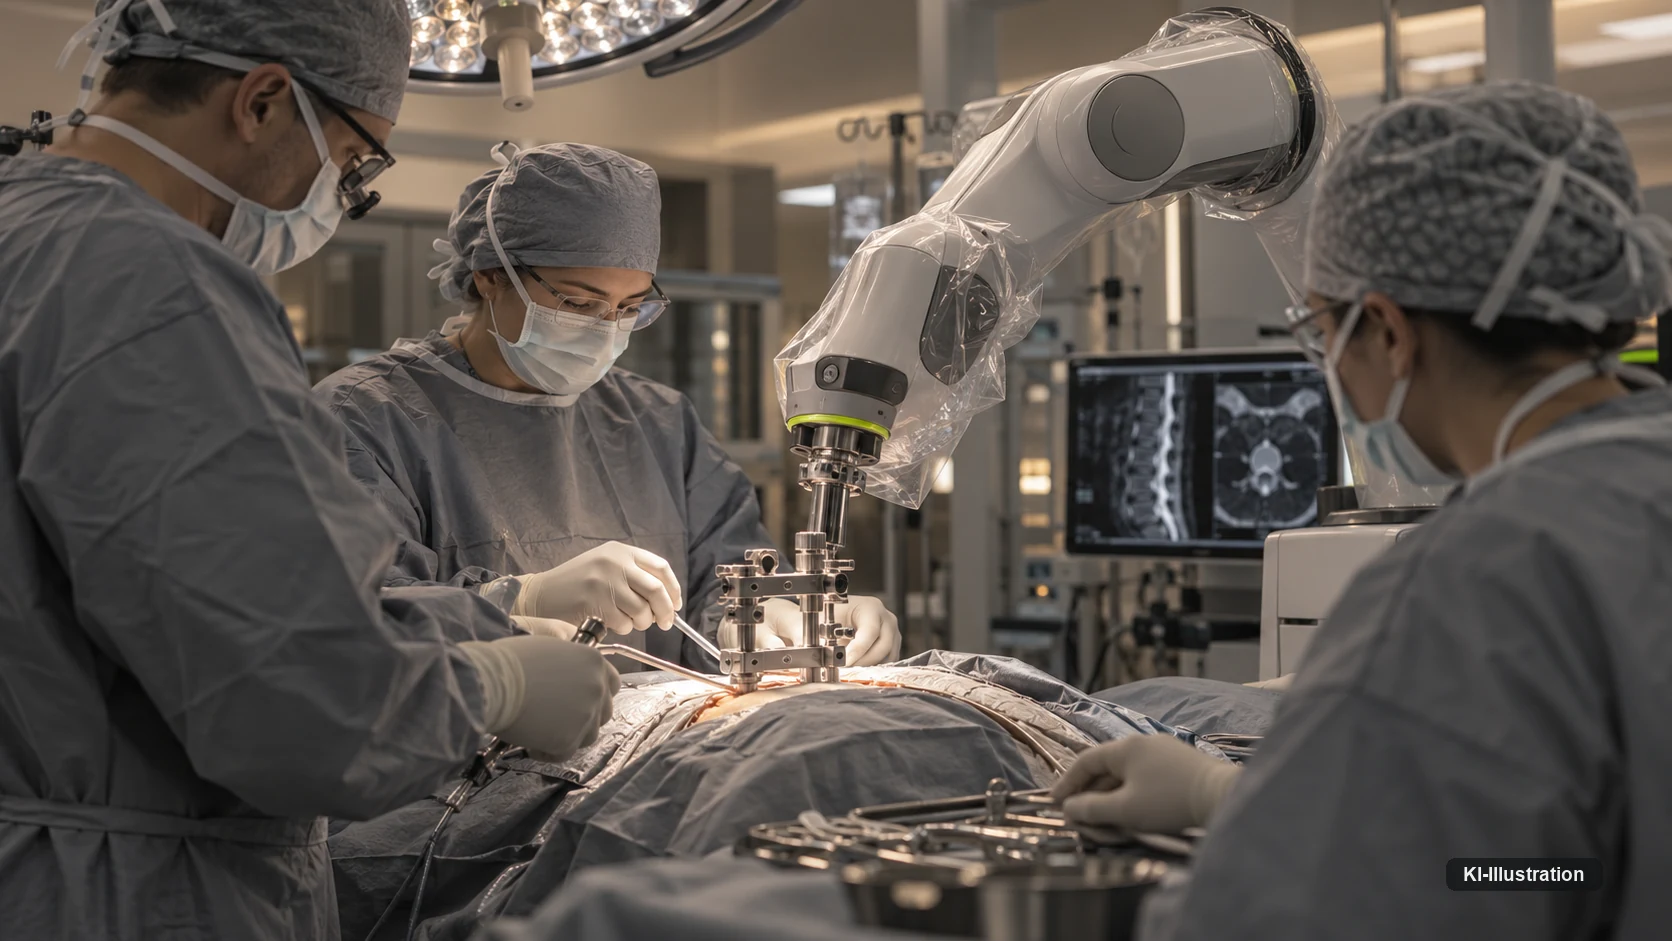
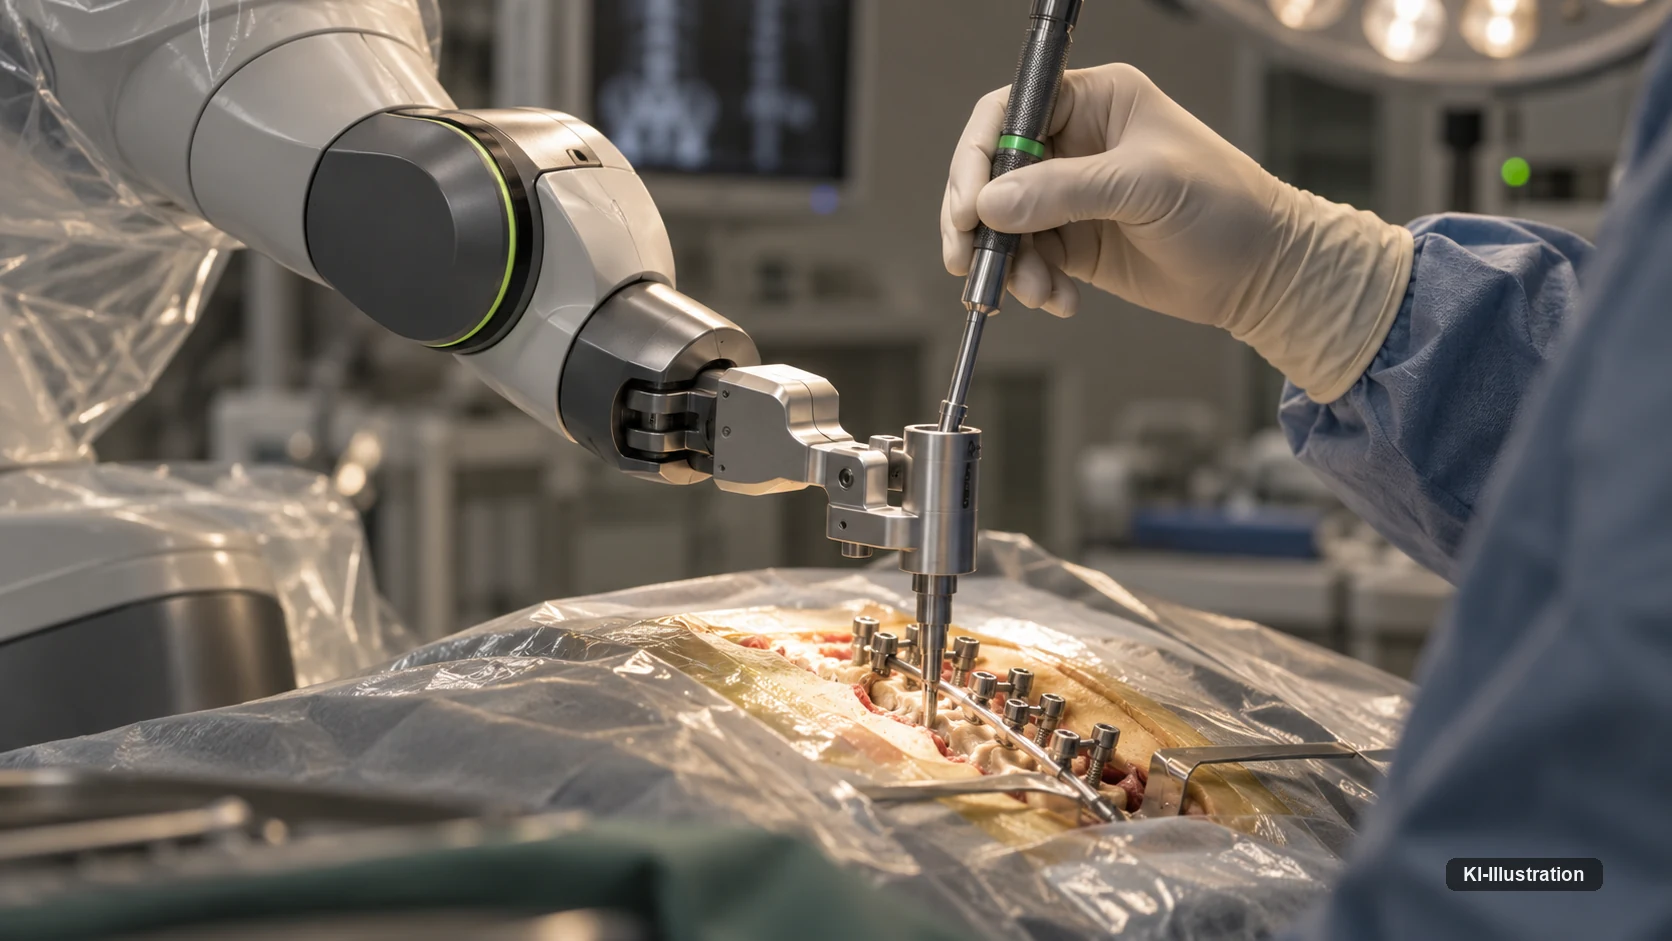
Der End-Effektor — das Teil am Ende des Roboterarms — ist eine Hülse. Der Arm fährt sie auf eine zuvor geplante Bahn und hält sie dort. Anschließend führt der Operateur ein gewöhnliches, nicht navigiertes Instrument durch diese Hülse. Bohren, Gewindeschneiden und Eindrehen stehen in keiner geprüften Freigabeunterlage als Roboterfunktion — geprüft: ExcelsiusGPS, Mazor X Stealth Edition, Cirq, ROSA Spine, Mako Spine.
Was Sie brauchen, bevor das System etwas nützt
Ein Wirbelsäulenroboter ist kein Gerät, sondern eine Kette. Fehlt ein Glied, nützt der Rest nichts — und mehrere dieser Glieder stehen nicht auf dem Angebot.
Intraoperative Bildgebung. Der Roboter braucht ein Bild des Situs, wie er im Moment des Eingriffs aussieht. Verfahren, die mit einem vor der Operation angefertigten Schnittbild arbeiten, gleichen es intraoperativ ab. Häuser, die kein geeignetes Bildgebungsgerät im Saal haben, kaufen es mit — und es ist der teurere Teil.
Integration in den Saal. Der Arm steht entweder auf einer fahrbaren Bodenkonsole oder ist an der Tischschiene montiert. Beide Bauarten kosten Platz, und beide verändern die Wege im Saal.
Rüst- und Registrierungszeit. Sie fällt je Eingriff an, nicht je Schraube. In einer Untersuchung, die den Verlauf über fünfzig Fälle verfolgte, sanken Schraubenzeit, Rüstzeit und Registrierungszeit mit wachsender Erfahrung — die Gesamtdauer der Operation sank nicht.
Instrumente und Verbrauch. Referenzbasen, Markerarrays und systemspezifische Instrumente fallen je Fall an. Für keines der verbreiteten Systeme ist dieser Betrag öffentlich dokumentiert.
Die nützlichste Frage an einen Anbieter lautet deshalb nicht, was das System kostet, sondern was es voraussetzt.
Warum die Wirbelsäule schwerer ist als das Knie
Robotik am Knie gilt als etabliert, Robotik an der Wirbelsäule als schwierig. Der Grund ist weder die Kinematik noch die Software. Er ist anatomisch.
Am Knie hat der Roboter es mit zwei starren Körpern zu tun, Oberschenkel und Schienbein. Beide lassen sich während des Eingriffs fixieren, und beide behalten ihre Form. An der Wirbelsäule sind es siebzehn bis vierundzwanzig einzelne Knochen, die durch Bandscheiben und Bänder verbunden sind und sich gegeneinander bewegen — bei jedem Atemzug, bei jeder Lagerung, bei jedem Zug an einem Instrument.
Dazu kommt die Enge des Zielgebiets. Die Schrauben werden durch den Pedikel gesetzt, eine knöcherne Brücke zwischen Wirbelkörper und Wirbelbogen. Medial davon liegt der Duralsack, der das Rückenmark umgibt; kaudal die austretende Nervenwurzel. Die veröffentlichten Abstände liegen im Bereich weniger Millimeter, medial teilweise unter einem. Und der Pedikel selbst ist nicht überall gleich breit: In der oberen Brustwirbelsäule ist er am schmalsten, mit Werten um vier bis fünf Millimeter, und eine Untersuchung fand, dass eine Verletzung der Kortikalis um zwei Millimeter oder mehr regelmäßig auftrat, sobald der Pedikel schmaler als 4,8 Millimeter war.
Die Zwei-Millimeter-Marke, an der die gängige Bewertungsskala den relevanten Durchbruch festmacht, ist vor diesem Hintergrund keine akademische Größe.
Registrierung — und was sie unterwegs verliert
Registrierung heißt: das Bild und den echten Körper in Übereinstimmung bringen. Dafür wird eine Referenzbasis am Knochen befestigt — an einem Dornfortsatz, am Beckenkamm, an einem Wirbel. Eine Kamera verfolgt Marker an dieser Basis und an den Instrumenten. Alles, was der Roboter über die Lage der Wirbelsäule weiß, hängt an diesem einen Bezugspunkt.
Und genau dort liegt die Grenze des Verfahrens. Eine Untersuchung an vier Präparaten und zehn klinischen Fällen hat gemessen, wie der Navigationsfehler mit dem Abstand von der Referenzbasis wächst. Gemessen wurde:
| Gemessene Größe | Ergebnis |
|---|---|
| Abstand, ab dem der mittlere Fehler zwei Millimeter überschreitet | zwei Segmente von der Referenzbasis |
| Wirbelbewegung allein durch die Atmung | 1,96 ± 1,32 mm |
| Segmente, die sich durch chirurgische Manipulation um ≥ 2 mm verschieben (lumbal) | 38,5 % |
| dasselbe, thorakal | 19,2 % |
| dasselbe, zervikal | 17,4 % |
Die Autoren empfehlen, innerhalb von zwei Segmenten um die Referenzbasis zu instrumentieren. Für eine lange Versteifung über mehrere Etagen heißt das: entweder die Basis versetzen und neu registrieren, oder mit einem wachsenden Fehler arbeiten.
Die Systeme begegnen dem mit einem zweiten Markerarray, das überwacht, ob sich die Referenz verschoben hat. Es meldet die Abweichung — beheben muss sie der Mensch.
Zwei Genauigkeiten, die gern verwechselt werden
Wenn ein Anbieter eine Genauigkeit nennt, sind zwei völlig verschiedene Größen gemeint, und die Zahl allein sagt nicht, welche.
Die eine ist die Systemgenauigkeit: Wie genau trifft der Arm unter Laborbedingungen eine definierte Bahn? Die veröffentlichten Herstellerangaben liegen bei unter 1,5 Millimetern beziehungsweise bei höchstens 2,0 Millimetern und 2 Grad. Das sind Prüfstandswerte.
Die andere ist die Ergebnisgenauigkeit: Wie liegt die Schraube am Ende? Gemessen wird sie mit der Gertzbein-Robbins-Skala, die den Durchbruch durch die Pedikelwand in Stufen von A bis E einteilt; A und B gelten zusammen als klinisch akzeptabel.
Beide hängen weniger zusammen, als man erwarten würde. Eine Untersuchung an 209 Schrauben hat beides parallel erhoben und kommt zu dem Schluss, es habe keine Korrelation zwischen klinischer und absoluter Navigationsgenauigkeit gegeben. Dieselbe Arbeit zeigt außerdem, wie stark die Skala das Ergebnis bestimmt: Dieselben Schrauben ergaben 92,6 Prozent nach dem Zwei-Millimeter-Kriterium und 95,1 Prozent nach einer anderen gebräuchlichen Einteilung.
Der Abbruchpfad, nach dem niemand fragt
Die aussagekräftigste Betriebszahl eines Navigationssystems ist nicht seine Genauigkeit, sondern wie oft es aufgegeben wird. Sie steht in den Studien.
In einer prospektiv erhobenen Serie mit 196 Patienten und 1.123 Schrauben, ausdrücklich nach abgeschlossener Lernphase, wurden sechs Prozent der Schrauben von robotisch auf freihändig umgestellt. In einer anderen Serie eines einzelnen Operateurs wurden von 62 geplanten Robotereingriffen nur 46 tatsächlich robotisch durchgeführt — 74 Prozent. Eine dritte Arbeit berichtet zwölf Abbrüche durch technische Fehler bei 150 Eingriffen.
Der häufigste Einzelgrund für eine Fehllage heißt Skiving — das Abrutschen des Instruments an einer schrägen Knochenoberfläche. In einer Auswertung von 5.644 Schrauben war das die häufigste Ursache, vor einer Verschiebung des Arms und vor Patientenbewegung. Die Autoren nennen als Gegenmaßnahme flache Eintrittspunkte und das Meiden abschüssiger Flächen — bemerkenswert unrobotisch.
Vier Bauarten, vier Antworten auf dieselbe Frage
Die Systeme unterscheiden sich weniger im Arm als darin, wie sie registrieren und was am Ende des Arms sitzt.
| System | Aufstellung | Am Ende des Arms | Unterscheidungsmerkmal |
|---|---|---|---|
| ExcelsiusGPS (Globus Medical) | fahrbare Bodenkonsole | Führungshülse, kabellos mit Energie versorgt | drei Registrierungswege: intraoperatives Schnittbild, präoperatives Bild mit Durchleuchtungsabgleich, reine Durchleuchtung |
| Mazor X Stealth (Medtronic) | Bodenkonsole | Instrument oder Implantat | angegebene Bahngenauigkeit unter 1,5 mm; Vorgängerbauform war ein am Knochen fixierter Miniaturroboter |
| Cirq (Brainlab, München) | an der Tischschiene montiert | nachgeführte Führung | grobe Vorpositionierung von Hand über sieben Freiheitsgrade, dann automatische Feinausrichtung |
| ROSA Spine (Zimmer Biomet) | Bodenkonsole | Instrument wird am Arm montiert | andere Grundlogik: nicht Führung, sondern Halterung |
Entscheidend sind die beiden mittleren Spalten. Ein System, durch dessen Hülse der Operateur ein gewöhnliches Instrument führt, verhält sich im Abbruchfall anders als eines, an dem das Instrument montiert ist. Und ein Arm an der Tischschiene bewegt sich mit dem Tisch, ein Arm auf dem Boden nicht.
Was die Evidenz trägt — und was nicht
Die Studienlage zur Wirbelsäulenrobotik ist umfangreich. Sie trägt weniger, als ihr Umfang vermuten lässt, und sie widerspricht sich an mehreren Stellen systematisch.
Zur Genauigkeit kommen zusammenfassende Auswertungen randomisierter Studien zu unterschiedlichen Ergebnissen. Eine findet einen knappen Vorteil für die höchste Bewertungsstufe, dessen Vertrauensbereich exakt bei 1,00 beginnt; für die zusammengefassten Stufen A und B findet sie keinen Unterschied. Eine zweite über sieben randomisierte Studien mit 2.476 Schrauben findet keinen signifikanten Unterschied. Auffällig ist, dass die Ergebnisse nach Systemtyp auseinandergehen — bei einer älteren Bauform fiel das Ergebnis sogar zuungunsten des Roboters aus.
Bei den Revisionsraten zeigen zwei zusammenfassende Auswertungen in entgegengesetzte Richtungen: Eine findet signifikant mehr Revisionen in der Robotergruppe, eine andere signifikant weniger. Eine dritte Arbeit verlor ihren Effekt in der Sensitivitätsanalyse.
Und beim patientenrelevanten Ergebnis ist die Lage eindeutiger, als der Robotik lieb sein kann. Eine randomisierte Studie mit zwei Jahren Nachbeobachtung fand keinen Unterschied in der Funktionsskala ODI (p = 0,952) und in der Schmerzskala VAS, weder für den Rücken (p = 0,876) noch für das Bein (p = 0,429).
Die Kette, die in fast jeder Darstellung mitschwingt, behauptet niemand ausdrücklich: genauer platziert bedeute weniger Fehllagen, das bedeute weniger Revisionen, das bedeute ein besseres Ergebnis. Jede Stufe für sich ist plausibel. Ihr letztes Glied ist gemessen worden — und hat nicht gehalten.
Strahlung wird umverteilt, nicht gesenkt
Das häufigste Verkaufsargument nach der Genauigkeit lautet, Robotik senke die Strahlenbelastung. In dieser Allgemeinheit ist es nicht haltbar.
Die umfangreichste zusammenfassende Auswertung findet für die Dosis keinen signifikanten Unterschied zur freihändigen Technik; dasselbe gilt für die Durchleuchtungszeit. Die Streuung zwischen den Einzelstudien ist außerordentlich hoch, was für sich genommen bereits ein Befund ist.
Nach Systemen aufgeschlüsselt kehrt sich das Bild teilweise um. Für ROSA Spine finden zwei unabhängige Auswertungen eine signifikant längere Durchleuchtungszeit als freihändig. Für andere Systeme fällt das Ergebnis zugunsten des Roboters aus. Und nach Indikation getrennt gilt der Vorteil für degenerative Eingriffe, während er bei Tumoren und Fehlstellungen ins Gegenteil kippt.
Was sich dagegen konsistent zeigt, ist eine Umverteilung. Mehrere Arbeiten berichten übereinstimmend eine deutlich geringere Dosis für den Operateur bei gleicher oder höherer Belastung des Patienten. In einer kleinen Serie mit intraoperativem Schnittbild lag die gemessene Dosis für das Operationspersonal unterhalb der Nachweisgrenze, die effektive Dosis für den Patienten im zweistelligen Millisievert-Bereich.
Und die Kausalität lässt sich trennen. Eine Auswertung von 237 Patienten und 1.352 Schrauben zeigt: Die niedrigere Patientendosis hängt nicht am Roboter, sondern am intraoperativen Schnittbild. Wer die Strahlenbilanz verbessern will, kauft zuerst die Bildgebung — nicht den Arm.
Die Lernkurve hat ihren gefährlichsten Punkt in der Mitte
Die verbreitete Angabe lautet, nach etwa dreißig Eingriffen sei die Lernkurve durch. Die Zahl stimmt ungefähr für die Zeitersparnis. Für die Sicherheit stimmt das Bild nicht, weil die Kurve nicht gleichmäßig verläuft.
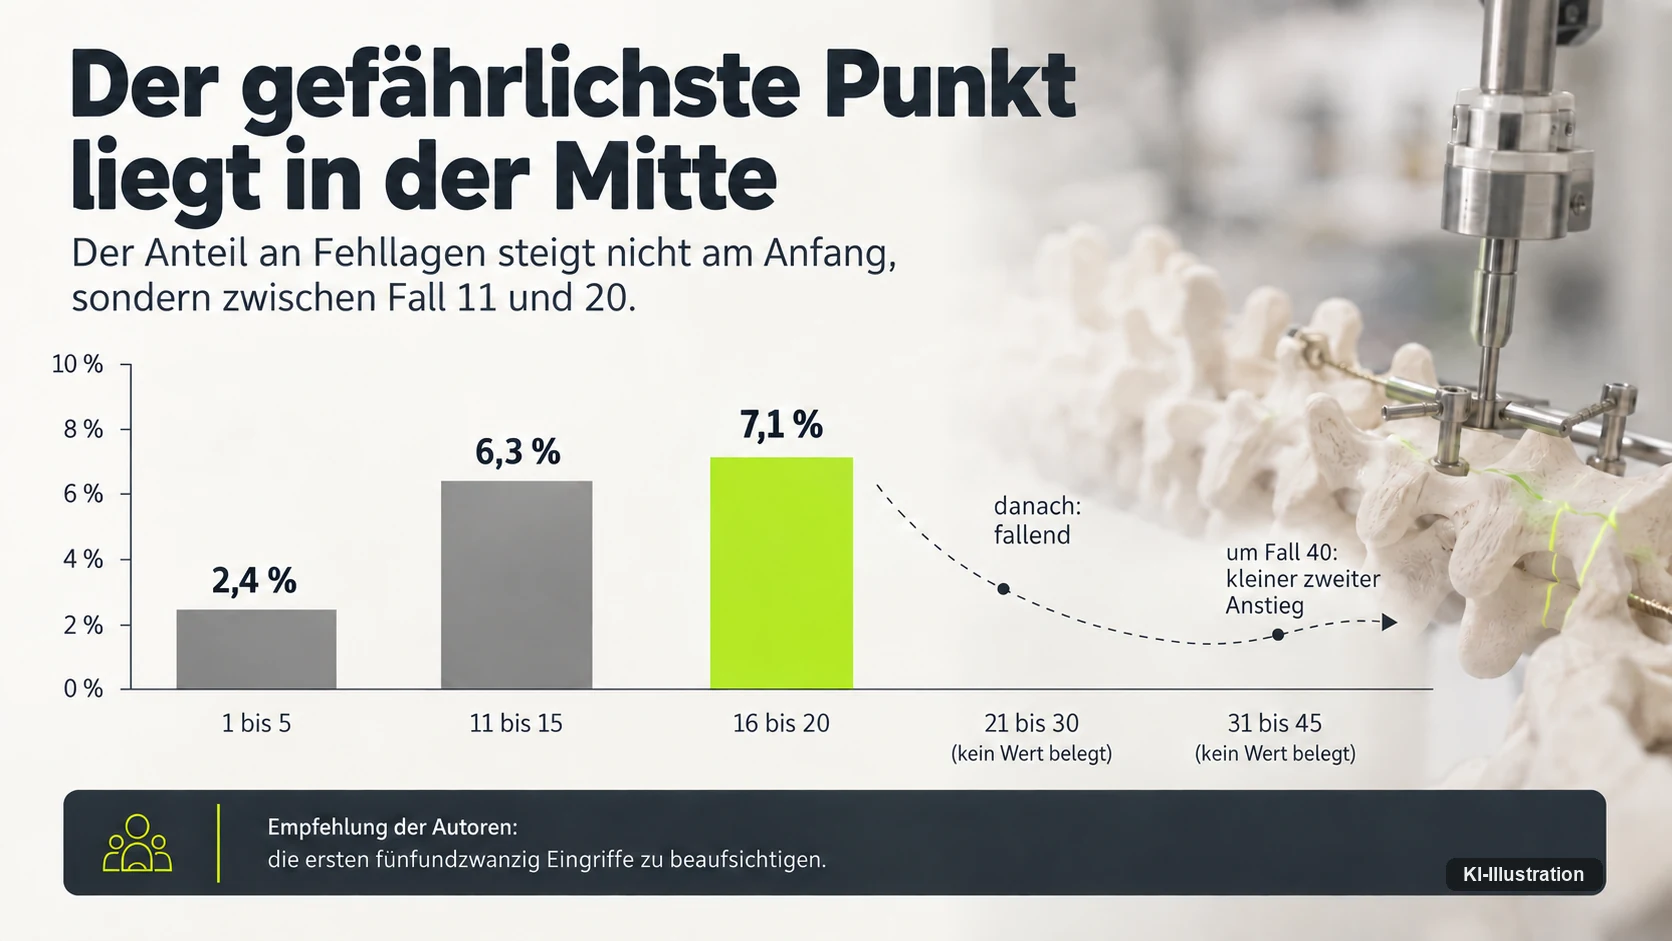
Eine Auswertung über dreizehn Operateure, 258 Patienten und 1.265 Schrauben fand:
| Eingriffe | Anteil Fehllagen |
|---|---|
| 1 bis 5 | 2,4 % |
| 11 bis 15 | 6,3 % |
| 16 bis 20 | 7,1 % — signifikant |
| danach | fallend, mit einem zweiten kleineren Anstieg um Fall 40 |
Der gefährlichste Abschnitt liegt also nicht am Anfang. Die Autoren nennen das Phänomen im Titel ihrer Arbeit beim Namen: Es ist der Punkt, an dem das Bewusstsein für das eigene Nichtkönnen nachlässt, bevor das Können es ersetzt. Ihre Empfehlung lautet, die ersten fünfundzwanzig Eingriffe zu beaufsichtigen.
Ob die Kurve überhaupt existiert, hängt zudem vom gemessenen Merkmal ab. Eine Arbeit über die ersten achtzig Fälle fand bei der Schraubenlage praktisch keine Verbesserung; eine andere fand für die reine Schraubenzeit keine Lernkurve, wohl aber für die Gesamt-Operationszeit. Und eine Untersuchung über 120 Fälle beobachtete, dass ein später hinzugekommener Assistenzarzt von Beginn an besser war als der erfahrene Operateur.
Was es kostet — und warum das niemand veröffentlicht
Hier sollte eine Zahl stehen. Sie steht nicht, und das ist der Befund.
Für die verbreiteten Systeme existiert in der begutachteten Fachliteratur keine einzige Anschaffungs- oder Betriebskostenangabe. Zwei systematische Übersichten stellen diesen Mangel ausdrücklich selbst fest; eine bezeichnet die Kosteneffektivitätsforschung auf diesem Gebiet als in den Anfängen befindlich.
Die einzigen kursierenden Zahlen stammen aus einer erzählenden Übersichtsarbeit, die sich ihrerseits auf ein Herstellerdokument und auf Fachpresse stützt. Genannt werden dort ein Systempreis im mittleren sechsstelligen Dollarbereich ohne Implantate und Verbrauch sowie eine jährliche Wartung in Höhe von zehn Prozent des Listenpreises. Beides ist als Größenordnung brauchbar und als Beleg nicht belastbar.
Die meistzitierte Wirtschaftlichkeitsrechnung der letzten Jahre kommt auf eine jährliche Ersparnis im sechsstelligen Bereich durch vermiedene Revisionen, kürzere Verweildauer und weniger Infektionen. Im Volltext derselben Arbeit steht, die realen und erheblichen Kosten des Roboters als Anlagegut lägen außerhalb ihres Betrachtungsrahmens. Sie räumt zudem das Fehlen schließender Statistik ein.
Die Zahl ist damit nicht falsch. Sie beantwortet nur eine andere Frage als die, für die sie zitiert wird.
Nüchterner fällt eine Kosten-Nutzwert-Analyse von 2026 aus, im Quellenblock nicht geführt und daher nur als Hinweis: Sie ergibt, dass die reine Navigation gegenüber der freihändigen Technik dominant ist — günstiger und wirksamer zugleich —, während die Robotik je Patient teurer ausfällt als beide und gegenüber der Navigation bei üblichen Zahlungsbereitschaftsschwellen nicht kosteneffektiv ist.
Deutschland: der Zusatzkode ist da, der eigene Erlös fehlt
Im deutschen Abrechnungssystem existiert die roboterassistierte Wirbelsäulenchirurgie — aber nur als Zusatzinformation, nicht als Leistung mit eigenem Preis.
Der amtliche Prozedurenschlüssel führt einen Kode für die Anwendung eines Operationsroboters, gegliedert nach Bauform. Die Stufe für den Roboterarm nennt unter ihren Merkmalen ausdrücklich das automatische Nachführen zum Halten einer Pedikelschraubentrajektorie bei Patientenbewegung. Das ist die einzige Stelle im gesamten Roboterkode, an der die Wirbelsäule namentlich vorkommt. Daneben steht ein zweiter Kode für das Navigationssystem, der zusätzlich anzugeben ist.
Beide sind Zusatzkodes. Der Blockkopf des Katalogs sagt wörtlich, sie dürften nicht als selbständige Kodes verwendet werden. Ein eigener Kode für roboterassistierte Wirbelsäulenchirurgie existiert nicht; kodiert wird der Eingriff selbst, dazu die beiden Zusatzangaben.
Der Weg zu einem befristeten eigenen Entgelt ist ebenfalls verschlossen, und zwar auffällig deutlich. In den amtlichen Aufstellungen der Jahrgänge 2023 bis 2026 findet sich kein einziger Eintrag zu roboterassistierter Wirbelsäulenchirurgie. Der einzige allgemeine Robotereintrag für 2026 trägt den Status, die Kriterien seien nicht erfüllt — angefragt hatten ihn zwei Krankenhäuser.
Der Präsident der zuständigen Fachgesellschaft hat das öffentlich so zusammengefasst: dass der Einsatz in Deutschland im aktuellen Vergütungssystem nicht refinanziert werde. Und weiter, die genauen Vorteile und die Wertigkeit dieser oftmals sehr teuren Technologie ließen sich noch nicht abschätzen.
Dazu passt der Rest der Landschaft. Am 10. September 2026 waren im AWMF-Register keine Leitlinie, bei der Fachgesellschaft kein Positionspapier und beim Gemeinsamen Bundesausschuss kein Verfahren auffindbar. Ob § 137h SGB V greift, ist vorab zu klären. Das nationale Wirbelsäulenregister, das seit September 2024 offensteht und inzwischen fast fünfundzwanzigtausend Eingriffe dokumentiert, erwähnt in seinem Jahresbericht weder Robotik noch Navigation — ob es das Merkmal erfasst, ist damit weder belegt noch widerlegt.
Zwei Konzerne verkaufen die Implantate und behalten die Robotik
Die aufschlussreichste Bewegung im Markt steht in keinem Produktprospekt, sondern in Geschäftsberichten. Wie sich der Markt für Operationsroboter insgesamt sortiert, behandelt die Marktanalyse zur OP-Robotik 2026.
Stryker erhielt am 27. August 2024 die US-Freigabe für Mako Spine (510(k) K241517) — und verkaufte acht Monate später sein Wirbelsäulen-Implantatgeschäft. Der ausgewiesene Segmentumsatz fiel anschließend um rund drei Viertel — erwartbar, weil das Geschäft veräußert wurde; die Zahl misst die Entkonsolidierung, nicht die Nachfrage. Im Geschäftsbericht für 2025 wird Mako Spine nicht mehr erwähnt.
Zimmer Biomet gliederte sein Wirbelsäulen- und Dentalgeschäft 2022 aus und verkaufte es 2024 weiter. Die Robotik blieb im Konzern. Im Geschäftsbericht für 2025 kommt das Wort für Wirbelsäule kein einziges Mal vor, während ROSA für Knie, Hüfte und Schulter ausführlich behandelt wird. Im Register stehen ROSA Spine (K151511, 4. Januar 2016) und ROSA ONE Spine (K192173, 29. Oktober 2019) weiter; ein Widerruf ist nicht verzeichnet.
Für ein Haus, das beschafft, ist das eine Frage, die sich stellen lässt: Ein Roboter ohne dazugehöriges Implantatgeschäft kann für seinen Hersteller einen anderen Stellenwert haben als einer, der Implantate verkauft. Belegt ist das nicht — über Weiterentwicklung, Ersatzteilversorgung und Pflegedauer der betroffenen Systeme liegen keine öffentlichen Angaben vor. Prüfbar ist es nur im Vertrag: Zusagen zu Ersatzteilverfügbarkeit, Softwarepflege und Instandhaltungsdauer stehen dort, nicht im Geschäftsbericht.
Woran Sie in zwölf Monaten erkennen, wohin es geht
Drei Dinge lassen sich ohne Insiderwissen prüfen, und jedes davon ist aussagekräftiger als eine Produktankündigung.
Taucht ein Robotereintrag mit erfülltem Status in einer künftigen Entgeltaufstellung auf? Das wäre die erste belastbare Änderung der wirtschaftlichen Lage in Deutschland. Bislang steht dort in vier Jahrgängen nichts zur Wirbelsäule.
Erfasst ein unabhängiges Register den Robotereinsatz als Merkmal? Erst dann lässt sich der Robotereinsatz über Häuser hinweg auswerten, statt nur in Einzelstudien. Ohne dieses Merkmal bleibt die Evidenzlage, wie sie ist.
Veröffentlicht ein Hersteller Anschaffungs- oder Betriebskosten? Solange die einzige zitierfähige Preisangabe aus einem Installationshandbuch stammt, das über eine Übersichtsarbeit weitergereicht wird, ist jede Wirtschaftlichkeitsrechnung eine Schätzung auf unbekannter Grundlage.
Quellen und Stand — Messung: Die Zwei-Segmente-Grenze, die atmungsbedingte Wirbelbewegung von 1,96 ± 1,32 Millimetern und die Verschiebungsanteile je Abschnitt stammen aus Guha et al., Global Spine Journal 2019, vier Präparate und zehn klinische Fälle; die Prozentwerte beziehen sich auf die untersuchten Segmente, nicht auf Patienten. Die Konversionsrate von sechs Prozent stammt aus einer prospektiv erhobenen Serie mit 196 Patienten und 1.123 Schrauben, die Ursachenverteilung der Fehllagen aus einer Auswertung von 5.644 Schrauben, die Abbruchzahlen aus zwei Einzelzentrumsserien. Die Lernkurvenwerte stammen aus einer Arbeit über dreizehn Operateure, 258 Patienten und 1.265 Schrauben; die Prozentangaben beziehen sich auf die je Stufe gesetzten Schrauben. Die fehlende Korrelation zwischen System- und Ergebnisgenauigkeit und der Vergleich zweier Bewertungsskalen beruhen auf einer Erhebung an 209 Schrauben. Die ODI- und VAS-Werte nach zwei Jahren stammen aus einer randomisierten Studie, die Metaanalysen zu Genauigkeit und Revisionsraten aus Auswertungen von sechs, sieben und neun randomisierten Studien. Kortikalisgrenze, Pedikelabstände und Pedikelbreiten stammen aus anatomischen Vermessungsstudien.
Herstellerangabe: Die Zweckbestimmungen, die Beschreibung der Führungshülse, die Registrierungswege je System und die Genauigkeitswerte von unter 1,5 Millimetern beziehungsweise höchstens 2,0 Millimetern und 2 Grad stammen aus den amerikanischen Freigabeunterlagen der Hersteller. Systempreise und Wartungsanteil stammen aus einer Übersichtsarbeit, die sich auf ein Installationshandbuch und auf Fachpresse stützt — eine Größenordnung, kein Beleg. Für mehrere Systeme ließ sich in der europäischen Produktdatenbank kein Eintrag finden; das ist ein Nichtfinden und kein Gegenbeleg zur CE-Kennzeichnung.
Behörden, Körperschaften und Unternehmensberichte: Die Kodes für die Anwendung eines Operationsroboters und eines Navigationssystems samt dem Merkmal der Pedikelschraubentrajektorie stehen im amtlichen Prozedurenkatalog für 2026 unter den Schlüsseln 5-987 und 5-988. Die Aussage zu den befristeten Entgelten bezieht sich auf die Aufstellungen des Instituts für das Entgeltsystem im Krankenhaus für die Jahrgänge 2023 bis 2026. Das Zitat zur fehlenden Refinanzierung stammt von Ralph Kothe, Präsident der Deutschen Wirbelsäulengesellschaft, aus einem veröffentlichten Interview vom November 2024. Die Angaben zum Wirbelsäulenregister stammen aus dem Jahresbericht seiner Registerkommission für 2025. Verkauf und Ausgliederung der Implantatgeschäfte von Stryker und Zimmer Biomet sowie die Umsatzentwicklung stammen aus den bei der amerikanischen Börsenaufsicht eingereichten Geschäftsberichten.
Prognose und Offenes: Ob das nationale Wirbelsäulenregister den Robotereinsatz als Merkmal erfasst, ist weder belegt noch widerlegt. Ob Mako Spine nach dem Verkauf des Implantatgeschäfts weiter vermarktet wird, ist offen. Die Anzahl der in Deutschland installierten Wirbelsäulenroboter ist nicht dokumentiert; ein Register dazu existiert nicht. Dieser Beitrag ordnet Technik, Evidenzlage und Erstattungssituation redaktionell ein; er ist keine medizinische und keine Rechtsberatung.
Häufige Fragen
Bohrt ein Wirbelsäulenroboter die Schraubenkanäle selbst?
Nein. Die angegebene Zweckbestimmung ist die räumliche Positionierung und Ausrichtung eines Instrumentenhalters oder einer Führungshülse. Der Arm hält die Hülse auf der geplanten Bahn, das Instrument führt der Operateur. Bohren, Gewindeschneiden und Eindrehen stehen in keiner der geprüften Freigabeunterlagen als Roboterfunktion. Als freigegebene Gerätefunktion ist autonomes Bohren in keiner geprüften Unterlage genannt.
Warum ist die Wirbelsäule für ein Navigationssystem schwieriger als das Knie?
Weil es dort nur zwei starre Körper gibt, an der Wirbelsäule aber siebzehn bis vierundzwanzig einzelne Knochen, die sich gegeneinander bewegen. Die Atmung allein verschiebt einen Wirbel um knapp zwei Millimeter, und chirurgische Manipulation verschiebt lumbal fast vier von zehn Segmenten um zwei Millimeter oder mehr. Die Registrierung hängt an einer einzigen Referenzbasis.
Ab welchem Abstand von der Referenzbasis überschreitet der Navigationsfehler zwei Millimeter?
Nach der einschlägigen Messung überschreitet der mittlere Navigationsfehler ab zwei Segmenten Abstand die Zwei-Millimeter-Marke. Es ist derselbe Zahlenwert, an dem die Bewertungsskala den Durchbruch festmacht, aber eine andere Größe: gemessen wurde der Navigationsfehler, nicht die Lage der Schraube. Die Autoren empfehlen deshalb, innerhalb von zwei Segmenten um die Referenz zu instrumentieren. Für längere Versteifungen bedeutet das ein Versetzen der Basis mit erneuter Registrierung.
Was bedeutet die Genauigkeitsangabe eines Herstellers?
Sie bezeichnet in der Regel die Systemgenauigkeit unter Prüfstandsbedingungen, also wie genau der Arm eine definierte Bahn trifft. Die veröffentlichten Werte liegen bei unter 1,5 Millimetern beziehungsweise bei höchstens 2,0 Millimetern und 2 Grad. Davon zu unterscheiden ist die Ergebnisgenauigkeit am Patienten. Eine Untersuchung an 209 Schrauben fand zwischen beiden Größen keine Korrelation.
Senkt Robotik die Strahlenbelastung?
Nicht allgemein. Die umfangreichste zusammenfassende Auswertung findet weder für die Dosis noch für die Durchleuchtungszeit einen signifikanten Unterschied, und für eine verbreitete Bauform finden zwei unabhängige Auswertungen sogar eine längere Durchleuchtungszeit als freihändig. Konsistent belegt ist eine Umverteilung: weniger Dosis für den Operateur bei gleicher oder höherer Belastung des Patienten. Die niedrigere Patientendosis hängt am intraoperativen Schnittbild, nicht am Roboterarm.
Wie lange dauert die Einarbeitung?
Die verbreitete Angabe von rund dreißig Eingriffen gilt für die Zeitersparnis, nicht für die Sicherheit. Eine Auswertung über dreizehn Operateure und 1.265 Schrauben fand den signifikanten Höhepunkt der Fehllagen bei den Eingriffen 16 bis 20 mit 7,1 Prozent, also nicht am Anfang. Die Autoren empfehlen eine Beaufsichtigung über die ersten fünfundzwanzig Eingriffe.
Was kostet ein Wirbelsäulenroboter?
Für die verbreiteten Systeme existiert in der begutachteten Fachliteratur keine Anschaffungs- oder Betriebskostenangabe; zwei systematische Übersichten stellen diesen Mangel selbst fest. Die kursierenden Zahlen stammen aus einer Übersichtsarbeit, die sich auf ein Herstellerdokument und auf Fachpresse stützt, und sind als Größenordnung, nicht als Beleg zu lesen. Eine neuere Modellrechnung, hier nur als Hinweis, sieht die reine Navigation gegenüber der freihändigen Technik als dominant, die Robotik als teurer.
Wird der Robotereinsatz in Deutschland gesondert vergütet?
Nein. Es gibt einen Zusatzkode für die Anwendung eines Operationsroboters, der die Pedikelschraubentrajektorie ausdrücklich nennt, und einen zweiten für das Navigationssystem. Beide dürfen nicht als selbständige Kodes verwendet werden. Ein eigener Kode für roboterassistierte Wirbelsäulenchirurgie existiert nicht, und in den amtlichen Aufstellungen der Jahrgänge 2023 bis 2026 findet sich dazu kein Eintrag für ein befristetes Entgelt.