Autonome Mobilität · Technik-Erklärung
Wie ein Robotaxi funktioniert — Sensorik, Karten und das Rechenzentrum an Bord
Kurz gesagt — Ein Robotaxi erfasst seine Umgebung mit mehreren Sensorarten gleichzeitig, rechnet daraus laufend ein Modell der Szene und leitet daraus seine Fahrentscheidungen ab. Wie das im Einzelnen aussieht, unterscheidet sich erheblich. Waymo, MOIA gemeinsam mit Mobileye und Wayve beschreiben drei verschiedene Architekturen, die sich in der Zahl der Sensoren, im Umgang mit Karten und in der Rolle der Leitstelle unterscheiden. Wie viel Rechenleistung dabei mitfährt, ist keine Randnotiz, sondern schlägt in einer Simulationsstudie von 2026 bis in den Energiebedarf durch. Redaktionelle Einordnung nach dem Stand vom 26. August 2026, keine Rechtsberatung.
Drei Beschreibungen, die nicht dasselbe beschreiben
Wenn Sie in einem Flottenbetrieb die technische Bewertung verantworten, liegen für dieses Thema irgendwann drei Unterlagen nebeneinander auf dem Tisch. Die erste zählt Sensoren. Die zweite nennt Bausteine mit Produktnamen. Die dritte wirbt damit, ohne hochauflösende Karten auszukommen.
Vergleichbar wirkt das nicht, und das liegt nicht an der Sorgfalt der Verfasser. Die drei Unternehmen beschreiben verschiedene Ebenen derselben Aufgabe, weil jedes an einer anderen Stelle seinen Vorteil sieht. Wer die Angaben nebeneinanderlegt, vergleicht deshalb zuerst Erzählweisen und erst danach Technik.
Hilfreich ist ein Bild, das die Sache besser trifft als jede Sensorliste. Ein Robotaxi ist kein Auto mit Kameras, sondern ein kleines Rechenzentrum mit einem Fahrwerk darunter. Alles, was die Anbieter unterschiedlich lösen, läuft am Ende auf dieselbe Frage hinaus, nämlich wie viel dieses Rechenzentrum aus der Umgebung selbst ableiten muss und wie viel es aus Vorwissen zieht. Diese Entscheidung reicht weiter, als es beim Lesen einer Sensorliste aussieht, denn sie schlägt am Ende sogar bis in den Stromverbrauch durch.
Was ein Robotaxi mit sich führt
Waymo legt die sechste Generation seines Fahrsystems nach eigenen Angaben mit 13 Kameras, 4 LiDAR, 6 Radar und externen Audioempfängern aus. Die Angabe gilt für diese beschriebene Generation und nicht automatisch für jedes Fahrzeug, das für das Unternehmen unterwegs ist. Auffällig ist der letzte Eintrag der Aufzählung, denn Schall trägt Information, die aus einem Bild nicht hervorgeht.
MOIA gewichtet anders. Der Kleinbus trägt die Bezeichnung ID. Buzz AD, wobei AD für autonomous driving steht, und nach Zählung von MOIA stecken darin 13 Kameras, 9 LiDAR- und 5 Radarsensoren sowie eine redundant ausgelegte Brems-, Lenk- und Energieversorgung. Gegenüber der Waymo-Aufstellung fällt die höhere Zahl der LiDAR-Sensoren auf, vor allem aber die dreifach genannte Redundanz.
Dass beide Aufstellungen bei 13 Kameras landen, ist eine Beobachtung an zwei Angaben und keine Regel der Branche. Interessanter ist ohnehin, was die Aufzählungen gemeinsam nicht tun. Keines der beiden Unternehmen rechnet Kamera, Radar und LiDAR zu einer Gesamtzahl zusammen, und schon diese getrennte Führung sagt, dass die drei Arten nicht gegeneinander austauschbar gedacht sind.
Beides sind Bauartangaben der Hersteller und keine gemessenen Leistungswerte. Ablesen lässt sich daraus trotzdem eine Haltung zum Entwurf. Wo kein Mensch mehr korrigiert, wandert die Rückfallebene aus dem Fahrersitz in die Hardware, und doppelt ausgelegte Systeme wollen gewartet, geprüft und irgendwann getauscht werden.
Karte oder Modell — woher das Fahrzeug sein Vorwissen nimmt
Mobileye, das für den Hamburger ID. Buzz das Fahrsystem liefert, beschreibt sein System als Zusammenspiel aus vier Bausteinen. Dazu gehören eine eigene Kartierung, eigene Rechner, zwei voneinander unabhängige Wahrnehmungspfade und ein eigenes Sicherheitsmodell. Der eine Wahrnehmungspfad arbeitet mit Kameras, der andere mit Radar und LiDAR. Für diese Bausteine führt das Unternehmen eigene Produktnamen, die ohne die zugehörige Beschreibung wenig sagen.
Bemerkenswert an dieser Architektur ist die Trennung der beiden Pfade, weil darin eine Annahme über Fehler steckt. Zwei Wahrnehmungswege, die getrennt zu einem Ergebnis kommen, können sich widersprechen, und ein Widerspruch ist eine verwertbare Information. Ob daraus eine messbar höhere Sicherheit folgt, ist mit einer Architekturbeschreibung jedoch nicht gesagt. Es bleibt die Beschreibung eines Aufbaus durch das Unternehmen, das ihn baut.
Wayve setzt an einer anderen Stelle an. Das Unternehmen beschreibt seinen Fahrer als datengetrieben, ohne HD-Karten und unabhängig von Fahrzeug und Hardware. Wayve bezieht die Angabe ausdrücklich auf hochauflösende Karten. Ob und welche anderen Kartendaten das System nutzt, sagt das Unternehmen auf seinen Seiten nicht.
Für einen Betrieb ist das keine akademische Unterscheidung. Eine hochauflösende Karte ist ein Bestand, der gepflegt sein will, denn Baustellen, neue Markierungen und geänderte Vorfahrt verändern eine Straße schneller, als sich ein Kartensatz aktualisieren lässt. Wer auf Karten setzt, kauft Genauigkeit und bezahlt sie mit Pflegeaufwand im Bestand, nicht notwendig mit Energie; wer ohne Karten auskommen will, verlagert die Aufgabe in das Modell an Bord.
Das Rechenzentrum fährt mit
Wie schwer diese Rechenlast wiegt, zeigt eine Modellrechnung deutlicher als jede Systemseite. Eine peer-reviewte Simulationsstudie von 2026 hat für autonome On-Demand-Flotten den zusätzlichen Energiebedarf von Sensorik, Rechnern an Bord, Kommunikation und den Systemen außerhalb des Fahrzeugs modelliert. Der Rahmen war der Großraum Tel Aviv. Gemessen wurde dabei keine reale Flotte eines Anbieters, gerechnet wurden Szenarien.
Im prototypischen Robotaxi-Szenario dieser Studie entsprach der zusätzliche Energieverbrauch der Systeme an Bord 58 Prozent der modellierten Antriebsenergie. Im Vision-only-Szenario, das im Wesentlichen auf Kameras setzt, lag der Zusatz bei rund 12 Prozent. Beides sind Szenariowerte und keine Verbrauchsdaten eines laufenden Betriebs. Die Studie selbst hält die schlanke Variante in dieser Form nicht für den Stand der Branche.
Der Befund, auf den es ankommt, liegt quer zu dem, was Herstellerseiten üblicherweise betonen. In der Studie entfällt der größte Anteil des zusätzlichen Energiebedarfs auf Sensorik und Rechenleistung im Fahrzeug, während die Systeme außerhalb relevant bleiben, aber kleiner ausfallen. Für die modellierten Konfigurationen heißt das, dass ein Robotaxi seine Automatisierung überwiegend an Bord bezahlt.
Zwischen den beiden Szenarien liegt fast der Faktor fünf, und dazwischen liegt die Entscheidung über Sensorik und Rechenleistung an Bord. Das sparsame Szenario ist das sensorarme. Die Prototyp-Konfiguration der Studie führt dagegen Kameras, LiDAR und Radar nebeneinander. Eine Zuordnung einzelner Anbieter zu einem der Szenarien erlaubt die Studie nicht, denn vermessen hat sie keine Flotte.
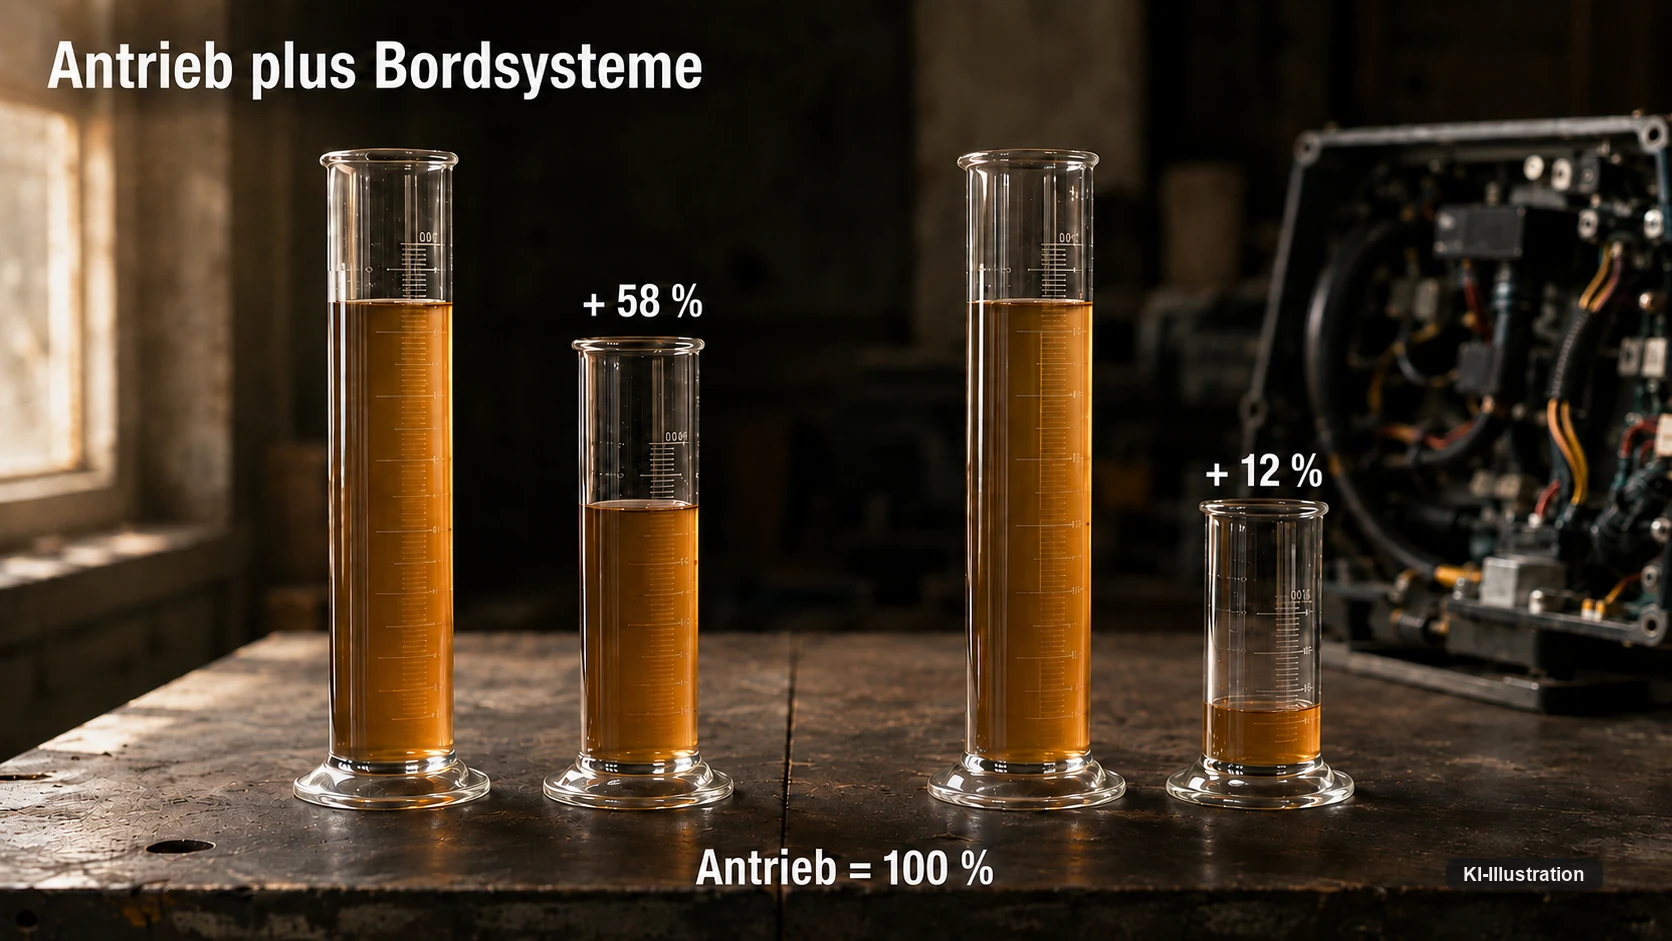
Sobald aus Technik ein Fahrplan wird, hat das eine unangenehme Folge. Reichweite, Ladefenster und die Auslegung des Betriebshofs hängen dann nicht allein am Antrieb, sondern an einer Entwurfsentscheidung, die viel weiter vorn getroffen wurde. Wie viele Sensoren, wie viel Vorwissen aus Karten, wie viel Modell an Bord — diese Fragen schlagen bis in den Ladeplan durch. Eine Modellstudie ersetzt keine Messung im eigenen Betrieb, aber sie zeigt die Größenordnung, in der sich der Aufschlag bewegen kann.
Die drei Architekturen nebeneinander
Nebeneinandergestellt lassen sich die Angaben lesen, ohne sie gleichzusetzen. Eine Unternehmensbeschreibung, eine gesetzliche Anforderung und ein gerechneter Szenariowert haben verschiedene Beweislagen, und wer sie in einer Bewertung vermischt, bekommt am Ende eine Zahl, die niemand vertritt. Wie sich die Stufen 2, 3 und 4 voneinander unterscheiden, erklärt der Beitrag zu den Automatisierungsstufen.
| System oder Vorgabe | Was beschrieben wird | Art der Angabe | Vorbehalt |
|---|---|---|---|
| Waymo Driver, 6. Generation | 13 Kameras, 4 LiDAR, 6 Radar, externe Audioempfänger | technische Beschreibung von Waymo | gilt für die beschriebene 6. Generation, nicht automatisch für jede Waymo-Flotte |
| ID. Buzz AD von MOIA | 13 Kameras, 9 LiDAR- und 5 Radarsensoren, redundante Brems-, Lenk- und Energieversorgung | technische Beschreibung von MOIA | gilt für den beschriebenen ID. Buzz AD |
| Mobileye Drive | eigene Kartierung, eigene Rechner, zwei unabhängige Wahrnehmungspfade mit Kamera sowie Radar und LiDAR, eigenes Sicherheitsmodell | Architekturbeschreibung von Mobileye | Unternehmensangabe; eine unabhängig geprüfte Sicherheitswirkung ist damit nicht gesagt |
| Wayve AI Driver | datengetrieben, ohne HD-Karten, fahrzeug- und hardwareagnostisch | Unternehmensbeschreibung von Wayve | Unternehmensangabe über das eigene System |
| Rückfall bei Systemgrenzen in Deutschland | selbstständiges Herbeiführen eines risikominimalen Zustands bei Systemgrenzen, relevanten Störungen oder Erreichen der Betriebsbereichsgrenze | gesetzliche Systemanforderung | Anforderung an das System, kein Nachweis für ein bestimmtes Fahrzeug |
| Zusätzlicher Energiebedarf an Bord | 58 Prozent der modellierten Antriebsenergie im prototypischen Robotaxi-Szenario, rund 12 Prozent im Vision-only-Szenario | Szenariowerte einer peer-reviewten Simulationsstudie von 2026 | Modellwerte für den Großraum Tel Aviv, keine gemessene Flotte eines Anbieters |
Was passieren muss, wenn das System an seine Grenze kommt
Über die Fähigkeiten eines Robotaxis sagen solche Aufstellungen einiges. Für eine Bewertung ist interessanter, was ein Fahrzeug können muss, wenn es nicht weiterkommt. In Deutschland steht diese Anforderung im Straßenverkehrsgesetz. Die autonome Fahrfunktion muss bei Systemgrenzen, bei relevanten Störungen oder beim Erreichen der Grenze des Betriebsbereichs selbstständig einen risikominimalen Zustand herbeiführen können.
Der Satz klingt nüchtern und ist eine Zumutung an den Entwurf. Er verlangt, dass ein Fahrzeug den eigenen Ausfall bemerkt, ihn richtig einordnet und daraufhin selbst handelt, ohne dass jemand zusieht.
An dieser Stelle endet die Ebene, auf der sich Systeme über Sensorlisten vergleichen lassen. Eine Aufzählung von Kameras sagt nichts darüber, woran ein System erkennt, dass es seine eigene Grenze erreicht hat. Genau diese Selbsteinschätzung ist die harte Aufgabe, denn ein Fahrzeug, das seinen Zustand falsch einschätzt, hält entweder zu früh oder zu spät.
Dieser Rückfall ist zugleich der Grund, warum sich Redundanz und Rechenlast nicht wegsparen lassen. Ein System, das im Störfall selbst handeln soll, braucht auch im Störfall Strom, Bremse und Lenkung. Die redundant ausgelegte Brems-, Lenk- und Energieversorgung, die MOIA für den ID. Buzz AD nennt, liegt auf dieser Linie.
Waymos Leitstelle berät, sie steuert nicht
Die verbreitete Vorstellung von einer Leitstelle stammt aus dem Modellbau. Jemand sitzt vor Bildschirmen und übernimmt das Fahrzeug, sobald es hakt.
Waymo beschreibt seine Remote Assistance ausdrücklich anders. Das Fahrzeug fordert Informationen an, es kann die erhaltenen Hinweise nutzen oder verwerfen, und das Unternehmen bezeichnet dieses Vorgehen ausdrücklich nicht als Fernsteuerung. Beschrieben wird damit das eigene System durch dessen Betreiber.
Die Abgrenzung ist mehr als eine Formulierung, denn sie verschiebt, wo eine Entscheidung fällt. Bleibt sie im Fahrzeug, hängt die Fahrt nicht an der Verzögerung einer Mobilfunkverbindung und nicht daran, ob im richtigen Moment jemand hinsieht. Umgekehrt bedeutet es für dieses Modell, dass die Leitstelle ein Fahrzeug nicht aus einer Lage herausfahren kann, in der es selbst nicht weiterweiß — andere Anbieter lösen die Rückfallebene anders, und von Waymos Beschreibung lässt sich darauf nicht schließen.
Für die Personalplanung ist das die entscheidende Unterscheidung, weil beraten und steuern verschiedene Berufe sind. Wer berät, beantwortet Anfragen und muss die Szene verstehen. Wer steuert, trägt die Fahraufgabe und braucht dafür eine Verbindung, die jederzeit hält.
Was die Beschreibungen nicht hergeben
Alle vier Beschreibungen — Waymo, MOIA, Mobileye und Wayve — haben eine Gemeinsamkeit, die man ihnen nicht ansieht. Sie stammen von den Unternehmen, die die Systeme bauen. Das macht sie nicht falsch, denn niemand kennt den eigenen Aufbau besser. Es macht sie zu Aussagen über die Bauart und nicht zu Aussagen über das Verhalten im Verkehr.
Aus 4 LiDAR-Sensoren folgt kein Sicherheitsniveau, und aus 9 folgt kein höheres. Sensorzahlen beschreiben, welche Blickwinkel und welche Redundanz ein Hersteller vorgesehen hat. Was ein System im Verkehr leistet, entscheidet sich an Kilometern, an Zwischenfällen und an Prüfungen, und das ist eine andere Frage mit einer anderen Beweislage.
Für Ihre Bewertung bleibt damit ein knapper Maßstab. Vergleichbar werden die drei Architekturen erst, wenn Sie sie nicht an ihren Zahlen messen, sondern daran, woher sie ihr Vorwissen holen und was sie dafür an Bord mitschleppen. Diese Entscheidung trägt ein Betrieb anschließend jeden Tag mit, im Ladeplan, in der Werkstatt und in der Frage, wie viel Kartenpflege dazugehört. Wie zwei Anbieter diese Wahl gegensätzlich beantworten, zeigt der Vergleich von Tesla und Waymo; wie sich das Thema insgesamt sortieren lässt, steht im Überblick zur autonomen Mobilität.
Wie viele Sensoren hat der Waymo Driver der sechsten Generation?
Nach eigenen Angaben des Unternehmens umfasst die Sensorik dieser Generation 13 Kameras, 4 LiDAR und 6 Radar, dazu externe Audioempfänger. Die Aufstellung gilt für die beschriebene sechste Generation und nicht automatisch für jede Waymo-Flotte.
Kann Waymos Leitstelle ein Robotaxi fernsteuern?
Waymo beschreibt seine Remote Assistance als Beratung. Das Fahrzeug fordert Informationen an und kann die Hinweise nutzen oder verwerfen; als Fernsteuerung bezeichnet das Unternehmen dieses Vorgehen ausdrücklich nicht. Das ist die Beschreibung des Betreibers über sein eigenes System.
Verbraucht ein Robotaxi mehr Energie als ein Elektroauto ohne Automatisierung?
Eine peer-reviewte Simulationsstudie von 2026 kommt für den Großraum Tel Aviv auf einen deutlichen Aufschlag. Im prototypischen Robotaxi-Szenario entsprach der zusätzliche Verbrauch der Systeme an Bord 58 Prozent der modellierten Antriebsenergie, im Vision-only-Szenario rund 12 Prozent. Das sind gerechnete Szenarien und keine gemessenen Verbrauchswerte einer Flotte.
Was muss ein autonomes Fahrzeug tun, wenn es an seine Systemgrenze kommt?
Bei Systemgrenzen, relevanten Störungen oder beim Erreichen der Grenze des Betriebsbereichs muss die autonome Fahrfunktion selbstständig einen risikominimalen Zustand herbeiführen können. Das ist eine Anforderung an das System und kein Nachweis, dass ein bestimmtes Fahrzeug sie erfüllt. Redaktionelle Einordnung nach dem Stand vom 26. August 2026, keine Rechtsberatung.
Bedeuten mehr Sensoren ein sichereres Robotaxi?
Aus einer Sensorzahl folgt kein Sicherheitsniveau. Die Aufstellungen der Hersteller beschreiben, welche Blickwinkel und welche Redundanz vorgesehen sind; wie sich ein System im Verkehr verhält, entscheidet sich an Kilometern, Zwischenfällen und Prüfungen.
Was bedeutet mapless bei einem autonomen Fahrsystem?
Wayve nennt sein Fahrsystem datengetrieben und beschreibt es als unabhängig von HD-Karten, vom Fahrzeug und von der Hardware. Die Angabe bezieht sich auf vorab vermessene, hochauflösende Karten. Zu anderen Kartendaten äußert sich Wayve nicht.
Quellen und Stand — Die Angaben zur sechsten Generation des Waymo Driver und zur Remote Assistance stammen von Waymo, die Angaben zum ID. Buzz AD von MOIA, die Architekturbeschreibung von Mobileye und die Beschreibung des AI Driver von Wayve. Es sind durchgehend Unternehmensangaben über eigene Systeme und keine unabhängig erhobenen Messwerte. Die Energiewerte stammen aus der peer-reviewten Simulationsstudie The hidden energy demand of automated mobility von Dadashev und Kollegen, erschienen 2026 in npj Sustainable Mobility and Transport; sie gelten für die modellierten Konfigurationen im Großraum Tel Aviv. Die Anforderung an den risikominimalen Zustand beruht auf dem Straßenverkehrsgesetz, § 1e StVG. Redaktionelle Einordnung nach dem Stand vom 26. August 2026, keine Rechtsberatung.